Galbot ET1 יוצא למגרש: האם רובוט אנושי יכול לחשוב תוך כדי תנועה?
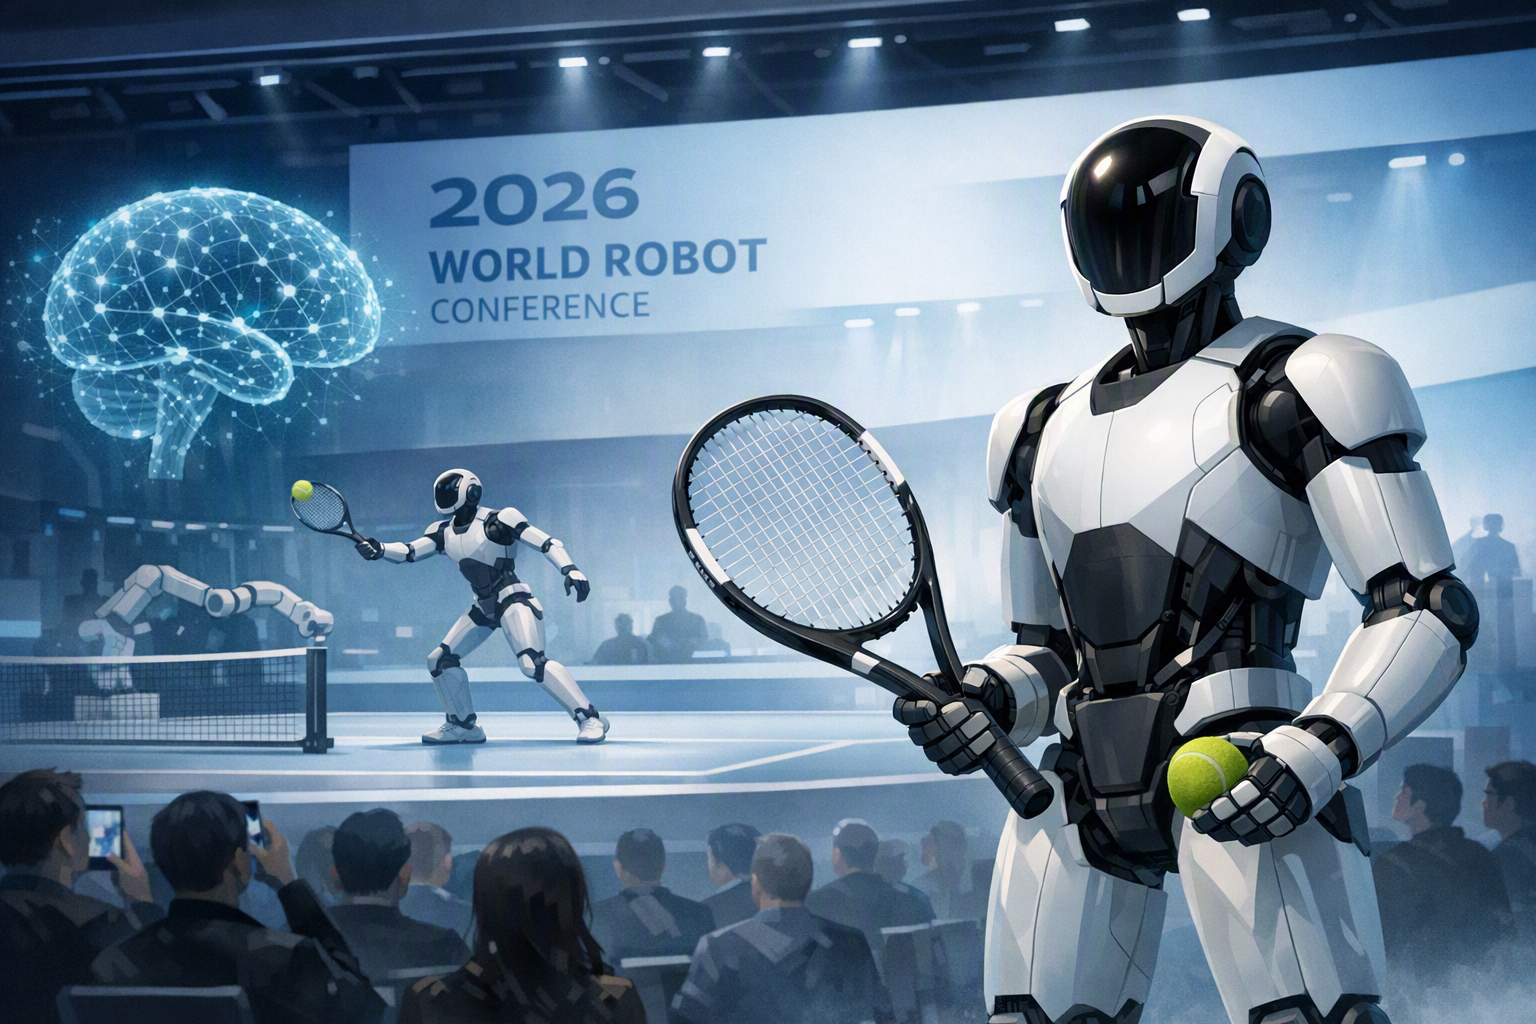
Galbot חשפה את ET1, הרובוט ההומנואידי הדו־רגלי הראשון שלה, בוועידת הרובוטיקה העולמית 2026, והודיעה כי ישתתף במופע טניס זוגות מעורבים עם בני אדם בפתיחת משחקי הרובוטים ההומנואידיים ב־22 באוגוסט. טניס בוחן בבת אחת את כל שרשרת היכולות הרובוטיות: שיווי משקל דינמי, שליטה מדויקת בשורש כף היד, תפיסה בזמן אמת וקבלת החלטות טק...
פורסם על ידינערך באמצעות GPT-5.6 Lunaהתמונות נוצרו באמצעות GPT Image 1.5
Galbot חשפה את ET1, הרובוט ההומנואידי הדו־רגלי הראשון שלה, בוועידת הרובוטיקה העולמית 2026, והודיעה כי ישתתף במופע טניס זוגות מעורבים עם בני אדם בפתיחת משחקי הרובוטים ההומנואידיים ב־22 באוגוסט.
טניס בוחן בבת אחת את כל שרשרת היכולות הרובוטיות: שיווי משקל דינמי, שליטה מדויקת בשורש כף היד, תפיסה בזמן אמת וקבלת החלטות טקטיות.
לדברי Galbot, AstraBrain Agent מאפשרת ל־ET1 להתבונן בסביבה, להבין הוראות בשפה טבעית, לתכנן פעולות באופן דינמי וללמוד תנועות חדשות באמצעות אינטראקציה — בלי להסתמך רק על תנועות מוקלטות מראש.
What did Galbot unveil at the 2026 World Robot Conference with its first bipedal humanoid robot, the ET1, what role will the tennis-playingEditorial illustration of Galbot ET1’s tennis-focused humanoid-robot debut.
AI Prompt
Create a landscape editorial hero image for this Studio Global article: What did Galbot unveil at the 2026 World Robot Conference with its first bipedal humanoid robot, the ET1, what role will the tennis-playing. Article summary: Galbot used the 2026 World Robot Conference to introduce the ET1, its first bipedal humanoid, alongside its AstraBrain embodied-AI system. The company positioned the robot as a learning, interactive physical agent—not me. Topic tags: general, general web, user generated. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fak
openai.com
לא רק רובוט שמבצע תסריט
בוועידת הרובוטיקה העולמית 2026 בבייג׳ינג הציגה Galbot את Galbot ET1 — הרובוט ההומנואידי הדו־רגלי הראשון של החברה. לצד הרובוט הציגה החברה את מערכת הבינה הגופנית שלה, AstraBrain, שמיועדת לאפשר לרובוטים לתפוס את העולם הפיזי, לקיים אינטראקציה וללמוד ממנו, במקום רק לשחזר רצפי תנועה קבועים.
המבחן הפומבי הבא של ET1 נקבע לפתיחת משחקי הרובוטים ההומנואידיים העולמיים ב־22 באוגוסט. Galbot מסרה כי הרובוט ישתתף במופע טניס זוגות מעורבים — אדם ורובוט — ואף יקיים אינטראקציה עם אורחי טניס באירוע הפתיחה.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
What is the short answer to "Galbot ET1 יוצא למגרש: האם רובוט אנושי יכול לחשוב תוך כדי תנועה?"?
Galbot חשפה את ET1, הרובוט ההומנואידי הדו־רגלי הראשון שלה, בוועידת הרובוטיקה העולמית 2026, והודיעה כי ישתתף במופע טניס זוגות מעורבים עם בני אדם בפתיחת משחקי הרובוטים ההומנואידיים ב־22 באוגוסט.
What are the key points to validate first?
Galbot חשפה את ET1, הרובוט ההומנואידי הדו־רגלי הראשון שלה, בוועידת הרובוטיקה העולמית 2026, והודיעה כי ישתתף במופע טניס זוגות מעורבים עם בני אדם בפתיחת משחקי הרובוטים ההומנואידיים ב־22 באוגוסט. טניס בוחן בבת אחת את כל שרשרת היכולות הרובוטיות: שיווי משקל דינמי, שליטה מדויקת בשורש כף היד, תפיסה בזמן אמת וקבלת החלטות טקטיות.
What should I do next in practice?
לדברי Galbot, AstraBrain Agent מאפשרת ל־ET1 להתבונן בסביבה, להבין הוראות בשפה טבעית, לתכנן פעולות באופן דינמי וללמוד תנועות חדשות באמצעות אינטראקציה — בלי להסתמך רק על תנועות מוקלטות מראש.
משחק טניס מרכז בתוך כמה שניות שורה ארוכה של בעיות מורכבות: הרובוט צריך להגיע למיקום הנכון, לשמור על שיווי משקל בכל הגוף, לעקוב אחר הכדור והיריב, לשלוט במחבט ובשורש כף היד, ולבחור כיצד להחזיר את החבטה.
ההדגמות וההסברים של Galbot מדגישים כמה דרישות מרכזיות:
שיווי משקל דינמי: לנוע, לעצור ולשנות כיוון בלי לאבד יציבות.
מוטוריקה עדינה: למקם את היד והזרוע בדיוק ברגע המגע עם הכדור.
תפיסה בזמן אמת: לפרש ללא הפסקה את מיקום הכדור, את תנועת היריב ואת תנאי המגרש המשתנים.
אסטרטגיה: לבחור אם לשלוח את הכדור ימינה או שמאלה, קצר או עמוק, במקום לחזור שוב ושוב על אותה הנפה מתוכנתת מראש.
Galbot מתארת את המערכת באמצעות חלוקה בין “מוח גדול” — שאחראי על תפיסה, הסקת מסקנות ותכנון — לבין “מוח קטן”, שמתרגם את הכוונות האלה לתנועה רציפה, יציבה ומתואמת של כל הגוף.
החיבור הזה הוא לב העניין: רובוט יכול להיראות אתלטי בהדגמה מתוסרטת, אך עדיין להתקשות כאשר הכדור מגיע בזווית אחרת, היריב משנה קצב או התזמון משתבש. לכן טניס הוא מבחן לחץ יעיל לשאלה אם תפיסה, קבלת החלטות ושליטה בתנועה פועלות יחד בלולאת משוב סגורה.
“רגע אלפאגו” לרובוטים?
Galbot ופרשנים שונים הציגו טניס אוטונומי של רובוטים הומנואידיים כמועמד ל־“רגע אלפאגו של אינטליגניית התנועה” — נקודת ציון שבה מכונה אינה רק מבצעת תנועה, אלא גם בוחרת פעולה תוך כדי תנועה בסביבה לא ודאית.
עם זאת, ההשוואה דורשת זהירות. משחק או חילופי חבטות מוצלחים יוכיחו שילוב מרשים של תפיסה, טקטיקה ושליטה פיזית, אך לא יבססו לבדם אינטליגנציה כללית. המסקנה המצומצמת והמבוססת יותר היא שטניס אמין ולא מתוסרט עשוי להעיד על התקדמות לעבר רובוטים הומנואידיים שמסוגלים “לחשוב תוך כדי תנועה”.
מה AstraBrain-Agent אמורה לאפשר?
ET1 מצויד ב־AstraBrain-Agent, סוכן שפותח על ידי Galbot ומיועד לאינטראקציה רב־אופנית ולשליטה בתנועה בעולם הפיזי. לפי החברה והדיווחים מהאירוע, המערכת יכולה להתבונן בסביבה בזמן אמת, להבין הוראות קוליות או הוראות בשפה טבעית, ולתכנן באופן דינמי התנהגות ורצפי תנועה.
החזון בנוי על שלושה שלבים פשוטים:
לראות: לאסוף מידע מהסביבה הפיזית.
להבין ולתכנן: לפרש את הוראת האדם ולבחור דרך פעולה מתאימה.
לפעול וללמוד: להפוך את התוכנית לתנועה מתואמת ולרכוש מיומנויות חדשות באמצעות אינטראקציה.
Galbot אמרה כי ET1 יכול ללמוד מיומנויות תנועה חדשות בלי להסתמך על נתוני לכידת תנועה או על סרטוני אימון מוקלטים. החברה גם הדגימה אינטראקציה בזמן אמת: הרובוט שמר על קשר עין, הזיז את ראשו ויצר תנועות גוף בתגובה לשפה.
זו ההבחנה ש־Galbot מנסה להציג בין רובוט קונבנציונלי, שמבצע תסריט, לבין סוכן גופני: הסוכן אמור להגיב למה שקורה עכשיו, לשנות את התוכנית שלו ולהשתפר דרך האינטראקציה. חשוב לזכור שמדובר בהדגמות שדווחו על ידי החברה, ולכן היכולת של המערכת מחוץ לסביבות מבוקרות עדיין אינה שאלה סגורה.
ומה הקשר למטלות הבית?
הדגמות משק הבית בוועידה בוצעו על ידי רובוטי Galbot G1, ולא הוצגו כתיאור של כל סל המוצרים הביתי של ET1. הרובוטים הדגימו סידור חפצים, כביסה ותליית בגדים, וכן קיפול בגדים על מיטה. דיווחים נוספים תיארו גם הכנת ארוחת בוקר — קליית לחם, מזיגת משקאות ועבודה מתואמת של שתי הידיים.
מטלות כאלה נראות יומיומיות, אך הן דורשות מהרובוט להתמודד עם עצמים שונים, כולל פריטים שעלולים להתגלגל או להתנדנד, עם בגדים ומצעים גמישים ועם רצפים ארוכים שחייבים להתבצע בסדר הנכון. בהדגמות הוצג החזון הרחב יותר של AstraBrain: מערכת בינה משותפת שיכולה להפעיל רובוטים בעלי מבנים שונים בבתים, בחנויות ובסביבות תעשייתיות.
מה באמת משמעות החשיפה?
החשיבות של ET1 אינה מסתכמת ביכולת להניף מחבט. היא נמצאת בארכיטקטורה ש־Galbot מציגה מאחוריו: ניסיון לחבר שפה, תפיסה, תכנון ושליטה בכל הגוף באמצעות מערכת בינה גופנית אחת, שתוכל לעבור בין צורות שונות של רובוטים.
מופע הזוגות המעורבים ב־22 באוגוסט נועד להפוך את השאיפה הזאת למוחשית. אם ET1 יגיב באופן אמין לשינויים במהלך המשחק ולשותף אנושי, זו תהיה הדגמה משכנעת של אינטליגנציה פיזית מסתגלת. אבל המבחן החשוב באמת יהיה האם אותן יכולות — תפיסה, תכנון וביצוע בלולאה סגורה — יעברו ממופע טניס מבוים אל המשימות הבלתי צפויות והחוזרות של חיי היומיום.