AnswersPublished19 sources
עולם וירטואלי, סכנות אמיתיות: הסימולטור שמאמן את הרובוטקסי של ביידו
Apollo World מייצר מסלולים, מזג אוויר ותנועה וירטואליים, ומאפשר למערכת הנהיגה האוטונומית להשלים נסיעה שלמה במקום להיבחן רק בתרחיש קצר.[3] מכוניות והולכי רגל מדומים מגיבים להחלטות הרובוטקסי, והמערכת מזינה אותו בנתוני מצלמה ו LiDAR בזמן אמת.[2][9][10] ביידו אומרת שהמערכת יכולה לייצר עד 100 אלף קילומטרים של נהיגה מדומה...
פורסם על ידינערך באמצעות GPT-6 Lunaהתמונות נוצרו באמצעות GPT Image 2
Research answer
Key takeaways
- Apollo World מייצר מסלולים, מזג אוויר ותנועה וירטואליים, ומאפשר למערכת הנהיגה האוטונומית להשלים נסיעה שלמה במקום להיבחן רק בתרחיש קצר.[3]
- מכוניות והולכי רגל מדומים מגיבים להחלטות הרובוטקסי, והמערכת מזינה אותו בנתוני מצלמה ו LiDAR בזמן אמת.[2][9][10]
- ביידו אומרת שהמערכת יכולה לייצר עד 100 אלף קילומטרים של נהיגה מדומה ביום — שווה ערך, לדבריה, לכשלוש שנות ניסוי ברכב עם נהג בטיחות.
AI Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: How does Baidu’s new AI driven simulator, Apollo World, generate complete virtual journeys from scratch to prepare its Apollo robotaxis for. Article summary: Apollo World creates an interactive AI generated driving environment, rather than simply replaying recorded road footage: it builds complete virtual trips and changes the surrounding traffic as the robotaxi acts.. Topic tags: general web, agents, prompt engineering, ai, workflow. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts
כשאופניים חוצים צומת באור אדום או בעל חיים פורץ לכביש, לנהג יש מעט זמן להגיב. אלה גם מצבים נדירים שקשה לשחזר בבטחה בניסוי בכביש ציבורי. ביידו מבקשת להתמודד איתם בדרך אחרת: Apollo World, מודל AI שמייצר סביבת נהיגה וירטואלית שלמה, ולא רק סרטון מוקלט של כביש.9
14
26
לא רק רקע: עולם שמגיב לרכב
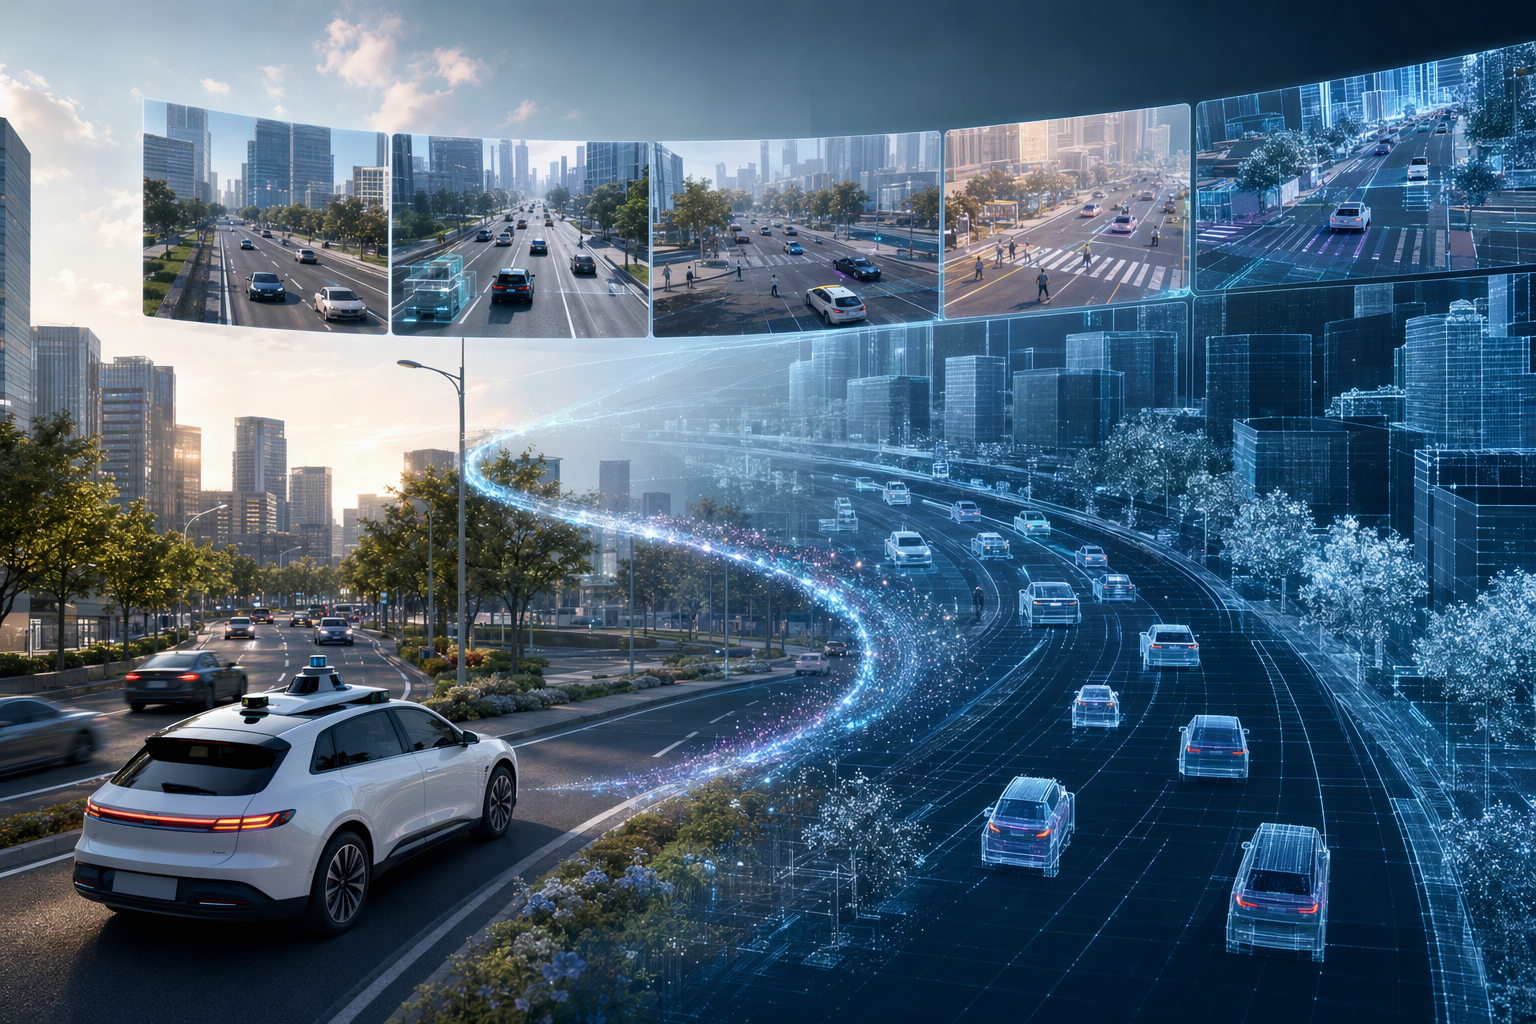
Apollo World בונה נסיעות וירטואליות מתחילתן ועד סופן, עם כבישים, מזג אוויר ומשתמשי דרך המשתנים לאורך הדרך. כך מערכת הנהיגה האוטונומית יכולה להתאמן על נסיעה מלאה, במקום להתמודד רק עם תרחיש מבודד וקצר.3
ההבדל המרכזי הוא שהתנועה המדומה אינה תפאורה קבועה. כלי רכב והולכי רגל וירטואליים מיוצגים כסוכני AI, שמגיבים למעשיו של הרובוטקסי. הרכב מאט, פונה או נותן זכות קדימה — והעולם המדומה משתנה בהתאם, כך שהמערכת צריכה לקבל החלטה נוספת. זהו מעגל של פעולה ותגובה, ולא נסיעה חד-כיוונית בתוך סרטון.9
10
המערכת גם מייצרת בזמן אמת נתוני מצלמה ו-LiDAR — חיישן שמודד מרחקים באמצעות אור לייזר. כך תוכנת הנהיגה מתרגלת לזהות את סביבתה ולנווט בה על סמך קלטים דמויי-חיישן, ולא רק לצפות בתמונה שנוצרה.2
לתרגל את מה שכמעט לא קורה
בסימולציה אפשר לחזור על תרחישים מסוכנים ונדירים, כמו רוכב אופניים שמתעלם מרמזור או בעל חיים שמזנק אל הכביש. אפשר לשנות את התרחיש ולבדוק שוב כיצד תוכנת הנהיגה מגיבה — בלי להמתין לאירוע כזה בכביש ובלי ליצור אותו בעולם האמיתי.12
26
לביידו יש גם יעד עסקי: להאיץ את הפיתוח והבדיקה של Apollo Go, שירות הרובוטקסי שלה, בזמן שהיא מרחיבה את פעילותו. החברה אומרת ש-Apollo World מסוגל לייצר עד 100 אלף קילומטרים של נהיגה מדומה ביום, נפח שלדבריה שקול לכשלוש שנות ניסוי ברכב אוטונומי המצויד בנהג בטיחות. החברה מציינת שהמערכת כבר מסייעת בפיתוח הגלובלי של Apollo Go.1
2
6
יותר תרחישים שאפשר להריץ ולבחון עשויים לסייע בהאצת הפיתוח ובהפחתת התלות בניסויים פיזיים יקרים. אבל יש כאן הסתייגות חשובה: ההשוואה לשלוש שנות נהיגה היא טענה של ביידו, ולא הוכחה שסימולציה מספקת אותה רמת בטיחות כמו נסיעה בכביש. גם אין די ראיות לקבוע ש-Apollo World כבר הפחיתה תאונות או העניקה לביידו יתרון מדיד על פני מתחרותיה.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "עולם וירטואלי, סכנות אמיתיות: הסימולטור שמאמן את הרובוטקסי של ביידו"?
Apollo World מייצר מסלולים, מזג אוויר ותנועה וירטואליים, ומאפשר למערכת הנהיגה האוטונומית להשלים נסיעה שלמה במקום להיבחן רק בתרחיש קצר.[3]
What are the key points to validate first?
Apollo World מייצר מסלולים, מזג אוויר ותנועה וירטואליים, ומאפשר למערכת הנהיגה האוטונומית להשלים נסיעה שלמה במקום להיבחן רק בתרחיש קצר.[3] מכוניות והולכי רגל מדומים מגיבים להחלטות הרובוטקסי, והמערכת מזינה אותו בנתוני מצלמה ו LiDAR בזמן אמת.[2][9][10]
What should I do next in practice?
ביידו אומרת שהמערכת יכולה לייצר עד 100 אלף קילומטרים של נהיגה מדומה ביום — שווה ערך, לדבריה, לכשלוש שנות ניסוי ברכב עם נהג בטיחות.
Sources
scmp.comBaidu's new AI simulator gives robotaxis a crash course in rare road hazards
momenta.mediaBaidu Unveils Apollo World Model to Test Robotaxis in Virtual Traffic
ventureatlas.orgApollo World - Baidu Apollo - Venture Atlas
startupresearcher.comBaidu Launches Apollo World Model for Robotaxi Training