AnswersPublished30 sources
כך RMAC מאמן את אטלס לעבודה אמיתית במפעלים של יונדאי
RMAC בג'ורג'יה הוא מרכז הדרכה, איסוף נתונים ואימות שבו אטלס מתאמן בסידור חלקי רכב לפני הפעלתו המתוכננת בקווי הייצור של HMGMA ב 2028.[35][44] הכשרת הרובוט משלבת שליטה אנושית מרחוק באמצעות משקף VR או טאבלט, למידת חיזוק בסימולציה ובדיקות בתאי עבודה המדמים תנאי מפעל.[4][5][42] סידור חלקים הוא משימת פתיחה מוגדרת יחסית, א...
פורסם על ידינערך באמצעות GPT-5.6 Terraהתמונות נוצרו באמצעות GPT Image 2
Research answer
Key takeaways
- RMAC בג'ורג'יה הוא מרכז הדרכה, איסוף נתונים ואימות שבו אטלס מתאמן בסידור חלקי רכב לפני הפעלתו המתוכננת בקווי הייצור של HMGMA ב 2028.[35][44]
- הכשרת הרובוט משלבת שליטה אנושית מרחוק באמצעות משקף VR או טאבלט, למידת חיזוק בסימולציה ובדיקות בתאי עבודה המדמים תנאי מפעל.[4][5][42]
- סידור חלקים הוא משימת פתיחה מוגדרת יחסית, אך היא עדיין מחייבת ראייה ממוחשבת אמינה, אחיזה, שליטת גוף מלא וחיבור לתהליכי העבודה הדיגיטליים במפעל.[10][12]
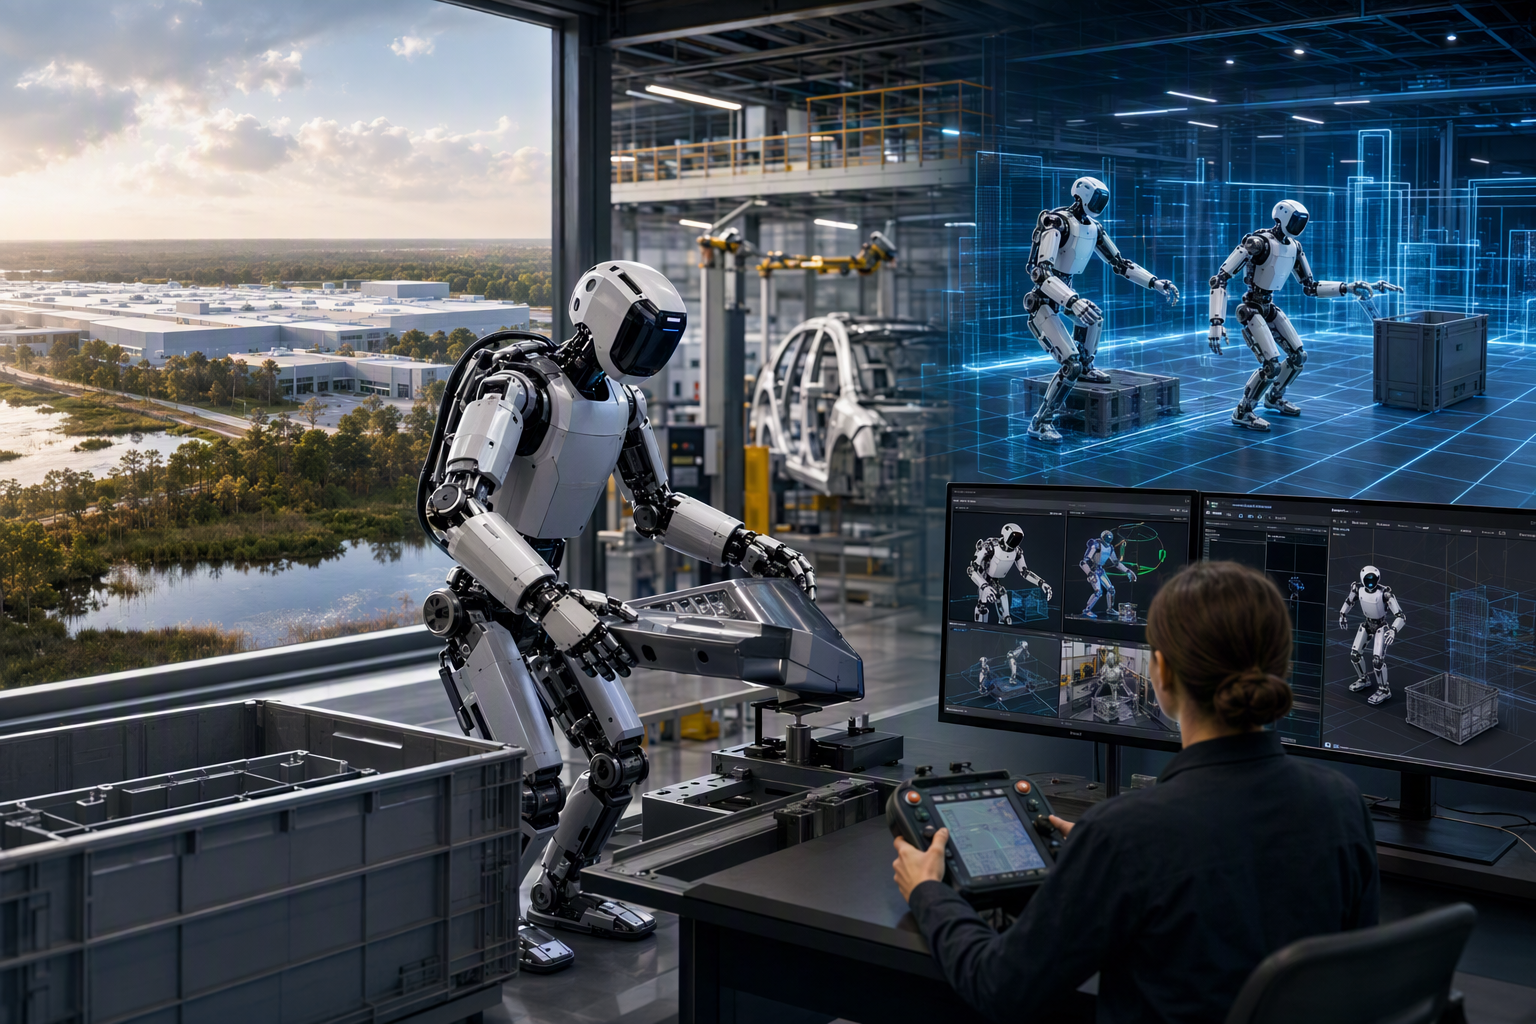
AI Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: How is Boston Dynamics’ new Robotics Metaplant Application Center at Hyundai Motor Group Metaplant America near Savannah training Atlas huma. Article summary: RMAC is intended to turn Atlas from a promising humanoid demonstration into a repeatable industrial system: operators teach task fragments, simulation expands the range of situations the robot can handle, and the resulti. Topic tags: general, general web. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fake numbers, clic
מרכז RMAC — ראשי תיבות של Robotics Metaplant Application Center — הוקם בתוך מתחם Hyundai Motor Group Metaplant America בג'ורג'יה, ארה״ב. תפקידו הוא להפוך רובוט דמוי אדם בעל יכולות מרשימות, אטלס של Boston Dynamics, לכלי שאפשר לסמוך עליו במשימת ייצור שחוזרת על עצמה יום אחר יום. נקודת הפתיחה היא לוגיסטיקה של חלקי רכב וסידורם לפי סדר ההרכבה, לפני הרחבה אפשרית של השימושים.35
36
המשימה הראשונה: לסדר את החלק הנכון, בזמן הנכון
אטלס מתחיל בסידור רצפי של חלקים (parts sequencing). במפעל רכב שבו כמה דגמים ורמות גימור מורכבים על אותו פס ייצור, יש להכין למתקינים את הרכיבים הנכונים — ובדיוק לפי סדר המכוניות שמתקדמות בקו. זו משימת לוגיסטיקה שכיחה בתעשייה, עם ערך תפעולי ברור, אך היא תחומה יותר מעבודת הרכבה מלאה.10
בהדגמה של Boston Dynamics, אטלס מעביר באופן אוטונומי כיסויי מנוע ממכלי ספקים לעגלה ניידת המסדרת את החלקים לקראת קו הייצור. הוא מקבל רשימת מיקומים של המכלים, מאתר באמצעות מודל ראייה מבוסס למידת מכונה את המכלים והמתקנים בסביבתו, מפעיל מדיניות אחיזה ייעודית ומעריך ברציפות את מצבו של האובייקט שבידיו.9
לפי יונדאי, RMAC מתרגם תנועות אנושיות — למשל הרמה, סיבוב והתאוששות מאובדן שיווי משקל — לאימון מדויק למשימות חוזרות ומורכבות. המרכז אוסף נתוני התנהגות, בוחן את המערכות ומאמת אותן לפני שימוש מסחרי בייצור.36
42
שלוש שכבות של אימון
אטלס אינו לומד באמצעות שיטה אחת. הגישה משלבת הנחיה אנושית, אימון נרחב בעולם מדומה ואימות בתנאי מפעל מציאותיים.
1. הדגמות אנושיות ושליטה מרחוק
אטלס מסוגל לפעול עצמאית, אך אפשר גם לשלוט בו ידנית באמצעות משקף מציאות מדומה (VR) או בקר טאבלט. כך מפעילים יכולים להדגים תנועות, להתערב כשמשימה חדשה או חריגה, ולייצר דוגמאות שימושיות לפיתוח התנהגויות — בלי לתכנת כל מסלול תנועה ידנית.4
זה חשוב במיוחד בעבודות מניפולציה: הצלחת הפעולה תלויה בתנוחת הרובוט, בנקודות המגע עם החלק ובסידור המדויק של עמדת העבודה.
2. למידת חיזוק בסימולציה
Boston Dynamics מתארת אימון של אטלס להרמת חפצים כבדים באמצעות מספר עצום של וריאציות מדומות. בדוגמה של הרמת מקרר קטן, המטרה אינה לשחזר תנועה קבועה, אלא להסתגל לגרסאות שונות של האובייקט שאותן הרובוט עשוי לפגוש בעולם האמיתי.5
בלוגיסטיקה לרכב, השינויים אינם מסתכמים בחלק עצמו: גם מנחים, מתקנים, תנוחות החלקים ותנאי הסביבה עשויים להשתנות. הסימולציה מאפשרת לחשוף את מדיניות הפעולה של הרובוט למגוון רחב של מצבים לפני שמריצים אותה על חומרה פיזית.
3. אימות בתנאי מפעל
סימולציה חיונית, אך המבחן הסופי הוא אמינות בתוך סביבת ייצור. RMAC נועד להיות שלב האימות הזה: מקום לפיתוח מקרי שימוש, איסוף נתונים, בדיקת ביצועים ושיפור ההתנהגות לפני הכנסת אטלס לקווי הייצור של יונדאי.36
42
למה פעולת "להרים ולהניח" היא משימה קשה
העברת רכיב ממכל אחד לאחר נשמעת פשוטה, אבל במפעל אמיתי מדובר בבעיית רובוטיקה ניידת שמחייבת כמה יכולות לפעול יחד ובאופן עקבי.
- ראייה ממוחשבת חייבת להבין הקשר. אטלס צריך לזהות לא רק את צורת החלק, אלא גם את תפקידו בסביבה: מהו, היכן הוא נמצא, איך אפשר לאחוז בו ולאן הוא אמור להגיע. חלקים מתכתיים מבריקים או כהים בעלי ניגודיות נמוכה עשויים להיות קשים במיוחד לזיהוי.
12
- אחיזה לבדה אינה מספיקה. מול אובייקטים כבדים או מסורבלים, הרובוט נדרש להביא בחשבון מסה ותנע, להישען כשנדרש ולהפעיל שליטה על כל הגוף — לא רק על הידיים.
- העבודה היא רצף ארוך, לא תנועה בודדת. הרובוט עשוי להידרש לפרש הוראת עבודה, לאתר מכל, לזהות את החלק המתאים, לאחוז בו בבטחה, לנוע ליעד, להניח אותו בדיוק ולהתמודד עם שינוי או כשל. Boston Dynamics מפתחת מודלי התנהגות גדולים (Large Behavior Models) המותנים בשפה עבור משימות מניפולציה ארוכות כאלה.
- האינטגרציה במפעל קובעת. אטלס תוכנן לתמוך בסריקת ברקודים ובחיבורים למערכות זרימת עבודה, אך שימוש תעשייתי דורש גם ביצוע צפוי ומעט פיקוח — ולא רק הצלחה חד-פעמית בהדגמה מבוקרת.
ממבחנים נקודתיים לפס ייצור של התנהגויות
החידוש ב-RMAC אינו טכנולוגי בלבד, אלא גם ארגוני. הדגמות קודמות של אטלס הציגו יכולות בודדות. RMAC נבנה כמערכת קבועה ליצירה, בדיקה והעברה של התנהגויות: איסוף נתוני עבודה, פיתוח ובחינה של התנהגות, אימות בסביבה מציאותית, ואז שימוש חוזר בה.
לפי Boston Dynamics, מיומנות שרובוט אטלס אחד למד יכולה להיפרס בצי שלם של רובוטים, ואפשר להתאים משימות ולפרוס אותן מחדש בהיקף רחב.1
6 יונדאי מתארת את RMAC כחלק משרשרת ערך מקצה לקצה של רובוטיקה מבוססת בינה מלאכותית, המשלבת נתוני אימון עם בדיקה ואימות.
36
אין פירוש הדבר שכל התנהגות תעבור ללא שינוי בין מפעל למפעל. אך היעד משתנה: במקום ניסוי מותאם אישית לכל אתר, מנסים לבנות חבילת יכולות שחוזרת על עצמה, ניתנת לפריסה ומשתפרת לאורך זמן.
לוח הזמנים: אימון עכשיו, ייצור בהמשך
RMAC החל לפעול בהיקף מלא בספטמבר 2026, לאחר תקופת פיילוט, כאתר ניסוי והכשרה לפני פריסת אטלס באתרי הייצור של יונדאי.33
35
מפת הדרכים שפרסמה יונדאי מפרידה בין שלב ההכשרה לבין העבודה על רצפת הייצור: אטלס צפוי להתחיל לפעול ב-HMGMA בשנת 2028, תחילה במשימות סידור חלקים. דיווחים על התוכנית מצביעים על התרחבות מדורגת לאתרים נוספים ובהמשך גם לעבודות הרכבת רכיבים.26
44
יונדאי הצהירה על שאיפה לפרוס יותר מ-25,000 רובוטי אטלס במפעלי יונדאי וקיה, ולהגיע עד 2028 לכושר ייצור שנתי של כ-30,000 רובוטים. אלה תוכניות ויעדי קיבולת, ולא עדות לכך שכבר קיים צי כזה במפעלים.26
27
ומה לגבי המפעל בצ'כיה?
לפי דיווחים עדכניים, Hyundai Motor Manufacturing Czech בנושוביצה מנהלת דיונים עם Boston Dynamics ומטה יונדאי על אפשרות לפריסת אטלס. עדיין לא פורסם מועד לניסויים בקווי ייצור פעילים או להפעלה מסחרית.18
19
ניסוי אירופי יבחן יותר מאשר את יכולות הרובוט. המחסור בכוח אדם מוזכר בדיווחים כאחד המניעים, אך קבלת העובדים, הבטיחות, האיכות והשתלבות בתהליכי העבודה הקיימים הם שאלות מרכזיות לכל פריסה.19
21
המסקנה המיידית ברורה: ג'ורג'יה היא זירת ההכשרה המרכזית, סידור חלקים הוא היישום המעשי הראשון, והצלחת RMAC תימדד בשאלה אם התנהגויותיו של אטלס יהפכו לאמינות, עקביות וניתנות לשחזור במפעל אמיתי — ולא רק מרשימות בסרטון הדגמה.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "כך RMAC מאמן את אטלס לעבודה אמיתית במפעלים של יונדאי"?
RMAC בג'ורג'יה הוא מרכז הדרכה, איסוף נתונים ואימות שבו אטלס מתאמן בסידור חלקי רכב לפני הפעלתו המתוכננת בקווי הייצור של HMGMA ב 2028.[35][44]
What are the key points to validate first?
RMAC בג'ורג'יה הוא מרכז הדרכה, איסוף נתונים ואימות שבו אטלס מתאמן בסידור חלקי רכב לפני הפעלתו המתוכננת בקווי הייצור של HMGMA ב 2028.[35][44] הכשרת הרובוט משלבת שליטה אנושית מרחוק באמצעות משקף VR או טאבלט, למידת חיזוק בסימולציה ובדיקות בתאי עבודה המדמים תנאי מפעל.[4][5][42]
What should I do next in practice?
סידור חלקים הוא משימת פתיחה מוגדרת יחסית, אך היא עדיין מחייבת ראייה ממוחשבת אמינה, אחיזה, שליטת גוף מלא וחיבור לתהליכי העבודה הדיגיטליים במפעל.[10][12]