RéponsesPublié22 sources
Microduck, le canard robot à 399 dollars qui transforme l’apprentissage par renforcement en expérience de bureau
Le Microduck est un robot bipède de 25 centimètres pesant moins de 800 grammes, conçu pour expérimenter l’apprentissage par renforcement plutôt que pour remplacer un assistant domestique. Il embarque 15 moteurs, une caméra, un LiDAR, deux centrales inertielles et un bec articulé, et propose sept comportements entraî...
Publié parModifié avec GPT-5.6 LunaImages générées avec GPT Image 1.5
Réponse de recherche
Points clés à retenir
- Le Microduck est un robot bipède de 25 centimètres pesant moins de 800 grammes, conçu pour expérimenter l’apprentissage par renforcement plutôt que pour remplacer un assistant domestique.
- Il embarque 15 moteurs, une caméra, un LiDAR, deux centrales inertielles et un bec articulé, et propose sept comportements entraînés : marche, chute contrôlée, ramassage d’objets, coup de pied ou encore patinage.
- Son véritable intérêt réside dans sa chaîne « simulation vers réalité » ouverte : les politiques sont entraînées dans MuJoCo avec PPO, exportées en ONNX puis exécutées sur le robot.
- Le prix de lancement est de 399 dollars hors taxes et livraison, mais les nouvelles commandes pourraient désormais attendre quatre à six mois.
Prompt IA
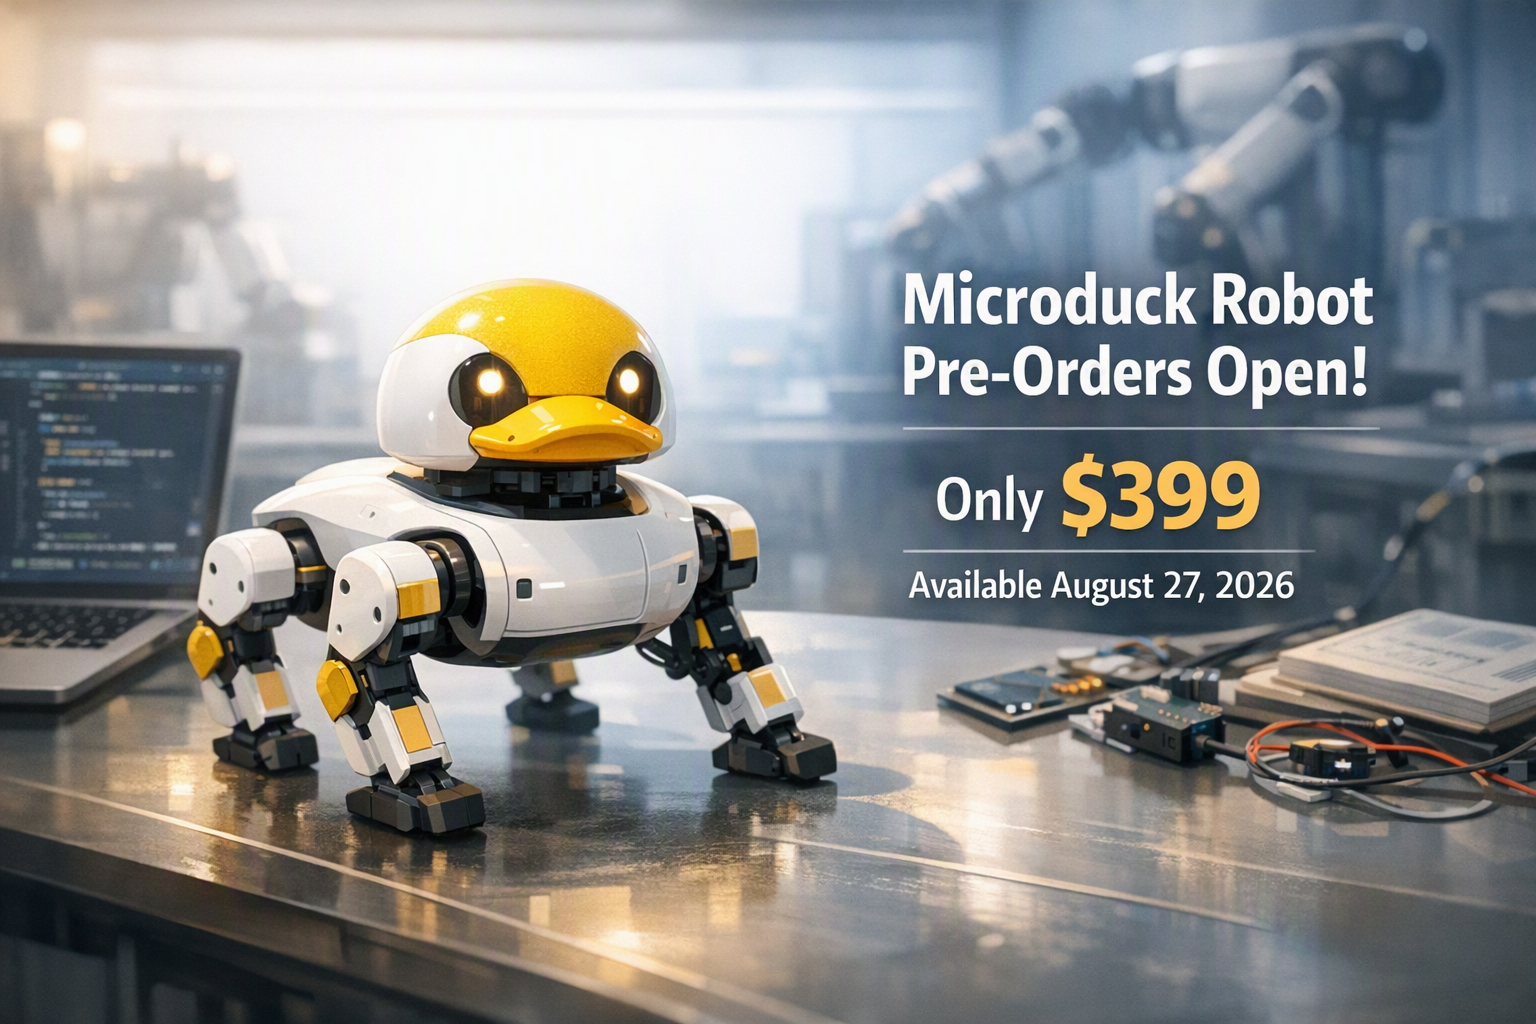
openai.comCreate a landscape editorial hero image for this Studio Global article: What is Hugging Face and Pollen Robotics’ Microduck robot, announced on August 27, 2026, including its $399 price and pre-order availability. Article summary: Microduck is a small, consumer-priced platform for learning and experimenting with legged-robot reinforcement learning—not a general-purpose home humanoid. Hugging Face and its Pollen Robotics team opened pre-orders on A. Topic tags: general, general web. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fake numbers, clic
À première vue, le Microduck ressemble surtout à un sympathique petit canard mécanique. Mais derrière son bec articulé et sa démarche chaloupée, Hugging Face et Pollen Robotics proposent surtout une plateforme physique pour expérimenter l’apprentissage par renforcement. Le robot mesure 25 centimètres, pèse moins de 800 grammes et était proposé en précommande au prix de lancement de 399 dollars, hors taxes et frais de livraison. Les précommandes ont ouvert le 27 août 2026, tandis que les délais annoncés se sont déjà allongés pour les nouvelles commandes. 29
38
42
Le point important est son positionnement : le Microduck n’est pas présenté comme un humanoïde autonome capable de gérer une maison. Il s’agit plutôt d’un banc d’essai compact. Il arrive avec des comportements fonctionnels, puis permet aux développeurs de les examiner, de modifier les environnements d’entraînement et de transférer de nouvelles compétences vers un véritable robot.
Ce que sait faire le Microduck
Le robot dispose de 15 moteurs, d’une caméra, d’un LiDAR, de deux unités de mesure inertielle et d’un bec articulé capable de saisir de petits objets. Son ordinateur embarqué repose sur une puce Rockchip RK3566 avec accélérateur d’IA, 1 Go de mémoire vive et 32 Go de stockage. Sa batterie amovible offre environ une heure d’utilisation, selon l’activité. 29
32
Le Microduck est utilisable dès sa sortie de boîte avec une manette. Il est livré avec sept mouvements entraînés, parmi lesquels la marche ou la démarche en canard, la position assise, le coup de pied, le ramassage d’objets, le redressement après certaines chutes et le patinage à roulettes. Ces comportements reposent sur des politiques neuronales apprises, et non sur de simples animations préprogrammées. 20
21
29
Cette approche vise donc deux publics :
- Les curieux et les makers, qui peuvent piloter les comportements existants avec une manette.
- Les développeurs en robotique et en apprentissage automatique, qui peuvent modifier les environnements de simulation et tenter d’entraîner puis de déployer de nouvelles compétences.
De la simulation au robot réel
Le principe central consiste à entraîner le robot dans un environnement virtuel avant d’exécuter la politique obtenue sur le matériel réel. La chaîne du Microduck s’appuie sur une simulation fondée sur MuJoCo et sur l’apprentissage par renforcement PPO. La politique entraînée est ensuite exportée au format ONNX pour être exécutée à bord du robot, dont la boucle de contrôle fonctionne à 50 Hz. 20
21
30
Faire marcher un canard virtuel n’est toutefois pas la partie la plus difficile. Le véritable défi consiste à faire fonctionner la politique malgré l’écart entre une simulation idéale et les imperfections d’un petit robot physique. Le système cherche donc à modéliser le comportement des actionneurs, les frottements, les variations de batterie, la latence des commandes et le jeu mécanique. Les conditions sont également randomisées afin que la politique apprenne à gérer une gamme d’états plausibles, au lieu de mémoriser un seul scénario parfait. 30
Le jeu dans les engrenages, ou backlash, est particulièrement important pour un bipède de petite taille. Une position demandée au moteur ne produit pas forcément immédiatement le mouvement attendu au niveau de l’articulation. En représentant cet écart et en tenant compte de l’endroit où l’encodeur physique mesure le mouvement, la simulation expose la politique à certaines erreurs qu’elle rencontrera après son déploiement. Cela améliore les chances de transfert vers le robot réel, sans garantir que chaque expérience fonctionnera du premier coup. 30
La puissance de calcul nécessaire est par ailleurs moins miniature que le robot lui-même. Les exemples publiés utilisent des milliers d’environnements simulés en parallèle et une carte graphique compatible CUDA. Dans la configuration de démarrage rapide du projet, l’entraînement d’une politique de marche prend environ une à deux heures. Les utilisateurs qui ne disposent pas d’un GPU adapté peuvent soumettre leur entraînement via Hugging Face Jobs. 20
21
Un logiciel ouvert, mais pas un matériel entièrement ouvert
Pollen Robotics présente le SDK, le simulateur et l’ensemble de la chaîne d’apprentissage par renforcement comme ouverts et disponibles sous licence Apache 2.0. Les politiques et les ressources d’entraînement nécessaires pour étudier les comportements livrés sont également publiées. 29
43
Cette ouverture concerne principalement le logiciel et le processus d’apprentissage. Elle ne signifie pas que tous les plans mécaniques et électroniques du robot commercial sont disponibles sous la même licence. Il faut donc distinguer un logiciel ouvert d’un produit matériel totalement open source.
C’est une nuance importante : la valeur du Microduck ne tient pas seulement à la possibilité de modifier sa coque. Elle réside surtout dans la reproductibilité de la boucle complète : définir un environnement, entraîner une politique, l’exporter, puis tester le résultat sur un corps robotique réel.
Est-il accessible aux débutants ?
Les comportements préentraînés permettent de jouer avec le robot sans écrire de code dès le premier jour. Entraîner une nouvelle compétence fiable est une autre affaire. Il faut au minimum comprendre Python, les principes de l’apprentissage par renforcement, la conception des récompenses, la simulation, la dynamique des robots et l’entraînement sur GPU.
Les essais sur le robot physique demandent aussi de la prudence. Une chute, une collision ou une commande inattendue peut endommager le Microduck ou les objets qui l’entourent. En pratique, il s’agit davantage d’une plateforme pédagogique et expérimentale au design sympathique que d’un robot prêt à apprendre n’importe quelle acrobatie à partir d’une simple consigne en langage naturel.
Pourquoi le prix de 399 dollars est notable
À 399 dollars hors taxes et frais de livraison, le Microduck rend une expérience complète de transfert simulation-réalité beaucoup plus abordable que l’achat d’un robot de recherche de grande taille. La comparaison reste indicative : le Microduck est plus petit, moins puissant et destiné à une gamme d’expériences beaucoup plus étroite.
Son prix pourrait aussi faciliter les expérimentations avec plusieurs robots. Pollen Robotics évoque notamment des courses, des parties de football et des scénarios dans lesquels les robots réagissent les uns aux autres. Plusieurs machines peu coûteuses peuvent ainsi créer des situations d’apprentissage difficiles à reproduire avec une seule plateforme spécialisée. 35
37
La place du Microduck dans la stratégie robotique de Hugging Face
Hugging Face a racheté Pollen Robotics en avril 2025, avec l’objectif de rapprocher le matériel robotique ouvert de son écosystème de logiciels et de partage de modèles. Pollen développe notamment Reachy 2, un humanoïde de recherche beaucoup plus imposant, ainsi que Reachy Mini, un robot de bureau destiné aux interactions expressives, à la voix, à la vision et au développement créatif. 10
11
Le Microduck suit une autre trajectoire. Il se concentre sur la locomotion, l’action physique, l’apprentissage par renforcement et le transfert de la simulation vers le monde réel. Il constitue ainsi un prolongement matériel de l’idée de partage de modèles : une communauté pourrait partager non seulement des modèles de langage ou de vision, mais aussi des comportements, des environnements et des recettes d’entraînement pour un même corps robotique.
Prix, couleurs et disponibilité
Le Microduck est proposé en quatre coloris : Cream, Graphite, Lavender et Sky. Les précommandes ont ouvert à 399 dollars hors taxes et frais de livraison, avec des premières livraisons initialement prévues avant Noël 2026 en Amérique du Nord et en Europe. 37
38
Un rapport publié ensuite indique toutefois que l’entreprise ne garantit plus une livraison avant Noël pour les nouvelles commandes. Le site afficherait désormais une estimation de quatre à six mois, le temps d’augmenter la production. Les premières annonces doivent donc être considérées comme un objectif initial, et non comme une date de livraison ferme. 42
Le verdict est assez clair : le Microduck est une plateforme d’apprentissage par renforcement physique particulièrement abordable, mais son intérêt dépend de l’usage recherché. Pour qui cherche un compagnon domestique conversationnel, ce bipède de 25 centimètres risque de paraître limité. Pour qui veut observer comment un comportement passe d’une simulation MuJoCo à un robot réel, il propose en revanche une combinaison rare : une machine préentraînée, une chaîne logicielle publique et une vraie marge d’expérimentation.
Studio Global AI
Continuez vos recherches
Cette page comprend une réponse basée sur la source que vous pouvez continuer dans Studio Global.
Les gens demandent aussi
Quelle est la réponse courte à « Microduck, le canard robot à 399 dollars qui transforme l’apprentissage par renforcement en expérience de bureau » ?
Le Microduck est un robot bipède de 25 centimètres pesant moins de 800 grammes, conçu pour expérimenter l’apprentissage par renforcement plutôt que pour remplacer un assistant domestique.
Quels sont les points clés à valider en premier ?
Le Microduck est un robot bipède de 25 centimètres pesant moins de 800 grammes, conçu pour expérimenter l’apprentissage par renforcement plutôt que pour remplacer un assistant domestique. Il embarque 15 moteurs, une caméra, un LiDAR, deux centrales inertielles et un bec articulé, et propose sept comportements entraînés : marche, chute contrôlée, ramassage d’objets, coup de pied ou encore patinage.
Que dois-je faire ensuite en pratique ?
Son véritable intérêt réside dans sa chaîne « simulation vers réalité » ouverte : les politiques sont entraînées dans MuJoCo avec PPO, exportées en ONNX puis exécutées sur le robot.
Sources
pollen-robotics.comMicroduck - A tiny biped robot you can teach new tricks
businessinsider.comHugging Face says sales for its robot ducks topped $2.6 million in 24 hours. Now there's a backlog.
ai-daily.devAI Daily Dev — August 18, 2026
marktechpost.com