RéponsesPublié19 sources
Les démonstrations d’Optimus sont « essentiellement télécommandées », selon le patron de l’IA de Tesla
Ashok Elluswamy affirme que les mouvements montrés par Optimus sont « essentiellement télécommandés » : le robot exécute les gestes dirigés par un humain tout en conservant son équilibre. Les informations sur l’événement « We, Robot » d’octobre 2024 et une démonstration à Miami en décembre 2025 soulignent l’écart en...
Publié parModifié avec GPT-5.6 TerraImages générées avec GPT Image 2
Réponse de recherche
Points clés à retenir
- Ashok Elluswamy affirme que les mouvements montrés par Optimus sont « essentiellement télécommandés » : le robot exécute les gestes dirigés par un humain tout en conservant son équilibre.
- Les informations sur l’événement « We, Robot » d’octobre 2024 et une démonstration à Miami en décembre 2025 soulignent l’écart entre une mise en scène fluide et l’exécution autonome d’une tâche imprévisible.
- La production pilote Gen 3 à Fremont, destinée à collecter des données, et l’objectif de production de masse au Giga Texas en 2027 traduisent une stratégie de montée en puissance, pas encore la preuve d’un robot human...
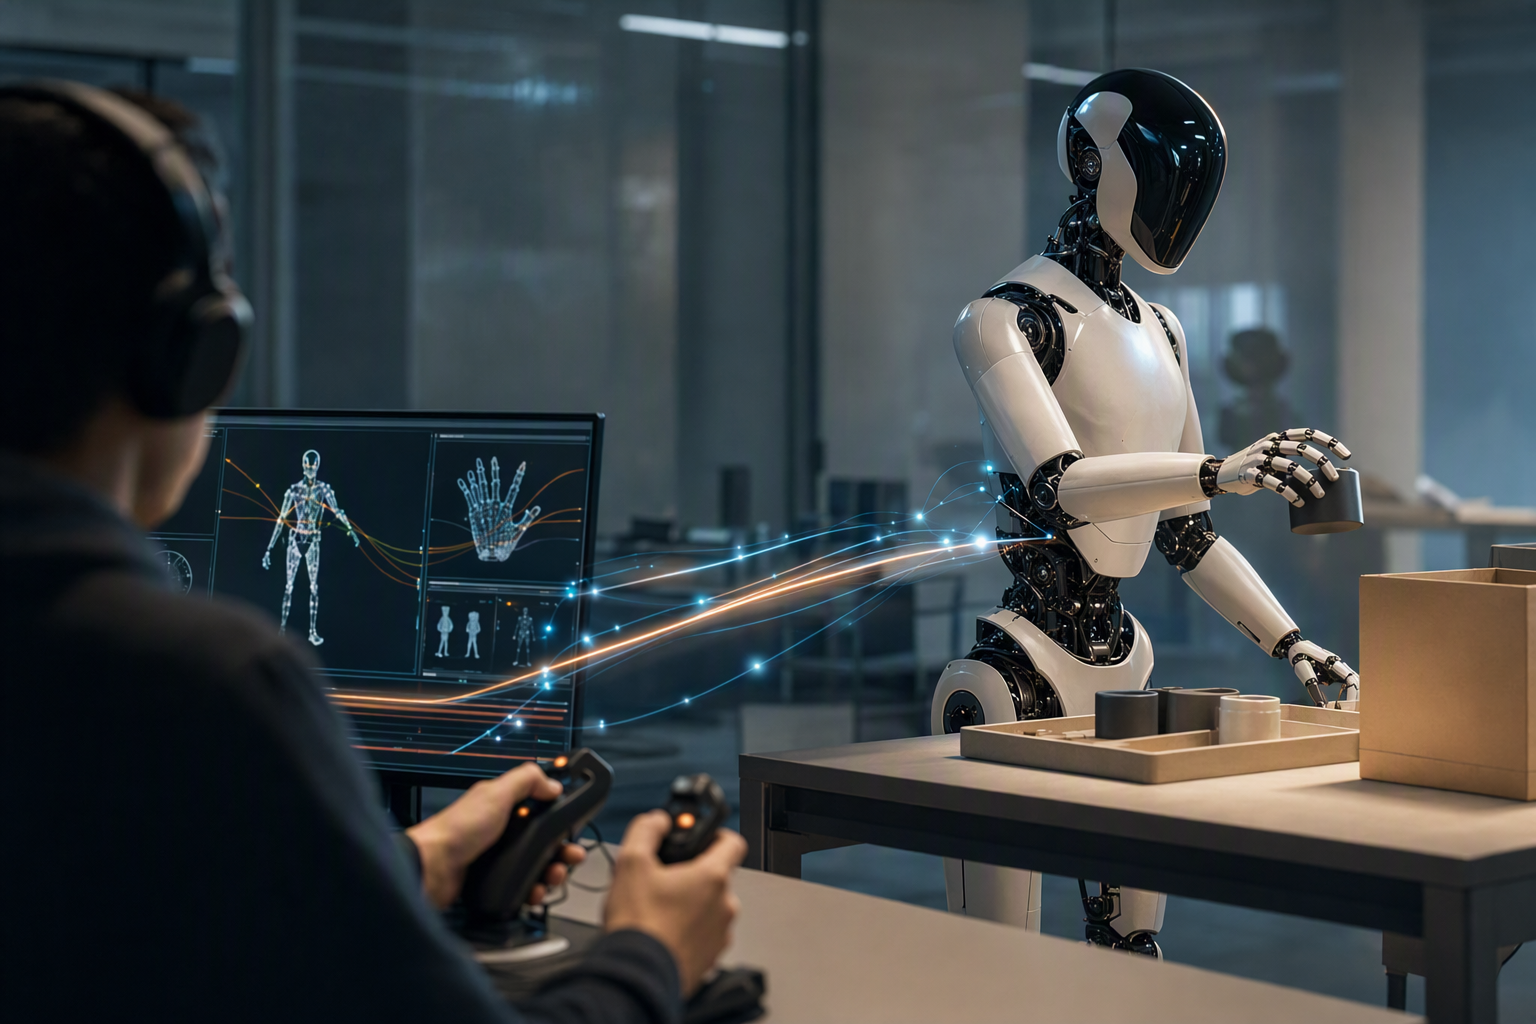
Prompt IA
openai.comCreate a landscape editorial hero image for this Studio Global article: What did Tesla AI chief Ashok Elluswamy disclose about the human remote control behind Optimus demo movements, what autonomy remains onboard. Article summary: Elluswamy said the impressive motions in these Optimus demonstrations are “essentially remote controlled”: a human supplies the task-level/body-motion commands, while the robot “rather blindly” executes them and retains . Topic tags: general, general web, user generated. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fa
Ashok Elluswamy, responsable de l’intelligence artificielle chez Tesla, a livré une précision rare sur certaines démonstrations d’Optimus : les mouvements du robot sont « essentiellement télécommandés ». Selon lui, le robot exécute « plutôt aveuglément » les gestes commandés tout en maintenant son équilibre. Il estime aussi que la sûreté de l’IA appliquée aux robots physiques fait passer les préoccupations actuelles liées aux grands modèles de langage pour un jeu d’enfant. 16
Le point essentiel n’est donc pas qu’Optimus serait dépourvu d’intelligence embarquée. C’est qu’une prestation spectaculaire et fluide ne prouve pas, à elle seule, que le robot a compris une tâche, élaboré un plan, géré les imprévus et terminé l’action sans guidage humain.
Ce que le robot ferait encore par lui-même
Les propos d’Elluswamy attribuent à Optimus le maintien de l’équilibre, tandis que les mouvements plus généraux sont décrits comme contrôlés à distance. 16 Cela renvoie à un partage des rôles : l’humain fournit ou façonne l’action, et la machine assure au moins une partie de la stabilisation en temps réel nécessaire pour l’exécuter.
Ce n’est pas une capacité anodine. Maintenir debout un humanoïde en mouvement est un problème de robotique difficile. Mais c’est une affirmation bien plus limitée que celle d’une autonomie générale. Cette explication ne démontre pas qu’Optimus peut, de manière fiable, analyser un lieu inconnu, choisir un plan approprié, réagir à un contact inattendu ou se remettre d’une erreur sans intervention humaine.
Pour juger une démonstration, la bonne question devient donc : quelle couche était réellement autonome ? Un robot peut gérer son équilibre et des commandes motrices de bas niveau en embarqué, tandis qu’un opérateur à distance reste responsable de l’interaction ou de la conduite de la tâche.
Les précédentes apparitions d’Optimus sous un autre jour
Cette clarification rejoint les informations publiées après l’événement Tesla « We, Robot » d’octobre 2024. TechCrunch, s’appuyant notamment sur des informations de Bloomberg et de The Verge, rapportait que des Optimus étaient pilotés à distance pour de nombreuses interactions, tandis que des sources indiquaient que les prototypes pouvaient marcher sans contrôle externe grâce à l’IA. 28
La distinction est importante : une assistance humaine pour interagir avec le public ne signifie pas que tous les éléments de la démonstration étaient truqués. En revanche, elle signifie que l’événement ne constituait pas une démonstration claire d’hôtes humanoïdes entièrement autonomes.
Une démonstration organisée à Miami en décembre 2025 a suscité des interrogations comparables après la chute d’un Optimus qui distribuait des bouteilles. Des observateurs ont relevé des gestes des mains pouvant évoquer un opérateur retirant un casque de réalité virtuelle. L’indice est suggestif, non concluant : la vidéo seule ne permet pas d’établir précisément la configuration de contrôle. Mais cet épisode a renforcé l’intérêt de distinguer clairement, lors des démonstrations publiques, les comportements téléopérés, scénarisés et autonomes. 20
Pourquoi la sûreté d’un robot physique dépasse celle d’un modèle de langage
La comparaison d’Elluswamy repose sur une différence fondamentale. La défaillance d’un modèle de langage peut produire un texte erroné ou dangereux. Celle d’un robot humanoïde peut se traduire immédiatement par une force ou un mouvement au contact de personnes, d’objets ou d’un environnement instable. 16
Pour une machine qui marche et saisit des objets, la sûreté ne consiste pas seulement à choisir un objectif ou une réponse. Elle suppose notamment de pouvoir :
- rester stable quand l’appui au sol ou le contact change ;
- éviter une personne proche lorsque les bras ou le corps se déplacent ;
- ajuster la prise d’un objet dont le poids, la forme ou la fragilité sont incertains ;
- détecter le moment où il faut ralentir, s’arrêter ou rendre la main à un humain.
Ces exigences ne prouvent pas qu’une IA robotique soit impossible. Elles expliquent pourquoi un mouvement impressionnant est, à lui seul, un signal de sûreté limité. La fiabilité doit résister à des conditions rares, désordonnées et changeantes du monde réel, pas seulement à une routine contrôlée.
Le défi de la complexité et de la réactivité
Tesla décrit son approche de la conduite autonome comme un réseau neuronal de bout en bout : il reçoit les pixels des caméras, la cinématique du véhicule, l’audio, les cartes et les données de navigation pour produire les commandes de conduite. Elluswamy présente le volume d’informations réelles — haute résolution, fréquence élevée et contexte long — comme une « malédiction de la dimensionnalité ». 14
Dans une voiture, l’espace des actions reste relativement circonscrit : direction, accélération et freinage. Un humanoïde ajoute beaucoup plus de degrés de liberté à coordonner, davantage de contacts physiques et des décisions de manipulation. Il doit gérer jambes, torse, bras et mains, tout en tenant compte de son équilibre, des objets et de personnes proches.
Une discussion au GTC relayée par le compte d’Elon Musk souligne le même enjeu : les humanoïdes disposent de davantage de modalités de capteurs et de degrés de liberté que les véhicules autonomes, et leurs signaux de contrôle les plus bas niveau doivent toujours être produits en temps réel. 13
C’est le cœur du défi. Reconnaître une scène ou sélectionner un objectif général ne suffit pas : toute la boucle allant de la perception à l’action doit réagir assez vite et sûrement pour empêcher une chute, éviter un contact ou corriger une prise. Le rythme de décision de 36 Hz — soit 36 décisions par seconde — rapporté pour le FSD de Tesla constitue une expérience pertinente, mais ne démontre pas à lui seul un contrôle du corps entier et de la manipulation suffisant pour un humanoïde. 12
La logique FSD : accumuler les données, puis élargir l’autonomie
La stratégie de Tesla consiste plus largement à étendre une approche par réseau neuronal de bout en bout à la conduite et à la robotique. Les travaux attribués à Elluswamy évoquent un « simulateur du monde » unifié et une trajectoire qui relie l’entraînement du FSD et celui d’Optimus. 2
La collecte de données est donc centrale pour Optimus. La production pilote de robots Gen 3 à Fremont a été présentée comme orientée vers l’acquisition de données réelles. Une installation dédiée, beaucoup plus grande, au Giga Texas est visée pour une production à haut volume en 2027, avec un objectif de long terme pouvant atteindre 10 millions d’unités par an. Il s’agit d’objectifs, non d’une capacité de production confirmée ni d’une preuve d’autonomie prête pour le grand public. 33
L’analogie avec le FSD est lisible : commencer avec une implication et une supervision humaines, recueillir des données opérationnelles, entraîner les modèles, puis accroître progressivement ce que le système prend en charge. Mais un robot qui marche et manipule près de personnes doit affronter un éventail de cas limites impliquant des contacts bien plus large que les commandes de direction, d’accélération et de freinage d’un véhicule.
Ce qui a été montré — et ce qui reste à prouver
Tesla a montré qu’Optimus peut réaliser des mouvements coordonnés et que l’entreprise investit dans les logiciels, les données et les moyens industriels nécessaires à son amélioration. En revanche, Tesla n’a pas publié de relevé démonstration par démonstration permettant d’identifier simplement le degré d’autonomie de chaque mouvement. 18
La déclaration d’Elluswamy apporte l’interprétation la plus claire à ce stade : certains mouvements marquants sont dirigés par un humain, l’équilibre embarqué aidant le robot à les accomplir. 16 Le test encore non résolu pour l’approche de Tesla est le passage de cette configuration hybride à un robot capable de marcher, saisir et se remettre d’imprévus seul, en sécurité, dans des environnements humains non structurés.
Tant que cela n’aura pas été démontré de façon transparente et répétée, les ambitions industrielles et les vidéos convaincantes doivent être considérées comme les signes d’une trajectoire de développement — et non comme la preuve que l’autonomie générale des robots humanoïdes est déjà là.
Studio Global AI
Continuez vos recherches
Cette page comprend une réponse basée sur la source que vous pouvez continuer dans Studio Global.
Les gens demandent aussi
Quelle est la réponse courte à « Les démonstrations d’Optimus sont « essentiellement télécommandées », selon le patron de l’IA de Tesla » ?
Ashok Elluswamy affirme que les mouvements montrés par Optimus sont « essentiellement télécommandés » : le robot exécute les gestes dirigés par un humain tout en conservant son équilibre.
Quels sont les points clés à valider en premier ?
Ashok Elluswamy affirme que les mouvements montrés par Optimus sont « essentiellement télécommandés » : le robot exécute les gestes dirigés par un humain tout en conservant son équilibre. Les informations sur l’événement « We, Robot » d’octobre 2024 et une démonstration à Miami en décembre 2025 soulignent l’écart entre une mise en scène fluide et l’exécution autonome d’une tâche imprévisible.
Que dois-je faire ensuite en pratique ?
La production pilote Gen 3 à Fremont, destinée à collecter des données, et l’objectif de production de masse au Giga Texas en 2027 traduisent une stratégie de montée en puissance, pas encore la preuve d’un robot human...
Sources
x.comAshok Elluswamy (@aelluswamy) ...
techcrunch.comTesla Optimus bots were controlled by humans during the 'We ...
electrek.coTesla Optimus robot takes a suspicious tumble in new demo - Electrek