RéponsesPublié16 sources
Le BG-5, un poisson-robot autonome qui avance sans hélice
Le BG 5 de Boyagongdao se déplace grâce à une queue articulée à trois joints et sept segments, plutôt qu’à une hélice conventionnelle. Présenté au CIFTIS 2026, le robot a montré des fonctions de détection d’obstacles et d’adaptation autonome de sa trajectoire.
Publié parModifié avec GPT-5.6 TerraImages générées avec GPT Image 2
Réponse de recherche
Points clés à retenir
- Le BG 5 de Boyagongdao se déplace grâce à une queue articulée à trois joints et sept segments, plutôt qu’à une hélice conventionnelle.
- Présenté au CIFTIS 2026, le robot a montré des fonctions de détection d’obstacles et d’adaptation autonome de sa trajectoire.
- Ses caractéristiques annoncées — 640 × 204 × 90 mm, environ 3 kg, 0,6 m/s et 5 m de profondeur — restent des données de catalogue à confirmer en conditions réelles.
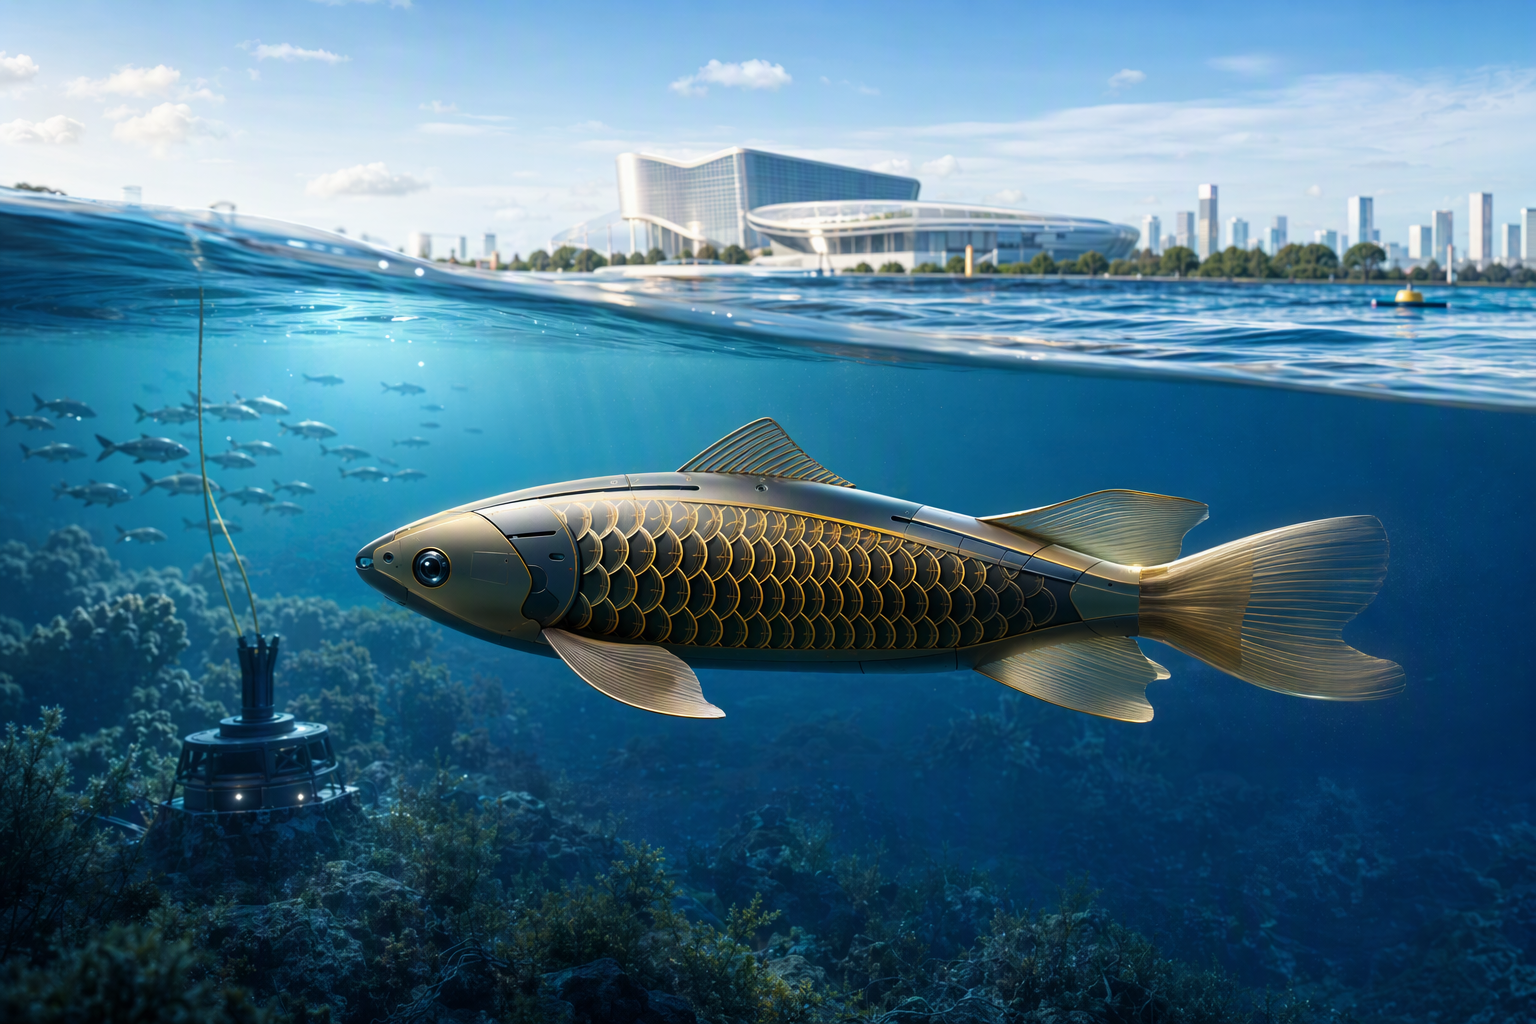
Prompt IA
openai.comCreate a landscape editorial hero image for this Studio Global article: What did Boyagongdao demonstrate with its BG-5 Golden Dragon Fish biomimetic autonomous underwater vehicle at the 2026 China International F. Article summary: At CIFTIS 2026 in Beijing, Boyagongdao presented the BG-5 Golden Dragon Fish as a small, propeller-free biomimetic AUV that imitates a golden arowana’s swimming rather than following a fixed, pre-programmed course. It de. Topic tags: general, general web, academic, education. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts wi
Boyagongdao a profité du China International Fair for Trade in Services (CIFTIS) 2026, à Pékin, pour présenter le BG-5 Golden Dragon Fish, un petit véhicule sous-marin autonome biomimétique inspiré de la nage de l’arowana doré. L’intérêt de la démonstration ne tenait pas seulement à son apparence de poisson : le BG-5 a été présenté comme capable de repérer des obstacles et de modifier sa route, au lieu de suivre uniquement un parcours fixé à l’avance. 4
8
Une propulsion sans hélice
Le BG-5 n’utilise pas d’hélice rotative classique. Il avance grâce à une queue souple à plusieurs articulations, décrite comme comportant trois joints répartis en sept segments. Son ondulation produit la poussée nécessaire au déplacement. 5
Cette architecture est au cœur de l’approche biomimétique du robot : reproduire la locomotion d’un poisson tout en intégrant des fonctions de navigation autonome, plutôt que d’adopter le format plus courant d’un petit drone sous-marin à hélice. 4
6
Ce qui a été montré à Pékin
Lors du salon, Boyagongdao a mis en avant la capacité du BG-5 à détecter des obstacles et à changer de cap de manière autonome. Les informations relayées depuis l’exposition indiquent que ses capteurs embarqués lui permettent de planifier son déplacement autour des obstacles, sans dépendre exclusivement d’un itinéraire prédéterminé. 4
8
Les éléments disponibles confirment donc une démonstration de nage inspirée du poisson et d’évitement autonome d’obstacles. En revanche, ils ne permettent pas d’établir des performances chiffrées sur l’autonomie, la précision de localisation ou de navigation, la discrétion acoustique, la charge utile, ni le fonctionnement dans des situations plus difficiles : courant fort, eau trouble, végétation dense, tunnels ou installations hydroélectriques en activité.
Les caractéristiques annoncées du BG-5
Les chiffres ci-dessous sont des spécifications de catalogue ou communiquées par le fabricant ; ils ne correspondent pas à des mesures indépendantes :
- Dimensions : 640 × 204 × 90 mm
5
- Masse : environ 3 kg
- Vitesse maximale annoncée : 0,6 m/s
- Profondeur maximale d’utilisation annoncée : 5 m
- Propulsion : queue à trois joints et sept segments, produisant une ondulation progressive plutôt qu’une poussée d’hélice
Ces données décrivent un engin compact destiné aux eaux peu profondes, et non un véhicule autonome de grande profondeur. La limite annoncée de 5 m définit en particulier son enveloppe d’emploi connue à ce stade. 5
Inspection et recherche, avec une variante BG-5V
Autour du prototype exposé, les usages évoqués comprennent l’inspection en eaux peu profondes — notamment dans le domaine hydroélectrique — ainsi que la recherche et l’enseignement sur les modes de locomotion inspirés des poissons. 6
13
Boyagongdao propose aussi une configuration nommée BG-5V, associant le poisson-robot à une plateforme logicielle d’expérimentation multi-robots. Les fonctions annoncées comprennent la planification d’itinéraires globale et locale, l’attribution de tâches, le contrôle de formation, le transport coopératif et d’autres tâches coordonnées en groupe. 12
Dans un espace aquatique encombré ou resserré, un appareil compact dépourvu d’hélice peut présenter un intérêt pour étudier la manœuvrabilité et réduire le risque de contact avec une hélice. Cela reste toutefois une logique de conception, et non la preuve que le BG-5 surpasse déjà les véhicules sous-marins classiques dans des missions d’inspection réelles.
Des performances encore à valider
La présentation au CIFTIS a mis en évidence une combinaison originale : propulsion biomimétique et ajustement autonome de l’itinéraire. Elle n’a pas fourni de résultats indépendants sur la durée des missions, la fiabilité des communications sous l’eau, le niveau sonore, les limites de charge utile ou la précision de navigation.
La vitesse maximale annoncée de 0,6 m/s et la profondeur de 5 m doivent donc être lues comme des caractéristiques nominales. L’intérêt pratique du BG-5 pour l’inspection d’ouvrages hydroélectriques, la navigation en eau encombrée ou les missions coordonnées de plusieurs robots dépendra d’essais dans les environnements, les durées de mission et les conditions de détection réellement visés. 5
12
Studio Global AI
Continuez vos recherches
Cette page comprend une réponse basée sur la source que vous pouvez continuer dans Studio Global.
Les gens demandent aussi
Quelle est la réponse courte à « Le BG-5, un poisson-robot autonome qui avance sans hélice » ?
Le BG 5 de Boyagongdao se déplace grâce à une queue articulée à trois joints et sept segments, plutôt qu’à une hélice conventionnelle.
Quels sont les points clés à valider en premier ?
Le BG 5 de Boyagongdao se déplace grâce à une queue articulée à trois joints et sept segments, plutôt qu’à une hélice conventionnelle. Présenté au CIFTIS 2026, le robot a montré des fonctions de détection d’obstacles et d’adaptation autonome de sa trajectoire.
Que dois-je faire ensuite en pratique ?
Ses caractéristiques annoncées — 640 × 204 × 90 mm, environ 3 kg, 0,6 m/s et 5 m de profondeur — restent des données de catalogue à confirmer en conditions réelles.
Sources
timesofindia.indiatimes.comWatch: China unveils robotic fish modelled on the golden ...
bolnews.comChina unveils ‘Golden Dragon Fish’ robot, sparking buzz over ...
thearabianpost.comAsia Focus: In-depth coverage of Asian affairs