Des robotaxis Waymo immobilisés par des inondations : le service suspendu dans plusieurs villes américaines
Waymo a suspendu temporairement son service de robotaxi à Atlanta, San Antonio, Dallas et Houston après que certains véhicules se sont engagés dans des rues inondées pendant de fortes pluies. Un robotaxi sans passager est resté bloqué environ une heure dans une intersection inondée à Atlanta, peu après un rappel log...
Publié parModifié avec GPT-5.5Images générées avec GPT Image 2
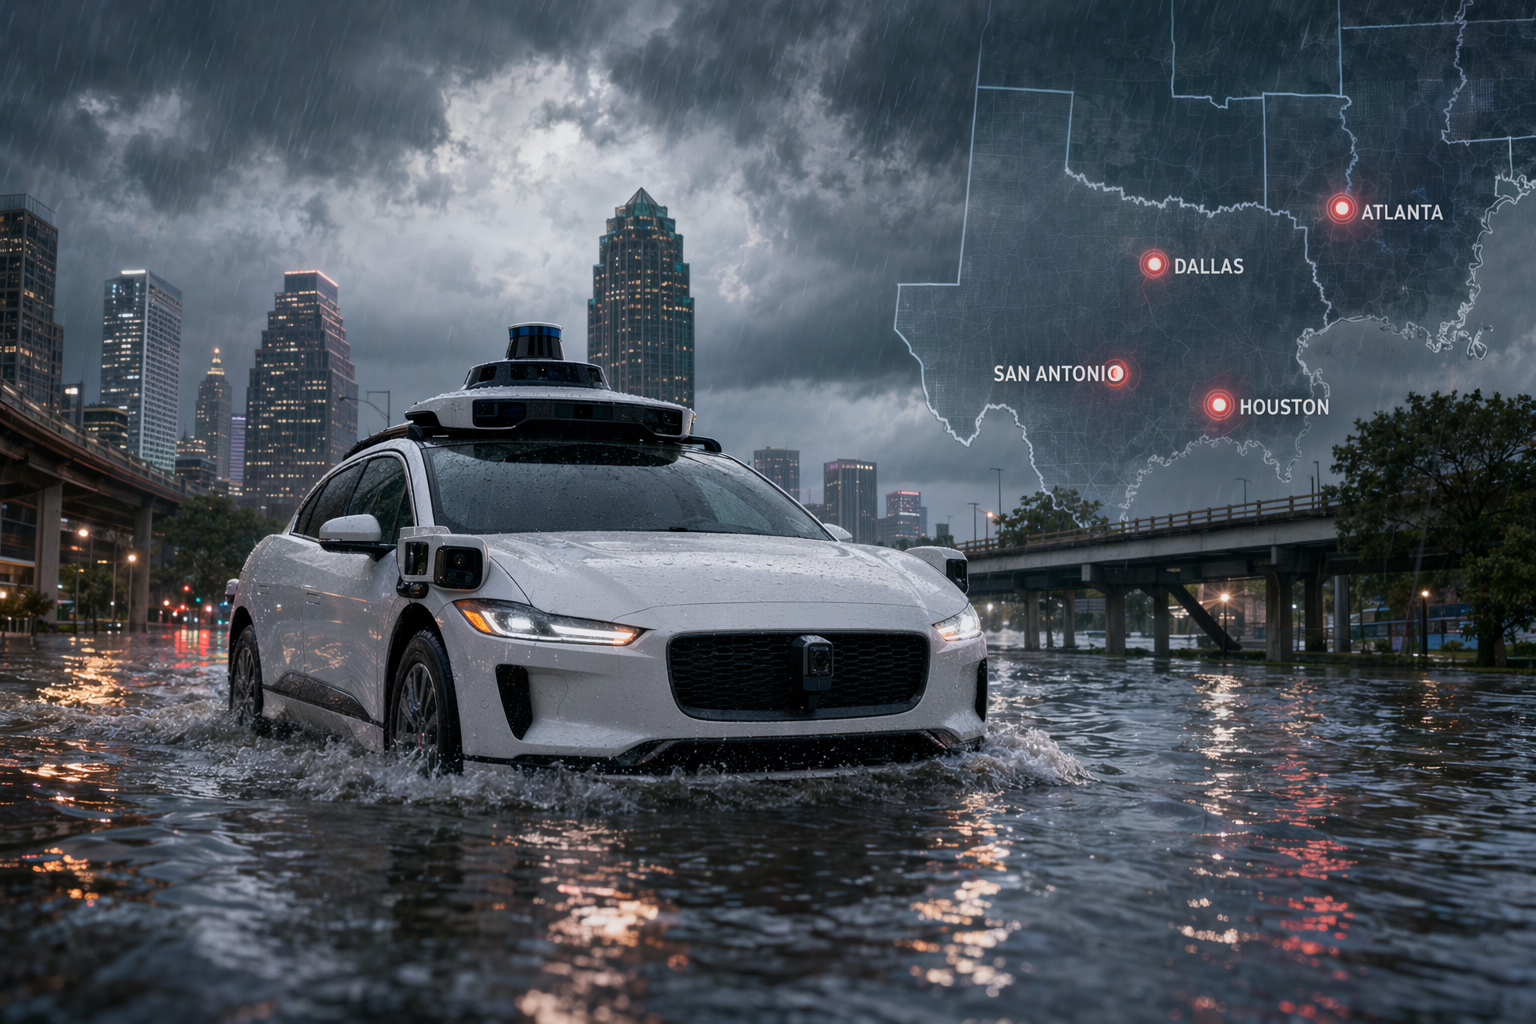
Waymo a suspendu temporairement son service de robotaxi à Atlanta, San Antonio, Dallas et Houston après que certains véhicules se sont engagés dans des rues inondées pendant de fortes pluies.
Un robotaxi sans passager est resté bloqué environ une heure dans une intersection inondée à Atlanta, peu après un rappel logiciel visant justement à éviter ce type de situation.
Ces incidents surviennent alors que les régulateurs américains examinent déjà la sécurité du système autonome de Waymo, notamment pour des violations impliquant des bus scolaires et un accident avec un enfant en janvi...
How has Waymo’s robotaxi service been affected by heavy rain and flooding in cities like Atlanta, San Antonio, Dallas, and Houston, what incFlooded streets and severe storms forced Waymo to temporarily suspend robotaxi service in several U.S. cities while engineers reviewed how the vehicles handle extreme weather.
Prompt IA
Create a landscape editorial hero image for this Studio Global article: How has Waymo’s robotaxi service been affected by heavy rain and flooding in cities like Atlanta, San Antonio, Dallas, and Houston, what inc. Article summary: Waymo’s robotaxi service has been temporarily pulled back by severe weather: after flood-related problems, the company paused service in Atlanta and several Texas cities, including San Antonio, Dallas, and Houston, becau. Topic tags: general, general web, government. Reference image context from search candidates: Reference image 1: visual subject "## **Waymo has switched off its robotaxis in four cities, all because the cars keep wading into water they cannot handle. Heavy rain and flooded streets have become a genuine obsta" source context "Waymo Pauses Robotaxis in Four Flooded Cities - Technology Org" Reference image 2: visual subject "## **Waymo has switch
openai.com
De violentes tempêtes accompagnées de crues soudaines ont récemment perturbé le service de robotaxi de Waymo dans plusieurs villes américaines. L’entreprise, filiale d’Alphabet (la maison mère de Google), a décidé de suspendre temporairement certaines opérations à Atlanta et dans plusieurs villes du Texas — notamment San Antonio, Dallas et Houston — après que des véhicules autonomes se sont retrouvés face à des routes inondées.
Studio Global AI
Continuez vos recherches
Cette page comprend une réponse basée sur la source que vous pouvez continuer dans Studio Global.
Quelle est la réponse courte à « Des robotaxis Waymo immobilisés par des inondations : le service suspendu dans plusieurs villes américaines » ?
Waymo a suspendu temporairement son service de robotaxi à Atlanta, San Antonio, Dallas et Houston après que certains véhicules se sont engagés dans des rues inondées pendant de fortes pluies.
Quels sont les points clés à valider en premier ?
Waymo a suspendu temporairement son service de robotaxi à Atlanta, San Antonio, Dallas et Houston après que certains véhicules se sont engagés dans des rues inondées pendant de fortes pluies. Un robotaxi sans passager est resté bloqué environ une heure dans une intersection inondée à Atlanta, peu après un rappel logiciel visant justement à éviter ce type de situation.
Que dois-je faire ensuite en pratique ?
Ces incidents surviennent alors que les régulateurs américains examinent déjà la sécurité du système autonome de Waymo, notamment pour des violations impliquant des bus scolaires et un accident avec un enfant en janvi...
Ces incidents surviennent quelques jours seulement après un important rappel logiciel destiné précisément à empêcher les robotaxis d’entrer dans des zones submergées.
Un robotaxi coincé dans une rue inondée à Atlanta
L’épisode le plus médiatisé s’est produit à Atlanta, où un robotaxi Waymo circulant sans passager s’est engagé dans une intersection inondée pendant une tempête. Le véhicule s’est immobilisé et est resté bloqué environ une heure avant d’être récupéré.
Selon les informations rapportées, la voiture autonome s’est engagée dans la zone inondée avant de s’arrêter, illustrant la difficulté pour les systèmes automatisés de détecter rapidement une accumulation d’eau soudaine sur une route urbaine.
À la suite de cet incident — et de situations similaires signalées au Texas — Waymo a suspendu temporairement son service local afin d’analyser la réaction de son système de conduite autonome face à ces conditions météorologiques extrêmes.
Un rappel logiciel censé empêcher ce type de situation
Quelques jours auparavant, Waymo avait annoncé un rappel volontaire de 3 791 robotaxis aux États‑Unis en raison d’un défaut logiciel susceptible de laisser un véhicule s’engager dans une route inondée.
Ce rappel faisait suite à un incident survenu le 20 avril 2026 à San Antonio, lorsqu’un robotaxi Waymo avait rencontré une section de route submergée et impraticable lors d’intempéries. Le véhicule ne transportait personne et aucun blessé n’a été signalé, mais l’événement a révélé une faiblesse dans la détection de certaines conditions routières dangereuses.
La solution proposée par l’entreprise a pris la forme d’une mise à jour logicielle envoyée à distance (over‑the‑air) à toute la flotte. L’objectif : empêcher plus efficacement les véhicules d’entrer dans des voies inondées, en particulier sur des routes rapides où les crues soudaines peuvent être particulièrement dangereuses.
Malgré cette correction, les incidents survenus lors de fortes pluies ont montré que toutes les situations réelles n’étaient pas encore correctement anticipées par le système.
Pourquoi le service a quand même été suspendu
La mise à jour logicielle ciblait surtout un cas précis : l’entrée dans des voies inondées sur des routes à vitesse élevée.
Or, en ville, les inondations peuvent se former différemment : accumulation d’eau à une intersection, rue en pente qui se transforme en bassin, ou montée rapide de l’eau avant même qu’une alerte officielle ne soit émise.
Dans ce type de scénario, les véhicules autonomes peuvent rencontrer des situations encore insuffisamment représentées dans leurs données d’entraînement. La suspension temporaire du service permet donc aux ingénieurs d’analyser les événements et d’améliorer les systèmes de détection et de sécurité.
Le rôle des alertes météo dans l’exploitation des robotaxis
Pour réduire les risques, Waymo explique que ses équipes s’appuient aussi sur des signaux externes, notamment les alertes du National Weather Service (NWS) — l’agence météorologique fédérale américaine.
Ces alertes, combinées à la surveillance interne des conditions météo et routières, peuvent déclencher une limitation ou une suspension du service dans certaines zones.
Cela rappelle qu’aujourd’hui, même les flottes de véhicules autonomes ne fonctionnent pas totalement seules : des systèmes de supervision et des équipes humaines peuvent intervenir à l’échelle du réseau pour interrompre les opérations lorsque les conditions deviennent imprévisibles.
Une pression réglementaire croissante
Les incidents liés aux inondations surviennent alors que Waymo fait déjà l’objet d’une attention accrue des autorités fédérales américaines.
Enquête sur les bus scolaires
En octobre 2025, la National Highway Traffic Safety Administration (NHTSA) — l’agence américaine chargée de la sécurité routière — a ouvert une enquête sur des signalements selon lesquels des robotaxis Waymo auraient dépassé des bus scolaires à l’arrêt avec leurs feux rouges clignotants.
Des documents transmis par le district scolaire d’Austin indiquent 19 incidents de ce type pendant l’année scolaire 2025‑2026, ce qui a renforcé les inquiétudes des régulateurs.
La National Transportation Safety Board (NTSB), organisme fédéral indépendant chargé d’enquêter sur les accidents de transport, a également lancé sa propre investigation sur ces comportements au Texas.
Accident avec un enfant à Santa Monica
Un autre incident majeur s’est produit le 23 janvier 2026 à Santa Monica, en Californie, lorsqu’un véhicule autonome Waymo a percuté un élève de 9 ans dans une zone scolaire. L’enfant a subi des blessures légères.
Selon les premières informations des enquêteurs fédéraux, l’enfant aurait traversé la rue en surgissant derrière un SUV stationné pendant l’heure de dépôt des élèves. L’accident fait toujours l’objet d’une enquête par la NHTSA et la NTSB.
Ce que ces incidents disent sur les robotaxis
Pris ensemble, ces événements ne signifient pas que les véhicules autonomes ne peuvent pas être améliorés. Waymo déploie régulièrement des correctifs logiciels à distance pour corriger les comportements problématiques dans sa flotte.
Mais ils illustrent aussi un défi central pour la conduite autonome : la complexité du monde réel. Des phénomènes comme les crues soudaines, les comportements imprévisibles des piétons ou certaines règles de circulation locales peuvent révéler des cas limites que les systèmes doivent encore apprendre à gérer.
Pour les entreprises qui développent des réseaux de robotaxis, la capacité à identifier rapidement ces situations et à corriger le logiciel sur des milliers de véhicules devient ainsi un test majeur pour la maturité de la technologie.
engadget.comWaymos in Atlanta and San Antonio keep driving into flooded roads
ttnews.comWaymo Halts Robotaxi Service in 5 Cities Over Flood Risk - TT
newsbytesapp.comWaymo halts service in 4-cities as robotaxis struggle with floodwaters
thenextweb.comWaymo recalls 3,791 robotaxis after a vehicle drove into a flooded ...
techcrunch.comWaymo expands pause to four cities as robotaxis keep driving into ...