RéponsesPublié30 sources
Comment Hyundai entraîne les robots Atlas pour la logistique automobile
Le RMAC de Hyundai, près de Savannah en Géorgie, est un centre d’entraînement et de validation où Atlas apprend le séquençage de pièces automobiles avant son entrée prévue sur les lignes de HMGMA en 2028.[35][44] Atlas associe perception et manipulation autonomes, téléopération par casque VR ou tablette, et apprenti...
Publié parModifié avec GPT-5.6 TerraImages générées avec GPT Image 2
Réponse de recherche
Points clés à retenir
- Le RMAC de Hyundai, près de Savannah en Géorgie, est un centre d’entraînement et de validation où Atlas apprend le séquençage de pièces automobiles avant son entrée prévue sur les lignes de HMGMA en 2028.[35][44]
- Atlas associe perception et manipulation autonomes, téléopération par casque VR ou tablette, et apprentissage par renforcement en simulation afin de faire face à la variabilité avant les essais physiques.[4][5]
- Le séquençage des pièces est un premier cas d’usage volontairement circonscrit, mais il exige déjà une perception fiable, une préhension adaptée, un contrôle de tout le corps et une intégration aux flux de l’usine.[10...
Prompt IA
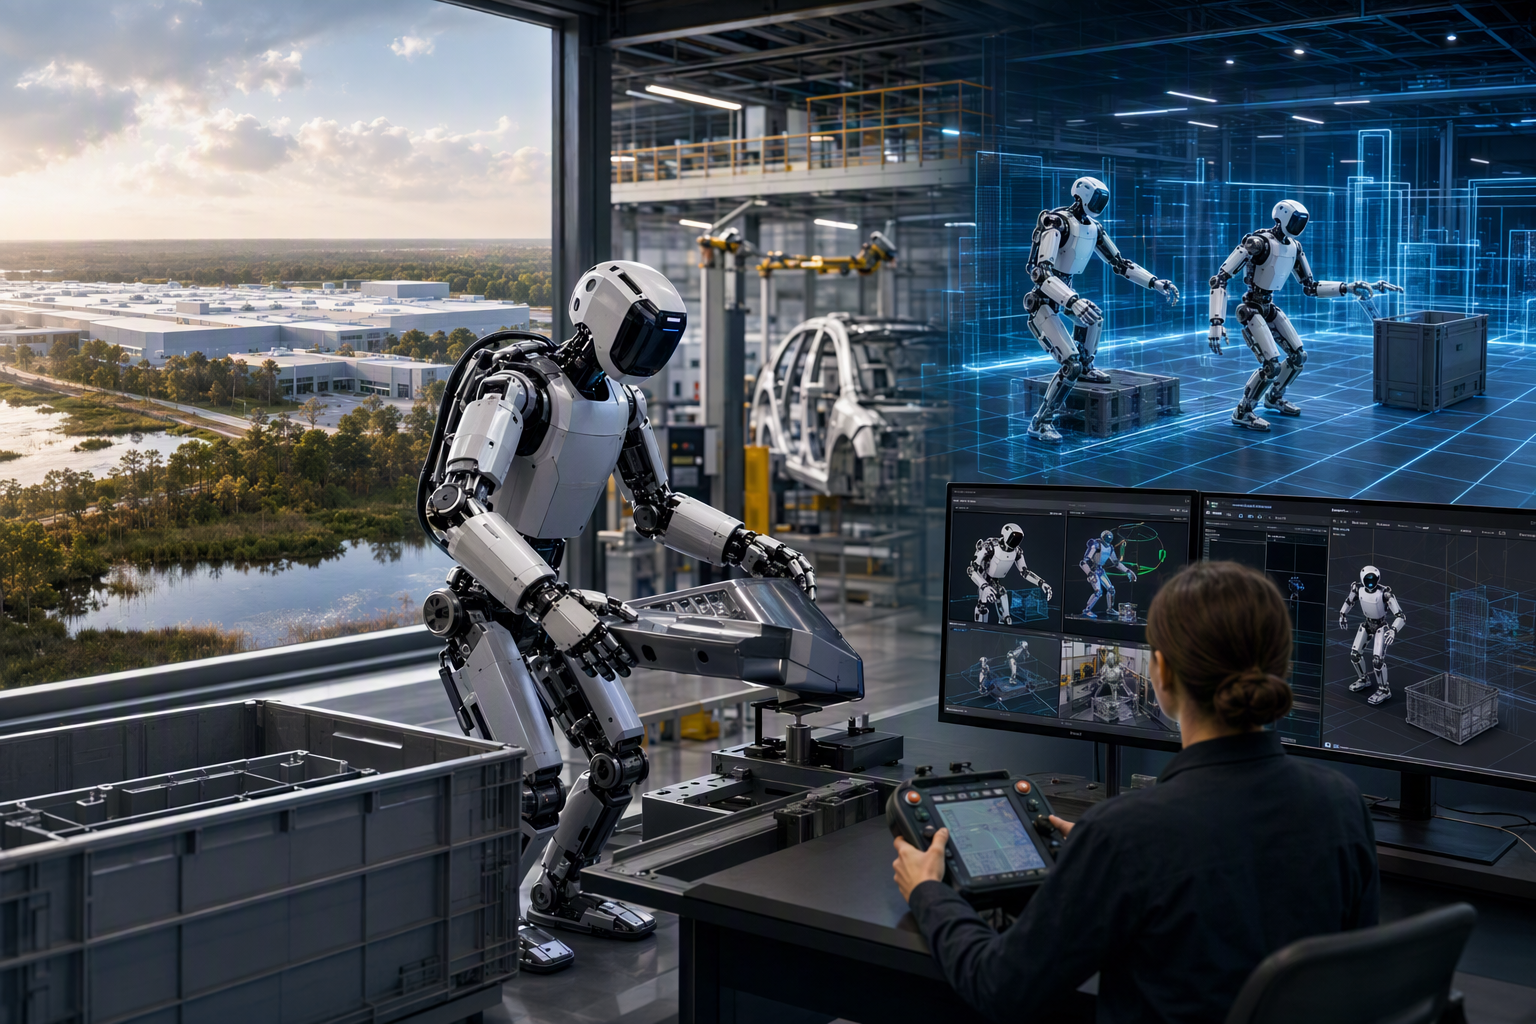
openai.comCreate a landscape editorial hero image for this Studio Global article: How is Boston Dynamics’ new Robotics Metaplant Application Center at Hyundai Motor Group Metaplant America near Savannah training Atlas huma. Article summary: RMAC is intended to turn Atlas from a promising humanoid demonstration into a repeatable industrial system: operators teach task fragments, simulation expands the range of situations the robot can handle, and the resulti. Topic tags: general, general web. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fake numbers, clic
Le RMAC (Robotics Metaplant Application Center) de Hyundai, installé sur le site de Hyundai Motor Group Metaplant America (HMGMA) en Géorgie, doit faire passer Atlas du stade de robot humanoïde performant à celui d’équipement industriel fiable. Boston Dynamics et Hyundai commencent par la logistique des pièces automobiles, notamment leur séquençage, puis testent les comportements du robot dans des conditions proches de la production avant toute généralisation.35
36
La première mission d’Atlas : préparer les bonnes pièces dans le bon ordre
Le premier usage visé est le séquençage des pièces. Dans une usine automobile où plusieurs modèles et niveaux de finition peuvent circuler sur une même chaîne, les opérateurs doivent recevoir le bon composant, dans l’ordre exact d’assemblage. Le séquençage prépare ces pièces en amont : c’est une tâche logistique courante, à valeur industrielle claire, mais plus délimitée que le montage complet d’un véhicule.10
Dans une démonstration, Atlas déplace de façon autonome des caches-moteurs depuis des bacs fournisseurs vers un chariot mobile de séquençage. Il reçoit les emplacements des bacs, localise bacs et équipements grâce à un modèle de vision fondé sur l’apprentissage automatique, applique une stratégie de préhension spécialisée et estime en continu l’état de l’objet manipulé.9
Hyundai explique qu’au RMAC, les robots apprennent la collaboration humaine en transformant des mouvements tels que le levage, la rotation ou la reprise d’équilibre en données d’entraînement pour des tâches répétitives et complexes. Le centre collecte aussi des données comportementales, teste les systèmes et les vérifie avant leur usage en production commerciale.36
42
Trois leviers d’apprentissage : humain, simulation et validation réelle
Atlas ne s’entraîne pas avec une seule méthode. Le dispositif combine trois approches.
1. Démonstrations humaines et téléopération
Atlas peut travailler en autonomie, mais Boston Dynamics indique aussi qu’il peut être commandé manuellement au moyen d’un casque de réalité virtuelle ou d’une tablette. Ces interfaces permettent aux opérateurs de montrer un geste, d’intervenir face à une situation inconnue et de produire des exemples utiles au développement des comportements, sans programmer chaque mouvement à la main.4
C’est particulièrement important pour la manipulation : une action réussie dépend à la fois de la posture du robot, des contacts avec l’objet et de la configuration précise du poste de travail.
2. Apprentissage par renforcement en simulation
Pour apprendre à manipuler des charges lourdes, Boston Dynamics soumet Atlas à un nombre très élevé de variations simulées. Dans l’exemple du réfrigérateur à soulever, le robot ne se contente pas de répéter un geste fixe : il apprend à s’adapter aux différences qu’il rencontrera dans le monde réel.5
En logistique automobile, la variabilité ne concerne pas seulement la pièce. La position des bacs, les outillages, l’orientation des objets et les conditions d’opération changent aussi. La simulation élargit donc l’éventail des cas rencontrés par un comportement avant sa mise à l’épreuve sur le robot physique.
3. Essais en environnement industriel réaliste
La simulation est utile, mais le test décisif reste la fiabilité dans une usine. Le RMAC est conçu pour jouer ce rôle : développer des cas d’usage, recueillir des données, mesurer les performances et affiner les comportements avant l’introduction d’Atlas sur les lignes de Hyundai.36
42
Pourquoi le « prendre et déposer » reste un problème complexe
Déplacer un composant d’un bac à un autre paraît simple. En usine, c’est pourtant un problème de manipulation mobile qui impose plusieurs exigences simultanées.
- La perception doit comprendre le contexte. Atlas doit identifier la géométrie d’un objet, mais aussi son rôle dans l’environnement. Boston Dynamics souligne que les pièces métalliques brillantes ou sombres et peu contrastées peuvent être difficiles à reconnaître, même dans une tâche apparemment élémentaire.
12
- Saisir l’objet ne suffit pas. Pour les composants lourds ou encombrants, le robot doit tenir compte de la masse et de l’inertie, prendre appui si nécessaire et mobiliser l’ensemble de son corps, pas uniquement ses mains.
- Le travail est une séquence longue. Il faut interpréter un ordre, trouver un bac, identifier la bonne pièce, la prendre sans risque, l’acheminer, la poser avec précision et réagir aux changements ou aux échecs. Boston Dynamics développe des Large Behavior Models, des modèles de comportement conditionnés par le langage, pour ces tâches de manipulation sur de longues séquences.
- L’intégration à l’usine est déterminante. Atlas est conçu pour gérer la lecture de codes-barres et s’intégrer à des flux de travail numériques. Mais un usage industriel exige surtout une exécution prévisible et peu de supervision, pas seulement une démonstration réussie dans un environnement contrôlé.
Du prototype ponctuel à une chaîne de production de comportements
Le changement porté par le RMAC est autant organisationnel que technique. Les démonstrations antérieures d’Atlas mettaient en avant des capacités isolées. Le RMAC vise plutôt à établir un système permanent pour créer, évaluer et transférer des comportements : recueillir des données opérationnelles, développer et tester un comportement, le valider dans un environnement réaliste, puis le réutiliser.
Boston Dynamics affirme qu’une compétence acquise par un Atlas peut être déployée sur toute une flotte et que les tâches peuvent être adaptées puis redéployées à grande échelle.1
6 Hyundai présente de son côté le RMAC comme un maillon d’une chaîne de valeur complète en robotique et IA, reliant données d’entraînement, tests et vérification.
36
Cela ne signifie pas qu’un comportement se transférera sans adaptation d’une usine à l’autre. Mais l’objectif n’est plus une expérimentation sur mesure site par site : il s’agit de constituer des capacités robotiques réutilisables et améliorables dans le temps.
Un calendrier encore progressif
Le RMAC est entré en fonctionnement à pleine échelle en septembre 2026, après une phase pilote. Il doit servir de site d’essai avant le déploiement d’Atlas dans les usines de Hyundai.33
35
La feuille de route publiée par Hyundai distingue clairement la période d’entraînement de l’exploitation sur les lignes : Atlas doit commencer à opérer à HMGMA en 2028, d’abord pour le séquençage des pièces. Des informations sur les plans du groupe évoquent ensuite une extension par étapes vers d’autres sites, puis vers l’assemblage de composants.26
44
Hyundai a également annoncé viser le déploiement de plus de 25 000 robots Atlas dans les usines Hyundai et Kia, ainsi qu’une capacité de production annuelle d’environ 30 000 robots d’ici 2028. Il s’agit d’objectifs annoncés et de capacités visées, non du nombre de robots déjà installés.26
27
Une arrivée possible en Tchéquie, sans calendrier annoncé
Hyundai Motor Manufacturing Czech, à Nošovice, discute d’un éventuel déploiement d’Atlas avec Boston Dynamics et le siège de Hyundai, selon de récentes informations. Aucune date d’essai sur une ligne de production en activité, ni de mise en service, n’a toutefois été annoncée.18
19
Un essai européen ne testerait pas seulement les capacités du robot. Les informations disponibles citent les pénuries de main-d’œuvre parmi les motivations possibles, tandis que l’acceptation par les salariés, la sécurité, la qualité et l’intégration dans les processus existants seraient des questions centrales.19
21
À court terme, le tableau est donc clair : la Géorgie est le principal terrain d’entraînement, le séquençage des pièces constitue le premier usage concret, et le succès du RMAC se mesurera à la capacité d’Atlas à répéter ses tâches de manière fiable dans une usine réelle — bien davantage qu’à ses démonstrations.
Studio Global AI
Continuez vos recherches
Cette page comprend une réponse basée sur la source que vous pouvez continuer dans Studio Global.
Les gens demandent aussi
Quelle est la réponse courte à « Comment Hyundai entraîne les robots Atlas pour la logistique automobile » ?
Le RMAC de Hyundai, près de Savannah en Géorgie, est un centre d’entraînement et de validation où Atlas apprend le séquençage de pièces automobiles avant son entrée prévue sur les lignes de HMGMA en 2028.[35][44]
Quels sont les points clés à valider en premier ?
Le RMAC de Hyundai, près de Savannah en Géorgie, est un centre d’entraînement et de validation où Atlas apprend le séquençage de pièces automobiles avant son entrée prévue sur les lignes de HMGMA en 2028.[35][44] Atlas associe perception et manipulation autonomes, téléopération par casque VR ou tablette, et apprentissage par renforcement en simulation afin de faire face à la variabilité avant les essais physiques.[4][5]
Que dois-je faire ensuite en pratique ?
Le séquençage des pièces est un premier cas d’usage volontairement circonscrit, mais il exige déjà une perception fiable, une préhension adaptée, un contrôle de tout le corps et une intégration aux flux de l’usine.[10...