RéponsesPublié20 sources
À Pékin, des robots humanoïdes passent un test hôtelier de 30 minutes
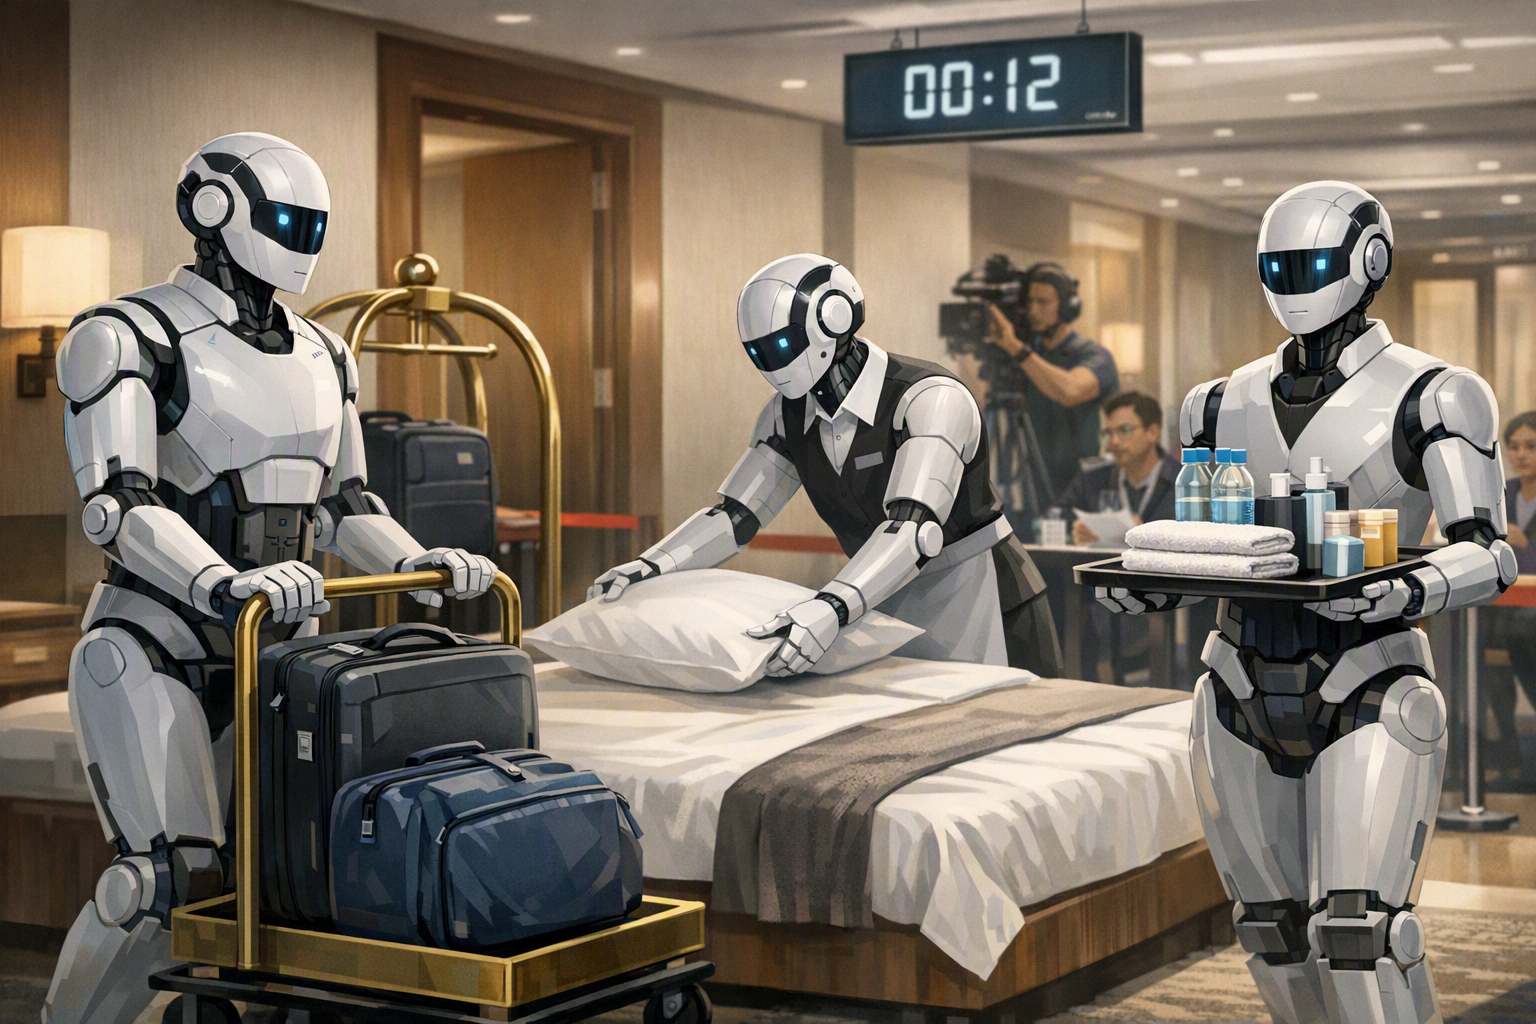
Lors de la deuxième édition des World Humanoid Robot Games, les robots disposaient de 30 minutes pour transporter des bagages, réapprovisionner une chambre et remettre un lit en ordre. L’épreuve combinait équilibre avec charge, préhension fine, navigation, évitement des obstacles et planification d’une longue séquen...
Publié parModifié avec GPT-5.6 LunaImages générées avec GPT Image 1.5
Réponse de recherche
Points clés à retenir
- Lors de la deuxième édition des World Humanoid Robot Games, les robots disposaient de 30 minutes pour transporter des bagages, réapprovisionner une chambre et remettre un lit en ordre.
- L’épreuve combinait équilibre avec charge, préhension fine, navigation, évitement des obstacles et planification d’une longue séquence d’actions dans un hôtel réaliste.
- Les couloirs étroits, l’encombrement, les charges mobiles et le linge souple ont mis en évidence l’écart entre une démonstration convaincante et un service hôtelier réellement fiable.
Prompt IA
openai.comCreate a landscape editorial hero image for this Studio Global article: How did the hotel guest service competition at the second World Humanoid Robot Games, held at Beijing Wuzhou Hotel on August 16–17, 2026, te. Article summary: The hotel event was a compressed, work-like test rather than a demonstration: within 30 minutes, humanoids had to move luggage, replenish rooms, and tidy beds in an operating-style hotel environment. It tested whether ro. Topic tags: general, general web, user generated, news. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts w
Une véritable séquence de travail, pas une simple démonstration
À l’hôtel Wuzhou de Pékin, les robots humanoïdes engagés dans l’épreuve de service hôtelier des World Humanoid Robot Games ont dû accomplir trois missions liées en 30 minutes : transporter des bagages, réapprovisionner une chambre et effectuer des tâches de ménage. 10
11
13
Le chronomètre ne suffisait toutefois pas à départager les concurrents. Les juges prenaient aussi en compte le nombre de tâches terminées, les éventuelles collisions et la fluidité des mouvements. Un robot rapide mais maladroit pouvait donc être pénalisé. 3
10
11
Ce que les trois épreuves exigeaient
1. Transporter les bagages
Les robots devaient manipuler des valises de tailles différentes, les placer sur un chariot, puis pousser celui-ci jusqu’à une chambre désignée. 10
13
Derrière cette consigne apparemment banale se cachait un enchaînement complexe :
- reconnaître des bagages de formes et de dimensions variées ;
- les saisir sans les faire tomber ;
- conserver son équilibre en portant une charge ;
- coordonner l’ensemble du corps pour pousser un chariot chargé ;
- se déplacer dans les couloirs en évitant les obstacles ;
- enchaîner toutes ces actions sans interrompre le travail.
Cette seule mission mobilisait la perception visuelle, la préhension fine, la locomotion, le contrôle de la posture, l’équilibre avec charge et la navigation sans collision. 11
13
2. Réapprovisionner la chambre
La deuxième étape consistait à récupérer des fournitures — notamment des serviettes propres, des chaussons et des bouteilles d’eau — puis à les déposer aux bons endroits dans une chambre. 3
10
27
Le robot devait donc identifier plusieurs objets, les saisir, les transporter depuis les zones de service et les positionner correctement. Il lui fallait également mémoriser l’ordre des opérations et ne pas perdre le fil de la tâche en se déplaçant entre différents espaces.
C’est précisément ce qui distingue une action robotique isolée d’un travail de service. Une machine peut réussir à attraper un objet dans un environnement contrôlé, mais échouer lorsqu’elle doit reconnaître plusieurs articles, les transporter dans un espace contraint et accomplir une série d’actions dépendantes les unes des autres.
3. Remettre le lit en ordre
Pour la partie ménage, les robots devaient retirer le linge utilisé et les déchets, puis refaire soigneusement le lit. 3
10
27
Le linge de lit et les serviettes posent un problème particulier : contrairement à une valise ou à une bouteille, ce sont des objets souples qui se déforment, se plient de manière imprévisible et changent de forme lorsqu’on les soulève ou qu’on les tire.
La réussite dépend donc d’une perception visuelle capable de s’adapter, d’une préhension modulable, d’un contrôle précis des contacts et d’une planification qui réagit à la position réelle du tissu. Des gestes entièrement préprogrammés sont moins fiables dès qu’un drap ou une serviette ne se trouve pas exactement là où le robot l’attend.
Pourquoi l’hôtel compliquait le test
Un laboratoire permet généralement de dégager l’espace, de fixer la position des objets et de limiter les imprévus. Un hôtel impose l’inverse.
Les couloirs étroits réduisent la marge de manœuvre et rendent les corrections plus difficiles. Les chambres comportent de l’encombrement et des objets placés à des endroits variables. Une valise portée ou un chariot chargé modifie le centre de gravité du robot, ce qui complique le contrôle de sa posture et la stabilité de l’ensemble de la machine. 4
11
13
Le robot devait en outre coordonner plusieurs facultés en même temps : observer son environnement, choisir un itinéraire, saisir des objets, conserver son équilibre, éviter les collisions et décider de l’étape suivante. Le véritable défi n’était donc pas de savoir si chaque mouvement était possible pris séparément, mais si toute la chaîne pouvait être exécutée de façon sûre, régulière et fluide dans un temps limité. 4
11
13
L’autonomie comptait dans le résultat
Le règlement distinguait explicitement le fonctionnement autonome de la téléopération. Dans les épreuves scénarisées, une réalisation entièrement autonome bénéficiait d’un coefficient de 1,0, contre 0,5 pour une réalisation contrôlée à distance. 5
11
13
Cette différence modifie les priorités des équipes. Un opérateur humain peut aider un robot à récupérer une prise maladroite ou à contourner un obstacle inattendu. Mais la machine obtient davantage de crédit lorsqu’elle est capable de percevoir la situation, de planifier la suite, de s’adapter aux variations et d’aller au bout de la mission sans intervention humaine.
Le concours ne mesurait donc pas seulement la force ou la dextérité des robots. Il évaluait aussi leur autonomie opérationnelle.
Un pas vers des usages commerciaux
Le service hôtelier constitue un test intéressant pour la commercialisation, car il ressemble à un emploi identifiable plutôt qu’à une performance isolée. En une seule mission, il met à l’épreuve la locomotion, la compréhension visuelle, la manipulation, la sécurité, la gestion du temps et la planification sur une longue séquence. 8
10
L’épreuve hôtelière faisait partie de 21 épreuves scénarisées réparties dans neuf domaines d’application : aide à domicile, services hôteliers, production industrielle, secours d’urgence, gestion de bibliothèques, commerce, services de bureau, inspection de jardins et recharge de véhicules. 8
34
Ces situations ciblent des tâches répétitives, standardisées, physiquement exigeantes ou difficiles à réaliser, tout en répondant à des contraintes opérationnelles comme les pénuries de main-d’œuvre, la hausse des coûts salariaux et le turnover élevé. 5
8
37
Pris ensemble, ces défis forment une sorte de carte des capacités des futurs robots travailleurs. Ils montrent aux fabricants et aux entreprises quelles missions sont déjà abordables, lesquelles nécessitent encore une intervention humaine et où la fiabilité reste insuffisante pour un usage commercial.
L’hôtel Wuzhou, un terrain d’essai pertinent
Selon les informations disponibles, l’hôtel Wuzhou de Pékin utilise déjà des robots de livraison, des armoires intelligentes et un standard téléphonique équipé d’intelligence artificielle. Il étudie également d’autres usages robotiques, notamment pour le transport des bagages, l’interaction avec les clients et la préparation du café. 13
Le lieu n’était donc pas un simple décor de compétition. Il représentait un environnement hôtelier déjà numérisé, susceptible de servir de terrain d’évaluation pour des services automatisés.
Un hôtel en fonctionnement offre aussi une variété difficile à reproduire dans une démonstration soigneusement contrôlée : couloirs contraints, chambres différentes, objets rarement positionnés de façon parfaitement identique et déplacements imprévus de personnes. Des essais répétés dans ce type de cadre peuvent révéler des défaillances qui resteraient invisibles dans un laboratoire.
L’épreuve de 30 minutes n’a pas démontré que les robots humanoïdes étaient prêts à remplacer le personnel hôtelier. Elle a toutefois montré vers quoi évoluent les critères d’évaluation : il ne s’agit plus seulement de produire une vidéo impressionnante, mais d’accomplir un travail utile, composé de plusieurs étapes, de manière autonome, sûre et constante dans l’environnement où ce travail doit réellement être effectué.
Studio Global AI
Continuez vos recherches
Cette page comprend une réponse basée sur la source que vous pouvez continuer dans Studio Global.
Les gens demandent aussi
Quelle est la réponse courte à « À Pékin, des robots humanoïdes passent un test hôtelier de 30 minutes » ?
Lors de la deuxième édition des World Humanoid Robot Games, les robots disposaient de 30 minutes pour transporter des bagages, réapprovisionner une chambre et remettre un lit en ordre.
Quels sont les points clés à valider en premier ?
Lors de la deuxième édition des World Humanoid Robot Games, les robots disposaient de 30 minutes pour transporter des bagages, réapprovisionner une chambre et remettre un lit en ordre. L’épreuve combinait équilibre avec charge, préhension fine, navigation, évitement des obstacles et planification d’une longue séquence d’actions dans un hôtel réaliste.
Que dois-je faire ensuite en pratique ?
Les couloirs étroits, l’encombrement, les charges mobiles et le linge souple ont mis en évidence l’écart entre une démonstration convaincante et un service hôtelier réellement fiable.
Sources
english.news.cnFeature: Scenario-based competitions bring humanoid robots closer to life
china.org.cnHumanoid robot games put real-world skills to the test - China.org.cn
pandaily.comRobots 'Pre-Employ' at Hotel Scenarios: World Humanoid Robot Games Tests Luggage, Restocking, and Bed-Making in 30 Minutes
eweek.comHumanoid Robots Make Beds, Move Luggage in China's Latest Work Test