HELIOS: Nelikätinen avaruusrobotti, jolta puuttuvat jalat
HELIOS on Orbit Roboticsin prototyyppi ihmismäisestä robotista, joka on rakennettu nimenomaan avaruuteen: jalkojen sijaan se käyttää neljää kättä liikkumiseen, ankkuroitumiseen ja huoltotöihin mikrogravitaatioympärist... Robotin muotoilu painottaa kätevyyttä ja vakautta painottomuudessa, mikä heijastaa laajempaa sii...
HELIOS on Orbit Roboticsin prototyyppi ihmismäisestä robotista, joka on rakennettu nimenomaan avaruuteen: jalkojen sijaan se käyttää neljää kättä liikkumiseen, ankkuroitumiseen ja huoltotöihin mikrogravitaatioympärist...
Robotin muotoilu painottaa kätevyyttä ja vakautta painottomuudessa, mikä heijastaa laajempaa siirtymää kohti manipulaattoripohjaisia robotteja kiertoradan huolto ja astronauttiavustustehtäviin.
HELIOS liittyy kasvavaan maailmanlaajuiseen avaruusrobotiikan kilpailuun NASA:n Robonaut 2:n, Kiinan PM01 robottiastronauttihankkeen ja Icarus Roboticsin Joy robotin rinnalle, jonka on määrä testata ISS:llä vuonna 2027.
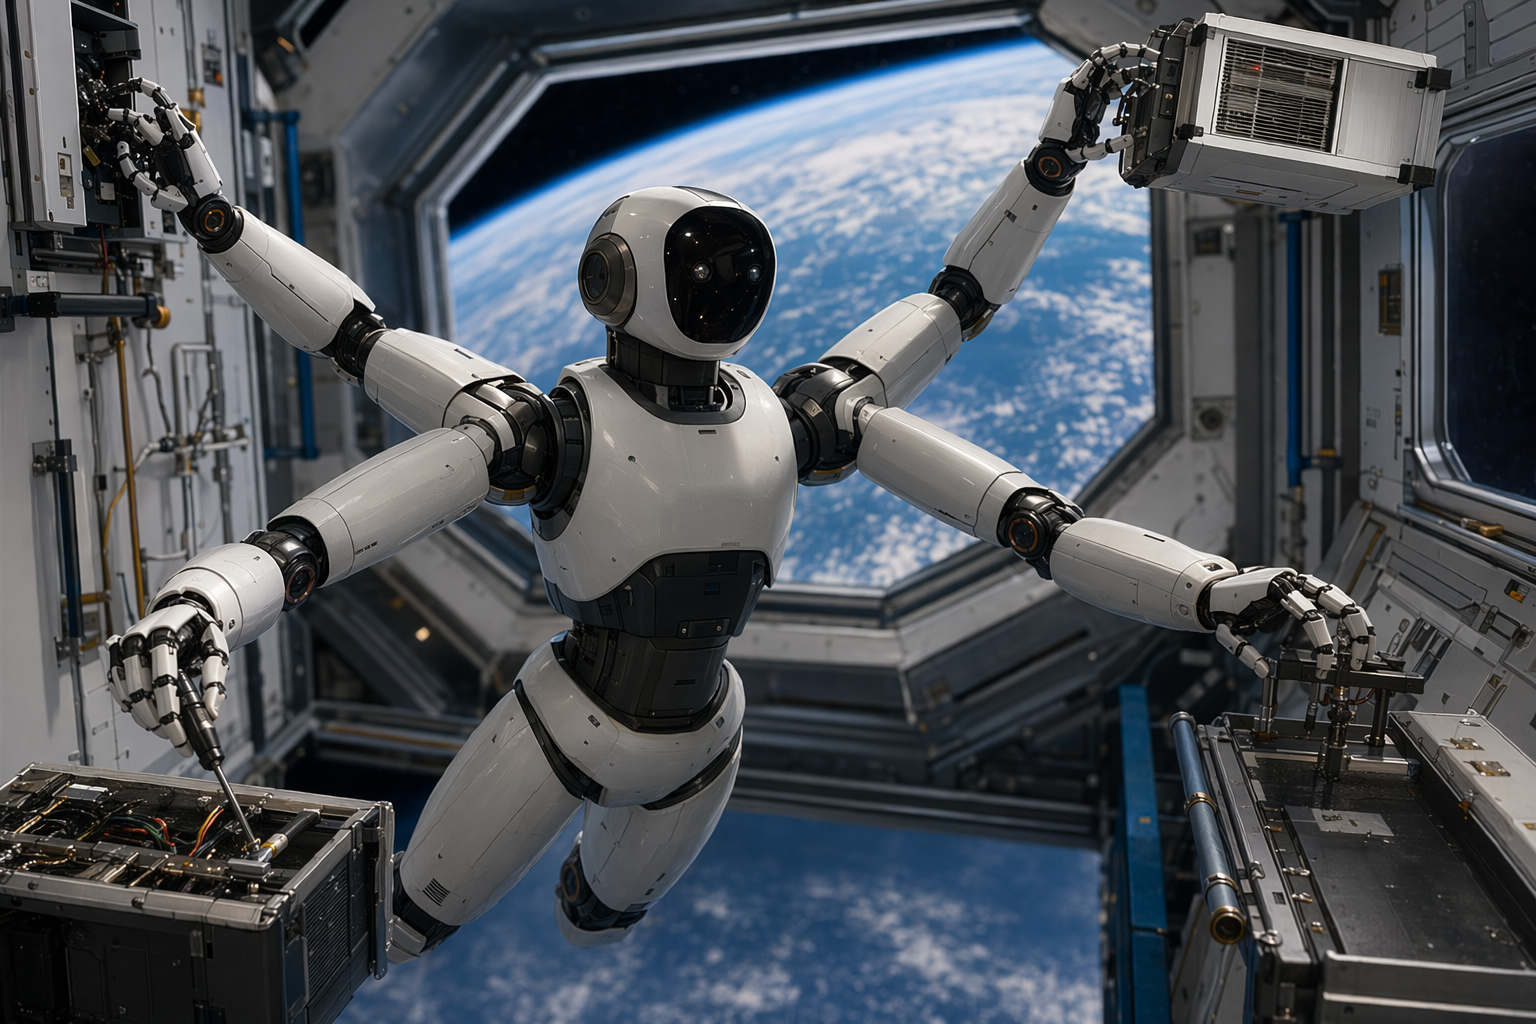
What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (inConcept visualization of HELIOS, a four‑armed humanoid robot designed for maneuvering and performing maintenance tasks in microgravity.
AI Prompt
Create a landscape editorial hero image for this Studio Global article: What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (in. Article summary: Orbit Robotics’ HELIOS, as described in your prompt, is a prototype space robot designed specifically for microgravity, using a legless body with four arms instead of a humanoid walking form. Based on the available evide. Topic tags: general, general web, user generated, government, academic. Reference image context from search candidates: Reference image 1: visual subject "* HELIOS Humanoid Robot With Four Arms for Orbital Missions. Orbit Robotics, a Canadian robotics firm, has unveiled a new humanoid robot designed specifically for space environment" source context "HELIOS Humanoid Robot With Four Arms for Orbital Missions - Hardware Busters" Reference image
openai.com
Orbit Robotics on esitellyt HELIOS-prototyypin, ihmismäisen robotin, joka on suunniteltu nimenomaan työskentelyyn avaruudessa. Sen sijaan, että se jäljittelisi tyypillistä ihmisen muotoa kahdella jalalla ja kädellä, HELIOS lähestyy asiaa radikaalisti eri tavalla: se korvaa jalat kahdella ylimääräisellä kädellä, luoden nelikätisen robottijärjestelmän, joka on optimoitu mikrogravitaation olosuhteisiin.
Ajatus perustuu yksinkertaiseen tosiasiaan kiertorataympäristöistä – robottien ei tarvitse kävellä avaruudessa. Sen sijaan ne tarvitsevat kätevyyttä, vakautta ja kykyä liikkua ja käsitellä laitteita painottomuudessa.
Jalatton robotti rakennettu mikrogravitaatioon
HELIOS on luotu avustamaan astronauteja ja suorittamaan teknisiä tehtäviä kiertoradan infrastruktuurilla, kuten avaruusasemilla tai satelliiteilla. Esittelyvideoissa robotti näkyy kevyellä rungolla ja vaijerikäyttöisten nivelten verkostolla, jotka on suunniteltu parantamaan tarkkuutta ja hallintaa.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
What is the short answer to "HELIOS: Nelikätinen avaruusrobotti, jolta puuttuvat jalat"?
HELIOS on Orbit Roboticsin prototyyppi ihmismäisestä robotista, joka on rakennettu nimenomaan avaruuteen: jalkojen sijaan se käyttää neljää kättä liikkumiseen, ankkuroitumiseen ja huoltotöihin mikrogravitaatioympärist...
What are the key points to validate first?
HELIOS on Orbit Roboticsin prototyyppi ihmismäisestä robotista, joka on rakennettu nimenomaan avaruuteen: jalkojen sijaan se käyttää neljää kättä liikkumiseen, ankkuroitumiseen ja huoltotöihin mikrogravitaatioympärist... Robotin muotoilu painottaa kätevyyttä ja vakautta painottomuudessa, mikä heijastaa laajempaa siirtymää kohti manipulaattoripohjaisia robotteja kiertoradan huolto ja astronauttiavustustehtäviin.
What should I do next in practice?
HELIOS liittyy kasvavaan maailmanlaajuiseen avaruusrobotiikan kilpailuun NASA:n Robonaut 2:n, Kiinan PM01 robottiastronauttihankkeen ja Icarus Roboticsin Joy robotin rinnalle, jonka on määrä testata ISS:llä vuonna 2027.
HELIOS: Nelikätinen avaruusrobotti, jolta puuttuvat jalat
HELIOS on Orbit Roboticsin prototyyppi ihmismäisestä robotista, joka on rakennettu nimenomaan avaruuteen: jalkojen sijaan se käyttää neljää kättä liikkumiseen, ankkuroitumiseen ja huoltotöihin mikrogravitaatioympärist... Robotin muotoilu painottaa kätevyyttä ja vakautta painottomuudessa, mikä heijastaa laajempaa sii...
HELIOS on Orbit Roboticsin prototyyppi ihmismäisestä robotista, joka on rakennettu nimenomaan avaruuteen: jalkojen sijaan se käyttää neljää kättä liikkumiseen, ankkuroitumiseen ja huoltotöihin mikrogravitaatioympärist...
Robotin muotoilu painottaa kätevyyttä ja vakautta painottomuudessa, mikä heijastaa laajempaa siirtymää kohti manipulaattoripohjaisia robotteja kiertoradan huolto ja astronauttiavustustehtäviin.
HELIOS liittyy kasvavaan maailmanlaajuiseen avaruusrobotiikan kilpailuun NASA:n Robonaut 2:n, Kiinan PM01 robottiastronauttihankkeen ja Icarus Roboticsin Joy robotin rinnalle, jonka on määrä testata ISS:llä vuonna 2027.
What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (inConcept visualization of HELIOS, a four‑armed humanoid robot designed for maneuvering and performing maintenance tasks in microgravity.
AI Prompt
Create a landscape editorial hero image for this Studio Global article: What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (in. Article summary: Orbit Robotics’ HELIOS, as described in your prompt, is a prototype space robot designed specifically for microgravity, using a legless body with four arms instead of a humanoid walking form. Based on the available evide. Topic tags: general, general web, user generated, government, academic. Reference image context from search candidates: Reference image 1: visual subject "* HELIOS Humanoid Robot With Four Arms for Orbital Missions. Orbit Robotics, a Canadian robotics firm, has unveiled a new humanoid robot designed specifically for space environment" source context "HELIOS Humanoid Robot With Four Arms for Orbital Missions - Hardware Busters" Reference image
openai.com
Orbit Robotics on esitellyt HELIOS-prototyypin, ihmismäisen robotin, joka on suunniteltu nimenomaan työskentelyyn avaruudessa. Sen sijaan, että se jäljittelisi tyypillistä ihmisen muotoa kahdella jalalla ja kädellä, HELIOS lähestyy asiaa radikaalisti eri tavalla: se korvaa jalat kahdella ylimääräisellä kädellä, luoden nelikätisen robottijärjestelmän, joka on optimoitu mikrogravitaation olosuhteisiin.
Ajatus perustuu yksinkertaiseen tosiasiaan kiertorataympäristöistä – robottien ei tarvitse kävellä avaruudessa. Sen sijaan ne tarvitsevat kätevyyttä, vakautta ja kykyä liikkua ja käsitellä laitteita painottomuudessa.
Jalatton robotti rakennettu mikrogravitaatioon
HELIOS on luotu avustamaan astronauteja ja suorittamaan teknisiä tehtäviä kiertoradan infrastruktuurilla, kuten avaruusasemilla tai satelliiteilla. Esittelyvideoissa robotti näkyy kevyellä rungolla ja vaijerikäyttöisten nivelten verkostolla, jotka on suunniteltu parantamaan tarkkuutta ja hallintaa.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
What is the short answer to "HELIOS: Nelikätinen avaruusrobotti, jolta puuttuvat jalat"?
HELIOS on Orbit Roboticsin prototyyppi ihmismäisestä robotista, joka on rakennettu nimenomaan avaruuteen: jalkojen sijaan se käyttää neljää kättä liikkumiseen, ankkuroitumiseen ja huoltotöihin mikrogravitaatioympärist...
What are the key points to validate first?
HELIOS on Orbit Roboticsin prototyyppi ihmismäisestä robotista, joka on rakennettu nimenomaan avaruuteen: jalkojen sijaan se käyttää neljää kättä liikkumiseen, ankkuroitumiseen ja huoltotöihin mikrogravitaatioympärist... Robotin muotoilu painottaa kätevyyttä ja vakautta painottomuudessa, mikä heijastaa laajempaa siirtymää kohti manipulaattoripohjaisia robotteja kiertoradan huolto ja astronauttiavustustehtäviin.
What should I do next in practice?
HELIOS liittyy kasvavaan maailmanlaajuiseen avaruusrobotiikan kilpailuun NASA:n Robonaut 2:n, Kiinan PM01 robottiastronauttihankkeen ja Icarus Roboticsin Joy robotin rinnalle, jonka on määrä testata ISS:llä vuonna 2027.
Sen erottuvin piirre on nelikätinen arkkitehtuuri. Sen sijaan, että sillä olisi jalat maassa kävelyä varten, HELIOS käyttää lisäkäsivarsiaan:
Liikkumiseen aseman sisätiloissa
Vakauttamiseen pintojen avulla
Kehon asemointiin huoltotöitä varten
Tämä kokoonpano antaa robotille mahdollisuuden tarttua rakenteisiin, uudelleenpaikoittaa itsensä ja työskennellä ahtaissa tiloissa, jotka ovat yleisiä rajoitteita avaruusaluksissa ja kiertorata-alustoilla.
Kehittäjien mukaan muotoilu keskittyy tehtäviin, joita astronautit usein suorittavat, mukaan lukien laitteiden huolto, rahdin käsittely ja kiertoradan rakennustoiminnot.
Miksi neljä kättä on järkevää avaruudessa
Maapallolla ihmismäiset robotit tarvitsevat usein jalkoja liikkuakseen lattioilla, portaissa ja epätasaisessa maastossa. Mikrogravitaatiossa nämä rajoitukset katoavat. Sen sijaan keskeinen haaste on liikkeen hallinta ilman, että robotti ajautuu pois työskentelypaikalta.
Monikätinen robotti voi ratkaista tämän ankkuroitumalla läheisiin rakenteisiin. Se voi esimerkiksi pitää kiinni kehikosta tai käsijohteesta yhdellä kädellä samalla kun se käyttää muita työkalujen tai laitteiden käsittelyyn. Tämä lähestymistapa heijastaa strategioita, joita käytetään robottimanipulaattoreissa, jotka on suunniteltu kiertoradan huoltoon ja avaruusalusten ylläpitoon.
Tämän vuoksi monet avaruusrobotiikan konseptit korostavat manipulaattorivarsia, tarttumismekanismeja ja tarkkoja ohjausjärjestelmiä perinteisen kävelylokomotion sijaan.
Varhaisen vaiheen prototyyppi
HELIOS on vielä varhainen prototyyppi. Julkinen tieto yksityiskohdista – kuten koosta, painosta, nostokyvystä tai nivelten kokonaismäärästä – on rajoitettua tällä hetkellä saatavilla olevissa raporteissa.
Se mikä on selvää, on, että robotti on tarkoitettu teknologiademonstraattoriksi, joka tutkii uusia tapoja robottien liikkua ja työskennellä mikrogravitaatiossa. Projekti on esitelty osana tutkimustyötä, joka keskittyy robottiavustajiin tulevia kiertorataoperaatioita varten.
Osa kasvavaa avaruusrobottien kilpailua
HELIOS ilmestyy aikaan, jolloin avaruusjärjestöt ja startupit ympäri maailmaa tehostavat pyrkimyksiään kehittää robottityöntekijöitä kiertoradalle.
Useat merkittävät projektit havainnollistavat trendiä:
NASA:n Robonaut 2 (R2)
NASA laukaisi Robonaut 2:n kansainväliselle avaruusasemalle vuonna 2011 avaruussukkulalennolla STS-133. Siitä tuli ensimmäinen ihmismäinen robotti avaruudessa, joka on suunniteltu avustamaan astronauteja ja testaamaan, miten kätevät robotit toimivat kiertoradalla.
Kiinan PM01-robottiastronauttihanke
Kiinalainen robotiikkayritys Engine AI on ilmoittanut suunnitelmistaan lähettää PM01-ihmismäinen robotti avaruuteen osana ”robottiastronautin” tutkimusohjelmaa, mikä korostaa kasvavaa kiinnostusta autonomisia robottimiehistön jäseniä kohtaan vaarallisissa tehtävissä.
Icarus Roboticsin ”Joy”-robotti (ISS-lento suunniteltu vuodelle 2027)
Startup Icarus Robotics kehittää vapaasti lentävää robottia nimeltä Joy, jonka on määrä testata kansainvälisellä avaruusasemalla alkuvuodesta 2027. Tehtävässä arvioidaan autonomista navigointia ja robottitoimintoja todellisessa avaruusasemaympäristössä.
Yhdessä nämä projektit heijastavat laajempaa teollisuuden muutosta: robottien odotetaan yhä enemmän hoitavan tarkastus-, korjaus-, kokoonpano- ja logistiikkatehtäviä kiertoradalla, vähentäen riskiä ihmisastronauteille.
Suurempi ajatus HELIOSin takana
HELIOS havainnollistaa, miten insinöörit miettivät uudelleen robotiikkaa avaruutta varten sen sijaan, että ne yksinkertaisesti mukauttaisivat maapallon suunnitelmia. Luopumalla jaloista ja keskittymällä monikätiseen kätevyyteen ja ankkuroitumiseen, robotin rakenne vastaa suoraan mikrogravitaation fysiikkaa.
Jos tulevat versiot kehittyvät prototyyppivaiheen ohi, HELIOSin kaltaiset robotit voisivat lopulta auttaa astronauteja ylläpitämään avaruusaluksia, kokoamaan suuria kiertoradan rakenteita ja hallitsemaan rahtitoimintoja – muuttaen avaruusasemat työpaikoiksi, joissa ihmiset ja robotit tekevät yhteistyötä rinta rinnan.
frontiersin.org
A comprehensive survey of space robotic manipulators for ...
Sen erottuvin piirre on nelikätinen arkkitehtuuri. Sen sijaan, että sillä olisi jalat maassa kävelyä varten, HELIOS käyttää lisäkäsivarsiaan:
Liikkumiseen aseman sisätiloissa
Vakauttamiseen pintojen avulla
Kehon asemointiin huoltotöitä varten
Tämä kokoonpano antaa robotille mahdollisuuden tarttua rakenteisiin, uudelleenpaikoittaa itsensä ja työskennellä ahtaissa tiloissa, jotka ovat yleisiä rajoitteita avaruusaluksissa ja kiertorata-alustoilla.
Kehittäjien mukaan muotoilu keskittyy tehtäviin, joita astronautit usein suorittavat, mukaan lukien laitteiden huolto, rahdin käsittely ja kiertoradan rakennustoiminnot.
Miksi neljä kättä on järkevää avaruudessa
Maapallolla ihmismäiset robotit tarvitsevat usein jalkoja liikkuakseen lattioilla, portaissa ja epätasaisessa maastossa. Mikrogravitaatiossa nämä rajoitukset katoavat. Sen sijaan keskeinen haaste on liikkeen hallinta ilman, että robotti ajautuu pois työskentelypaikalta.
Monikätinen robotti voi ratkaista tämän ankkuroitumalla läheisiin rakenteisiin. Se voi esimerkiksi pitää kiinni kehikosta tai käsijohteesta yhdellä kädellä samalla kun se käyttää muita työkalujen tai laitteiden käsittelyyn. Tämä lähestymistapa heijastaa strategioita, joita käytetään robottimanipulaattoreissa, jotka on suunniteltu kiertoradan huoltoon ja avaruusalusten ylläpitoon.
Tämän vuoksi monet avaruusrobotiikan konseptit korostavat manipulaattorivarsia, tarttumismekanismeja ja tarkkoja ohjausjärjestelmiä perinteisen kävelylokomotion sijaan.
Varhaisen vaiheen prototyyppi
HELIOS on vielä varhainen prototyyppi. Julkinen tieto yksityiskohdista – kuten koosta, painosta, nostokyvystä tai nivelten kokonaismäärästä – on rajoitettua tällä hetkellä saatavilla olevissa raporteissa.
Se mikä on selvää, on, että robotti on tarkoitettu teknologiademonstraattoriksi, joka tutkii uusia tapoja robottien liikkua ja työskennellä mikrogravitaatiossa. Projekti on esitelty osana tutkimustyötä, joka keskittyy robottiavustajiin tulevia kiertorataoperaatioita varten.
Osa kasvavaa avaruusrobottien kilpailua
HELIOS ilmestyy aikaan, jolloin avaruusjärjestöt ja startupit ympäri maailmaa tehostavat pyrkimyksiään kehittää robottityöntekijöitä kiertoradalle.
Useat merkittävät projektit havainnollistavat trendiä:
NASA:n Robonaut 2 (R2)
NASA laukaisi Robonaut 2:n kansainväliselle avaruusasemalle vuonna 2011 avaruussukkulalennolla STS-133. Siitä tuli ensimmäinen ihmismäinen robotti avaruudessa, joka on suunniteltu avustamaan astronauteja ja testaamaan, miten kätevät robotit toimivat kiertoradalla.
Kiinan PM01-robottiastronauttihanke
Kiinalainen robotiikkayritys Engine AI on ilmoittanut suunnitelmistaan lähettää PM01-ihmismäinen robotti avaruuteen osana ”robottiastronautin” tutkimusohjelmaa, mikä korostaa kasvavaa kiinnostusta autonomisia robottimiehistön jäseniä kohtaan vaarallisissa tehtävissä.
Icarus Roboticsin ”Joy”-robotti (ISS-lento suunniteltu vuodelle 2027)
Startup Icarus Robotics kehittää vapaasti lentävää robottia nimeltä Joy, jonka on määrä testata kansainvälisellä avaruusasemalla alkuvuodesta 2027. Tehtävässä arvioidaan autonomista navigointia ja robottitoimintoja todellisessa avaruusasemaympäristössä.
Yhdessä nämä projektit heijastavat laajempaa teollisuuden muutosta: robottien odotetaan yhä enemmän hoitavan tarkastus-, korjaus-, kokoonpano- ja logistiikkatehtäviä kiertoradalla, vähentäen riskiä ihmisastronauteille.
Suurempi ajatus HELIOSin takana
HELIOS havainnollistaa, miten insinöörit miettivät uudelleen robotiikkaa avaruutta varten sen sijaan, että ne yksinkertaisesti mukauttaisivat maapallon suunnitelmia. Luopumalla jaloista ja keskittymällä monikätiseen kätevyyteen ja ankkuroitumiseen, robotin rakenne vastaa suoraan mikrogravitaation fysiikkaa.
Jos tulevat versiot kehittyvät prototyyppivaiheen ohi, HELIOSin kaltaiset robotit voisivat lopulta auttaa astronauteja ylläpitämään avaruusaluksia, kokoamaan suuria kiertoradan rakenteita ja hallitsemaan rahtitoimintoja – muuttaen avaruusasemat työpaikoiksi, joissa ihmiset ja robotit tekevät yhteistyötä rinta rinnan.
frontiersin.org
A comprehensive survey of space robotic manipulators for ...