AnswersPublished14 sources
Mundo rakentaa valokuvista muokattavia maailmoja robottien harjoitteluun
Mundon kerrotaan muuttavan yhdestä 12 kuvaan todellisesta paikasta muokattavaksi 3D ympäristöksi, jossa robotin toimintaa voidaan simuloida. Hugging Facen projektikuvaus julkaistiin 23.
JulkaisijaMuokattu mallilla GPT-6 LunaKuvat luotu mallilla GPT Image 2
Research answer
Key takeaways
- Mundon kerrotaan muuttavan yhdestä 12 kuvaan todellisesta paikasta muokattavaksi 3D ympäristöksi, jossa robotin toimintaa voidaan simuloida.
- Hugging Facen projektikuvaus julkaistiin 23. lokakuuta 2026.
AI Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: What is Mundo, the world model unveiled by ACE Robotics and Nanyang Technological University’s S-Lab and reported on October 31, 2026, and h. Article summary: Mundo is a scene-specific world-model system that turns photographs of a real place into an explicit 3D scene that can be explored, edited and simulated, with a video model rendering the results rather than merely genera. Topic tags: general, academic, general web, user generated. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, char
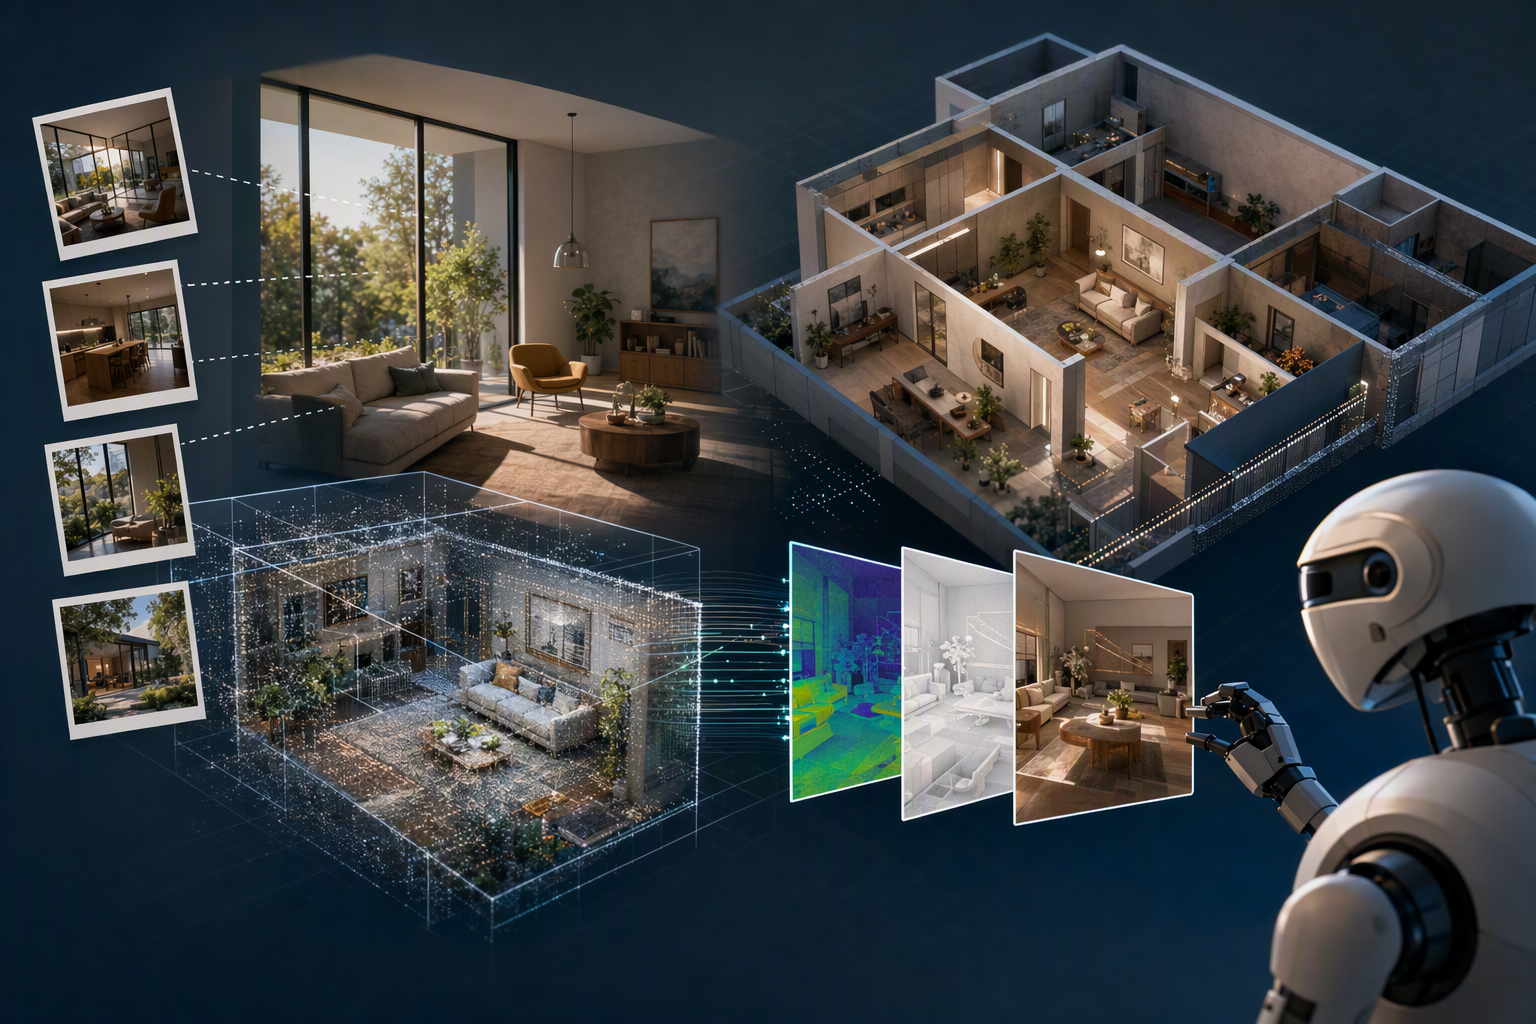
Mundo on maailmamalliprojekti, jonka tarkoituksena on rakentaa valokuvista tiettyä paikkaa kuvaava ympäristö, jossa robotit voivat liikkua ja toimia. Keskeinen ajatus on esittää paikka muokattavana 3D-rakenteena ja kohtaustietona, simuloida muutoksia ja tuottaa niistä visuaalinen esitys videomallilla. Näin järjestelmä eroaa videon luomisesta, jonka tulosta voi vain katsella.2
12
Ensin simuloidaan, sitten piirretään näkymä
Mundon projektikuvauksen mukaan järjestelmä rakentaa valokuvatuista ympäristöistä 3D-esityksen ja tallentaa kohtausohjelmaan esineet, niiden sijainnit ja fyysiset ominaisuudet. Ohjelma määrittelee myös, miten kohtauksen tila muuttuu ajan kuluessa.2 Tavoitteena on siis kuvata huone muutakin kuin sen näkyvän pinnan kautta: mallissa on tietoa, jota voidaan muokata ja käyttää simulaatiossa.
Toissijaisen teknisen kuvauksen mukaan prosessissa käytetään fysiikkasimulaattoria, pääasiassa MuJoCoa, ja hienosäädettyä videomallia simuloitujen tapahtumien renderöintiin. Kuvauksen mukaan videomallia mukautettiin MiniMax-H3:n kuvareferenssiin perustuvasta videomallista noin 40 000 videoparin avulla. Nämä yksityiskohdat eivät kuitenkaan käy ilmi toimitetusta Hugging Face -katkelmasta.12
Mitä valokuvista tiedetään rakennettavan
Pandailyn listauksen mukaan Mundo voi muuntaa yhdestä 12 kuvaan todellisesta paikasta muokattavaksi, fysiikkaa sisältäväksi 3D-kohtaukseksi. Listauksen mukaan ympäristöä voidaan käyttää robottien navigoinnin ja esineiden käsittelyn renderöintiin.15 Projektikuvaus tukee laajemmin ajatusta kuvista rakennettavasta paikkakohtaisesta maailmamallista.
2
Saatavilla olevat lähteet eivät selitä tarkasti, miten järjestelmä käsittelee yhden kuvan ja useiden kuvien eroja. Yksittäinen kuva ei näytä huoneen tai esineen kaikkia puolia, kun taas useista kuvista voi saada enemmän havaintoja. Lähteet eivät kuitenkaan vahvista käytettyä tarkkaa rekonstruktiomenetelmää, kameran sijainnin määritystä tai sitä, miten järjestelmä täydentää näkymättömiä alueita. Näitä yksityiskohtia koskevia väitteitä ei siksi voi pitää tässä vahvistettuina.
Miksi muokattavalla kohtauksella on väliä
Kun ympäristö esitetään erillisenä kohtausrakenteena, esineitä ja niiden ominaisuuksia voidaan muuttaa ja toimintaa testata simuloidussa tilanteessa. Robotiikkasivuston yhteenvedon mukaan Mundo voi liittää kohtausohjelmaan esimerkiksi massan ja kitkan kaltaisia ominaisuuksia sekä käyttää fysiikkamoottoria liikkeen, kosketuksen ja törmäysten laskemiseen. Yhteenvedossa kuvataan myös agenttien käyttöä esineiden, ominaisuuksien ja toimintojen muokkaamiseen.7 Järjestelmää esitellään työkaluna vuorovaikutteisten ympäristöjen rakentamiseen robottien testausta ja harjoittelua varten.
7
15
Järjestelmän idea on helpompi hahmottaa, kun kohtauksen tila ja sen ulkoasu erotetaan toisistaan: kohtausohjelma kuvaa esineitä ja fysiikan toimintaa, kun taas videomalli tuottaa visuaalisen esityksen. Painotus on siis eri kuin lähestymistavassa, jossa ympäristöä yritetään kuvata pelkillä generoiduilla pikseleillä.2
12
Mitä lähteet eivät vahvista
Toimitetut lähteet eivät vahvista joissakin kuvauksissa esitettyä yksityiskohtaista työnkulkua. Tällaisia tietoja ovat esimerkiksi esineiden rajauslaatikoiden tunnistus, näkö- ja kielimalliin perustuvat muokkaus- ja tarkistusagentit, numeerinen optimointi sekä pitkien kamerareittien ja päällekkäisten renderöintiosuuksien tarkka käsittely. Lähteet eivät myöskään vahvista tiettyjä esittelytilanteita, kuten navigointia hotellissa tai kodin esineiden käsittelyä, eivätkä väitettyjä lukuja rekonstruktioajasta, kuvataajuudesta, grafiikkasuorittimien määrästä tai päättelyasetuksista.
Sama varovaisuus koskee väitteitä pienten esineiden leijumisesta, pitkäaikaisen kohtausmuistin puuttumisesta ja tietyistä kuva- tai videoleikkeiden tarkkuuksista. Tiedot voivat esiintyä laajemmissa projektimateriaaleissa, mutta niitä ei voi vahvistaa tässä käytettävissä olevista katkelmista. Varovaisin yhteenveto on, että Mundoa kuvataan valokuvista kohtauksiksi rakentuvana järjestelmänä, jossa yhdistyvät muokattava 3D-esitys, fysiikkasimulaatio ja videopohjainen renderöinti robottien tutkimista ja vuorovaikutusta varten.2
7
12
Julkaisuaikataulu
Mundon projektikuvaus julkaistiin Hugging Facessa 23. lokakuuta 2026.2 Pandailyn 31. lokakuuta julkaistun listauksen mukaan koodin ja mallipainojen oli määrä ilmestyä marraskuun loppuun mennessä. Toimitetut lähteet eivät kuitenkaan vahvista, toteutuiko julkaisu myöhemmin.
15
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "Mundo rakentaa valokuvista muokattavia maailmoja robottien harjoitteluun"?
Mundon kerrotaan muuttavan yhdestä 12 kuvaan todellisesta paikasta muokattavaksi 3D ympäristöksi, jossa robotin toimintaa voidaan simuloida.
What are the key points to validate first?
Mundon kerrotaan muuttavan yhdestä 12 kuvaan todellisesta paikasta muokattavaksi 3D ympäristöksi, jossa robotin toimintaa voidaan simuloida. Hugging Facen projektikuvaus julkaistiin 23. lokakuuta 2026.