AnswersPublished22 sources
Hugging Facen 399 dollarin Microduck on opetettava robottiankka vahvistusoppimiseen
Microduck on 25 senttimetriä korkea ja alle 800 grammaa painava kaksijalkainen robotti vahvistusoppimisen kokeiluihin – ei yleiskäyttöinen kotirobotti. Robotin mukana toimitetaan seitsemän opetettua toimintoa, kuten kävely, potkaiseminen, esineiden poimiminen ja kaatumisen jälkeen ylös nouseminen.
JulkaisijaMuokattu mallilla GPT-5.6 LunaKuvat luotu mallilla GPT Image 1.5
Research answer
Key takeaways
- Microduck on 25 senttimetriä korkea ja alle 800 grammaa painava kaksijalkainen robotti vahvistusoppimisen kokeiluihin – ei yleiskäyttöinen kotirobotti.
- Robotin mukana toimitetaan seitsemän opetettua toimintoa, kuten kävely, potkaiseminen, esineiden poimiminen ja kaatumisen jälkeen ylös nouseminen.
- Ohjelmistopino, simulaattori ja vahvistusoppimisen työkalut ovat Apache 2.0 lisensoituja, mutta robotin mekaaninen ja elektroninen laitteisto ei ole kokonaan avointa.
- 399 dollarin hinta tekee simulaatiosta fyysiseen robottiin siirtyvistä kokeiluista aiempaa helpommin saavutettavia, vaikka uusien toimintojen kouluttaminen vaatii Python , robotiikka ja koneoppimisosaamista.
AI Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: What is Hugging Face and Pollen Robotics’ Microduck robot, announced on August 27, 2026, including its $399 price and pre-order availability. Article summary: Microduck is a small, consumer-priced platform for learning and experimenting with legged-robot reinforcement learning—not a general-purpose home humanoid. Hugging Face and its Pollen Robotics team opened pre-orders on A. Topic tags: general, general web. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fake numbers, clic
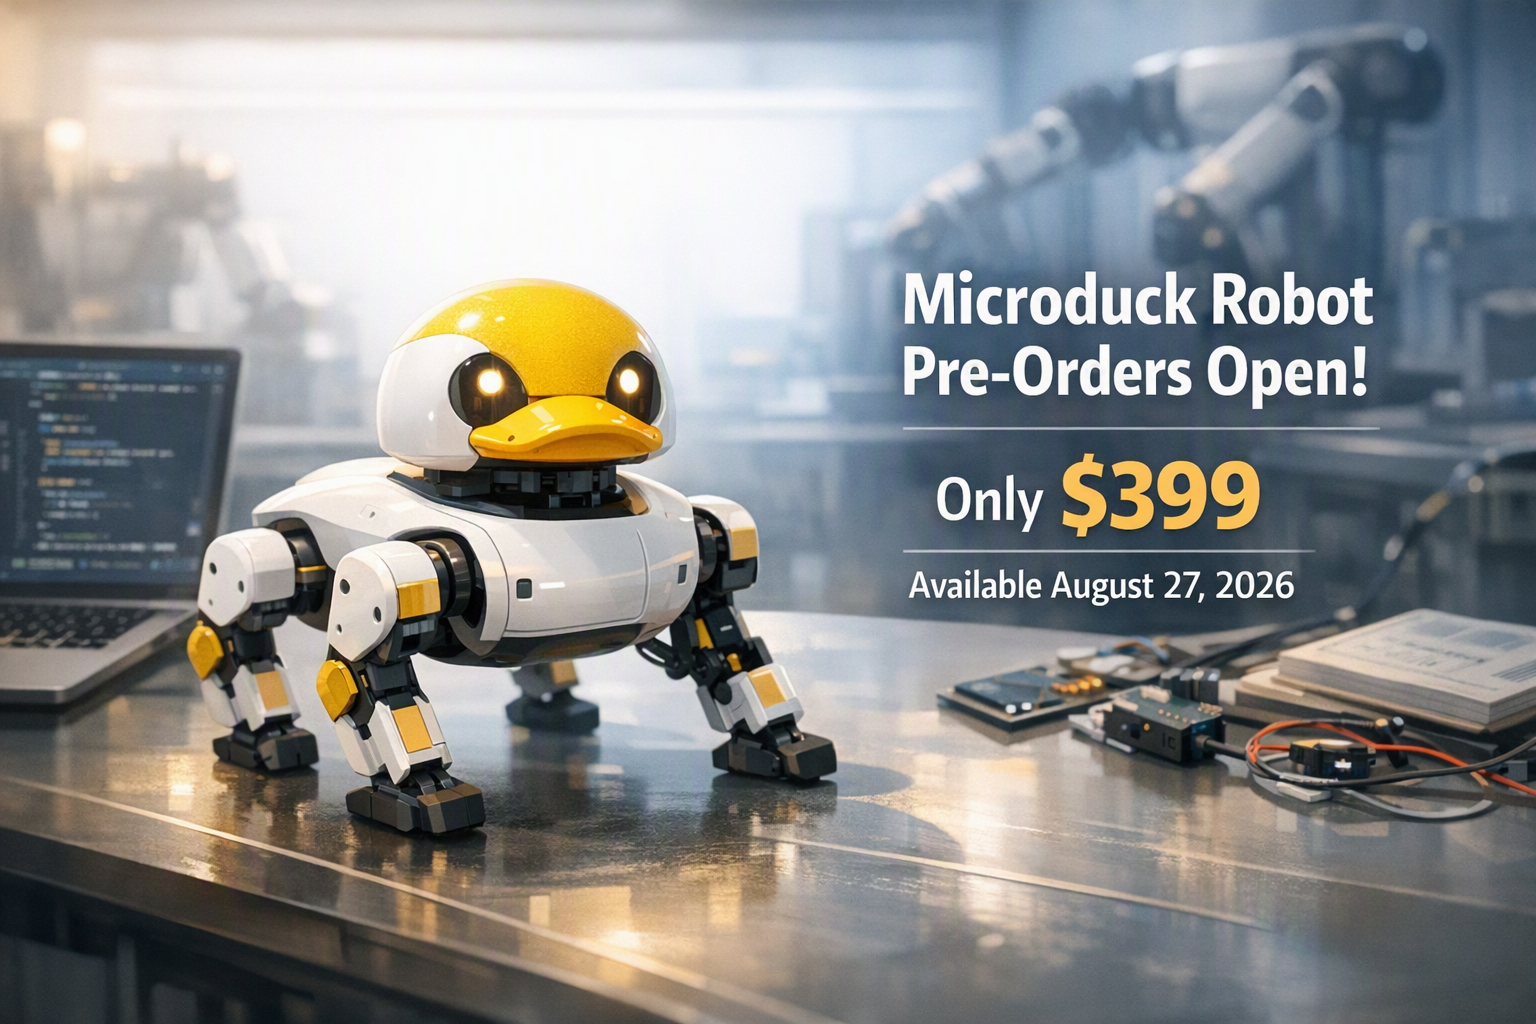
Microduck on Hugging Facen ja Pollen Roboticsin pieni, ankan muotoinen kaksijalkainen robotti, jonka tarkoitus on tehdä vahvistusoppimisen ja robotiikan kokeiluista helpommin lähestyttäviä. Se on 25 senttimetriä korkea, painaa alle 800 grammaa ja maksaa ennakkotilaajille 399 dollaria ennen veroja ja toimituskuluja. Ennakkotilaukset avautuivat 27. elokuuta 2026, mutta uusien tilausten toimitusaikataulu on sittemmin venynyt epävarmemmäksi. 29
38
42
Microduckia ei ole suunniteltu itsenäiseksi kotitalouden humanoidiksi tai keskustelukumppaniksi. Sen ydin on fyysinen testialusta: robotti toimitetaan toimivilla käyttäytymismalleilla, mutta kehittäjät voivat tutkia ohjelmistoa, kouluttaa uusia toimintoja simulaatiossa ja siirtää niitä oikeaan robottiin.
Mitä Microduck osaa?
Robotissa on 15 moottoria, kamera, LiDAR-etäisyysanturi, kaksi inertiamittausyksikköä eli IMU-anturia sekä nivelöity nokka, jolla se voi poimia pieniä esineitä. Sisäinen tietokone perustuu Rockchip RK3566 -järjestelmään, jossa on tekoälykiihdytin, yksi gigatavu RAM-muistia ja 32 gigatavua tallennustilaa. Irrotettavan akun luvataan kestävän käytöstä riippuen noin tunnin. 29
32
Microduck on tarkoitettu käytettäväksi heti pakkauksesta. Mukana on seitsemän opetettua liikettä, muun muassa:
- kävely tai ankkamainen vaappuminen
- istuminen ja kyykistyminen
- potkaiseminen
- pienten esineiden poimiminen nokalla
- kaatumisen jälkeen ylös nouseminen
- rullaluistelu.
Kyse ei ole vain ennalta tehdyistä animaatioista. Liikkeet perustuvat neuroverkkoihin ja vahvistusoppimisella koulutettuihin toimintapolitiikkoihin. 20
21
29
Tämä jakaa käyttäjät käytännössä kahteen ryhmään:
- Rakentelijat ja kokeilijat voivat ohjata robotin valmiita toimintoja peliohjaimella.
- Robotiikan ja koneoppimisen kehittäjät voivat tutkia ohjelmistoa, muokata simulaatioympäristöjä ja yrittää siirtää uusia taitoja fyysiseen robottiin.
Näin simulaatiosta päästään oikeaan robottiin
Microduckin keskeinen idea on kouluttaa robotti ensin virtuaaliympäristössä ja ajaa valmis toimintamalli vasta sen jälkeen oikeassa laitteessa. Ohjelmistopino käyttää MuJoCo-pohjaista simulaatiota ja PPO-menetelmää, joka on yksi vahvistusoppimisen yleisistä optimointimenetelmistä. Koulutettu malli viedään ONNX-muotoon ja suoritetaan robotin sisäisessä järjestelmässä. Ohjaussilmukka toimii 50 hertsin taajuudella. 20
21
30
Vaikea osa ei ole saada virtuaalinen ankka kävelemään. Haasteena on saada sama toimintamalli toimimaan myös oikeassa robotissa, jossa moottorit, kitka, akun jännite ja viiveet eivät käyttäydy täydellisen ennustettavasti.
Siksi simulaatiossa pyritään mallintamaan esimerkiksi:
- moottorien todellista toimintaa
- kitkaa ja kuormituksen vaihtelua
- akun jännitteen vaihtelua ja kuormituksen aiheuttamaa jännitehäviötä
- ohjauskomentojen viivettä
- vaihteiston välystä eli niin sanottua backlash-ilmiötä.
Simulaattori arpoo harjoittelun aikana erilaisia uskottavia olosuhteita. Näin toimintamalli ei opi vain yhtä täydellistä virtuaalimaailmaa, vaan joutuu sopeutumaan monenlaisiin robotin tiloihin. 30
Välys on erityisen merkittävä ongelma pienessä kaksijalkaisessa robotissa. Moottorille lähetetty asentokomento ei välttämättä tuota heti odotettua liikettä nivelessä. Kun simulaatioon lisätään tätä välystä ja otetaan huomioon se, mistä kohdasta fyysinen anturi mittaa liikettä, toimintamalli kohtaa jo harjoitteluvaiheessa osan todellisen laitteen virheistä. Tavoitteena on luotettavampi siirtymä virtuaaliharjoittelusta oikeaan robottiin – ei lupaus siitä, että jokainen kokeilu onnistuu ensimmäisellä yrityksellä. 30
Koulutus vaatii myös enemmän laskentatehoa kuin 399 dollarin hinta ehkä antaa ymmärtää. Esimerkkikoulutuksissa käytetään tuhansia rinnakkaisia simulaatioita ja CUDA-yhteensopivaa näytönohjainlaitteistoa. Projektin pikaohjeen mukaan kävelymallin kouluttaminen kestää noin yhdestä kahteen tuntia, kun käytössä on 4 096 rinnakkaista virtuaaliympäristöä. Jos sopivaa näytönohjainta ei ole, koulutuksen voi lähettää suoritettavaksi Hugging Face Jobs -palvelussa. 20
21
Mitä avoin lähdekoodi tässä tarkoittaa?
Pollen Roboticsin mukaan Microduckin SDK, simulaattori ja koko vahvistusoppimisen ohjelmistopino ovat avoimesti saatavilla Apache 2.0 -lisenssillä. Myös robotin mukana toimitettavat toimintamallit ja niiden koulutusmateriaalit on julkaistu tutkittaviksi. 29
43
”Avoin lähdekoodi” ei kuitenkaan tarkoita, että kaikki kaupallisen robotin mekaaniset ja elektroniset suunnittelutiedostot olisivat samalla tavalla saatavilla. Ostajan kannattaa erottaa toisistaan avoin ohjelmistoalusta ja täysin avoin laitteistotuote.
Microduckin arvo ei siten ole ensisijaisesti kuoren muokkaamisessa, vaan oppimissilmukan toistamisessa: käyttäjä määrittelee ympäristön, kouluttaa toimintamallin, vie sen robottiin ja testaa tulosta oikeassa maailmassa.
Sopii aloittelijalle vain tiettyyn pisteeseen asti
Valmiit toimintamallit tekevät robotista helposti kokeiltavan ilman, että koodia tarvitsee kirjoittaa heti ensimmäisenä päivänä. Luotettavan uuden toiminnon kouluttaminen on kuitenkin aivan eri asia.
Käyttäjältä vaaditaan vähintään jonkin verran Pythonin, vahvistusoppimisen, palkkioiden suunnittelun, simulaation, robottidynamiikan ja GPU-laskennan tuntemusta. Fyysisiä testejä on lisäksi tehtävä varovasti, sillä kaatumiset, törmäykset ja odottamattomat moottorikomennot voivat vaurioittaa robottia tai sen ympäristöä.
Microduck onkin parempi nähdä opetuksellisena ja kokeellisena alustana, jonka muotoilu on tarkoituksella helposti lähestyttävä, kuin plug-and-play-robottina, joka oppii minkä tahansa tempun lyhyellä luonnollisen kielen ohjeella.
399 dollarin hinta muuttaa robotiikkakokeilujen mittakaavaa
399 dollaria ennen veroja ja toimituskuluja tekee täydellisestä simulaatiosta oikeaan laitteeseen siirtyvästä kokeilusta huomattavasti helpommin saavutettavan kuin täysikokoisen tutkimusrobotin hankkimisesta. Vertailu on kuitenkin suuntaa antava, ei yhtenäinen markkinavertailu: Microduck on paljon pienempi, rajatummin kykenevä ja tarkoitettu kapeampaan kokeilujoukkoon.
Hinta mahdollistaa myös useamman robotin kokeilut. Pollen Robotics on nostanut esiin esimerkiksi kisat, jalkapallon ja tilanteet, joissa robotit reagoivat toistensa liikkeisiin. Usean edullisen robotin joukolla voidaan tutkia oppimistilanteita, joita yhden kalliin tutkimusalustan kanssa olisi vaikea rakentaa. 35
37
Microduck osana Hugging Facen robottistrategiaa
Hugging Face osti Pollen Roboticsin huhtikuussa 2025. Kaupan tavoitteena oli yhdistää avoimen robotiikan laitteisto Hugging Facen ohjelmisto- ja mallienjakoympäristöön. Pollenin valikoimaan kuuluu myös paljon suurempi tutkimuskäyttöön suunnattu Reachy 2 sekä Reachy Mini, joka keskittyy ilmeikkääseen vuorovaikutukseen, puheeseen, näköön ja luovaan ohjelmointiin. 10
11
Microduck kulkee eri suuntaan. Sen keskeisiä ongelmia ovat liikkuminen, fyysinen toiminta, vahvistusoppiminen ja sim-to-real-siirto. Ajatus muistuttaa laajemmin mallien jakamista, mutta kohteena eivät ole vain kieli- tai näkömallit: yhteisö voisi jakaa myös käyttäytymismalleja, ympäristöjä ja koulutusreseptejä samaa robottikehoa varten.
Hinta, värit ja toimitukset
Microduckin neljä värivaihtoehtoa ovat Cream, Graphite, Lavender ja Sky. Ennakkotilaushinta oli julkaisussa 399 dollaria ennen veroja ja toimituskuluja, ja ensimmäisiä toimituksia tavoiteltiin alun perin ennen joulua 2026 Pohjois-Amerikassa ja Euroopassa. 37
38
Myöhemmän raportin mukaan yhtiö ei kuitenkaan enää lupaa jouluksi toimitusta uusille tilaajille. Tuotannon kasvattamisen aikana uusille tilauksille näytettiin arviolta neljän–kuuden kuukauden toimitusaikaa. Alkuperäistä jouluaikataulua kannattaa siis pitää tavoitteena, ei varmana toimituspäivänä. 42
Lopputulos riippuu siitä, mitä ostaja robotiltaan hakee. Keskustelukumppania tai kodin apulaista etsivälle 25 senttimetrin kaksijalkainen robotti on todennäköisesti varsin rajallinen. Sen sijaan ihmiselle, joka haluaa tutkia, miten MuJoCo-simulaatiossa opittu käyttäytyminen siirtyy oikeaan robottiin, Microduck tarjoaa poikkeuksellisen kiinnostavan paketin: pienen valmiiksi opetetun koneen, avoimen ohjelmistoputken ja tilaa omille kokeiluille.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "Hugging Facen 399 dollarin Microduck on opetettava robottiankka vahvistusoppimiseen"?
Microduck on 25 senttimetriä korkea ja alle 800 grammaa painava kaksijalkainen robotti vahvistusoppimisen kokeiluihin – ei yleiskäyttöinen kotirobotti.
What are the key points to validate first?
Microduck on 25 senttimetriä korkea ja alle 800 grammaa painava kaksijalkainen robotti vahvistusoppimisen kokeiluihin – ei yleiskäyttöinen kotirobotti. Robotin mukana toimitetaan seitsemän opetettua toimintoa, kuten kävely, potkaiseminen, esineiden poimiminen ja kaatumisen jälkeen ylös nouseminen.
What should I do next in practice?
Ohjelmistopino, simulaattori ja vahvistusoppimisen työkalut ovat Apache 2.0 lisensoituja, mutta robotin mekaaninen ja elektroninen laitteisto ei ole kokonaan avointa.
Sources
pollen-robotics.comMicroduck - A tiny biped robot you can teach new tricks
businessinsider.comHugging Face says sales for its robot ducks topped $2.6 million in 24 hours. Now there's a backlog.
ai-daily.devAI Daily Dev — August 18, 2026
marktechpost.com