AnswersPublished15 sources
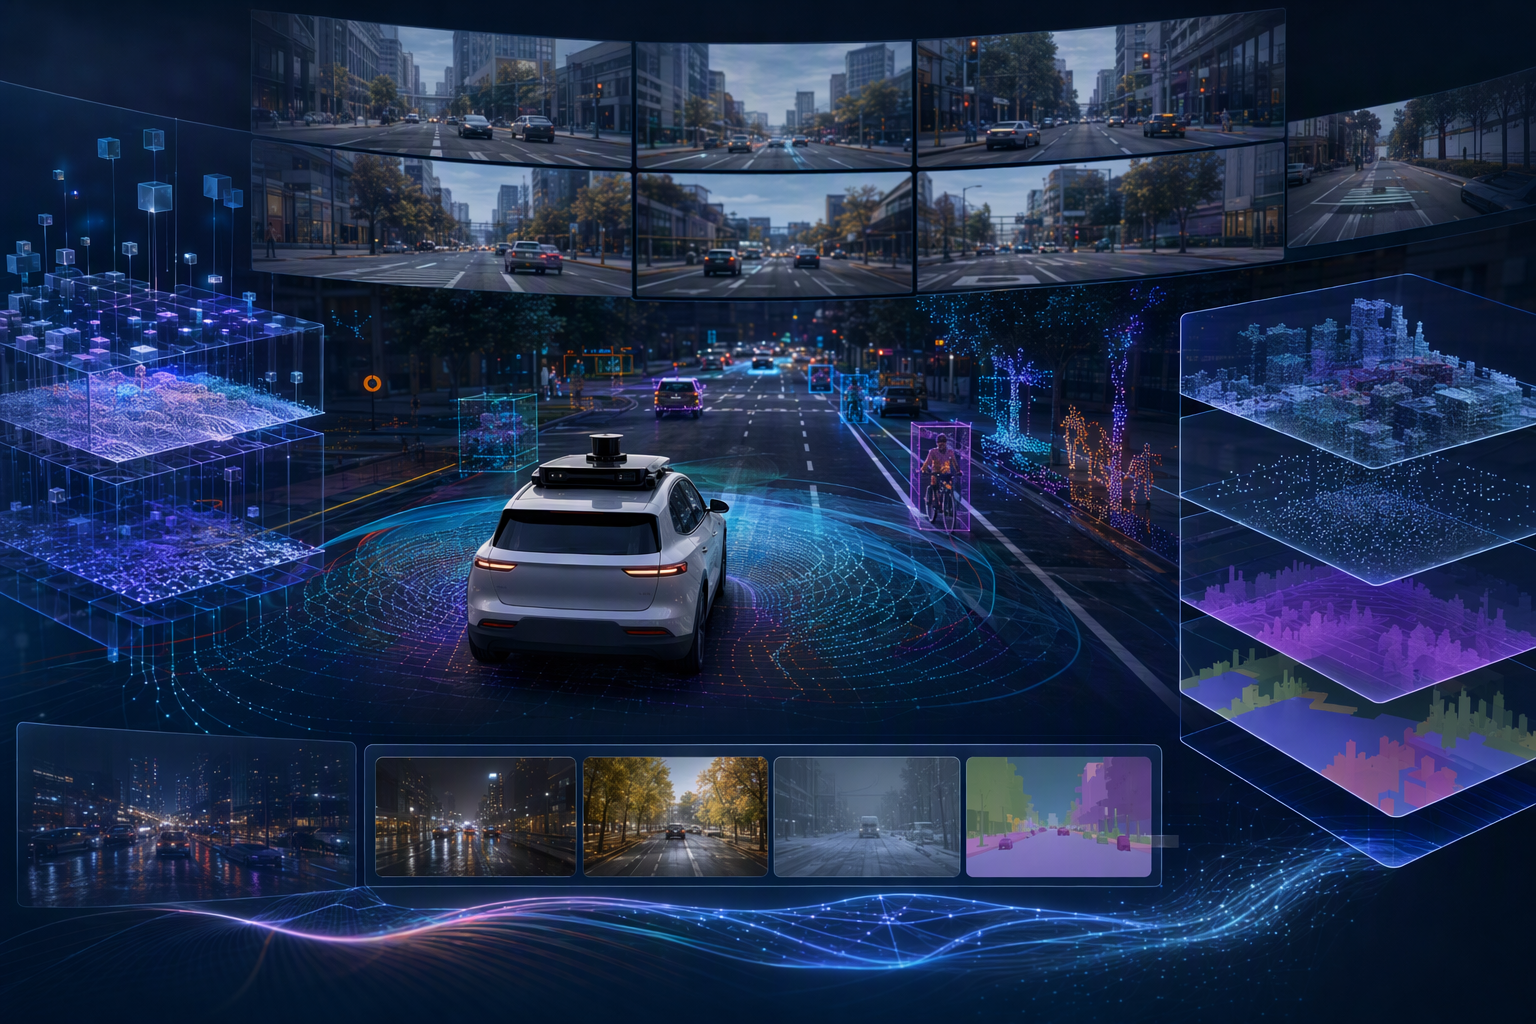
HelloWorld voi muokata liikennetilanteita ja tuottaa niistä kamerakuvaa ja lidar-dataa
HelloWorld tuottaa muokatuista tai sanallisesti kuvatuista ajotilanteista moninäkymäistä kameravideota ja lidar havaintoja. Lähteissä kuvataan esimerkiksi jalankulkijan lisäämistä, edellä ajavan auton reitin muuttamista sekä sää ja valaistusolojen vaihtamista.
JulkaisijaMuokattu mallilla GPT-6 LunaKuvat luotu mallilla GPT Image 2
Research answer
Key takeaways
- HelloWorld tuottaa muokatuista tai sanallisesti kuvatuista ajotilanteista moninäkymäistä kameravideota ja lidar havaintoja.
- Lähteissä kuvataan esimerkiksi jalankulkijan lisäämistä, edellä ajavan auton reitin muuttamista sekä sää ja valaistusolojen vaihtamista.
- Tavoitteena on rakentaa ajodataa tarpeen mukaan ja mahdollistaa ajopolitiikkojen vuorovaikutteinen testaus; hyötyjen toteutumisesta ei kuitenkaan ole näissä lähteissä näyttöä.
AI Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: What is HelloWorld, the generative driving world model announced by Hello Inc.’s robotaxi team on October 12, 2026, and described in an Octo. Article summary: HelloWorld is Hello Inc.’s robotaxi team’s generative driving world model: it creates synthetic multi view camera video and lidar observations from edited driving scenes or natural language requests, for on demand data g. Topic tags: general web, llm, ai, workflow, productivity. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts
HelloWorld on Hello Inc.:n robotaksiyksikön kehittämä generatiivinen ajomaailmamalli. Sen avulla voidaan rakentaa tai muokata liikennetilanteita ja tuottaa niistä moninäkymäistä kameravideota sekä lidar-havaintoja. Tavoitteena on luoda ajodataa tarpeen mukaan ja testata ajopolitiikkoja vuorovaikutteisesti. 8
Lokakuun 13. päivänä julkaistun uutisen mukaan yksikkö oli ilmoittanut mallista edellisenä päivänä, eli 12. lokakuuta 2026. 6
Ajotilannetta voi muokata kahdella tavalla
Kehittäjät voivat joko muuttaa tilanteen osia suoraan tai kuvailla haluamansa tilanteen luonnollisella kielellä. Suorissa muokkauksissa voidaan säätää esimerkiksi ajoneuvoja, jalankulkijoita ja niiden liikeratoja. Lähteissä mainitaan jalankulkijan lisääminen tien ylitykseen sekä edellä ajavan auton reitin muuttaminen. Malli tuottaa muokatusta tilanteesta vastaavia kamera- ja lidar-havaintoja. 8
Sanallinen ohjaus kuvataan osana sovellusprosessia: käyttäjä kertoo, millaisen tilanteen haluaa, minkä jälkeen sovellus kokoaa siihen tarvittavat ehdot ja kutsuu mallia. Kyse ei siis lähteiden perusteella ole vain vapaamuotoisesta tekstikehotteesta, joka tuottaa videon suoraan. 6
Esimerkeissä mainitaan myös sade, lumi, sumu ja erilaiset valaistusolot sekä rakennustyömaat, vilkas liikenne ja jalankulkijoiden tienylitykset. Näitä voidaan käyttää luotavan tilanteen ohjaamiseen. Lähdekuvaukset eivät kuitenkaan yksin kerro, kuinka realistisesti tai luotettavasti malli pystyy tuottamaan jokaisen tällaisen tilanteen. 6
8
Mihin mallia on tarkoitus käyttää?
Automaattiajossa harvinaiset ja vaikeasti ennakoitavat tilanteet ovat tärkeä testauksen kohde. HelloWorldin ilmoitettu tavoite on helpottaa tällaisten tilanteiden rakentamista, kun todellisesta liikenteestä kerätty aineisto ei kata niitä riittävästi. Mallin kerrotaan yhdistävän tilanteiden hallinnan, jatkuvan generoinnin, useita sensorimuotoja ja tehokkaan päättelyn ajodatan tuottamista ja ajopolitiikkojen testaamista varten. 6
Tämä on eri lähestymistapa kuin valmiin ajotallenteen toistaminen: tutkija voi muuttaa esimerkiksi liikkujan sijaintia tai ajoneuvon reittiä ja tarkastella, millaista havaintoa järjestelmä tuottaa. Se, parantaako synteettinen data ajomallien toimintaa tai vähentääkö se datan keruun ja merkitsemisen kustannuksia, vaatii kuitenkin erillistä näyttöä. Lähdeotteet eivät osoita näitä hyötyjä toteutuneiksi. 8
13
Mitä teknisistä tiedoista tiedetään?
Mallia käsittelevä tutkimus HelloWorld: Towards Practical Applications of Generative Driving World Models julkaistiin arXivissa 24. syyskuuta 2026, ennen lokakuun julkistusta. 1 Projektisivun kuvauksessa mainitaan hallittava moninäkymäinen videon generointi, muutaman generointiaskeleen päättely sekä RGB-kuvaan perustuva lidar-synteesi.
Yhdessä teknisessä kuvauksessa mallin kooksi ilmoitetaan noin kaksi miljardia parametria, ja sen käyttötarkoitukseksi kuvataan skaalautuva datan tuottaminen ja vuorovaikutteinen simulointi. 9 Toisessa lähdeotteessa mainitaan seitsemän kameran synkronoitu tuottaminen ja lidar-pistepilvet. Nämä yksityiskohdat perustuvat tässä käytettävissä oleviin tiivistelmiin; ne eivät yksin riitä arvioimaan järjestelmän suorituskykyä tai toteutuksen kaikkia teknisiä yksityiskohtia.
13
Mitä ei vielä voi päätellä?
Saatavilla olevat kuvaukset kertovat mallin ominaisuuksista ja suunnitelluista käyttötavoista, mutta eivät osoita, että sillä olisi jo saavutettu parempia ajotuloksia tai validoituja suljetun silmukan testejä, joissa simuloitu maailma reagoi ajoneuvon toimintaan. Myöskään säästöistä datan keruussa tai merkitsemisessä ei esitetä näyttöä näissä otteissa. 8
13
Näiden tietojen perusteella ei voi myöskään varmistaa, oliko HelloWorld tiimin ensimmäinen tämänkaltaisen tutkimuksen julkistus tai milloin ja miten mallia aiotaan käyttää ajoneuvotesteissä. Tiedon puuttuminen käytettävissä olevista lähteistä ei itsessään todista, ettei suunnitelmia olisi julkistettu.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "HelloWorld voi muokata liikennetilanteita ja tuottaa niistä kamerakuvaa ja lidar-dataa"?
HelloWorld tuottaa muokatuista tai sanallisesti kuvatuista ajotilanteista moninäkymäistä kameravideota ja lidar havaintoja.
What are the key points to validate first?
HelloWorld tuottaa muokatuista tai sanallisesti kuvatuista ajotilanteista moninäkymäistä kameravideota ja lidar havaintoja. Lähteissä kuvataan esimerkiksi jalankulkijan lisäämistä, edellä ajavan auton reitin muuttamista sekä sää ja valaistusolojen vaihtamista.
What should I do next in practice?
Tavoitteena on rakentaa ajodataa tarpeen mukaan ja mahdollistaa ajopolitiikkojen vuorovaikutteinen testaus; hyötyjen toteutumisesta ei kuitenkaan ole näissä lähteissä näyttöä.
Sources
guandian.hk哈囉Robotaxi發佈生成式駕駛世界模型HelloWorld - 觀點網
finance.sina.com.cn哈啰 Robotaxi 发布生成式驾驶世界模型 HelloWorld,整合场景控制、连续生成、多传感器观测与高效推理能力
eet-china.com哈啰发布的生成式驾驶世界模型HelloWorld,有哪些看点?
arxiv.orgTowards Practical Applications of Generative Driving World ...
pandaily.comHello Inc.'s Robotaxi Unit Releases HelloWorld, a World ...