Waymo jäädytti robottitaksipalvelunsa tulvien vuoksi – uusi ohjelmistopäivitys ei riittänyt
Waymo keskeytti robottitaksipalvelunsa Atlantassa, San Antoniossa, Dallasissa ja Houstonissa, kun ajoneuvot ajoivat tulviville kaduille – Atlantassa miehittämätön robottitaksi jäi jumiin tulvaveteen tunniksi. Keskeytys tuli vain viikko sen jälkeen, kun Waymo oli kutsunut takaisin 3 791 ajoneuvoa ja julkaissut uuden...
JulkaisijaMuokattu mallilla GPT-5.5Kuvat luotu mallilla GPT Image 2
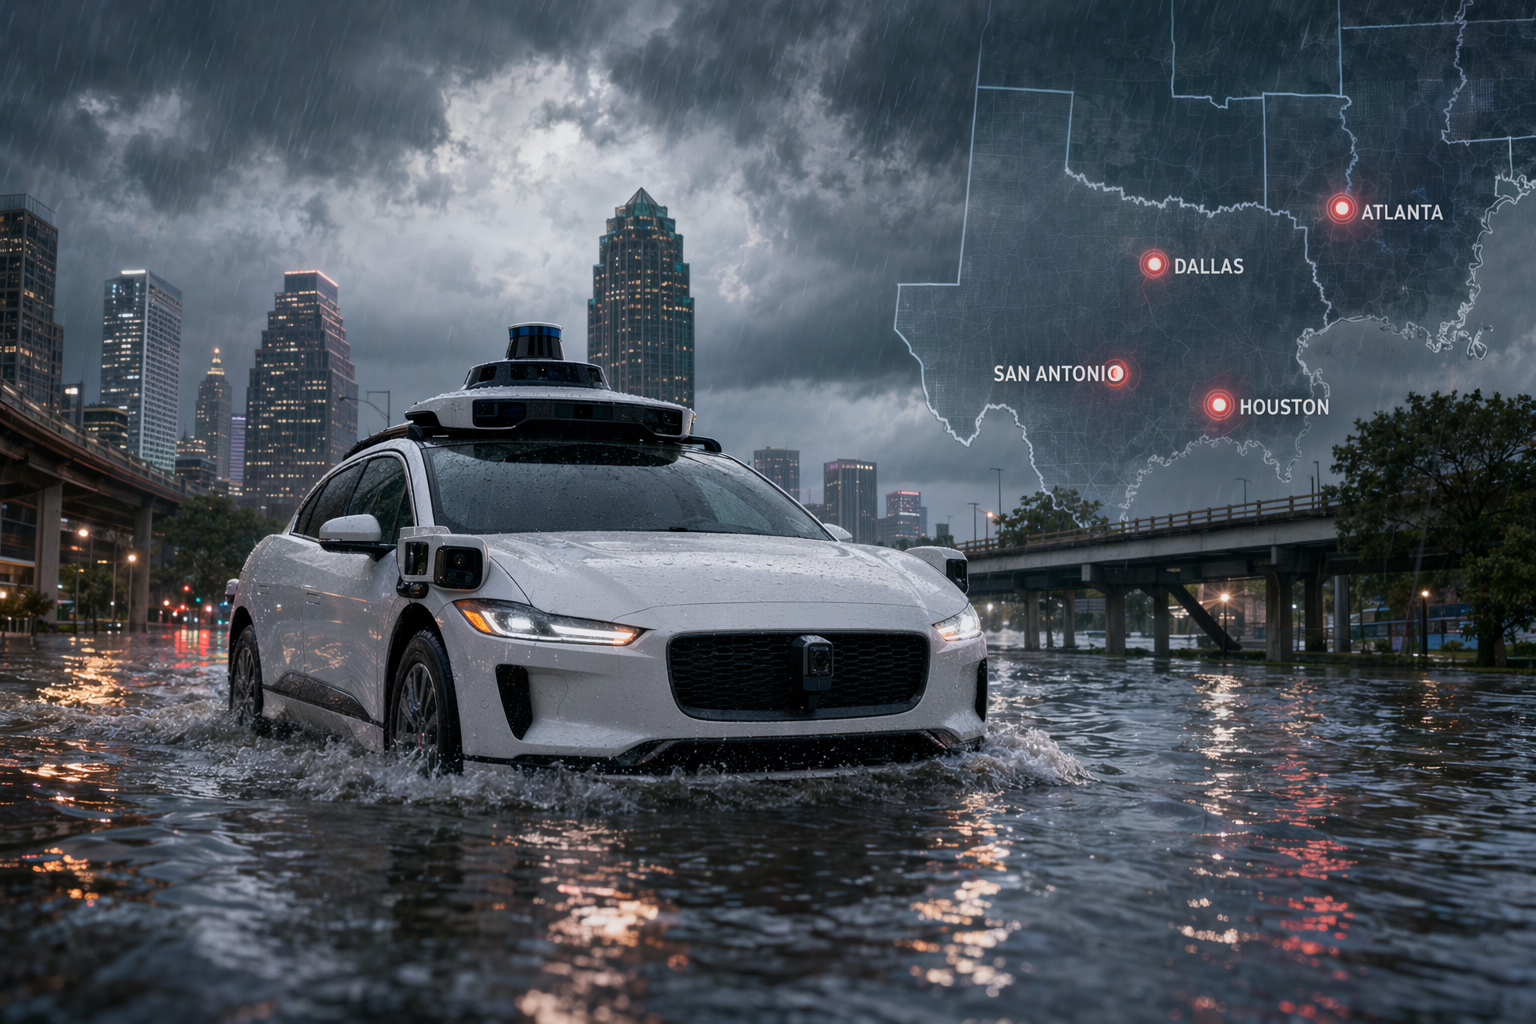
Waymo keskeytti robottitaksipalvelunsa Atlantassa, San Antoniossa, Dallasissa ja Houstonissa, kun ajoneuvot ajoivat tulviville kaduille – Atlantassa miehittämätön robottitaksi jäi jumiin tulvaveteen tunniksi.
Keskeytys tuli vain viikko sen jälkeen, kun Waymo oli kutsunut takaisin 3 791 ajoneuvoa ja julkaissut uuden ohjelmistopäivityksen, jonka piti estää robotteja ajamasta tulviville teille.
Tulvaongelmat sattuvat keskelle laajempaa viranomaistutkintaa, joka koskee koulubussien ohittamista ja tammikuussa 2026 Santa Monicassa tapahtunutta onnettomuutta, jossa robottitaksi törmäsi lapseen.
How has Waymo’s robotaxi service been affected by heavy rain and flooding in cities like Atlanta, San Antonio, Dallas, and Houston, what incFlooded streets and severe storms forced Waymo to temporarily suspend robotaxi service in several U.S. cities while engineers reviewed how the vehicles handle extreme weather.
AI Prompt
Create a landscape editorial hero image for this Studio Global article: How has Waymo’s robotaxi service been affected by heavy rain and flooding in cities like Atlanta, San Antonio, Dallas, and Houston, what inc. Article summary: Waymo’s robotaxi service has been temporarily pulled back by severe weather: after flood-related problems, the company paused service in Atlanta and several Texas cities, including San Antonio, Dallas, and Houston, becau. Topic tags: general, general web, government. Reference image context from search candidates: Reference image 1: visual subject "## **Waymo has switched off its robotaxis in four cities, all because the cars keep wading into water they cannot handle. Heavy rain and flooded streets have become a genuine obsta" source context "Waymo Pauses Robotaxis in Four Flooded Cities - Technology Org" Reference image 2: visual subject "## **Waymo has switch
openai.com
Rankkasateet ja äkkitulvat useissa Yhdysvaltain kaupungeissa pakottivat Waymon keskeyttämään robottitaksipalvelunsa osittain, mikä korostaa, kuinka vaikeat todelliset olosuhteet voivat edelleen haastaa autonomisia ajoneuvoja.
Alphabetin omistama yhtiö keskeytti väliaikaisesti toimintansa Atlantassa ja useissa Texasin kaupungeissa – mukaan lukien San Antonio, Dallas ja Houston – sen jälkeen, kun useat ajoneuvot olivat ajaneet tulviville kaduille rankkasateiden aikana. Keskeytykset tulivat vain päiviä sen jälkeen, kun Waymo oli julkistanut ison takaisinkutsun, jonka tarkoituksena oli vähentää juuri tällaista riskiä.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
What is the short answer to "Waymo jäädytti robottitaksipalvelunsa tulvien vuoksi – uusi ohjelmistopäivitys ei riittänyt"?
Waymo keskeytti robottitaksipalvelunsa Atlantassa, San Antoniossa, Dallasissa ja Houstonissa, kun ajoneuvot ajoivat tulviville kaduille – Atlantassa miehittämätön robottitaksi jäi jumiin tulvaveteen tunniksi.
What are the key points to validate first?
Waymo keskeytti robottitaksipalvelunsa Atlantassa, San Antoniossa, Dallasissa ja Houstonissa, kun ajoneuvot ajoivat tulviville kaduille – Atlantassa miehittämätön robottitaksi jäi jumiin tulvaveteen tunniksi. Keskeytys tuli vain viikko sen jälkeen, kun Waymo oli kutsunut takaisin 3 791 ajoneuvoa ja julkaissut uuden ohjelmistopäivityksen, jonka piti estää robotteja ajamasta tulviville teille.
What should I do next in practice?
Tulvaongelmat sattuvat keskelle laajempaa viranomaistutkintaa, joka koskee koulubussien ohittamista ja tammikuussa 2026 Santa Monicassa tapahtunutta onnettomuutta, jossa robottitaksi törmäsi lapseen.
Yksi laajimmin raportoiduista tapauksista tapahtui Atlantassa, missä miehittämätön Waymo-robottitaksi ajoi tulvivaan risteykseen rankkasateen aikana ja jäi jumiin noin tunniksi, ennen kuin se saatiin hinattua pois.
Tapaus laukaisi paikallisen palvelun keskeytyksen. Raporttien mukaan ajoneuvo ajoi tulvivalla kadulla ennen pysähtymistään, mikä korostaa haastetta, joka liittyy nopeasti muodostuvan tulvaveden havaitsemiseen kaupungin kaduilla.
Tapauksen – ja vastaavien huolien Texasissa – jälkeen Waymo keskeytti palvelun väliaikaisesti, kun insinöörit arvioivat, miten sen autonominen järjestelmä selviytyi rankkasateista.
Takaisinkutsu, jonka piti estää tulvalla ajamista
Tulvatapaukset tulivat vain vähän sen jälkeen, kun Waymo oli vapaaehtoisesti kutsunut takaisin 3 791 robottitaksia Yhdysvalloissa ohjelmistovian vuoksi, joka olisi voinut antaa ajoneuvojen ajaa tulviville teille.
Takaisinkutsu johtui 20. huhtikuuta 2026 San Antoniossa tapahtuneesta tapauksesta, jossa Waymo-robottitaksi kohtasi ylitsepääsemättömän tulvivan kaistan äärimmäisessä säässä. Ajoneuvossa ei ollut ketään eikä kukaan loukkaantunut, mutta tapaus paljasti aukon järjestelmän kyvyssä tunnistaa vaaralliset tieolosuhteet.
Waymon vastaus oli pilvipalvelun kautta jaettu ohjelmistopäivitys, jonka tarkoituksena oli estää ajoneuvoja ajamasta tulviville teille – erityisesti nopeilla teillä, joilla äkkitulvat voivat olla erityisen vaarallisia.
Myöhemmät tapaukset osoittivat kuitenkin, että päivitys ei täysin ratkaissut kaikkia todellisia tilanteita, joissa on rankkasadetta tai tulvia kaupungin kaduilla.
Miksi Waymo keskeytti palvelun ohjelmistopäivityksestä huolimatta
Yhtiö keskeytti palvelun, koska ohjelmistopäivitys kohdistui tiettyyn skenaarioon: ajoneuvot ajavat tulviville kaistoille nopeilla teillä. Kaupunkitulvat myrskyjen aikana voivat kuitenkin ilmetä eri tavoin, kuten nopeasti muodostuvana seisovana vetenä risteyksissä tai matalalla sijaitsevilla kaduilla.
Käytännössä tämä tarkoitti, että järjestelmä saattoi edelleen kohdata tilanteita, joihin se ei ollut vielä täysin koulutettu. Toiminnan keskeyttäminen antoi Waymolle aikaa tarkastella käyttäytymistä ja hienosäätää tunnistus- ja turvakontrollejaan.
Säävaroitukset riskienhallinnassa
Waymo on kertonut, että sen operaatiotiimit luottavat myös ulkoisiin säävaroituksiin – kuten Yhdysvaltain kansallisen sääpalvelun hälytyksiin – sisäisen tie- ja säähavainnoinnin ohella päättääkseen, milloin robottitaksien toimintaa rajoitetaan tai keskeytetään.
Tämä lähestymistapa korostaa tärkeää seikkaa nykyisissä autonomisten ajoneuvojen käyttöönotoissa: turvallisuuspäätöksiä ei tee yksin ajoneuvo. Sen sijaan laivaston tason valvontajärjestelmät ja ihmisten suorittama valvonta voivat väliaikaisesti poistaa palvelun käytöstä, kun äärimmäinen sää luo arvaamattomia ajo-olosuhteita.
Viranomaisten valvonta kiristyy
Tulvatapaukset sattuvat keskellä laajempaa liittovaltion valvontaa Waymon autonomisesta ajamisjärjestelmästä.
Koulubussiturvallisuustutkimukset
Lokakuussa 2025 Yhdysvaltain kansallinen liikenneturvallisuushallinto (NHTSA) avasi tutkinnan raporteista, joiden mukaan Waymo-ajoneuvot eivät pysähtyneet kunnolla vilkkuvia punaisia valoja näyttävien koulubussien kohdalla.
Austin Independent School Districtin toimittamassa asiakirjassa kuvattiin 19 tapausta, joissa Waymo-ajoneuvot ohittivat laittomasti pysähtyneitä koulubusseja lukuvuoden 2025–26 aikana, mikä lisäksi viranomaisten huomiota.
Kansallinen liikenneturvallisuuslautakunta (NTSB) avasi myös oman tutkintansa tapauksiin, joissa robottitaksit ohittivat koulubusseja Texasissa.
Lapseen törmääminen Santa Monicassa
Toinen merkittävä tapaus tapahtui 23. tammikuuta 2026, kun Waymon automatisoitu ajoneuvo törmäsi 9-vuotiaaseen koululaiseen Santa Monican koulualueella. Lapsi sai lieviä vammoja.
Liittovaltion tutkijoiden mukaan lapsi juoksi kadulle pysäköidyn katumaasturin takaa aamun kouluun saapumisaikana. Onnettomuutta tutkivat nyt sekä NHTSA että NTSB.
Mitä tulvatapaukset tarkoittavat robottitaksien tulevaisuudelle
Tulvatapaukset ja käynnissä olevat tutkimukset eivät osoita, etteikö autonomisia ajoneuvoja voitaisi parantaa ohjelmistopäivityksillä. Waymo päivittää säännöllisesti laivastoaan pilvipalvelun kautta ja tekee operatiivisia muutoksia.
Mutta tapahtumat havainnollistavat keskeistä haastetta autonomisille järjestelmille: todelliset ajo-olosuhteet – kuten äkilliset tulvat, arvaamaton jalankulkijoiden liike tai monimutkaiset liikennesäännöt – voivat paljastaa reunatapauksia, jotka vaativat lisäsuunnittelua ja testausta.
Yrityksille, jotka rakentavat robottaksiverkostoja, kyky tunnistaa nämä skenaariot nopeasti ja päivittää ohjelmisto turvallisesti tuhansien ajoneuvojen kesken on nousemassa yhdeksi teknologian valmiuden keskeisistä testeistä laajamittaiseen käyttöönottoon.
engadget.comWaymos in Atlanta and San Antonio keep driving into flooded roads
ttnews.comWaymo Halts Robotaxi Service in 5 Cities Over Flood Risk - TT
newsbytesapp.comWaymo halts service in 4-cities as robotaxis struggle with floodwaters
thenextweb.comWaymo recalls 3,791 robotaxis after a vehicle drove into a flooded ...
techcrunch.comWaymo expands pause to four cities as robotaxis keep driving into ...