RespuestasPublicado15 fuentes
HelloWorld crea escenarios de conducción a demanda para la investigación de robotaxis
HelloWorld genera vídeo de conducción desde varios puntos de vista y observaciones LiDAR a partir de escenas editadas o descripciones en lenguaje natural. Entre los ejemplos comunicados figuran añadir un peatón que cruza, cambiar la ruta del vehículo de delante y variar la lluvia, la nieve o la iluminación.
Publicado porEditado con GPT-6 LunaImágenes generadas con GPT Image 2
Respuesta de investigación
Conclusiones clave
- HelloWorld genera vídeo de conducción desde varios puntos de vista y observaciones LiDAR a partir de escenas editadas o descripciones en lenguaje natural.
- Entre los ejemplos comunicados figuran añadir un peatón que cruza, cambiar la ruta del vehículo de delante y variar la lluvia, la nieve o la iluminación.
- El objetivo es crear datos de conducción bajo demanda y facilitar pruebas interactivas de políticas de conducción; las fuentes disponibles no demuestran todavía mejoras concretas en seguridad o entrenamiento.
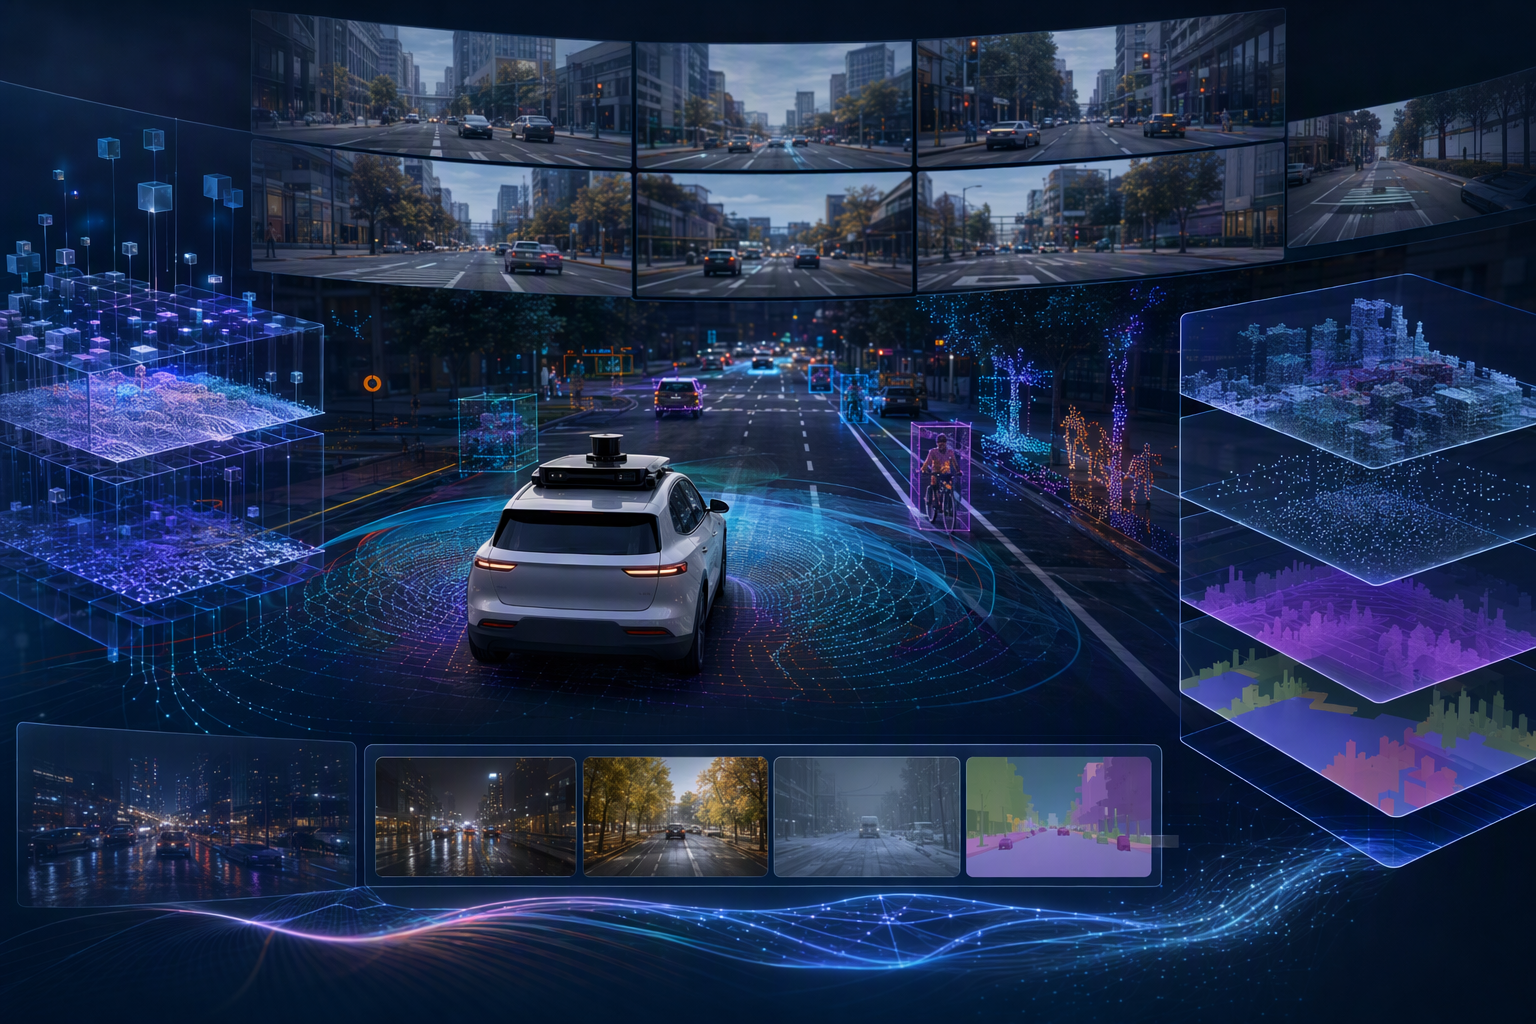
Prompt de IA
openai.comCreate a landscape editorial hero image for this Studio Global article: What is HelloWorld, the generative driving world model announced by Hello Inc.’s robotaxi team on October 12, 2026, and described in an Octo. Article summary: HelloWorld is Hello Inc.’s robotaxi team’s generative driving world model: it creates synthetic multi view camera video and lidar observations from edited driving scenes or natural language requests, for on demand data g. Topic tags: general web, llm, ai, workflow, productivity. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts
HelloWorld es un modelo generativo de conducción desarrollado por el equipo de robotaxis de Hello Inc. Su propuesta: construir escenas de tráfico sintéticas y producir observaciones que incluyen vídeo desde varias cámaras y datos LiDAR, una tecnología que mide distancias mediante pulsos láser. El equipo anunció el modelo el 12 de octubre de 2026, según una nota publicada al día siguiente. 6
La idea es poder preparar situaciones concretas para investigación sin depender únicamente de encontrar y registrar cada caso en la calle. Pero generar una escena plausible no demuestra, por sí solo, que los datos mejoren un sistema de conducción autónoma.
Cambiar la escena y generar nuevas observaciones
HelloWorld permite describir una situación con palabras o editar directamente elementos de la escena, como vehículos, peatones y sus trayectorias. Después genera las observaciones correspondientes. Entre los ejemplos comunicados están incorporar a un peatón que cruza y modificar el recorrido del coche que circula delante. 8
El texto funciona como una entrada a un proceso para construir la escena: la aplicación organiza las condiciones solicitadas y llama al modelo. No se describe simplemente como escribir una frase en un generador de vídeo de propósito general. 6
Los reportes también mencionan cambios de lluvia, nieve y luz diurna o nocturna. Otra nota enumera zonas en obras, tráfico denso y niebla entre las condiciones que pueden orientar la generación; eso documenta los escenarios descritos, no su validación exhaustiva. 6
Qué se sabe de la tecnología
El artículo de investigación asociado se titula HelloWorld: Towards Practical Applications of Generative Driving World Models y se publicó en arXiv el 24 de septiembre de 2026, antes del anuncio del producto. 1
La información técnica disponible describe un modelo de alrededor de 2.000 millones de parámetros, pensado para generar datos a escala y apoyar simulaciones interactivas. 7 La página del proyecto presenta una generación multimodal de vídeo y LiDAR, control de múltiples vistas y síntesis de LiDAR condicionada por imágenes RGB; también menciona generación causal y una versión destilada para inferencia en pocos pasos.
Un análisis técnico adicional habla de siete vistas de cámara sincronizadas, junto con generación de LiDAR y la posibilidad de conectar los escenarios con políticas de conducción. 13 En conjunto, estas capacidades apuntan a algo más que producir un clip: controlar una escena y generar observaciones para estudiarla desde varias perspectivas. Sin embargo, los materiales consultados no permiten confirmar todos los detalles de sincronización ni medir cuánto acelera la simulación repetida.
El objetivo: cubrir situaciones difíciles de recopilar
La finalidad declarada es crear datos de conducción bajo demanda y permitir pruebas interactivas de políticas, es decir, de las reglas o sistemas que deciden cómo debe actuar un vehículo. Entre los casos de interés están las situaciones poco frecuentes —a veces llamadas escenarios de «cola larga»— que pueden ser difíciles de cubrir suficientemente con la recopilación habitual en carretera. 6
8
La generación controlada también podría permitir comparar qué ocurre al cambiar un elemento de una misma escena, como la trayectoria de otro vehículo. Pero las fuentes disponibles presentan ese uso como objetivo y capacidad del sistema: no demuestran que HelloWorld reduzca los costes de etiquetado, mejore el entrenamiento de modelos ni haya validado pruebas contrafactuales en un ciclo de conducción completo. 8
13
Tampoco queda establecido en los materiales consultados si este es el primer lanzamiento público de investigación de este tipo por parte del equipo, ni cuándo o cómo se probaría HelloWorld en vehículos. Esos puntos siguen sin confirmación en la información disponible.
Studio Global AI
Continúe su investigación
Esta página incluye una respuesta respaldada por fuentes que puede continuar dentro de Studio Global.
La gente también pregunta
¿Cuál es la respuesta corta a "HelloWorld crea escenarios de conducción a demanda para la investigación de robotaxis"?
HelloWorld genera vídeo de conducción desde varios puntos de vista y observaciones LiDAR a partir de escenas editadas o descripciones en lenguaje natural.
¿Cuáles son los puntos clave a validar primero?
HelloWorld genera vídeo de conducción desde varios puntos de vista y observaciones LiDAR a partir de escenas editadas o descripciones en lenguaje natural. Entre los ejemplos comunicados figuran añadir un peatón que cruza, cambiar la ruta del vehículo de delante y variar la lluvia, la nieve o la iluminación.
¿Qué debo hacer a continuación en la práctica?
El objetivo es crear datos de conducción bajo demanda y facilitar pruebas interactivas de políticas de conducción; las fuentes disponibles no demuestran todavía mejoras concretas en seguridad o entrenamiento.
Fuentes
finance.sina.com.cn哈啰 Robotaxi 发布生成式驾驶世界模型 HelloWorld,整合场景控制、连续生成、多传感器观测与高效推理能力
guandian.hk哈囉Robotaxi發佈生成式駕駛世界模型HelloWorld - 觀點網
arxiv.orgTowards Practical Applications of Generative Driving World ...
arxivsignals.ioarxivsignals.io · papers · 2609HelloWorld: Towards Practical Applications of Generative Driving...
eet-china.com哈啰发布的生成式驾驶世界模型HelloWorld,有哪些看点?