RespuestasPublicado15 fuentes
Aether pone a prueba robots humanoides en una parrilla al aire libre de Shanghái
El 16 de septiembre, Lexiang/JoyIn retransmitió en directo durante más de una hora un servicio de barbacoa al aire libre en el distrito de Minhang, Shanghái. La empresa afirma que Aether tiene unos 4.000 millones de parámetros y fue entrenado con cerca de 200 horas de vídeo humano, sin datos de robots reales.
Publicado porEditado con GPT-5.6 TerraImágenes generadas con GPT Image 2
Respuesta de investigación
Conclusiones clave
- El 16 de septiembre, Lexiang/JoyIn retransmitió en directo durante más de una hora un servicio de barbacoa al aire libre en el distrito de Minhang, Shanghái.
- La empresa afirma que Aether tiene unos 4.000 millones de parámetros y fue entrenado con cerca de 200 horas de vídeo humano, sin datos de robots reales.
- La prueba mostró una cadena de trabajo con toma de pedidos, cocinado, relevo entre robots y entrega en mesa, pero no prueba por sí sola una autonomía generalizada ni superioridad frente a rivales.
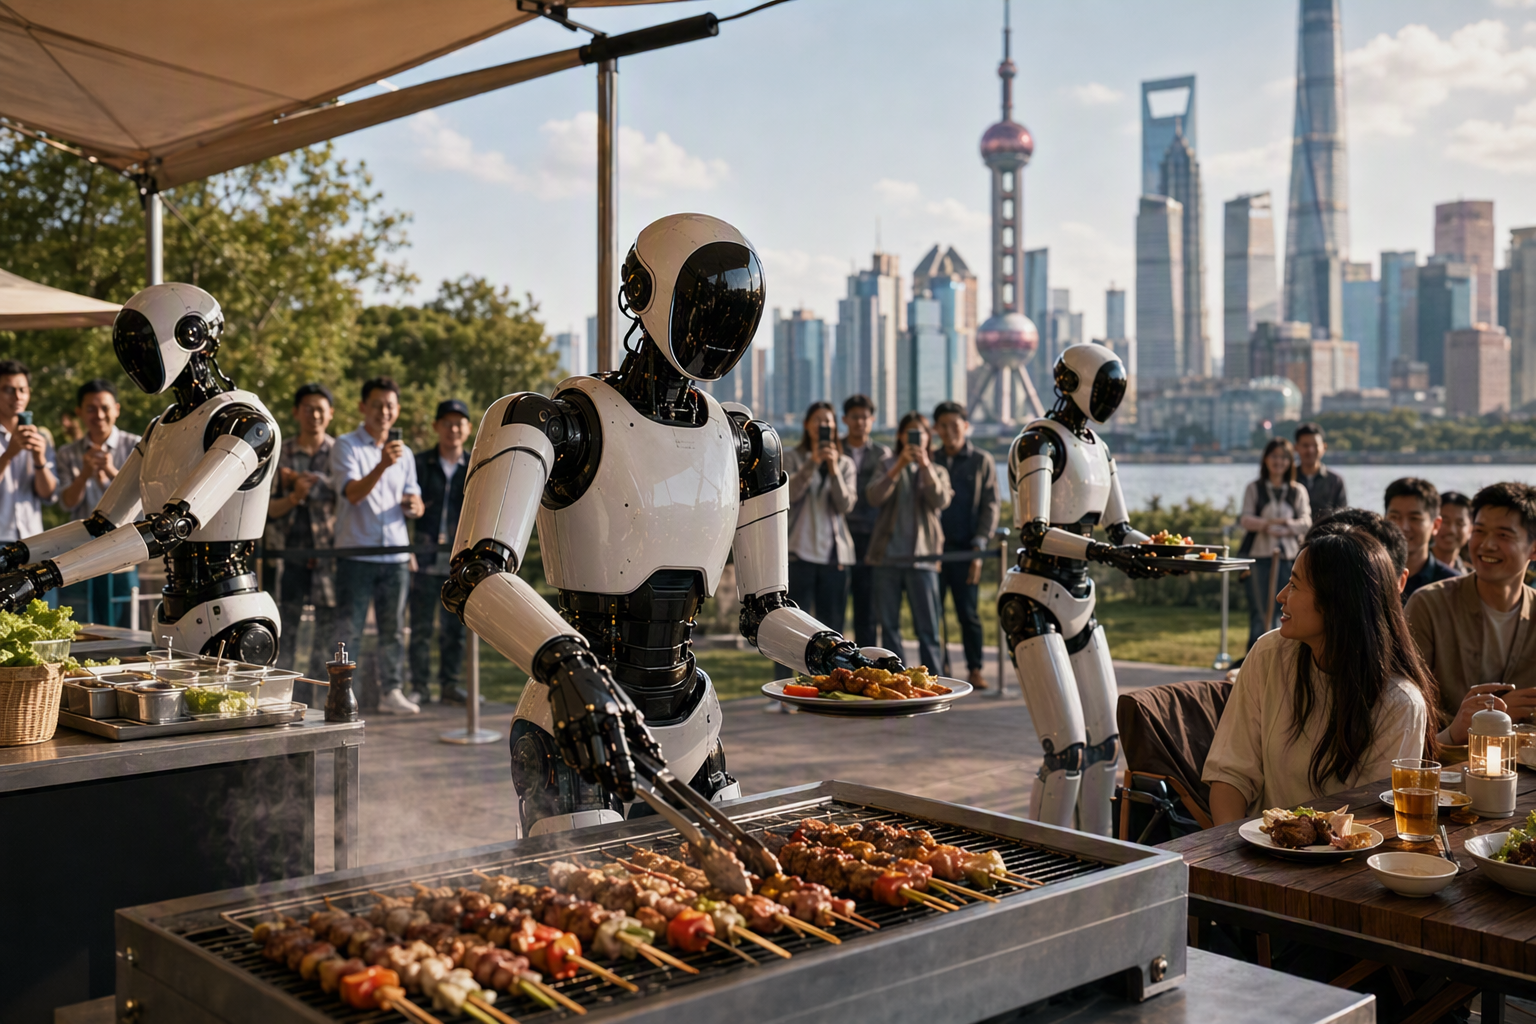
Prompt de IA
openai.comCreate a landscape editorial hero image for this Studio Global article: What happened during Lexiang Technology (also known as JoyIn Technology)’s September 16, 2026 public Aether embodied model stress test in Sh. Article summary: On September 16 in Shanghai’s Minhang district, Lexiang/JoyIn publicly streamed an outdoor barbecue service test lasting more than an hour, presenting it as a real world stress test of its Aether embodied model rather th. Topic tags: general web, openai, agents, ai, automation. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts
El 16 de septiembre, en el distrito de Minhang de Shanghái, Lexiang Technology —también conocida en materiales en inglés como JoyIn Technology— retransmitió en directo una prueba de servicio de barbacoa al aire libre que superó la hora de duración. La compañía la presentó como una prueba de estrés de su modelo de IA encarnada, Aether, en vez de una demostración breve y cuidadosamente guionizada. Lo observado respalda que el sistema mantuvo un flujo de trabajo de restauración con robots; no demuestra de forma independiente todas las afirmaciones de rendimiento y generalización de la empresa. 12
15
Qué es Aether y qué sostiene la empresa
JoyIn describe Aether como un modelo fundacional para robótica encarnada de aproximadamente 4.000 millones de parámetros. Según la compañía, fue entrenado con unas 200 horas de vídeo de humanos y con cero datos de entrenamiento obtenidos de robots reales. Su enfoque declarado se centra en la percepción y la acción en el entorno físico, no en un sistema basado principalmente en texto. Son afirmaciones de la empresa y no resultados auditados de manera independiente. 7
15
La idea de «multicuerpo» o cross-embodiment es central en su propuesta: una misma política de control debería poder trabajar con robots de cuerpos o configuraciones distintas, sin entrenar un modelo separado para cada máquina. Antes de la parrilla, la firma había atraído atención con un vídeo, según su propia presentación, de diez minutos sin cortes y en una sola toma que mostraba coordinación entre distintos cuerpos robóticos. 10
13
Cómo se repartieron el trabajo los humanoides
Durante la retransmisión, un robot se mantuvo en la estación de cocinado, preparando las brochetas en la parrilla. Los robots de servicio se encargaron de recibir pedidos, transportar y servir la comida e interactuar con los clientes. 12
El momento más ilustrativo de la coordinación fue el relevo entre máquinas: el robot de parrilla entregaba la comida terminada a un robot de servicio, que la llevaba hasta la mesa. También se informó de que uno de los robots interrumpió su actividad para ir a buscar agua tras recibir una petición; otros respondieron de forma más directa o siguieron un comportamiento más apegado al procedimiento. 12
Por qué el entorno elevaba la dificultad
Una parrilla exterior plantea obstáculos que una escena de estudio puede evitar: pedidos en tiempo real, interrupciones, movimientos de personas, cambios en la colocación de objetos, condiciones ambientales desiguales y una secuencia de tareas conectadas —pedir, cocinar, entregar, servir e interactuar—. 10
12
13
Lexiang aseguró que no hubo ensayo previo, guion preestablecido ni teleoperación. También planteó el evento como una experiencia abierta a intervenciones y cambios de los asistentes. Sin embargo, esas condiciones de autonomía deben considerarse declaraciones de la compañía mientras no se publiquen telemetría completa y registros operativos que permitan verificarlas. 10
12
13
Lo que la retransmisión sí aporta
Una emisión pública y prolongada constituye evidencia relevante de que el sistema mostrado pudo sostener cierta actividad de restauración con varios robots en un contexto menos controlado que un clip corto de estudio. Además, un directo facilita observar bloqueos, errores y recuperación de tareas con mayor claridad que un vídeo editado. 12
15
Lo que todavía no permite concluir
La prueba no basta para establecer que Aether sea robusto de forma amplia, que funcione realmente sin adaptación previa en cualquier hardware, que opere de manera fiable sin intervención humana o que supere a otros modelos de robótica encarnada.
Para evaluar esas conclusiones haría falta un informe técnico reproducible con la arquitectura e interfaces del modelo, procedencia de los datos, detalles del hardware y de la pila de control, registros de intervención, tasas de fallo, definición de tareas, pruebas con datos no vistos y comparativas independientes con benchmarks. Esa información no aparece en la cobertura disponible.
La lectura más prudente es que el directo fue una señal prometedora de operación sostenida en una tarea de servicio realista, no una validación definitiva de las ambiciosas promesas de generalización de Aether.
Studio Global AI
Continúe su investigación
Esta página incluye una respuesta respaldada por fuentes que puede continuar dentro de Studio Global.
La gente también pregunta
¿Cuál es la respuesta corta a "Aether pone a prueba robots humanoides en una parrilla al aire libre de Shanghái"?
El 16 de septiembre, Lexiang/JoyIn retransmitió en directo durante más de una hora un servicio de barbacoa al aire libre en el distrito de Minhang, Shanghái.
¿Cuáles son los puntos clave a validar primero?
El 16 de septiembre, Lexiang/JoyIn retransmitió en directo durante más de una hora un servicio de barbacoa al aire libre en el distrito de Minhang, Shanghái. La empresa afirma que Aether tiene unos 4.000 millones de parámetros y fue entrenado con cerca de 200 horas de vídeo humano, sin datos de robots reales.
¿Qué debo hacer a continuación en la práctica?
La prueba mostró una cadena de trabajo con toma de pedidos, cocinado, relevo entre robots y entrega en mesa, pero no prueba por sí sola una autonomía generalizada ni superioridad frente a rivales.