HELIOS – Warum dieser vierarmige Roboter im All keine Beine braucht
Der Roboter HELIOS von Orbit Robotics wurde speziell für den Einsatz im All entwickelt und besitzt vier Arme statt Beine, um sich in Schwerelosigkeit fortzubewegen und zu stabilisieren. Die Konstruktion ermöglicht es dem System, sich an Strukturen festzuhalten und gleichzeitig Werkzeuge zu bedienen oder Wartungs‑ un...
Der Roboter HELIOS von Orbit Robotics wurde speziell für den Einsatz im All entwickelt und besitzt vier Arme statt Beine, um sich in Schwerelosigkeit fortzubewegen und zu stabilisieren.
Die Konstruktion ermöglicht es dem System, sich an Strukturen festzuhalten und gleichzeitig Werkzeuge zu bedienen oder Wartungs‑ und Transportaufgaben auszuführen.
HELIOS ist noch ein Prototyp und gehört zu einer wachsenden internationalen Entwicklung von Weltraumrobotern neben Projekten wie NASA’s Robonaut 2, Chinas PM01‑Roboterastronaut und dem geplanten ISS‑Test des Roboters...
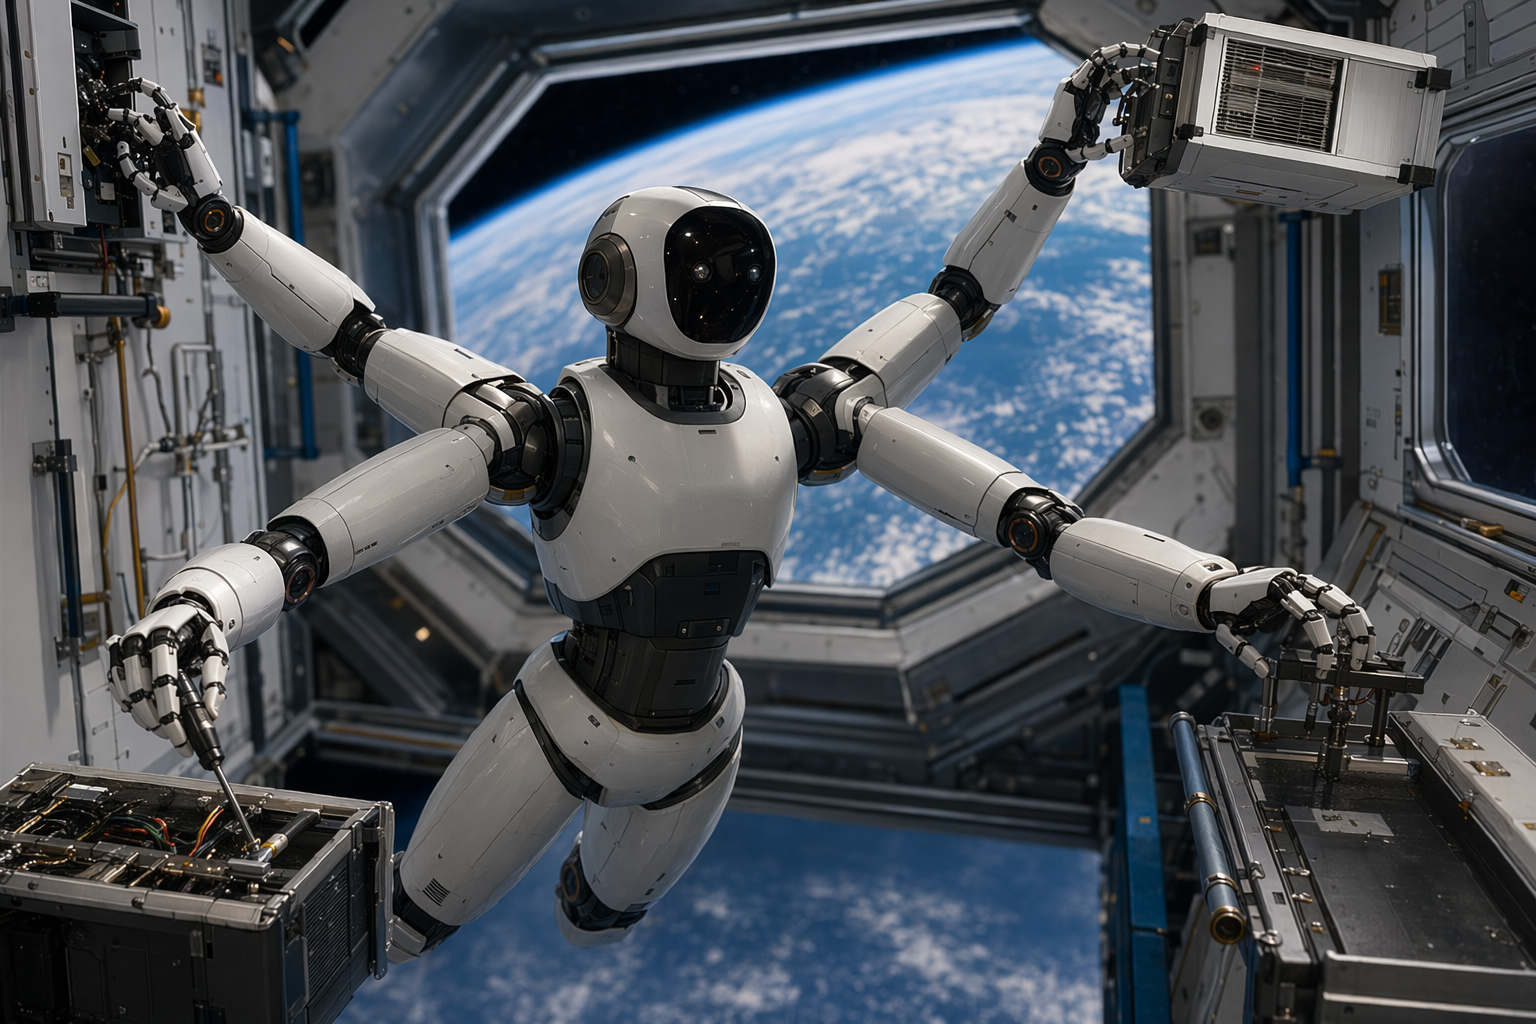
What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (inConcept visualization of HELIOS, a four‑armed humanoid robot designed for maneuvering and performing maintenance tasks in microgravity.
KI-Prompt
Create a landscape editorial hero image for this Studio Global article: What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (in. Article summary: Orbit Robotics’ HELIOS, as described in your prompt, is a prototype space robot designed specifically for microgravity, using a legless body with four arms instead of a humanoid walking form. Based on the available evide. Topic tags: general, general web, user generated, government, academic. Reference image context from search candidates: Reference image 1: visual subject "* HELIOS Humanoid Robot With Four Arms for Orbital Missions. Orbit Robotics, a Canadian robotics firm, has unveiled a new humanoid robot designed specifically for space environment" source context "HELIOS Humanoid Robot With Four Arms for Orbital Missions - Hardware Busters" Reference image
openai.com
Orbit Robotics hat mit HELIOS einen humanoiden Roboter‑Prototyp vorgestellt, der speziell für Arbeiten im Weltraum entwickelt wurde. Anders als klassische humanoide Roboter orientiert sich HELIOS nicht strikt am menschlichen Körperbau: Beine fehlen komplett – stattdessen besitzt der Roboter vier Arme. Diese Konstruktion ist bewusst auf die Bedingungen der Mikrogravitation zugeschnitten.
Im Orbit müssen Maschinen nicht laufen können. Entscheidend sind vielmehr Präzision, Stabilität und die Fähigkeit, sich an Strukturen festzuhalten und komplexe Aufgaben in Schwerelosigkeit zu erledigen.
Ein Roboter ohne Beine – gebaut für Mikrogravitation
HELIOS soll Astronautinnen und Astronauten bei technischen Aufgaben unterstützen, etwa auf Raumstationen oder bei der Wartung von Satelliten. In Demonstrationen zeigt sich der Prototyp mit einem leichten Rahmen und einem System aus seil‑ bzw. kabelgetriebenen Gelenken, das präzise Bewegungen ermöglichen soll.
Studio Global AI
Setzen Sie Ihre Recherche fort
Diese Seite enthält eine quellengestützte Antwort, die Sie in Studio Global fortsetzen können.
Wie lautet die kurze Antwort auf „HELIOS – Warum dieser vierarmige Roboter im All keine Beine braucht“?
Der Roboter HELIOS von Orbit Robotics wurde speziell für den Einsatz im All entwickelt und besitzt vier Arme statt Beine, um sich in Schwerelosigkeit fortzubewegen und zu stabilisieren.
Was sind die wichtigsten Punkte, die zuerst validiert werden müssen?
Der Roboter HELIOS von Orbit Robotics wurde speziell für den Einsatz im All entwickelt und besitzt vier Arme statt Beine, um sich in Schwerelosigkeit fortzubewegen und zu stabilisieren. Die Konstruktion ermöglicht es dem System, sich an Strukturen festzuhalten und gleichzeitig Werkzeuge zu bedienen oder Wartungs‑ und Transportaufgaben auszuführen.
Was soll ich als nächstes in der Praxis tun?
HELIOS ist noch ein Prototyp und gehört zu einer wachsenden internationalen Entwicklung von Weltraumrobotern neben Projekten wie NASA’s Robonaut 2, Chinas PM01‑Roboterastronaut und dem geplanten ISS‑Test des Roboters...
HELIOS – Warum dieser vierarmige Roboter im All keine Beine braucht
Der Roboter HELIOS von Orbit Robotics wurde speziell für den Einsatz im All entwickelt und besitzt vier Arme statt Beine, um sich in Schwerelosigkeit fortzubewegen und zu stabilisieren. Die Konstruktion ermöglicht es dem System, sich an Strukturen festzuhalten und gleichzeitig Werkzeuge zu bedienen oder Wartungs‑ un...
Der Roboter HELIOS von Orbit Robotics wurde speziell für den Einsatz im All entwickelt und besitzt vier Arme statt Beine, um sich in Schwerelosigkeit fortzubewegen und zu stabilisieren.
Die Konstruktion ermöglicht es dem System, sich an Strukturen festzuhalten und gleichzeitig Werkzeuge zu bedienen oder Wartungs‑ und Transportaufgaben auszuführen.
HELIOS ist noch ein Prototyp und gehört zu einer wachsenden internationalen Entwicklung von Weltraumrobotern neben Projekten wie NASA’s Robonaut 2, Chinas PM01‑Roboterastronaut und dem geplanten ISS‑Test des Roboters...
What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (inConcept visualization of HELIOS, a four‑armed humanoid robot designed for maneuvering and performing maintenance tasks in microgravity.
KI-Prompt
Create a landscape editorial hero image for this Studio Global article: What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (in. Article summary: Orbit Robotics’ HELIOS, as described in your prompt, is a prototype space robot designed specifically for microgravity, using a legless body with four arms instead of a humanoid walking form. Based on the available evide. Topic tags: general, general web, user generated, government, academic. Reference image context from search candidates: Reference image 1: visual subject "* HELIOS Humanoid Robot With Four Arms for Orbital Missions. Orbit Robotics, a Canadian robotics firm, has unveiled a new humanoid robot designed specifically for space environment" source context "HELIOS Humanoid Robot With Four Arms for Orbital Missions - Hardware Busters" Reference image
openai.com
Orbit Robotics hat mit HELIOS einen humanoiden Roboter‑Prototyp vorgestellt, der speziell für Arbeiten im Weltraum entwickelt wurde. Anders als klassische humanoide Roboter orientiert sich HELIOS nicht strikt am menschlichen Körperbau: Beine fehlen komplett – stattdessen besitzt der Roboter vier Arme. Diese Konstruktion ist bewusst auf die Bedingungen der Mikrogravitation zugeschnitten.
Im Orbit müssen Maschinen nicht laufen können. Entscheidend sind vielmehr Präzision, Stabilität und die Fähigkeit, sich an Strukturen festzuhalten und komplexe Aufgaben in Schwerelosigkeit zu erledigen.
Ein Roboter ohne Beine – gebaut für Mikrogravitation
HELIOS soll Astronautinnen und Astronauten bei technischen Aufgaben unterstützen, etwa auf Raumstationen oder bei der Wartung von Satelliten. In Demonstrationen zeigt sich der Prototyp mit einem leichten Rahmen und einem System aus seil‑ bzw. kabelgetriebenen Gelenken, das präzise Bewegungen ermöglichen soll.
Studio Global AI
Setzen Sie Ihre Recherche fort
Diese Seite enthält eine quellengestützte Antwort, die Sie in Studio Global fortsetzen können.
Wie lautet die kurze Antwort auf „HELIOS – Warum dieser vierarmige Roboter im All keine Beine braucht“?
Der Roboter HELIOS von Orbit Robotics wurde speziell für den Einsatz im All entwickelt und besitzt vier Arme statt Beine, um sich in Schwerelosigkeit fortzubewegen und zu stabilisieren.
Was sind die wichtigsten Punkte, die zuerst validiert werden müssen?
Der Roboter HELIOS von Orbit Robotics wurde speziell für den Einsatz im All entwickelt und besitzt vier Arme statt Beine, um sich in Schwerelosigkeit fortzubewegen und zu stabilisieren. Die Konstruktion ermöglicht es dem System, sich an Strukturen festzuhalten und gleichzeitig Werkzeuge zu bedienen oder Wartungs‑ und Transportaufgaben auszuführen.
Was soll ich als nächstes in der Praxis tun?
HELIOS ist noch ein Prototyp und gehört zu einer wachsenden internationalen Entwicklung von Weltraumrobotern neben Projekten wie NASA’s Robonaut 2, Chinas PM01‑Roboterastronaut und dem geplanten ISS‑Test des Roboters...
Sein auffälligstes Merkmal ist die Vier‑Arm‑Architektur. Die zusätzlichen Arme übernehmen Aufgaben, die auf der Erde normalerweise Beine erfüllen würden:
Fortbewegung entlang von Strukturen im Inneren einer Raumstation
Stabilisierung des eigenen Körpers an Haltegriffen oder Rahmen
Positionierung für Wartungs‑ und Montagearbeiten
So kann der Roboter gleichzeitig greifen, sich abstützen und arbeiten, was in den engen und schwer zugänglichen Bereichen von Raumfahrzeugen besonders wichtig ist.
Die Entwickler richten das System auf typische Aufgaben im Orbit aus, etwa Wartung von Geräten, Handhabung von Fracht oder Unterstützung bei Montagearbeiten im All.
Warum vier Arme im All sinnvoll sind
Auf der Erde brauchen humanoide Roboter Beine, um sich auf Böden, Treppen oder unebenem Gelände zu bewegen. In der Schwerelosigkeit entfällt dieser Bedarf.
Die eigentliche Herausforderung im Orbit besteht darin, Bewegungen zu kontrollieren, ohne unkontrolliert wegzudriften. Genau hier spielen zusätzliche Greifarme ihre Stärke aus.
Ein Roboter wie HELIOS kann beispielsweise:
sich mit zwei Armen an einer Struktur festhalten
währenddessen mit den anderen Armen Werkzeuge benutzen
Bauteile montieren oder Geräte warten
Dieses Prinzip ähnelt der Arbeitsweise moderner Weltraum‑Manipulatoren, die für Inspektion, Reparaturen oder Montagearbeiten an Raumfahrzeugen eingesetzt werden.
Noch im Prototyp‑Stadium
Der aktuelle HELIOS‑Roboter befindet sich noch in einer frühen Entwicklungsphase. Viele technische Details – etwa genaue Maße, Gewicht, Tragkraft oder die vollständige Anzahl der Freiheitsgrade – sind in den bisher veröffentlichten Informationen noch nicht umfassend dokumentiert.
Klar ist jedoch, dass das Projekt als Technologiedemonstrator gedacht ist. Ziel ist es, neue Konzepte für robotische Assistenzsysteme im Orbit zu erproben und zu zeigen, wie Maschinen speziell für Mikrogravitation konstruiert werden können.
Teil eines neuen Wettlaufs um Weltraumroboter
HELIOS erscheint zu einer Zeit, in der weltweit verstärkt an Robotern für den Einsatz im All gearbeitet wird.
Einige Beispiele zeigen diese Entwicklung:
NASA Robonaut 2
2011 schickte die NASA mit Robonaut 2 den ersten humanoiden Roboter zur Internationalen Raumstation (ISS). Das System sollte testen, wie geschickt Roboter im Orbit arbeiten können und langfristig Astronauten bei Wartungs‑ und Reparaturaufgaben unterstützen.
Chinas PM01‑Roboterastronaut
Das chinesische Robotikunternehmen Engine AI plant, seinen humanoiden Roboter PM01 im Rahmen eines Programms für „Roboter‑Astronauten“ ins All zu schicken. Ziel ist es, autonome Systeme für riskante oder komplexe Aufgaben im Weltraum zu entwickeln.
Icarus Robotics – „Joy“ (ISS‑Test geplant für 2027)
Das Start‑up Icarus Robotics entwickelt mit „Joy“ einen frei fliegenden Roboter, der 2027 auf der Internationalen Raumstation getestet werden soll. Dort sollen Navigation, Manövrierfähigkeit und autonome Operationen in realer Umgebung erprobt werden.
Diese Projekte zeigen einen klaren Trend: Roboter sollen künftig einen großen Teil der Inspektions‑, Wartungs‑ und Montagearbeiten im Orbit übernehmen, wodurch Risiken für menschliche Raumfahrer reduziert werden.
Die Idee hinter HELIOS
HELIOS steht für einen grundlegenden Ansatzwechsel im Robotik‑Design für den Weltraum. Statt menschliche Bewegungsformen einfach zu kopieren, orientiert sich der Roboter direkt an den physikalischen Bedingungen der Schwerelosigkeit.
Durch den Verzicht auf Beine und den Fokus auf Mehrarm‑Geschicklichkeit und stabile Verankerung könnte eine solche Plattform künftig eine wichtige Rolle bei Wartung von Raumstationen, Aufbau großer orbitaler Strukturen oder Logistik im All spielen – als robotischer Kollege, der mit Astronauten zusammenarbeitet.
frontiersin.org
A comprehensive survey of space robotic manipulators for ...
Sein auffälligstes Merkmal ist die Vier‑Arm‑Architektur. Die zusätzlichen Arme übernehmen Aufgaben, die auf der Erde normalerweise Beine erfüllen würden:
Fortbewegung entlang von Strukturen im Inneren einer Raumstation
Stabilisierung des eigenen Körpers an Haltegriffen oder Rahmen
Positionierung für Wartungs‑ und Montagearbeiten
So kann der Roboter gleichzeitig greifen, sich abstützen und arbeiten, was in den engen und schwer zugänglichen Bereichen von Raumfahrzeugen besonders wichtig ist.
Die Entwickler richten das System auf typische Aufgaben im Orbit aus, etwa Wartung von Geräten, Handhabung von Fracht oder Unterstützung bei Montagearbeiten im All.
Warum vier Arme im All sinnvoll sind
Auf der Erde brauchen humanoide Roboter Beine, um sich auf Böden, Treppen oder unebenem Gelände zu bewegen. In der Schwerelosigkeit entfällt dieser Bedarf.
Die eigentliche Herausforderung im Orbit besteht darin, Bewegungen zu kontrollieren, ohne unkontrolliert wegzudriften. Genau hier spielen zusätzliche Greifarme ihre Stärke aus.
Ein Roboter wie HELIOS kann beispielsweise:
sich mit zwei Armen an einer Struktur festhalten
währenddessen mit den anderen Armen Werkzeuge benutzen
Bauteile montieren oder Geräte warten
Dieses Prinzip ähnelt der Arbeitsweise moderner Weltraum‑Manipulatoren, die für Inspektion, Reparaturen oder Montagearbeiten an Raumfahrzeugen eingesetzt werden.
Noch im Prototyp‑Stadium
Der aktuelle HELIOS‑Roboter befindet sich noch in einer frühen Entwicklungsphase. Viele technische Details – etwa genaue Maße, Gewicht, Tragkraft oder die vollständige Anzahl der Freiheitsgrade – sind in den bisher veröffentlichten Informationen noch nicht umfassend dokumentiert.
Klar ist jedoch, dass das Projekt als Technologiedemonstrator gedacht ist. Ziel ist es, neue Konzepte für robotische Assistenzsysteme im Orbit zu erproben und zu zeigen, wie Maschinen speziell für Mikrogravitation konstruiert werden können.
Teil eines neuen Wettlaufs um Weltraumroboter
HELIOS erscheint zu einer Zeit, in der weltweit verstärkt an Robotern für den Einsatz im All gearbeitet wird.
Einige Beispiele zeigen diese Entwicklung:
NASA Robonaut 2
2011 schickte die NASA mit Robonaut 2 den ersten humanoiden Roboter zur Internationalen Raumstation (ISS). Das System sollte testen, wie geschickt Roboter im Orbit arbeiten können und langfristig Astronauten bei Wartungs‑ und Reparaturaufgaben unterstützen.
Chinas PM01‑Roboterastronaut
Das chinesische Robotikunternehmen Engine AI plant, seinen humanoiden Roboter PM01 im Rahmen eines Programms für „Roboter‑Astronauten“ ins All zu schicken. Ziel ist es, autonome Systeme für riskante oder komplexe Aufgaben im Weltraum zu entwickeln.
Icarus Robotics – „Joy“ (ISS‑Test geplant für 2027)
Das Start‑up Icarus Robotics entwickelt mit „Joy“ einen frei fliegenden Roboter, der 2027 auf der Internationalen Raumstation getestet werden soll. Dort sollen Navigation, Manövrierfähigkeit und autonome Operationen in realer Umgebung erprobt werden.
Diese Projekte zeigen einen klaren Trend: Roboter sollen künftig einen großen Teil der Inspektions‑, Wartungs‑ und Montagearbeiten im Orbit übernehmen, wodurch Risiken für menschliche Raumfahrer reduziert werden.
Die Idee hinter HELIOS
HELIOS steht für einen grundlegenden Ansatzwechsel im Robotik‑Design für den Weltraum. Statt menschliche Bewegungsformen einfach zu kopieren, orientiert sich der Roboter direkt an den physikalischen Bedingungen der Schwerelosigkeit.
Durch den Verzicht auf Beine und den Fokus auf Mehrarm‑Geschicklichkeit und stabile Verankerung könnte eine solche Plattform künftig eine wichtige Rolle bei Wartung von Raumstationen, Aufbau großer orbitaler Strukturen oder Logistik im All spielen – als robotischer Kollege, der mit Astronauten zusammenarbeitet.
frontiersin.org
A comprehensive survey of space robotic manipulators for ...