AntwortenVeröffentlicht22 Quellen
Hugging Faces Microduck ist ein lernfähiger Roboter im Entenformat
Microduck ist ein 25 Zentimeter großer, weniger als 800 Gramm schwerer Zweibein Roboter für Reinforcement Learning Experimente – kein autonomer Haushaltsroboter. Zum Start beherrscht er sieben trainierte Bewegungen wie Watscheln, Sitzen, Gegenstände aufnehmen, Kicken, Aufstehen nach Stürzen und Rollschuhlaufen.
Veröffentlicht vonBearbeitet mit GPT-5.6 LunaBilder erstellt mit GPT Image 1.5
Forschungsantwort
Wichtige Erkenntnisse
- Microduck ist ein 25 Zentimeter großer, weniger als 800 Gramm schwerer Zweibein Roboter für Reinforcement Learning Experimente – kein autonomer Haushaltsroboter.
- Zum Start beherrscht er sieben trainierte Bewegungen wie Watscheln, Sitzen, Gegenstände aufnehmen, Kicken, Aufstehen nach Stürzen und Rollschuhlaufen.
- Die offene Software Pipeline verbindet MuJoCo Simulation, PPO Training und die Übertragung neuer Verhaltensweisen auf die echte Hardware.
- Der Einstiegspreis liegt bei 399 US Dollar vor Steuern und Versand; für neue Bestellungen werden inzwischen jedoch vier bis sechs Monate Lieferzeit genannt.
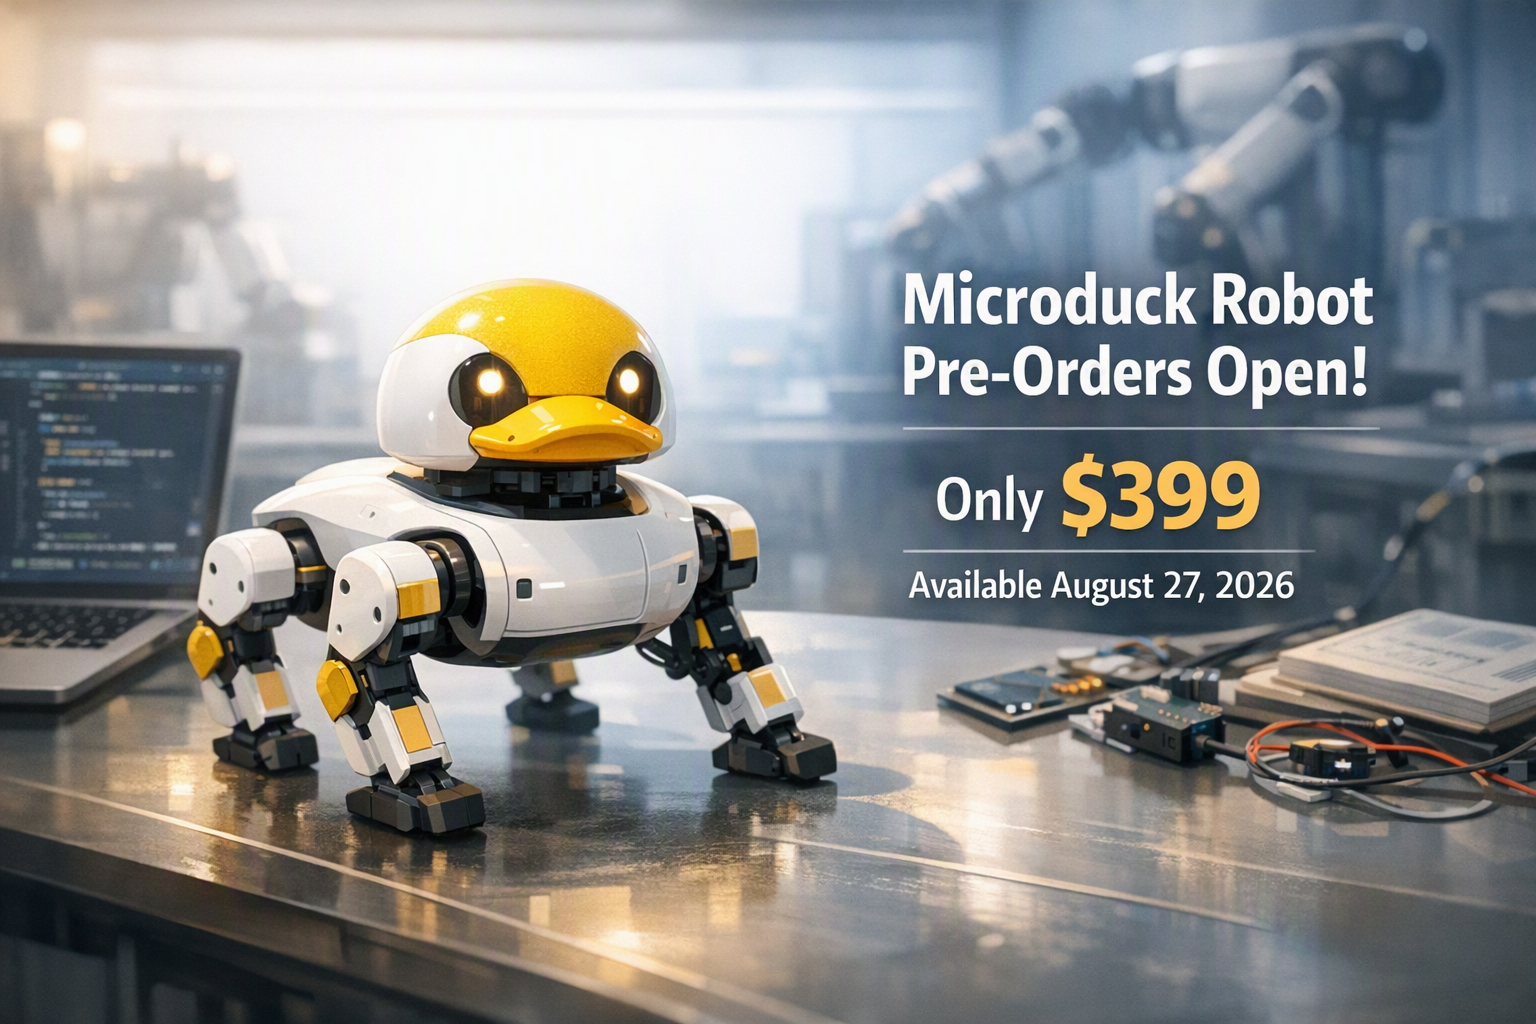
KI-Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: What is Hugging Face and Pollen Robotics’ Microduck robot, announced on August 27, 2026, including its $399 price and pre-order availability. Article summary: Microduck is a small, consumer-priced platform for learning and experimenting with legged-robot reinforcement learning—not a general-purpose home humanoid. Hugging Face and its Pollen Robotics team opened pre-orders on A. Topic tags: general, general web. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fake numbers, clic
Microduck ist ein kleiner, entenförmiger Zweibeiner von Hugging Face und Pollen Robotics. Der Roboter ist 25 Zentimeter groß, wiegt weniger als 800 Gramm und kostet zum Einführungspreis 399 US-Dollar – zuzüglich Steuern und Versand. Vorbestellungen starteten am 27. August 2026. Für neue Bestellungen ist die ursprünglich angepeilte Lieferung vor Weihnachten inzwischen allerdings nicht mehr sicher. 29
38
42
Der entscheidende Punkt: Microduck soll kein autonomer humanoider Haushaltshelfer sein. Er ist vielmehr ein kompaktes Testfeld für Robotik und Reinforcement Learning – also maschinelles Lernen durch Versuch und Belohnung. Der Roboter kommt mit funktionierenden Bewegungen und einer öffentlichen Software-Pipeline, über die Entwickler neue Verhaltensweisen simulieren, trainieren und anschließend auf die reale Hardware übertragen können.
Was Microduck ab Werk kann
Microduck verfügt über 15 Motoren, eine Kamera, LiDAR, zwei Trägheitsmesseinheiten (IMUs) und einen beweglichen Schnabel, mit dem sich kleine Gegenstände aufnehmen lassen. Als Bordcomputer kommt ein Rockchip-RK3566-System mit KI-Beschleuniger, 1 GB Arbeitsspeicher und 32 GB Speicher zum Einsatz. Der wechselbare Akku soll – abhängig von der Nutzung – ungefähr eine Stunde Laufzeit ermöglichen. 29
32
Zum Lieferumfang gehören sieben trainierte Bewegungen. Dazu zählen Watscheln beziehungsweise Gehen, Sitzen, Kicken, das Aufnehmen von Gegenständen, das Aufrichten nach typischen Stürzen und Rollschuhlaufen. Es handelt sich dabei nicht nur um festgelegte Animationssequenzen: Die Bewegungen basieren auf neuronalen Policies, die in einer Physiksimulation trainiert wurden. 20
21
29
Damit richtet sich Microduck an zwei Zielgruppen:
- Macherinnen, Maker und neugierige Nutzer können die vortrainierten Bewegungen zunächst per Controller ausprobieren.
- Robotik- und Machine-Learning-Entwickler können den Code untersuchen, Trainingsumgebungen verändern und eigene Policies auf dem echten Roboter testen.
So funktioniert der Weg von der Simulation zum echten Roboter
Die zentrale Idee lautet „Sim-to-Real“: Zunächst lernt der Roboter in einer virtuellen Umgebung, bevor die trainierte Policy auf der Hardware ausgeführt wird. Microducks Software-Stack nutzt eine MuJoCo-basierte Simulation und PPO-Reinforcement-Learning. Die fertige Policy wird für die Ausführung auf dem Roboter nach ONNX exportiert; der Regelkreis arbeitet mit 50 Hertz. 20
21
30
Die Herausforderung besteht nicht darin, einem virtuellen Entenkörper das Laufen beizubringen. Schwieriger ist es, dass das Gelernte auch mit den Unvollkommenheiten echter Hardware funktioniert. Deshalb versucht das veröffentlichte Verfahren, die Simulation weniger ideal zu machen: berücksichtigt werden unter anderem das Verhalten der Aktoren, Reibung, unterschiedliche Batteriespannung, Befehlsverzögerungen und mechanisches Spiel. Zusätzlich werden die Bedingungen während des Trainings variiert, damit die Policy nicht nur eine einzige perfekte Simulation auswendig lernt. 30
Gerade bei einem kleinen Zweibeiner ist Getriebespiel relevant. Eine Motorposition kann dann leicht verzögert oder ungenau an das Gelenk übertragen werden. Indem diese Abweichung modelliert wird und die Simulation berücksichtigt, an welcher Stelle der reale Encoder die Bewegung misst, erlebt die Policy bereits während des Trainings einige der Fehler, die später auf der Hardware auftreten. Das erhöht die Chancen auf einen stabileren Transfer – eine Erfolgsgarantie für jedes Experiment ist es aber nicht. 30
Der Rechenaufwand ist deutlich höher, als der Preis von 399 US-Dollar zunächst vermuten lässt. Für das Training werden tausende parallele Simulationsumgebungen und CUDA-fähige Hardware verwendet. Ein dokumentierter Lauf für eine Lauf-Policy dauert im Schnellstart-Setup ungefähr ein bis zwei Stunden. Wer keine geeignete lokale GPU besitzt, kann das Training über Hugging Face Jobs ausführen lassen. 20
21
Was „Open Source“ bei Microduck bedeutet
Pollen Robotics bezeichnet SDK, Simulator und den vollständigen Reinforcement-Learning-Stack als offen verfügbar und unter der Apache-2.0-Lizenz veröffentlicht. Auch die Policies und Trainingsmaterialien für die ausgelieferten Bewegungen werden bereitgestellt. 29
43
Das bezieht sich vor allem auf die Software und den Lernprozess. Daraus folgt nicht automatisch, dass sämtliche mechanischen und elektronischen Konstruktionsdateien des kommerziellen Roboters unter derselben Lizenz verfügbar sind. Käufer sollten daher zwischen einem offenen Software-Stack und einem vollständig offenen Hardwareprodukt unterscheiden.
Der Mehrwert liegt bei Microduck weniger darin, das Gehäuse umzubauen. Entscheidend ist die Möglichkeit, den Lernkreislauf nachzuvollziehen: eine Umgebung definieren, eine Policy trainieren, sie exportieren und anschließend an einem echten Roboter testen.
Ist Microduck für Einsteiger geeignet?
Die vortrainierten Bewegungen machen den Einstieg unkompliziert: Wer nur spielen und ausprobieren möchte, muss am ersten Tag nicht programmieren. Eine zuverlässige neue Bewegung zu trainieren, ist jedoch eine andere Aufgabe. Dafür sind zumindest Grundkenntnisse in Python, Reinforcement Learning, Belohnungsfunktionen, Simulation, Roboterdynamik und GPU-Training nötig.
Außerdem müssen neue Policies vorsichtig auf der echten Hardware getestet werden. Stürze, Kollisionen oder unerwartete Motorbefehle können den Roboter oder Gegenstände in seiner Umgebung beschädigen.
Praktisch ist Microduck daher am besten als Lern- und Experimentierplattform mit auffälligem, freundlichem Design zu verstehen – nicht als Plug-and-play-Roboter, der auf eine kurze Sprachaufforderung beliebige Tricks erlernt.
Was der Preis von 399 US-Dollar verändert
Mit 399 US-Dollar vor Steuern und Versand macht Microduck praktische Sim-to-Real-Experimente wesentlich zugänglicher als große Forschungsroboter. Der Vergleich ist allerdings nur eine grobe Einordnung: Microduck ist deutlich kleiner, weniger leistungsfähig und auf einen engeren Bereich von Experimenten ausgelegt.
Der niedrige Preis erleichtert zudem den Einsatz mehrerer Roboter. Pollen Robotics nennt unter anderem Rennen, Fußball und Reaktionen zwischen Robotern als mögliche Community-Projekte. Mehrere günstige Roboter können Lernszenarien ermöglichen, die mit einer einzelnen spezialisierten Forschungsplattform nur schwer umzusetzen wären. 35
37
Microduck in Hugging Faces Robotik-Strategie
Hugging Face übernahm Pollen Robotics im April 2025, um offene Robotikhardware enger mit seinem Software- und Modell-Ökosystem zu verbinden. Zum Portfolio von Pollen gehört Reachy 2, ein deutlich größerer, forschungsorientierter humanoider Roboter. Reachy Mini konzentriert sich dagegen auf ausdrucksstarke Interaktion, Sprache, Bildverarbeitung und kreatives Programmieren. 10
11
Microduck verfolgt einen anderen Ansatz. Im Mittelpunkt stehen Fortbewegung, physische Aktionen, Reinforcement Learning und der Transfer aus der Simulation in die reale Welt. Damit wird die Idee des Teilens von Modellen auf Roboterverhalten erweitert: Eine Community könnte nicht nur Sprach- oder Bildmodelle austauschen, sondern auch Bewegungen, Umgebungen und Trainingsrezepte für denselben Roboterkörper.
Preis, Farben und Lieferzeit
Microduck ist zunächst in vier Farbvarianten erhältlich: Cream, Graphite, Lavender und Sky. Die Vorbestellung kostet 399 US-Dollar vor Steuern und Versand. Ursprünglich waren erste Lieferungen in Nordamerika und Europa vor Weihnachten 2026 vorgesehen. 37
38
Ein späterer Bericht meldete jedoch, dass das Unternehmen für neue Bestellungen nicht mehr mit einer Lieferung zu Weihnachten wirbt. Während die Produktion hochgefahren wird, wird inzwischen eine geschätzte Wartezeit von vier bis sechs Monaten genannt. Die ursprüngliche Feiertagsangabe sollte daher als Ziel und nicht als garantierter Liefertermin verstanden werden. 42
Das Fazit fällt zweigeteilt aus: Als physische Reinforcement-Learning-Plattform ist Microduck für 399 US-Dollar ungewöhnlich günstig. Wer einen sprechenden Begleiter für den Haushalt sucht, bekommt dagegen einen begrenzten 25-Zentimeter-Zweibeiner. Für alle, die nachvollziehen wollen, wie eine gelernte Bewegung von der MuJoCo-Simulation auf einen echten Roboter gelangt, ist das Konzept deutlich spannender: ein kleiner, vortrainierter Roboter mit öffentlicher Software-Pipeline und viel Raum zum Experimentieren.
Studio Global AI
Setzen Sie Ihre Recherche fort
Diese Seite enthält eine quellengestützte Antwort, die Sie in Studio Global fortsetzen können.
Die Leute fragen auch
Wie lautet die kurze Antwort auf „Hugging Faces Microduck ist ein lernfähiger Roboter im Entenformat“?
Microduck ist ein 25 Zentimeter großer, weniger als 800 Gramm schwerer Zweibein Roboter für Reinforcement Learning Experimente – kein autonomer Haushaltsroboter.
Was sind die wichtigsten Punkte, die zuerst validiert werden müssen?
Microduck ist ein 25 Zentimeter großer, weniger als 800 Gramm schwerer Zweibein Roboter für Reinforcement Learning Experimente – kein autonomer Haushaltsroboter. Zum Start beherrscht er sieben trainierte Bewegungen wie Watscheln, Sitzen, Gegenstände aufnehmen, Kicken, Aufstehen nach Stürzen und Rollschuhlaufen.
Was soll ich als nächstes in der Praxis tun?
Die offene Software Pipeline verbindet MuJoCo Simulation, PPO Training und die Übertragung neuer Verhaltensweisen auf die echte Hardware.
Quellen
pollen-robotics.comMicroduck - A tiny biped robot you can teach new tricks
businessinsider.comHugging Face says sales for its robot ducks topped $2.6 million in 24 hours. Now there's a backlog.
ai-daily.devAI Daily Dev — August 18, 2026
marktechpost.com