AntwortenVeröffentlicht21 Quellen
Chinas Roboterhunde sollen ab 2035 die Mondbasis erkunden, bauen und bewachen
Forscher der China Academy of Space Technology (CAST) haben im Fachjournal Chinese Space Science and Technology ein Konzept veröffentlicht, das zwei vierbeinige Roboter im Einsatz neben einer drei Astronauten umfassen... Das Konzept teilt die dreiköpfige Mondcrew in spezifische Rollen ein: Astronaut 1 steuert zwei R...
Veröffentlicht vonBearbeitet mit DeepSeek-V4-FlashBilder erstellt mit GPT Image 1.5
Forschungsantwort
Wichtige Erkenntnisse
- Forscher der China Academy of Space Technology (CAST) haben im Fachjournal Chinese Space Science and Technology ein Konzept veröffentlicht, das zwei vierbeinige Roboter im Einsatz neben einer drei Astronauten umfassen...
- Das Konzept teilt die dreiköpfige Mondcrew in spezifische Rollen ein: Astronaut 1 steuert zwei Roboterhunde zur Erkundung des Geländes und Identifizierung von Gefahren; Astronaut 2 sammelt Proben und führt wissenschaf...
- Dieser Forschungsentwurf fügt sich in Chinas gestaffelte ILRS Strategie ein: robotische Vorläufer (Chang'e 7 in der zweiten Jahreshälfte 2026, Chang'e 8 im Jahr 2028), eine bemannte Landung bis 2030 und eine grundlege...
- Die Roboterhunde sollen ein überraschend breites Aufgabenspektrum übernehmen: Patrouillen und Gefahrenerkennung, wissenschaftliche Unterstützung, Ressourcengewinnung und Bauarbeiten, tägliche Wartung der Station und s...
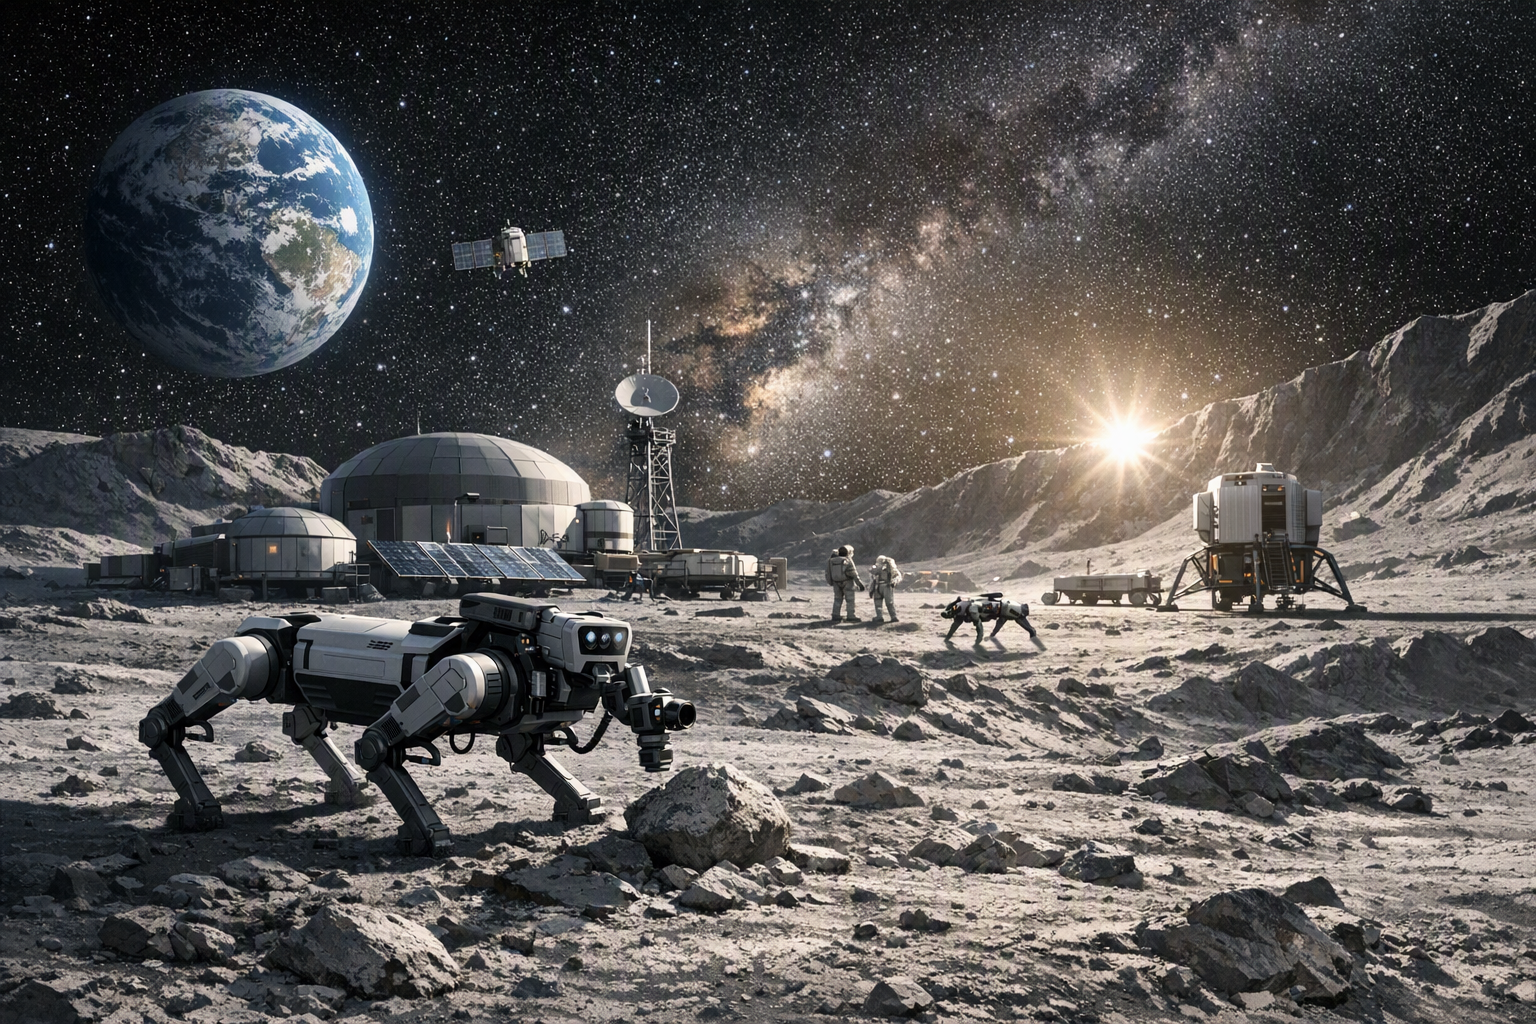
KI-Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: What is China's proposed plan for using robot dogs at its future International Lunar Research Station on the Moon's south pole, including th. Article summary: Chinese researchers from the China Academy of Space Technology (CAST) published a concept in the journal *Chinese Space Science and Technology* outlining how robot dogs could operate at the International Lunar Research S. Topic tags: general, general web, user generated, news. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts w
Chinesische Forscher der China Academy of Space Technology (CAST) haben im Fachjournal Chinese Space Science and Technology ein Konzept veröffentlicht, das den Einsatz von Vierbeinrobotern – umgangssprachlich „Roboterhunde“ genannt – auf der Internationalen Mondforschungsstation (ILRS) am Südpol des Mondes skizziert . Der Entwurf beschreibt eine dreiköpfige Astronautencrew, die mit zwei intelligenten Maschinen zusammenarbeitet. Die Aufgaben der Roboter reichen von der Geländeerkundung und Ressourcengewinnung über die tägliche Wartung bis hin zur emotionalen Unterstützung der Besatzung .
Studio Global AI
Setzen Sie Ihre Recherche fort
Diese Seite enthält eine quellengestützte Antwort, die Sie in Studio Global fortsetzen können.
Die Leute fragen auch
Wie lautet die kurze Antwort auf „Chinas Roboterhunde sollen ab 2035 die Mondbasis erkunden, bauen und bewachen“?
Forscher der China Academy of Space Technology (CAST) haben im Fachjournal Chinese Space Science and Technology ein Konzept veröffentlicht, das zwei vierbeinige Roboter im Einsatz neben einer drei Astronauten umfassen...
Was sind die wichtigsten Punkte, die zuerst validiert werden müssen?
Forscher der China Academy of Space Technology (CAST) haben im Fachjournal Chinese Space Science and Technology ein Konzept veröffentlicht, das zwei vierbeinige Roboter im Einsatz neben einer drei Astronauten umfassen... Das Konzept teilt die dreiköpfige Mondcrew in spezifische Rollen ein: Astronaut 1 steuert zwei Roboterhunde zur Erkundung des Geländes und Identifizierung von Gefahren; Astronaut 2 sammelt Proben und führt wissenschaf...
Was soll ich als nächstes in der Praxis tun?
Dieser Forschungsentwurf fügt sich in Chinas gestaffelte ILRS Strategie ein: robotische Vorläufer (Chang'e 7 in der zweiten Jahreshälfte 2026, Chang'e 8 im Jahr 2028), eine bemannte Landung bis 2030 und eine grundlege...
Quellen
scmp.comChina’s lunar research station could be guarded by robot watchdogs: scientists
news24online.comChina's moon base plan: Robot dogs could soon patrol the ...
interestingengineering.comChina's 2035 moon base could see robot dogs patrol, build ...
gadgetreview.comChina Wants Robot Dogs to Help Build Its Moon Base by 2035