AntwortenVeröffentlicht19 Quellen
Tesla-KI-Chef: Optimus-Demos sind „im Wesentlichen ferngesteuert“
Ashok Elluswamy zufolge sind gezeigte Optimus Bewegungen „im Wesentlichen ferngesteuert“: Der Roboter führt menschlich vorgegebene Bewegungen aus und hält dabei sein Gleichgewicht. Berichte zum „We, Robot“ Event im Oktober 2024 und ein umstrittener Auftritt in Miami im Dezember 2025 zeigen, warum bei Roboterdemos zw...
Veröffentlicht vonBearbeitet mit GPT-5.6 TerraBilder erstellt mit GPT Image 2
Forschungsantwort
Wichtige Erkenntnisse
- Ashok Elluswamy zufolge sind gezeigte Optimus Bewegungen „im Wesentlichen ferngesteuert“: Der Roboter führt menschlich vorgegebene Bewegungen aus und hält dabei sein Gleichgewicht.
- Berichte zum „We, Robot“ Event im Oktober 2024 und ein umstrittener Auftritt in Miami im Dezember 2025 zeigen, warum bei Roboterdemos zwischen Teleoperation, Skript und echter Autonomie unterschieden werden muss.
- Die Gen 3 Produktion in Fremont zur Datensammlung und das Produktionsziel für Giga Texas ab 2027 stehen für Teslas Skalierungspläne – nicht für einen bereits sicher einsetzbaren humanoiden Roboter.
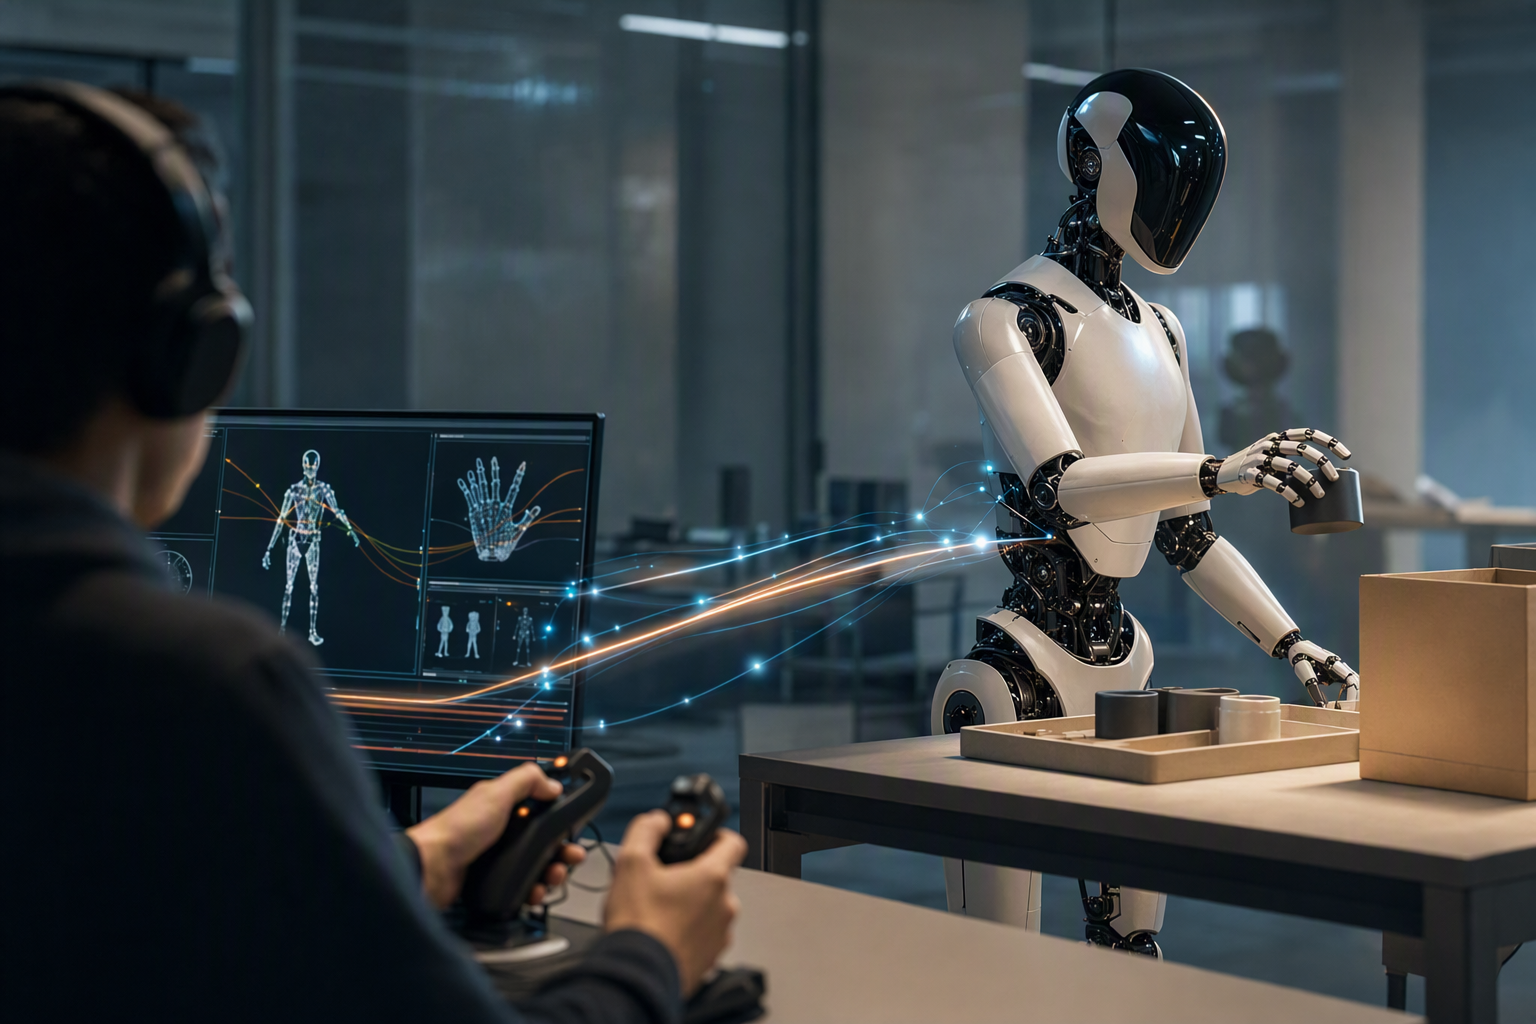
KI-Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: What did Tesla AI chief Ashok Elluswamy disclose about the human remote control behind Optimus demo movements, what autonomy remains onboard. Article summary: Elluswamy said the impressive motions in these Optimus demonstrations are “essentially remote controlled”: a human supplies the task-level/body-motion commands, while the robot “rather blindly” executes them and retains . Topic tags: general, general web, user generated. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fa
Ashok Elluswamy, Teslas KI-Chef, hat ungewöhnlich offen beschrieben, wie manche Optimus-Vorführungen zustande kommen: Die Bewegungen seien „im Wesentlichen ferngesteuert“. Der Roboter führe die vorgegebenen Bewegungen dabei „ziemlich blind“ aus und halte zugleich sein Gleichgewicht. Die Sicherheitsprobleme bei physisch agierenden Robotern ließen die heutigen Sicherheitsfragen großer Sprachmodelle wie „Kinderspiel“ aussehen, so Elluswamy. 16
Die entscheidende Einordnung: Flüssige Bewegungen in einem Video oder auf einer Bühne sind nicht automatisch der Nachweis, dass Optimus eine Aufgabe selbst verstanden, geplant, in einer unbekannten Umgebung bewältigt und dabei ohne menschliche Hilfe sicher gehandelt hat.
Was bleibt beim Roboter autonom?
Elluswamy schreibt dem Roboter ausdrücklich zu, während der ferngesteuerten Bewegungen das Gleichgewicht zu halten. 16 Das deutet auf eine Aufgabenteilung hin: Ein Mensch gibt die übergeordnete Bewegung vor oder prägt sie, während Optimus zumindest Teile der unmittelbaren Stabilisierung selbst übernimmt.
Das ist durchaus eine relevante Robotikleistung. Einen humanoiden Roboter beim Gehen und Bewegen stabil aufrecht zu halten, ist schwierig. Es ist aber ein deutlich engerer Anspruch als allgemeine Autonomie. Aus der Aussage folgt nicht, dass Optimus eine fremde Umgebung zuverlässig wahrnehmen, einen sinnvollen Handlungsplan wählen, unerwartete Berührungen sicher verarbeiten oder sich ohne Hilfe aus jeder Fehlersituation befreien kann.
Für die Bewertung einer Vorführung ist deshalb vor allem eine Frage wichtig: Welche Ebene war tatsächlich autonom? Ein Roboter kann Balance und grundlegende Motorik selbst regeln, während ein Mensch weiterhin die Interaktion oder die Ausführung der Aufgabe auf höherer Ebene steuert.
Frühere Auftritte passen zu diesem Muster
Die Aussage fügt sich in die Berichte über Teslas „We, Robot“-Veranstaltung im Oktober 2024 ein. TechCrunch berichtete unter Verweis auf Bloomberg, The Verge und weitere Medien, dass Optimus-Einheiten bei vielen Interaktionen von Menschen ferngesteuert wurden. Quellen zufolge konnten die Prototypen allerdings per KI ohne externe Steuerung laufen. 28
Das ist ein wichtiger Unterschied: Menschliche Unterstützung bei Gesprächen oder Begegnungen mit Besuchern bedeutet nicht, dass jede Komponente der Demonstration vorgetäuscht war. Es bedeutet jedoch, dass die Veranstaltung kein eindeutiger Beleg für vollständig autonome humanoide Gastgeber war.
Auch ein Auftritt in Miami im Dezember 2025 zog Kritik auf sich, nachdem ein Optimus beim Verteilen von Flaschen stürzte. Beobachter verwiesen auf Handbewegungen, die einem Bediener ähneln könnten, der ein VR-Headset abnimmt. Das ist ein Indiz, aber kein Beweis: Das Video allein kann die genaue Steuerungstechnik nicht klären. Es unterstreicht dennoch, warum Tesla bei öffentlichen Demos klar zwischen Teleoperation, einstudierten Abläufen und autonomem Verhalten unterscheiden sollte. 20
Warum Sicherheit bei Robotern schwieriger ist als bei Sprachmodellen
Elluswamys Vergleich verweist auf einen grundlegenden Unterschied: Ein Fehler eines Sprachmodells kann schädliche oder falsche Inhalte erzeugen. Ein Fehler eines humanoiden Roboters kann unmittelbar Bewegung und Kraft in der Nähe von Menschen, Gegenständen und instabilen Umgebungen auslösen. 16
Bei einer gehenden und greifenden Maschine geht Sicherheit daher weit über die Wahl eines Ziels oder einer Antwort hinaus. Der Roboter muss etwa:
- bei verändertem Untergrund oder Kontakt stabil bleiben;
- Personen in unmittelbarer Nähe beim Bewegen von Armen und Körper vermeiden;
- Gegenstände mit unbekanntem Gewicht, Material oder Zerbrechlichkeit passend greifen; und
- erkennen, wann er langsamer werden, anhalten oder die Kontrolle an einen Menschen zurückgeben muss.
Das beweist nicht, dass sichere physische KI unmöglich ist. Es erklärt aber, weshalb beeindruckende Bewegungen allein nur ein begrenztes Sicherheitssignal sind. Zuverlässigkeit muss auch unter seltenen, unübersichtlichen und wechselnden Bedingungen bestehen – nicht nur in einer kontrollierten Choreografie.
Das Problem aus Komplexität und Reaktionszeit
Tesla beschreibt seinen Ansatz für autonomes Fahren als Ende-zu-Ende-Neuronales Netz: Es verarbeitet Kamerabilder, Fahrzeugkinematik, Audiodaten, Karten- und Navigationsinformationen und erzeugt daraus Fahrbefehle. Elluswamy bezeichnete die Menge hochauflösender, schneller und langfristig kontextabhängiger Realweltdaten als „curse of dimensionality“ – eine explosionsartig wachsende Komplexität möglicher Zustände und Entscheidungen. 14
Ein Fahrzeug bewegt sich in einem vergleichsweise begrenzten Aktionsraum: Lenken, Beschleunigen und Bremsen. Ein Humanoid muss dagegen Beine, Rumpf, Arme und Hände koordinieren und zugleich Balance, Körperkontakte, Gegenstände und Menschen in direkter Nähe berücksichtigen.
In einer bei GTC zusammengefassten Diskussion wurde derselbe Punkt hervorgehoben: Humanoide Roboter haben mehr Sensorarten und mehr Freiheitsgrade als selbstfahrende Fahrzeuge; zugleich müssen ihre Steuersignale auf der untersten Ebene weiterhin in Echtzeit erzeugt werden. 13
Genau darin liegt die zentrale Herausforderung. Es genügt nicht, eine Szene zu erkennen oder ein grobes Ziel auszuwählen. Die gesamte Schleife von Wahrnehmung zu Handlung muss schnell und sicher genug reagieren, um einen Sturz abzufangen, Kontakt zu vermeiden oder einen Griff anzupassen. Teslas berichtete Entscheidungsrate von 36 Hz für FSD – also 36 Entscheidungen pro Sekunde – ist zwar relevante Erfahrung, belegt aber für sich genommen keine ausreichende Ganzkörper- und Greifkontrolle eines Humanoiden. 12
Teslas Wette: Daten sammeln, Modelle trainieren, Autonomie ausweiten
Teslas übergeordnete Strategie ist, einen Ende-zu-Ende-Ansatz über autonomes Fahren und Robotik hinweg einzusetzen. Berichte über Elluswamys Arbeit beschreiben dafür einen gemeinsamen „World Simulator“, der FSD- und Optimus-Training verbindet. 2
Datensammlung ist damit zentral für das Optimus-Programm. Die Gen-3-Pilotproduktion in Fremont soll auf die Sammlung von Realweltdaten ausgerichtet sein. Für die deutlich größere, spezialisierte Anlage bei Giga Texas ist eine Hochlaufproduktion im Jahr 2027 vorgesehen; langfristig nennt Tesla ein Ziel von bis zu 10 Millionen Einheiten jährlich. Das sind Zielgrößen – keine bestätigte Produktionskapazität und kein Nachweis öffentlicher Einsatzreife. 33
Die Parallele zu FSD liegt nahe: zunächst menschliche Beteiligung und Aufsicht, dann Betriebsdaten sammeln, Modelle trainieren und den Bereich autonomer Fähigkeiten erweitern. Ein Roboter, der neben Menschen läuft und Gegenstände bewegt, muss jedoch deutlich mehr kontaktintensive Sonderfälle bewältigen als ein Fahrzeug mit Lenkung, Gas und Bremse.
Was gezeigt wurde – und was offen bleibt
Tesla hat demonstriert, dass Optimus koordinierte Bewegungen ausführen kann und dass das Unternehmen in Software, Daten und Fertigung investiert. Eine Vorführung-für-Vorführung-Aufschlüsselung, aus der der jeweilige Autonomiegrad aller Bewegungen eindeutig hervorgeht, hat Tesla öffentlich jedoch nicht vorgelegt. 18
Elluswamys Aussage liefert derzeit die deutlichste Einordnung: Manche spektakulären Bewegungen sind menschlich angeleitet; Optimus hilft bei der Ausführung durch seine Balancekontrolle. 16 Der entscheidende, weiterhin offene Test für Teslas Ende-zu-Ende-Ansatz lautet deshalb: Kann daraus ein Roboter werden, der in unstrukturierten menschlichen Umgebungen selbstständig, sicher und wiederholbar geht, greift und mit Überraschungen umgeht?
Solange das nicht transparent und wiederholt gezeigt wird, sind Produktionsziele und eindrucksvolle Clips vor allem Belege für einen Entwicklungsweg – nicht für die Ankunft allgemeiner humanoider Autonomie.
Studio Global AI
Setzen Sie Ihre Recherche fort
Diese Seite enthält eine quellengestützte Antwort, die Sie in Studio Global fortsetzen können.
Die Leute fragen auch
Wie lautet die kurze Antwort auf „Tesla-KI-Chef: Optimus-Demos sind „im Wesentlichen ferngesteuert““?
Ashok Elluswamy zufolge sind gezeigte Optimus Bewegungen „im Wesentlichen ferngesteuert“: Der Roboter führt menschlich vorgegebene Bewegungen aus und hält dabei sein Gleichgewicht.
Was sind die wichtigsten Punkte, die zuerst validiert werden müssen?
Ashok Elluswamy zufolge sind gezeigte Optimus Bewegungen „im Wesentlichen ferngesteuert“: Der Roboter führt menschlich vorgegebene Bewegungen aus und hält dabei sein Gleichgewicht. Berichte zum „We, Robot“ Event im Oktober 2024 und ein umstrittener Auftritt in Miami im Dezember 2025 zeigen, warum bei Roboterdemos zwischen Teleoperation, Skript und echter Autonomie unterschieden werden muss.
Was soll ich als nächstes in der Praxis tun?
Die Gen 3 Produktion in Fremont zur Datensammlung und das Produktionsziel für Giga Texas ab 2027 stehen für Teslas Skalierungspläne – nicht für einen bereits sicher einsetzbaren humanoiden Roboter.
Quellen
x.comAshok Elluswamy (@aelluswamy) ...
techcrunch.comTesla Optimus bots were controlled by humans during the 'We ...
electrek.coTesla Optimus robot takes a suspicious tumble in new demo - Electrek