AntwortenVeröffentlicht12 Quellen
Autoware 2.0 ergänzt KI-Planung, ersetzt aber nicht den bisherigen Stack
Autoware 2.0 erschien am 29. Oktober 2026 auf GitHub. Neu sind außerdem eine versionierte Verteilung von KI Modellen über Hugging Face sowie der Autoware Index und das Autoware Reference Design.
Veröffentlicht vonBearbeitet mit GPT-6 LunaBilder erstellt mit GPT Image 2
Forschungsantwort
Wichtige Erkenntnisse
- Autoware 2.0 erschien am 29. Oktober 2026 auf GitHub.
- Neu sind außerdem eine versionierte Verteilung von KI Modellen über Hugging Face sowie der Autoware Index und das Autoware Reference Design.
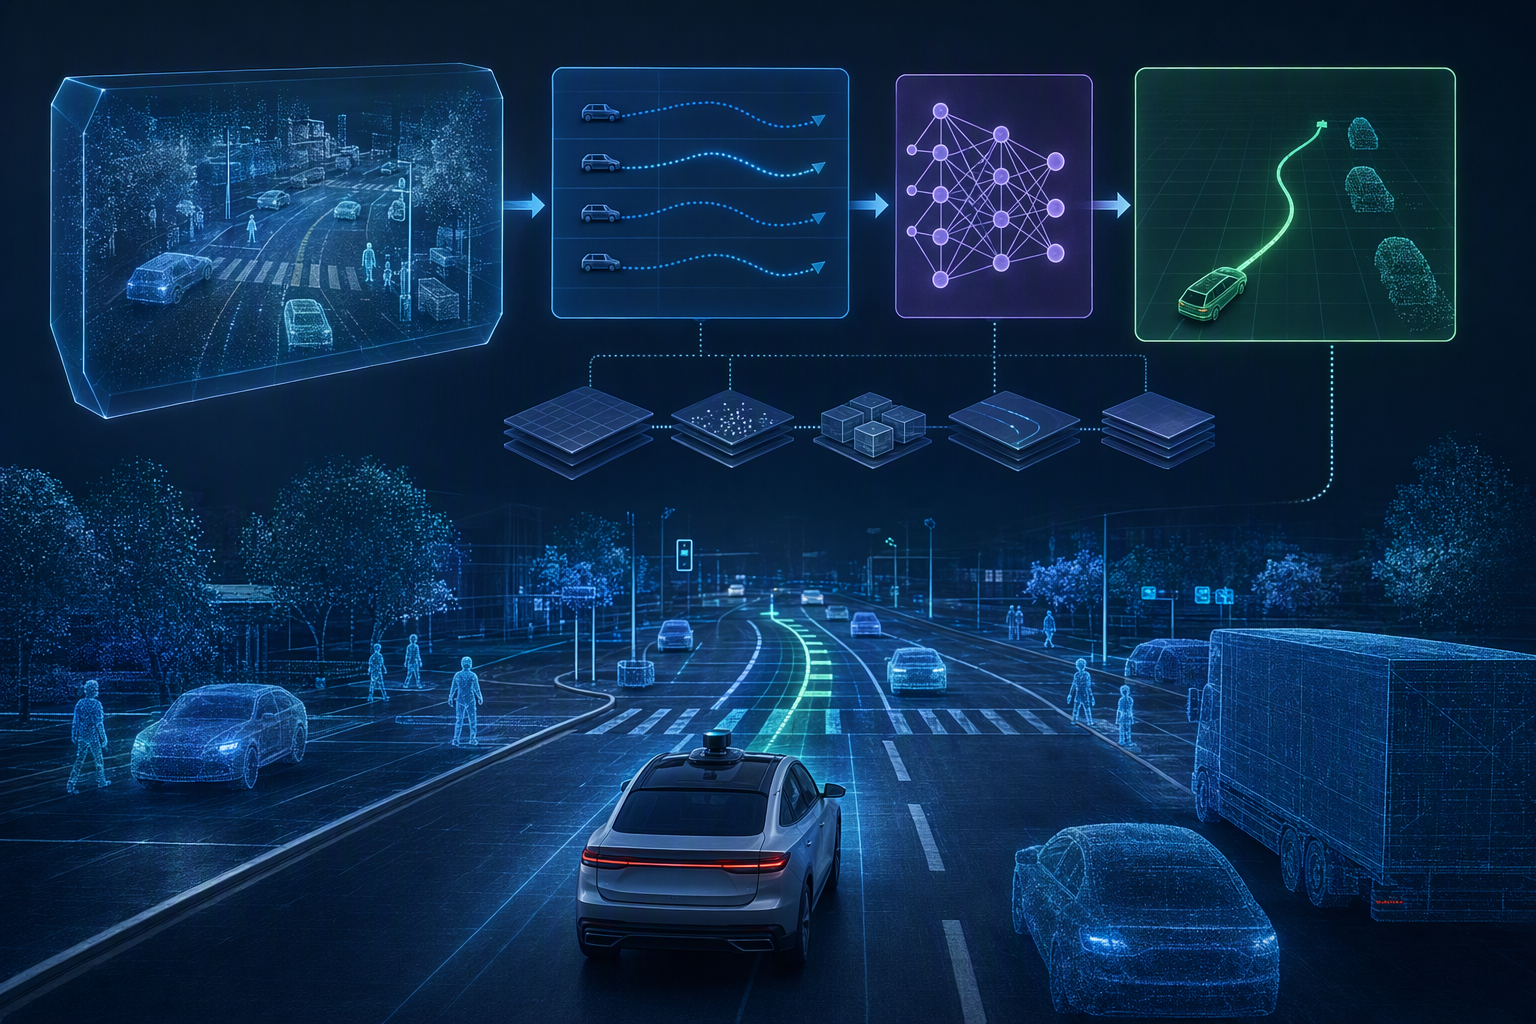
KI-Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: What does Autoware 2.0, released on GitHub on October 29, 2026, introduce to the Autoware Foundation’s open-source autonomous-driving softwa. Article summary: Autoware 2.0’s central change is to add learned AI planning alongside—not replace—the existing rule-based autonomous-driving stack, using a generator–selector trajectory architecture. The available evidence supports that. Topic tags: general, general web, user generated, documentation. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks,
Autoware 2.0 ist ein Schritt hin zu KI-gestütztem autonomen Fahren – aber kein kompletter Austausch der bisherigen Software. Die am 29. Oktober 2026 auf GitHub veröffentlichte Version ergänzt die regelbasierte Planung um KI-Planung. In Version 2.0.0 bleibt der regelbasierte Stack jedoch die Standardeinstellung.
Neue Architektur, aber noch kein laufender Vergleich
Im Zentrum steht eine sogenannte Generator-Selektor-Architektur: Generatoren erstellen mögliche Fahrzeugtrajektorien, also vorgeschlagene Fahrverläufe. Ein Selektor soll diese Kandidaten prüfen und einen davon auswählen. Das Konzept soll unterschiedliche Planungsansätze ermöglichen – darunter lernbasierte Verfahren und herkömmliche regelbasierte Planung.
Entscheidend ist der Unterschied zwischen Architektur und aktuellem Funktionsumfang: Beim Start von Autoware 2.0.0 wird ein Generator ausgewählt. Standardmäßig ist das der regelbasierte Planer; alternativ lässt sich der Diffusion Planner aktivieren. Der Selektor selbst läuft laut Dokumentation noch nicht. Die neue Version vergleicht und priorisiert also noch nicht gleichzeitig mehrere Planer.
Modelle und Werkzeuge für das Ökosystem
Auch die Verteilung von KI-Modellen ändert sich: Die Autoware Foundation hostet sie auf Hugging Face und kennzeichnet Modellversionen mit Tags. Autoware 2.0 lädt trainierte Modelle herunter; der Trainingscode ist nicht Teil der Veröffentlichung.
Hinzu kommen der Autoware Index und das Autoware Reference Design. Der Index soll das Auffinden von Community-Paketen erleichtern; das Reference Design gehört zu den Werkzeugen, mit denen sich Systeme zusammenstellen lassen. Aus den verfügbaren Angaben geht nicht jedes Detail hervor – etwa, wie umfassend Pakete getestet werden oder wie genau Bereitstellungsprofile reproduzierbaren Software-Stacks entsprechen. Solche Funktionen sollte man daher nicht weiter auslegen, als die Quellen es zulassen.
Einordnung: Auf dem Weg zu mehr KI
Die Autoware-Roadmap beschreibt den Übergang von einem klassischen, robotikbasierten Fahrsystem zu einer datenorientierten Architektur mit KI- und End-to-End-Funktionen. Die Ergänzung lernbasierter Planung bei gleichzeitigem Erhalt konventioneller Module passt zu dieser Richtung. Sie bedeutet aber nicht, dass autonomes Fahren „von Ende zu Ende“ bereits vollständig umgesetzt ist. 17
Auch der Veröffentlichungsrhythmus gibt Kontext: Auf Autoware 1.8.0 im Mai 2026 folgte Version 1.9.0 im Juli, bevor 2.0.0 im Oktober erschien. Am 2. November veröffentlichte die Autoware Foundation eine weitergehende Ankündigung. TIER IV erklärte, Autoware 2.0 gemeinsam mit der Foundation und der Open-Source-Community voranbringen zu wollen. Berichte nennen außerdem Arbeiten zur Verbreitung mit Arm, AWS und Red Hat. 2
Was die Veröffentlichung belegt – und was nicht
Autoware 2.0 macht KI-Planung innerhalb eines offenen Software-Stacks möglich, der weiterhin standardmäßig regelbasiert arbeitet. Die Architektur und die neuen Werkzeuge schaffen einen Weg, lernbasierte Modelle einzubinden. Dass der Selektor in Version 2.0.0 noch nicht läuft, ist dabei ein wichtiger Vorbehalt: Die Veröffentlichung zeigt noch kein vollständiges System, das mehrere Generatoren miteinander vergleicht und zwischen ihnen auswählt.
Die Architektur allein belegt auch weder eine Sicherheitsvalidierung noch einen Einsatz in Serienfahrzeugen. Dafür wären Nachweise zum validierten Verhalten und konkrete Angaben zu Produktionsprogrammen nötig. Autoware 2.0 markiert zunächst einen Wandel bei Design und Werkzeugen – nicht den Nachweis, dass die Technik bereits für den breiten Praxiseinsatz bereit ist.
Studio Global AI
Setzen Sie Ihre Recherche fort
Diese Seite enthält eine quellengestützte Antwort, die Sie in Studio Global fortsetzen können.
Die Leute fragen auch
Wie lautet die kurze Antwort auf „Autoware 2.0 ergänzt KI-Planung, ersetzt aber nicht den bisherigen Stack“?
Autoware 2.0 erschien am 29. Oktober 2026 auf GitHub.
Was sind die wichtigsten Punkte, die zuerst validiert werden müssen?
Autoware 2.0 erschien am 29. Oktober 2026 auf GitHub. Neu sind außerdem eine versionierte Verteilung von KI Modellen über Hugging Face sowie der Autoware Index und das Autoware Reference Design.