AntwortenVeröffentlicht18 Quellen
HERON-CRA: Wie Scalabot Robotern Gedächtnis und Korrekturen beibringen will
HERON CRA kombiniert ein räumlich zeitliches Aufgabengedächtnis mit einem Lernmodul für Korrekturen und Vortraining für unterschiedliche Roboter. Ein Weltmodell soll anhand realer Erfahrungen mögliche Handlungsverläufe durchspielen.
Veröffentlicht vonBearbeitet mit GPT-6 SolBilder erstellt mit GPT Image 2
Forschungsantwort
Wichtige Erkenntnisse
- HERON CRA kombiniert ein räumlich zeitliches Aufgabengedächtnis mit einem Lernmodul für Korrekturen und Vortraining für unterschiedliche Roboter.
- Ein Weltmodell soll anhand realer Erfahrungen mögliche Handlungsverläufe durchspielen.
- Die gemeldeten Ergebnisse beim Sockenfalten und weitere Vorführungen sind keine unabhängigen Nachweise für allgemeine Zuverlässigkeit.
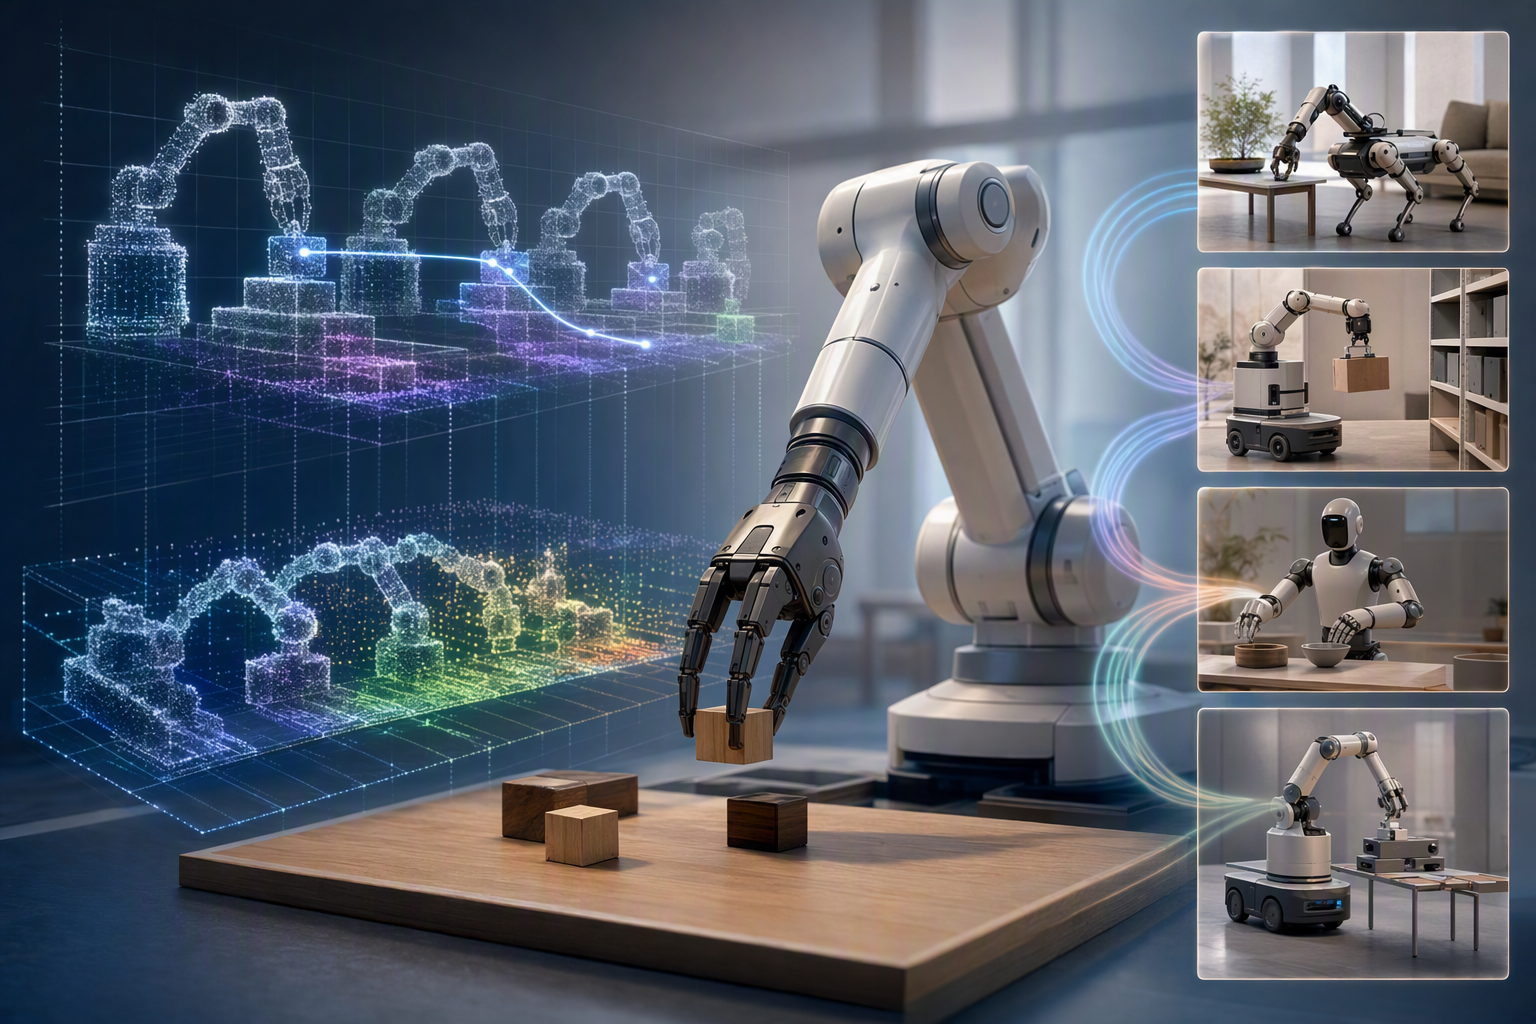
KI-Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: How does Songyan Dynamics’ Scalabot HERON-CRA, released as the second model in the HERON stack after HERON-World Model, combine 4D spatiotem. Article summary: Songyan Dynamics presents HERON-CRA, the second HERON model after HERON-World Model, as a way to give robots task memory, finer corrective control, and skills that carry across robot bodies. Its demonstrations are promis. Topic tags: general, general web, academic, education. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts wi
Wer eine Socke faltet oder Kaffee zubereitet, muss wissen, was bereits geschehen ist – und reagieren, wenn ein Gegenstand verrutscht. Genau an diesem Problem längerer Handlungsabläufe setzt HERON-CRA an. Songyan Dynamics hat das Modell unter seiner Marke Scalabot als zweiten Baustein der HERON-Reihe nach dem HERON-World Model vorgestellt. Es soll Robotern helfen, den bisherigen Aufgabenverlauf zu berücksichtigen, Fehlbewegungen zu korrigieren und Fähigkeiten auf anders gebaute Roboter zu übertragen. Das ist zunächst ein Entwicklungsziel, kein unabhängig bestätigter Leistungsnachweis. 6
14
15
Erinnern, nachsteuern, übertragen
Der „Context Expert“ hält den Aufgabenverlauf fest. Statt nur das neueste Kamerabild zu berücksichtigen, kodiert er frühere räumliche und inhaltliche Informationen als strukturierte Kontextbausteine. Das als „4D“ bezeichnete Gedächtnis verbindet dreidimensionale Rauminformationen mit ihrem Verlauf über die Zeit. So soll der Roboter seine nächste Bewegung auch daran ausrichten können, was zuvor mit Gegenständen und der Umgebung passiert ist. 6
9
Die „RL Engine“ soll Abweichungen korrigieren. Beschrieben wird ein schlankes Modul für verstärkendes Lernen nach dem Actor-Critic-Prinzip. Es ersetzt die grundlegende Handlungsstrategie nicht, sondern lernt ergänzende Korrekturen. Ein Bewertungsmodell soll dabei den Fortschritt der Aufgabe über die Zeit einschätzen. Ob und wie stark gerade dieses Modul die Ergebnisse verbessert, lässt sich aus den vorliegenden Angaben nicht getrennt beurteilen. 5
9
Vortraining und Weltmodell erweitern den Lernprozess. Vortraining mit Daten unterschiedlich gebauter Roboter soll den Transfer von Fähigkeiten erleichtern. Zudem können reale Erfolge und Fehlschläge als Ausgangspunkte für das HERON-World Model dienen: Es erzeugt daraus vorgestellte Handlungsverläufe, mit denen weiter gelernt werden soll. Dieser geplante Lernkreislauf belegt allerdings nicht, dass solche durchgespielten Verläufe zuverlässig vorhersagen, was ein physischer Roboter tatsächlich erlebt. 7
14
15
Was die Vorführungen aussagen
Beim Sockenfalten stieg die Erfolgsquote laut Scalabot in einem Test von 38,5 auf 97,8 Prozent. Das wäre ein deutlicher Fortschritt bei dieser Aufgabe. Die Zahl ist aber keine allgemeine Erfolgsquote für Roboter: Unabhängig überprüfte Angaben zu Versuchszahlen, Testbedingungen und Vergleichsmaßstäben liegen im bereitgestellten Material nicht vor. 12
Die berichtete Kaffeezubereitung veranschaulicht, weshalb ein Roboter bei mehreren aufeinanderfolgenden Schritten den Aufgabenverlauf berücksichtigen muss. Vorführungen zum Transfer zwischen Robotern und zur Reaktion auf Störungen zeigen ebenfalls, welche Fähigkeiten das System anstrebt. Für sich genommen belegen sie nicht, wie oft diese Fähigkeiten bei unbekannten Umgebungen, anderen Roboterkörpern oder wechselnden Störungen funktionieren. 4
6
15
Entscheidend ist der Unterschied zwischen einem schlüssigen Konzept und geprüfter Leistung. Dafür wären unabhängige, vergleichbare Tests nötig – auch solche, die den jeweiligen Beitrag von Gedächtnis, Korrekturlernen, Vortraining und vorgestellten Handlungsverläufen getrennt messen. Erst dann lässt sich beurteilen, wie zuverlässig HERON-CRA längere Aufgaben außerhalb der berichteten Vorführungen bewältigt. 4
14
15
Studio Global AI
Setzen Sie Ihre Recherche fort
Diese Seite enthält eine quellengestützte Antwort, die Sie in Studio Global fortsetzen können.
Die Leute fragen auch
Wie lautet die kurze Antwort auf „HERON-CRA: Wie Scalabot Robotern Gedächtnis und Korrekturen beibringen will“?
HERON CRA kombiniert ein räumlich zeitliches Aufgabengedächtnis mit einem Lernmodul für Korrekturen und Vortraining für unterschiedliche Roboter.
Was sind die wichtigsten Punkte, die zuerst validiert werden müssen?
HERON CRA kombiniert ein räumlich zeitliches Aufgabengedächtnis mit einem Lernmodul für Korrekturen und Vortraining für unterschiedliche Roboter. Ein Weltmodell soll anhand realer Erfahrungen mögliche Handlungsverläufe durchspielen.
Was soll ich als nächstes in der Praxis tun?
Die gemeldeten Ergebnisse beim Sockenfalten und weitere Vorführungen sind keine unabhängigen Nachweise für allgemeine Zuverlässigkeit.