AntwortenVeröffentlicht16 Quellen
KINO-2 macht aus menschlichen Vorführungen Roboterfähigkeiten
KINO 2 verarbeitet Arbeitsvorführungen, trainiert und verfeinert damit Modelle und prüft die erlernten Fähigkeiten am KR1, bevor sie in Kundenpiloten erprobt werden. Bear Robotics meldet deutlich kürzere KI Inferenzzeiten: für Isaac GR00T rund 500 auf 60 Millisekunden, für ein eigenes Modell 72,3 auf 17,2 Millisekun...
Veröffentlicht vonBearbeitet mit GPT-6 LunaBilder erstellt mit GPT Image 2
Forschungsantwort
Wichtige Erkenntnisse
- KINO 2 verarbeitet Arbeitsvorführungen, trainiert und verfeinert damit Modelle und prüft die erlernten Fähigkeiten am KR1, bevor sie in Kundenpiloten erprobt werden.
- Bear Robotics meldet deutlich kürzere KI Inferenzzeiten: für Isaac GR00T rund 500 auf 60 Millisekunden, für ein eigenes Modell 72,3 auf 17,2 Millisekunden.
- Die Werte beziehen sich auf die Modellberechnung, nicht auf die Dauer oder Erfolgsquote kompletter Aufgaben.
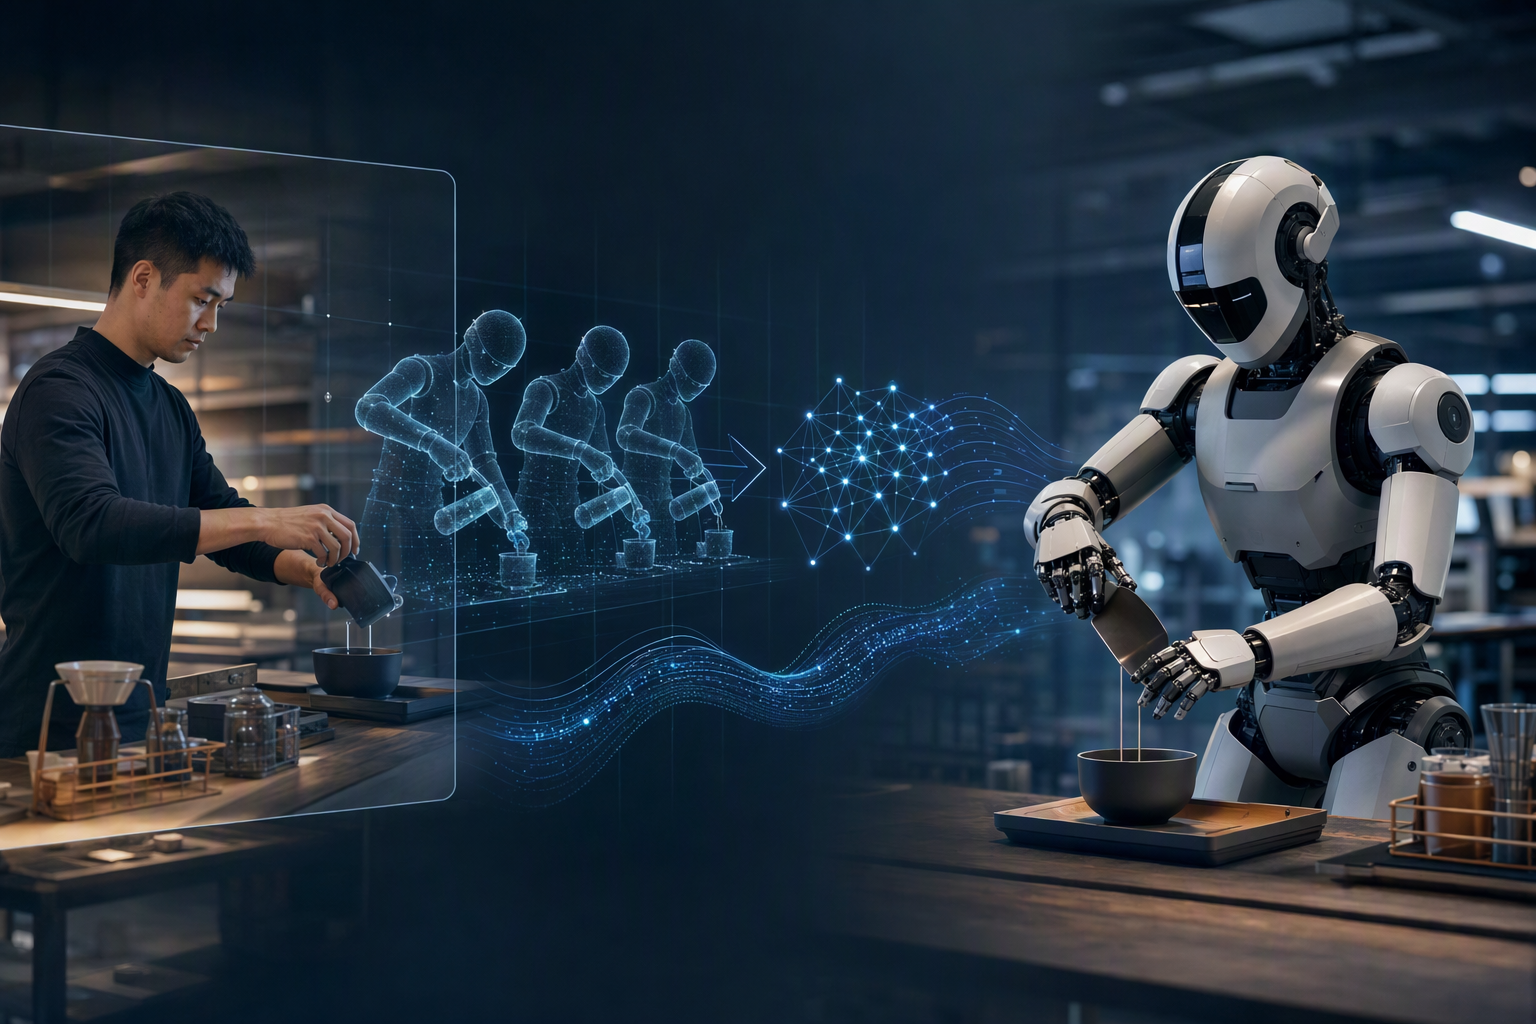
KI-Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: How does Bear Robotics’ KINO-2 robot-learning platform, launched on October 21, 2026, at NVIDIA GTC Berlin, turn human task demonstrations i. Article summary: KINO-2 is Bear Robotics’ learning-and-deployment platform for turning human task demonstrations into manipulation skills on its KR1 humanoid, announced on October 21, 2026, at NVIDIA GTC Berlin. Its central aim is to con. Topic tags: general, general web. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fake numbers, clic
Bear Robotics will seinen humanoiden Roboter KR1 nicht nur Dinge transportieren, sondern sie auch greifen und handhaben lassen. Dafür hat das Unternehmen am 21. Oktober 2026 auf der NVIDIA GTC in Berlin KINO-2 vorgestellt: eine Lern- und Bereitstellungsplattform, die menschliche Arbeitsvorführungen in Fähigkeiten für den Roboter überführen soll. 4
20
Vom Vormachen zum Kundenpilot
Der Ablauf beginnt mit Demonstrationen einer Aufgabe. Bear Robotics nutzt die Beispiele, um Modelle zu trainieren und zu verfeinern, prüft die daraus entstehenden Fähigkeiten am KR1 und führt sie anschließend in Kundenpiloten ein. So sollen erlernte Handgriffe mit vorhandenen Systemen für Mobilität und Arbeitsabläufe verbunden werden. 10
20
KINO-2 baut auf dem früheren KINO-Lernprogramm des Unternehmens auf. Bear Robotics übernahm 2026 Kinisi Robotics und damit den humanoiden KR1 sowie das ursprüngliche KINO-Programm. KINO-2 soll diese Arbeit in Richtung kommerzieller Anwendungen weiterführen. Nach eigenen Angaben hat Bear mehr als 16.000 Roboter im Einsatz, überwiegend Serviceroboter, an über 5.000 Kundenstandorten. 10
20
21
Welche Rolle NVIDIA-Technik spielt
KINO-2 nutzt NVIDIA Isaac OS als Laufzeitumgebung für die Wahrnehmungsverarbeitung des KR1. Laut Bear verbindet Isaac OS, das Holoscan SDK 5.0 einbindet, die Verarbeitung von Wahrnehmungsdaten mit der Modellausführung auf NVIDIA Jetson AGX Thor. Für die Optimierung der Berechnungen setzt das Unternehmen außerdem TensorRT und Modellquantisierung ein. 4
Bear berichtet, die Inferenzzeit des Modells Isaac GR00T von rund 500 auf etwa 60 Millisekunden gesenkt zu haben. Bei einem eigenen Modell sei sie von 72,3 auf 17,2 Millisekunden zurückgegangen. Diese Angaben beziehen sich auf die Ausführung der KI-Modelle – nicht auf die Zeit, die der Roboter für eine vollständige Aufgabe benötigt. 4
6
NVIDIA zufolge nutzt Bear KINO-2, um GR00T für Abläufe in Lagerhäusern, bei der Retourenbearbeitung und in der Industrie nachzutrainieren. 9 Die hier zitierten Berichte erläutern jedoch nicht im Detail, wie KINO-2 externe Basismodelle unterstützt oder wie viel aufgabenspezifische Entwicklungsarbeit die Plattform einspart. Solche Fähigkeiten lassen sich daher aus der allgemeinen Beschreibung allein nicht ableiten.
Was die Anwendungen bisher belegen – und was nicht
Als Beispiel für das Zusammenspiel von Greifen und Transport nennt Bear das Packen im Lager: Der KR1 soll lernen, Flaschen aufzunehmen und in eine Kiste zu legen; die übergeordneten Systeme des Unternehmens können den Transport durch den Arbeitsablauf unterstützen. Kundenpiloten laufen bereits. Die hier zitierten Veröffentlichungen nennen aber keine vollständigen Bearbeitungszeiten, Genauigkeitswerte für die Handhabung oder Langzeitdaten zur Zuverlässigkeit. 10
20
Das ist wichtig, um die Geschwindigkeitsangaben richtig einzuordnen. Eine kürzere Modell-Inferenzzeit kann dem Roboter helfen, schneller auf Informationen zu reagieren. Sie beweist für sich genommen aber nicht, dass ein kompletter Lager- oder Retourenprozess schneller, genauer oder dauerhaft zuverlässig abläuft. Der von Bear beschriebene Fortschritt liegt vor allem in der Kette von der Demonstration bis zum Kundenpilot; wie gut KINO-2 im Produktivbetrieb funktioniert, müssen Ergebnisse aus realen Aufgaben zeigen.
Studio Global AI
Setzen Sie Ihre Recherche fort
Diese Seite enthält eine quellengestützte Antwort, die Sie in Studio Global fortsetzen können.
Die Leute fragen auch
Wie lautet die kurze Antwort auf „KINO-2 macht aus menschlichen Vorführungen Roboterfähigkeiten“?
KINO 2 verarbeitet Arbeitsvorführungen, trainiert und verfeinert damit Modelle und prüft die erlernten Fähigkeiten am KR1, bevor sie in Kundenpiloten erprobt werden.
Was sind die wichtigsten Punkte, die zuerst validiert werden müssen?
KINO 2 verarbeitet Arbeitsvorführungen, trainiert und verfeinert damit Modelle und prüft die erlernten Fähigkeiten am KR1, bevor sie in Kundenpiloten erprobt werden. Bear Robotics meldet deutlich kürzere KI Inferenzzeiten: für Isaac GR00T rund 500 auf 60 Millisekunden, für ein eigenes Modell 72,3 auf 17,2 Millisekunden.
Was soll ich als nächstes in der Praxis tun?
Die Werte beziehen sich auf die Modellberechnung, nicht auf die Dauer oder Erfolgsquote kompletter Aufgaben.