AntwortenVeröffentlicht20 Quellen
30 Minuten, drei Aufgaben: So wurden humanoide Roboter im Hotel getestet
Beim zweiten World Humanoid Robot Games hatten die Hotelroboter 30 Minuten Zeit, Gepäck zu bewegen, ein Gästezimmer aufzufüllen und ein Bett zu richten. Die Aufgaben kombinierten Lastentragen, Greifen, Navigation, Hindernisvermeidung und langfristige Ablaufplanung in einer realistischen Hotelumgebung.
Veröffentlicht vonBearbeitet mit GPT-5.6 LunaBilder erstellt mit GPT Image 1.5
Forschungsantwort
Wichtige Erkenntnisse
- Beim zweiten World Humanoid Robot Games hatten die Hotelroboter 30 Minuten Zeit, Gepäck zu bewegen, ein Gästezimmer aufzufüllen und ein Bett zu richten.
- Die Aufgaben kombinierten Lastentragen, Greifen, Navigation, Hindernisvermeidung und langfristige Ablaufplanung in einer realistischen Hotelumgebung.
- Handtücher und Bettwäsche, enge Flure, Unordnung und veränderte Lastverteilungen zeigten den Abstand zwischen einer überzeugenden Demo und einem zuverlässig einsetzbaren Serviceroboter.
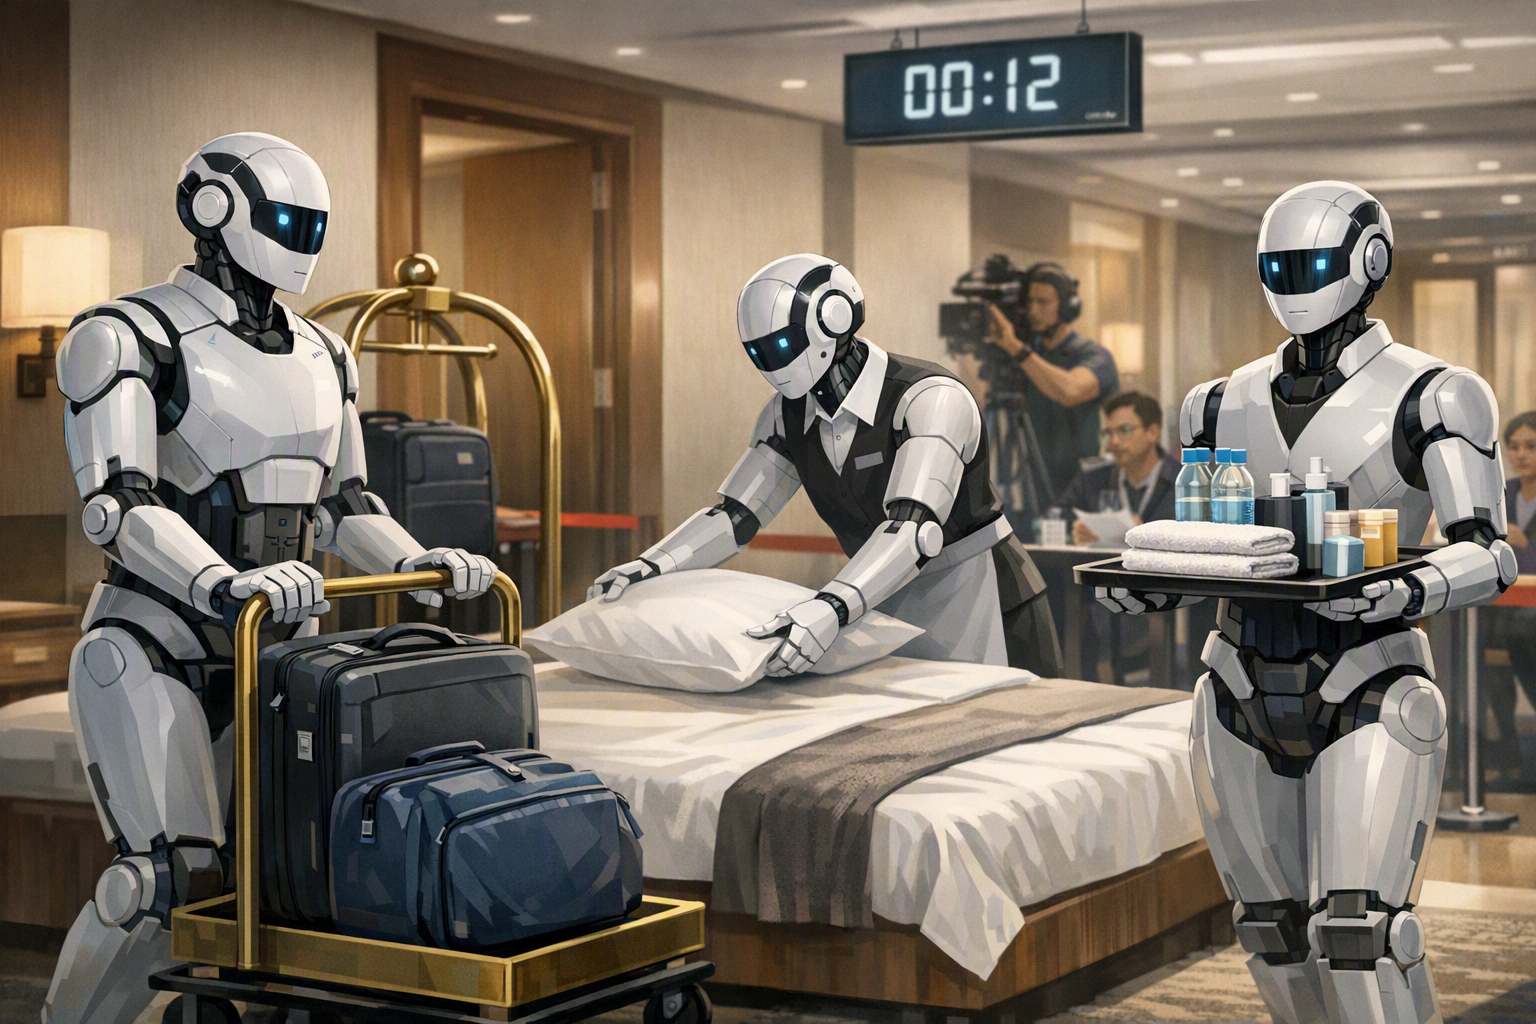
KI-Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: How did the hotel guest service competition at the second World Humanoid Robot Games, held at Beijing Wuzhou Hotel on August 16–17, 2026, te. Article summary: The hotel event was a compressed, work-like test rather than a demonstration: within 30 minutes, humanoids had to move luggage, replenish rooms, and tidy beds in an operating-style hotel environment. It tested whether ro. Topic tags: general, general web, user generated, news. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts w
Der Hotelwettbewerb war keine kurze Bühnenshow, sondern eine komprimierte Arbeitsschicht. Innerhalb von 30 Minuten mussten humanoide Roboter drei aufeinanderfolgende Aufgaben bewältigen: Gepäck transportieren, ein Gästezimmer auffüllen und Housekeeping-Arbeiten erledigen. Bewertet wurden nicht nur abgeschlossene Aufgaben, sondern auch Kollisionen und die Laufruhe der Bewegungen. Schnelligkeit allein reichte also nicht aus. 10
11
Die drei Aufgaben im Überblick
1. Gepäck transportieren
Die Roboter mussten Koffer unterschiedlicher Größe handhaben, das Gepäck auf einen Transportwagen laden und den beladenen Wagen zu einem bestimmten Zimmer schieben. 10
13
Dabei wurde deutlich mehr geprüft als das bloße Aufheben eines Gegenstands. Der Roboter musste:
- unterschiedlich geformtes Gepäck erkennen und sicher greifen;
- beim Tragen einer Last das Gleichgewicht halten;
- beim Schieben des Wagens seine gesamte Körperbewegung koordinieren;
- durch Hotelflure navigieren und Hindernissen ausweichen; und
- mehrere Einzelschritte zu einem zusammenhängenden Ablauf verbinden.
Die Aufgabe verband visuelle Wahrnehmung, geschickte Manipulation, Fortbewegung, Gleichgewicht unter Last und kollisionsfreie Navigation. 11
13
2. Das Zimmer auffüllen
Im zweiten Abschnitt mussten die Roboter Verbrauchsartikel wie frische Handtücher, Hausschuhe und abgefülltes Wasser aufnehmen und an den jeweils richtigen Stellen im Gästezimmer ablegen. 3
10
27
Dafür waren Objekterkennung und feinfühlige Bewegungen nötig – ebenso wie ein verlässliches Aufgaben-Gedächtnis. Die Maschine musste zwischen Servicebereich und Zimmer wechseln, die Reihenfolge der Arbeitsschritte einhalten und jeden Gegenstand korrekt platzieren.
Gerade diese Kombination ist im Hotelbetrieb entscheidend. Ein Roboter kann einen einzelnen Gegenstand in einer kontrollierten Umgebung greifen und trotzdem scheitern, wenn er mehrere Objekte erkennen, durch einen engen Raum transportieren und eine Reihe voneinander abhängiger Aktionen ausführen muss.
3. Das Bett richten
Für die Housekeeping-Aufgabe entfernten die Roboter benutzte Wäsche und Abfall, bevor sie das Bett machten. 3
10
27
Bettwäsche und Handtücher sind deutlich schwieriger zu handhaben als starre Gegenstände: Sie verformen sich, falten sich unvorhersehbar und verändern ihre Gestalt, sobald sie angehoben oder gezogen werden.
Ein erfolgreicher Durchlauf erfordert deshalb visuelle Wahrnehmung, anpassungsfähiges Greifen, kontrollierten Kontakt und eine Planung, die auf veränderte Materialformen reagieren kann. Vorprogrammierte Bewegungen sind weniger zuverlässig, wenn ein Laken oder Handtuch nicht genau so liegt, wie es der Roboter erwartet.
Warum ein echtes Hotel die Prüfung verschärfte
Eine reale Hotelumgebung bringt Einschränkungen mit sich, die sich im Labor leicht vermeiden lassen. Enge Flure begrenzen den Wendekreis und lassen weniger Raum, um Fehler zu korrigieren. Gästezimmer sind nicht völlig frei von Unordnung, und Gegenstände können jedes Mal etwas anders liegen. Ein Koffer oder ein beladener Wagen verändert zudem den Schwerpunkt des Roboters – dadurch werden Haltungskontrolle und Stabilität des gesamten Systems schwieriger.
Gleichzeitig musste die Maschine mehrere Fähigkeiten koordinieren: die Umgebung wahrnehmen, eine Route wählen, Gegenstände greifen, das Gleichgewicht halten, Kollisionen vermeiden und den nächsten Arbeitsschritt bestimmen. Die eigentliche Herausforderung bestand somit nicht darin, ob eine einzelne Bewegung möglich war, sondern ob die gesamte Handlungskette unter Zeitdruck sicher und flüssig ablief. 4
11
13
Autonomie wurde ausdrücklich belohnt
Das Bewertungssystem unterschied klar zwischen autonomem Betrieb und Fernsteuerung. Bei szenariobasierten Wettbewerben erhielt ein vollständig autonomer Durchlauf den Gewichtungsfaktor 1,0, ein ferngesteuerter Durchlauf dagegen 0,5. 5
11
13
Diese Regel verändert die Zielsetzung der Teams. Ein menschlicher Bediener kann einem Roboter zwar helfen, einen misslungenen Griff oder ein unerwartetes Hindernis zu überwinden. Höher bewertet wird jedoch die Maschine, die ihre Umgebung selbst wahrnimmt, den nächsten Schritt plant, auf Abweichungen reagiert und den Ablauf ohne menschliches Eingreifen beendet.
Der Wettbewerb maß damit nicht nur die körperlichen Fähigkeiten eines Roboters, sondern auch seine praktische Autonomie.
Vom Laborversuch zum kommerziellen Arbeitsablauf
Hotelservice eignet sich als Testfeld, weil er einem bekannten Arbeitsprofil ähnelt und nicht nur eine isolierte technische Messung darstellt. Ein kurzer Einsatz kann Schwächen bei Fortbewegung, visueller Interpretation, Greifen, Sicherheit, Zeitmanagement und langfristiger Aufgabenplanung sichtbar machen. Die Veranstalter stellten die szenariobasierten Wettbewerbe als Prüfungen realer Arbeitsabläufe dar und rückten humanoide Robotik damit näher an einen praktischen Einsatz. 8
10
Der Hotelwettbewerb war Teil von 21 szenariobasierten Disziplinen in neun Anwendungsbereichen: Haushalt und Reinigung, Hotelservice, industrielle Produktion, Notfallrettung, Bibliotheksverwaltung, Einzelhandel, Bürodienstleistungen, Garteninspektion und das Laden von Fahrzeugen. 8
34
Im Mittelpunkt stehen Tätigkeiten, die wiederholbar, standardisiert, körperlich anstrengend oder schwierig sein können. Zugleich spiegeln die Szenarien betriebliche Herausforderungen wie Arbeitskräftemangel, steigende Lohnkosten und hohe Fluktuation wider. 5
8
37
Zusammengenommen bilden die Wettbewerbe eine Art Kompetenzkarte für Roboter als Arbeitskräfte. Sie zeigen Entwicklern und potenziellen Kunden, welche Aufgaben bereits beherrschbar sind, wo weiterhin menschliche Unterstützung nötig ist und an welchen Stellen die Zuverlässigkeit noch nicht den Erwartungen eines kommerziellen Betriebs entspricht.
Warum der Veranstaltungsort wichtig war
Das Beijing Wuzhou Hotel soll bereits Lieferroboter, intelligente Schließfächer und eine KI-Telefonzentrale einsetzen. Außerdem prüft das Hotel weitere robotische Dienste, etwa bei der Gepäckbeförderung, im Gästekontakt und bei der Kaffeezubereitung. 13
Der Veranstaltungsort war damit nicht bloß eine beliebige Wettbewerbsfläche, sondern stand selbst für ein digitalisiertes Hotelumfeld.
Ein laufender Hotelbetrieb bietet genau jene Variabilität, mit der Roboter langfristig umgehen müssen: Flure sind eng, Zimmer nicht vollständig identisch, Gegenstände liegen nicht immer am selben Platz und Menschen können sich unerwartet durch die Umgebung bewegen. Wiederholte Tests unter solchen Bedingungen können Fehler sichtbar machen, die bei sorgfältig kontrollierten Vorführungen verborgen bleiben.
Der 30-Minuten-Wettbewerb bewies nicht, dass humanoide Roboter bereits bereit sind, Hotelmitarbeiter zu ersetzen. Er zeigte aber, in welche Richtung sich die Bewertung entwickelt: Roboter müssen zunehmend nützliche, mehrstufige Arbeit in den Umgebungen, in denen sie tatsächlich stattfindet, selbstständig, sicher und zuverlässig erledigen können.
Studio Global AI
Setzen Sie Ihre Recherche fort
Diese Seite enthält eine quellengestützte Antwort, die Sie in Studio Global fortsetzen können.
Die Leute fragen auch
Wie lautet die kurze Antwort auf „30 Minuten, drei Aufgaben: So wurden humanoide Roboter im Hotel getestet“?
Beim zweiten World Humanoid Robot Games hatten die Hotelroboter 30 Minuten Zeit, Gepäck zu bewegen, ein Gästezimmer aufzufüllen und ein Bett zu richten.
Was sind die wichtigsten Punkte, die zuerst validiert werden müssen?
Beim zweiten World Humanoid Robot Games hatten die Hotelroboter 30 Minuten Zeit, Gepäck zu bewegen, ein Gästezimmer aufzufüllen und ein Bett zu richten. Die Aufgaben kombinierten Lastentragen, Greifen, Navigation, Hindernisvermeidung und langfristige Ablaufplanung in einer realistischen Hotelumgebung.
Was soll ich als nächstes in der Praxis tun?
Handtücher und Bettwäsche, enge Flure, Unordnung und veränderte Lastverteilungen zeigten den Abstand zwischen einer überzeugenden Demo und einem zuverlässig einsetzbaren Serviceroboter.
Quellen
english.news.cnFeature: Scenario-based competitions bring humanoid robots closer to life
china.org.cnHumanoid robot games put real-world skills to the test - China.org.cn
pandaily.comRobots 'Pre-Employ' at Hotel Scenarios: World Humanoid Robot Games Tests Luggage, Restocking, and Bed-Making in 30 Minutes
eweek.comHumanoid Robots Make Beds, Move Luggage in China's Latest Work Test