HELIOS: Den firarmede rumrobot, der dropper ben for at arbejde i vægtløs tilstand
HELIOS er en prototype humanoid robot fra Orbit Robotics, bygget specifikt til rummet: i stedet for ben bruger den fire arme til at bevæge sig, forankre sig selv og udføre vedligeholdelsesopgaver i mikrogravitation so... Robotens design prioriterer smidighed og stabilitet i vægtløs tilstand og afspejler en bredere t...
HELIOS er en prototype humanoid robot fra Orbit Robotics, bygget specifikt til rummet: i stedet for ben bruger den fire arme til at bevæge sig, forankre sig selv og udføre vedligeholdelsesopgaver i mikrogravitation so...
Robotens design prioriterer smidighed og stabilitet i vægtløs tilstand og afspejler en bredere tendens mod manipulatorbaserede robotter til orbital service og astronautassistance.
HELIOS slutter sig til et voksende globalt kapløb inden for rumrobotik sammen med projekter som NASA's Robonaut 2, Kinas planlagte PM01 robotastronaut og Icarus Robotics' fritsvævende robot 'Joy', der skal testes på I...
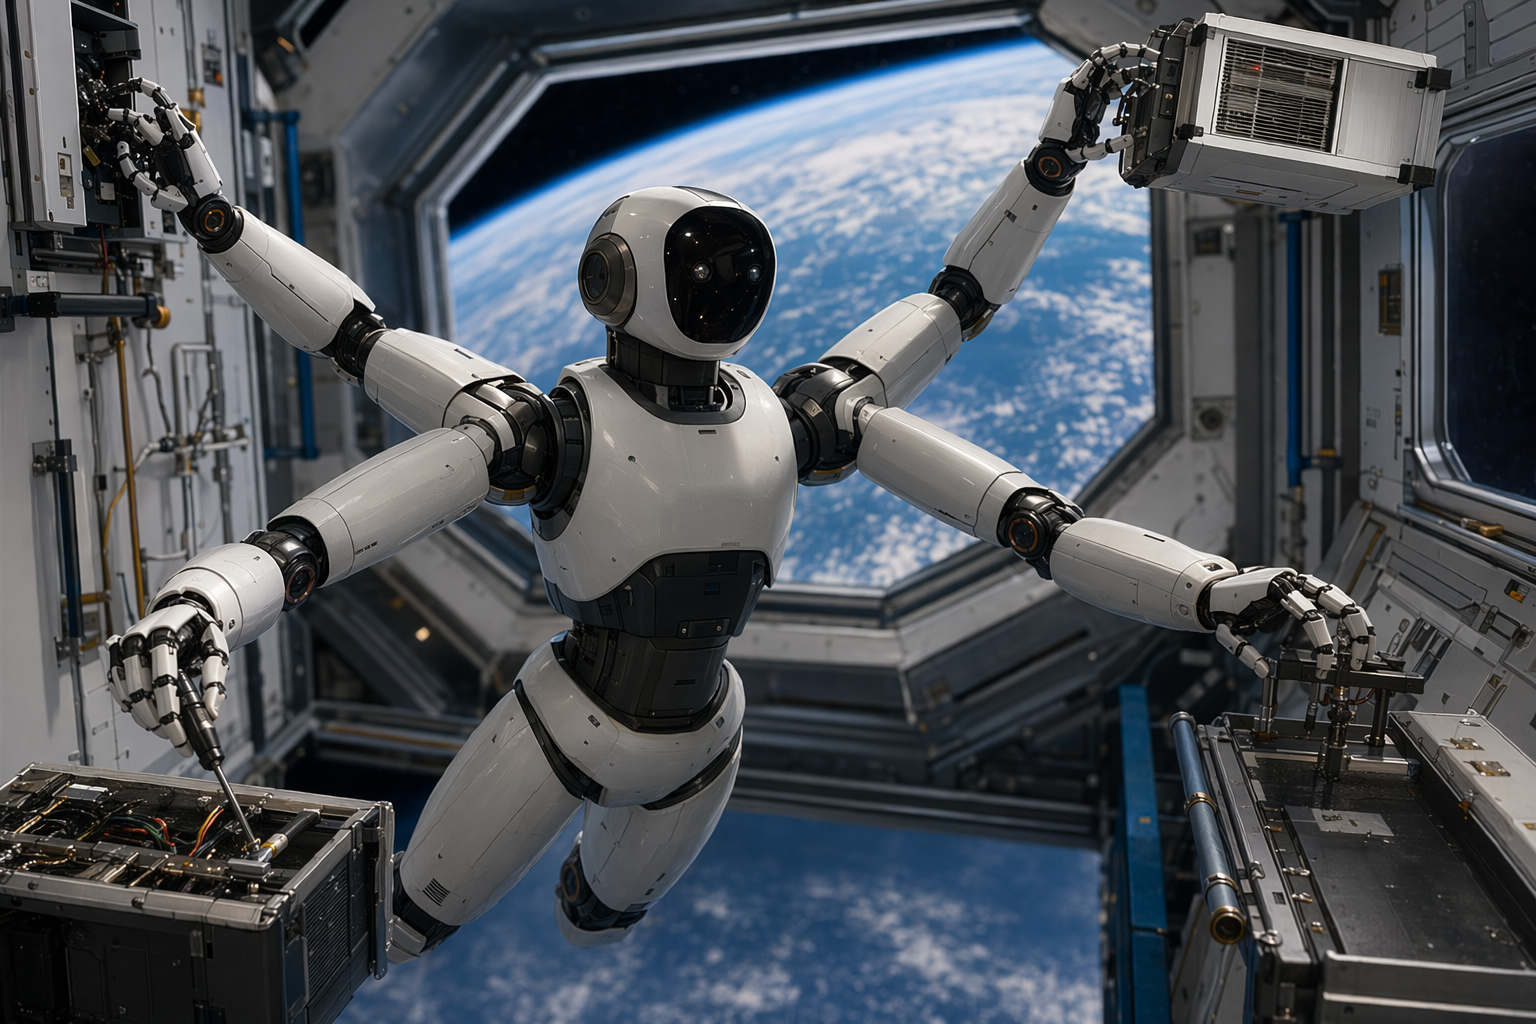
What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (inConcept visualization of HELIOS, a four‑armed humanoid robot designed for maneuvering and performing maintenance tasks in microgravity.
AI Prompt
Create a landscape editorial hero image for this Studio Global article: What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (in. Article summary: Orbit Robotics’ HELIOS, as described in your prompt, is a prototype space robot designed specifically for microgravity, using a legless body with four arms instead of a humanoid walking form. Based on the available evide. Topic tags: general, general web, user generated, government, academic. Reference image context from search candidates: Reference image 1: visual subject "* HELIOS Humanoid Robot With Four Arms for Orbital Missions. Orbit Robotics, a Canadian robotics firm, has unveiled a new humanoid robot designed specifically for space environment" source context "HELIOS Humanoid Robot With Four Arms for Orbital Missions - Hardware Busters" Reference image
openai.com
Orbit Robotics har præsenteret HELIOS, en prototype af en humanoid robot designet specifikt til arbejde i rummet. I stedet for at kopiere den menneskelige form med to ben og to arme, tager HELIOS en radikalt anderledes tilgang: den erstatter benene med to ekstra arme, hvilket skaber et firarmet robotsystem optimeret til mikrogravitation.
Konceptet afspejler en simpel sandhed om orbitalmiljøer – robotter i rummet behøver ikke at gå. Det, de har brug for, er fingerfærdighed, stabilitet og evnen til at manøvrere og håndtere udstyr i vægtløs tilstand.
En benløs robot bygget til mikrogravitation
HELIOS er skabt til at assistere astronauter og udføre tekniske opgaver på orbital infrastruktur som rumstationer eller satellitter. I demonstrationsvideoer fremstår robotten med en letvægtsramme og et netværk af kabeldrevne led, designet til at forbedre præcision og kontrol.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
What is the short answer to "HELIOS: Den firarmede rumrobot, der dropper ben for at arbejde i vægtløs tilstand"?
HELIOS er en prototype humanoid robot fra Orbit Robotics, bygget specifikt til rummet: i stedet for ben bruger den fire arme til at bevæge sig, forankre sig selv og udføre vedligeholdelsesopgaver i mikrogravitation so...
What are the key points to validate first?
HELIOS er en prototype humanoid robot fra Orbit Robotics, bygget specifikt til rummet: i stedet for ben bruger den fire arme til at bevæge sig, forankre sig selv og udføre vedligeholdelsesopgaver i mikrogravitation so... Robotens design prioriterer smidighed og stabilitet i vægtløs tilstand og afspejler en bredere tendens mod manipulatorbaserede robotter til orbital service og astronautassistance.
What should I do next in practice?
HELIOS slutter sig til et voksende globalt kapløb inden for rumrobotik sammen med projekter som NASA's Robonaut 2, Kinas planlagte PM01 robotastronaut og Icarus Robotics' fritsvævende robot 'Joy', der skal testes på I...
HELIOS: Den firarmede rumrobot, der dropper ben for at arbejde i vægtløs tilstand
HELIOS er en prototype humanoid robot fra Orbit Robotics, bygget specifikt til rummet: i stedet for ben bruger den fire arme til at bevæge sig, forankre sig selv og udføre vedligeholdelsesopgaver i mikrogravitation so... Robotens design prioriterer smidighed og stabilitet i vægtløs tilstand og afspejler en bredere t...
HELIOS er en prototype humanoid robot fra Orbit Robotics, bygget specifikt til rummet: i stedet for ben bruger den fire arme til at bevæge sig, forankre sig selv og udføre vedligeholdelsesopgaver i mikrogravitation so...
Robotens design prioriterer smidighed og stabilitet i vægtløs tilstand og afspejler en bredere tendens mod manipulatorbaserede robotter til orbital service og astronautassistance.
HELIOS slutter sig til et voksende globalt kapløb inden for rumrobotik sammen med projekter som NASA's Robonaut 2, Kinas planlagte PM01 robotastronaut og Icarus Robotics' fritsvævende robot 'Joy', der skal testes på I...
What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (inConcept visualization of HELIOS, a four‑armed humanoid robot designed for maneuvering and performing maintenance tasks in microgravity.
AI Prompt
Create a landscape editorial hero image for this Studio Global article: What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (in. Article summary: Orbit Robotics’ HELIOS, as described in your prompt, is a prototype space robot designed specifically for microgravity, using a legless body with four arms instead of a humanoid walking form. Based on the available evide. Topic tags: general, general web, user generated, government, academic. Reference image context from search candidates: Reference image 1: visual subject "* HELIOS Humanoid Robot With Four Arms for Orbital Missions. Orbit Robotics, a Canadian robotics firm, has unveiled a new humanoid robot designed specifically for space environment" source context "HELIOS Humanoid Robot With Four Arms for Orbital Missions - Hardware Busters" Reference image
openai.com
Orbit Robotics har præsenteret HELIOS, en prototype af en humanoid robot designet specifikt til arbejde i rummet. I stedet for at kopiere den menneskelige form med to ben og to arme, tager HELIOS en radikalt anderledes tilgang: den erstatter benene med to ekstra arme, hvilket skaber et firarmet robotsystem optimeret til mikrogravitation.
Konceptet afspejler en simpel sandhed om orbitalmiljøer – robotter i rummet behøver ikke at gå. Det, de har brug for, er fingerfærdighed, stabilitet og evnen til at manøvrere og håndtere udstyr i vægtløs tilstand.
En benløs robot bygget til mikrogravitation
HELIOS er skabt til at assistere astronauter og udføre tekniske opgaver på orbital infrastruktur som rumstationer eller satellitter. I demonstrationsvideoer fremstår robotten med en letvægtsramme og et netværk af kabeldrevne led, designet til at forbedre præcision og kontrol.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
What is the short answer to "HELIOS: Den firarmede rumrobot, der dropper ben for at arbejde i vægtløs tilstand"?
HELIOS er en prototype humanoid robot fra Orbit Robotics, bygget specifikt til rummet: i stedet for ben bruger den fire arme til at bevæge sig, forankre sig selv og udføre vedligeholdelsesopgaver i mikrogravitation so...
What are the key points to validate first?
HELIOS er en prototype humanoid robot fra Orbit Robotics, bygget specifikt til rummet: i stedet for ben bruger den fire arme til at bevæge sig, forankre sig selv og udføre vedligeholdelsesopgaver i mikrogravitation so... Robotens design prioriterer smidighed og stabilitet i vægtløs tilstand og afspejler en bredere tendens mod manipulatorbaserede robotter til orbital service og astronautassistance.
What should I do next in practice?
HELIOS slutter sig til et voksende globalt kapløb inden for rumrobotik sammen med projekter som NASA's Robonaut 2, Kinas planlagte PM01 robotastronaut og Icarus Robotics' fritsvævende robot 'Joy', der skal testes på I...
Dens mest karakteristiske træk er firearmsarkitekturen. I stedet for ben, der bruges til at gå på jorden, bruger HELIOS sine ekstra arme til at:
Bevæge sig rundt i stationens indre
Stabilisere sig mod overflader
Positionere sin krop til vedligeholdelsesarbejde
Denne konfiguration gør det muligt for robotten at gribe fat i strukturer, flytte sig selv og arbejde i trange rum, hvilket er almindelige begrænsninger inde i rumfartøjer og orbitalplatforme.
Udviklerne siger, at designet fokuserer på opgaver, som astronauter ofte udfører, herunder vedligeholdelse af udstyr, lastning og losning samt konstruktionsarbejde i kredsløb.
Hvorfor fire arme giver mening i rummet
På Jorden har humanoide robotter ofte brug for ben til at navigere på gulve, trapper og ujævnt terræn. I mikrogravitation forsvinder disse begrænsninger. I stedet er den største udfordring at kontrollere bevægelse uden at drive væk fra arbejdsstedet.
En robot med flere arme kan løse dette ved at forankre sig til nærliggende strukturer. For eksempel kan den holde fast i en ramme eller et gelænder med nogle arme, mens den bruger andre til at manipulere værktøj eller udstyr. Denne tilgang spejler strategier, der anvendes i robotmanipulatorer designet til service og vedligeholdelse i kredsløb.
Derfor lægger mange koncepter inden for rumrobotik vægt på manipulatorarme, gribemekanismer og præcise kontrolsystemer frem for traditionel gang.
Tidlig prototypestatus
HELIOS er stadig en tidlig prototype. Offentlig information om detaljerede specifikationer – såsom størrelse, vægt, løftekapacitet eller samlede frihedsgrader – er begrænset i de tilgængelige rapporter.
Det, der er klart, er, at robotten er tænkt som en teknologidemonstrator, der udforsker nye måder for robotter at bevæge sig og arbejde på i mikrogravitation. Projektet er blevet præsenteret som en del af en forskningsindsats med fokus på robotassistenter til fremtidige orbitaloperationer.
En del af et voksende kapløb om rumrobotter
HELIOS kommer på et tidspunkt, hvor rumagenturer og startups verden over accelererer deres indsats for at udvikle robotarbejdere til kredsløb.
Flere bemærkelsesværdige projekter illustrerer tendensen:
NASA's Robonaut 2 (R2)
NASA sendte Robonaut 2 til Den Internationale Rumstation i 2011 ombord på rumfærgen Discovery. Den blev den første humanoide robot i rummet, designet til at assistere astronauter og teste, hvordan fingernemme robotter opfører sig i kredsløb.
Kinas PM01-robotastronautinitiativ
Det kinesiske robotfirma Engine AI har annonceret planer om at sende sin PM01-humanoide robot ud i rummet som en del af et udforskningsprogram for 'robotastronauter', hvilket understreger den voksende interesse for autonome robotbesætningsmedlemmer til farlige opgaver.
Icarus Robotics' robot 'Joy' (ISS-mission planlagt til 2027)
Startup'en Icarus Robotics udvikler en fritsvævende robot kaldet Joy, der er planlagt til test ombord på Den Internationale Rumstation i begyndelsen af 2027. Missionen vil evaluere autonom navigation og robotoperationer i et ægte rumstationsmiljø.
Tilsammen afspejler disse projekter en bredere industritendens: robotter forventes i stigende grad at håndtere inspektion, reparation, samling og logistikopgaver i kredsløb, hvilket reducerer risikoen for menneskelige astronauter.
Den større idé bag HELIOS
HELIOS illustrerer, hvordan ingeniører gentænker robotteknologi til rummet frem for blot at tilpasse jordbaserede design. Ved at opgive ben og fokusere på fingernemme flerarmssystemer og forankring matcher robotttens struktur direkte fysikken i mikrogravitation.
Hvis fremtidige versioner modnes ud over prototypestadiet, kan robotter som HELIOS en dag hjælpe astronauter med at vedligeholde rumfartøjer, samle store orbitalstrukturer og håndtere lastoperationer – og dermed gøre rumstationer til arbejdspladser, hvor mennesker og robotter samarbejder side om side.
frontiersin.org
A comprehensive survey of space robotic manipulators for ...
Dens mest karakteristiske træk er firearmsarkitekturen. I stedet for ben, der bruges til at gå på jorden, bruger HELIOS sine ekstra arme til at:
Bevæge sig rundt i stationens indre
Stabilisere sig mod overflader
Positionere sin krop til vedligeholdelsesarbejde
Denne konfiguration gør det muligt for robotten at gribe fat i strukturer, flytte sig selv og arbejde i trange rum, hvilket er almindelige begrænsninger inde i rumfartøjer og orbitalplatforme.
Udviklerne siger, at designet fokuserer på opgaver, som astronauter ofte udfører, herunder vedligeholdelse af udstyr, lastning og losning samt konstruktionsarbejde i kredsløb.
Hvorfor fire arme giver mening i rummet
På Jorden har humanoide robotter ofte brug for ben til at navigere på gulve, trapper og ujævnt terræn. I mikrogravitation forsvinder disse begrænsninger. I stedet er den største udfordring at kontrollere bevægelse uden at drive væk fra arbejdsstedet.
En robot med flere arme kan løse dette ved at forankre sig til nærliggende strukturer. For eksempel kan den holde fast i en ramme eller et gelænder med nogle arme, mens den bruger andre til at manipulere værktøj eller udstyr. Denne tilgang spejler strategier, der anvendes i robotmanipulatorer designet til service og vedligeholdelse i kredsløb.
Derfor lægger mange koncepter inden for rumrobotik vægt på manipulatorarme, gribemekanismer og præcise kontrolsystemer frem for traditionel gang.
Tidlig prototypestatus
HELIOS er stadig en tidlig prototype. Offentlig information om detaljerede specifikationer – såsom størrelse, vægt, løftekapacitet eller samlede frihedsgrader – er begrænset i de tilgængelige rapporter.
Det, der er klart, er, at robotten er tænkt som en teknologidemonstrator, der udforsker nye måder for robotter at bevæge sig og arbejde på i mikrogravitation. Projektet er blevet præsenteret som en del af en forskningsindsats med fokus på robotassistenter til fremtidige orbitaloperationer.
En del af et voksende kapløb om rumrobotter
HELIOS kommer på et tidspunkt, hvor rumagenturer og startups verden over accelererer deres indsats for at udvikle robotarbejdere til kredsløb.
Flere bemærkelsesværdige projekter illustrerer tendensen:
NASA's Robonaut 2 (R2)
NASA sendte Robonaut 2 til Den Internationale Rumstation i 2011 ombord på rumfærgen Discovery. Den blev den første humanoide robot i rummet, designet til at assistere astronauter og teste, hvordan fingernemme robotter opfører sig i kredsløb.
Kinas PM01-robotastronautinitiativ
Det kinesiske robotfirma Engine AI har annonceret planer om at sende sin PM01-humanoide robot ud i rummet som en del af et udforskningsprogram for 'robotastronauter', hvilket understreger den voksende interesse for autonome robotbesætningsmedlemmer til farlige opgaver.
Icarus Robotics' robot 'Joy' (ISS-mission planlagt til 2027)
Startup'en Icarus Robotics udvikler en fritsvævende robot kaldet Joy, der er planlagt til test ombord på Den Internationale Rumstation i begyndelsen af 2027. Missionen vil evaluere autonom navigation og robotoperationer i et ægte rumstationsmiljø.
Tilsammen afspejler disse projekter en bredere industritendens: robotter forventes i stigende grad at håndtere inspektion, reparation, samling og logistikopgaver i kredsløb, hvilket reducerer risikoen for menneskelige astronauter.
Den større idé bag HELIOS
HELIOS illustrerer, hvordan ingeniører gentænker robotteknologi til rummet frem for blot at tilpasse jordbaserede design. Ved at opgive ben og fokusere på fingernemme flerarmssystemer og forankring matcher robotttens struktur direkte fysikken i mikrogravitation.
Hvis fremtidige versioner modnes ud over prototypestadiet, kan robotter som HELIOS en dag hjælpe astronauter med at vedligeholde rumfartøjer, samle store orbitalstrukturer og håndtere lastoperationer – og dermed gøre rumstationer til arbejdspladser, hvor mennesker og robotter samarbejder side om side.
frontiersin.org
A comprehensive survey of space robotic manipulators for ...