AnswersPublished22 sources
Microduck til 399 dollar er en lille robotand, du selv kan træne
Microduck er en 25 centimeter høj og under 800 gram tung tobenet robot til eksperimenter med reinforcement learning – ikke en selvkørende husholdningsrobot. Robotten leveres med syv indlærte bevægelser, blandt andet at gå, sparke, samle små genstande op, rejse sig efter fald og rulleskøjte.
Udgivet afRedigeret med GPT-5.6 LunaBilleder genereret med GPT Image 1.5
Research answer
Key takeaways
- Microduck er en 25 centimeter høj og under 800 gram tung tobenet robot til eksperimenter med reinforcement learning – ikke en selvkørende husholdningsrobot.
- Robotten leveres med syv indlærte bevægelser, blandt andet at gå, sparke, samle små genstande op, rejse sig efter fald og rulleskøjte.
- Den åbne softwareplatform gør det muligt at træne nye bevægelser i en MuJoCo simulation og overføre dem til den fysiske robot, men det kræver stadig viden om robotteknik, machine learning og GPU baseret træning.
AI Prompt
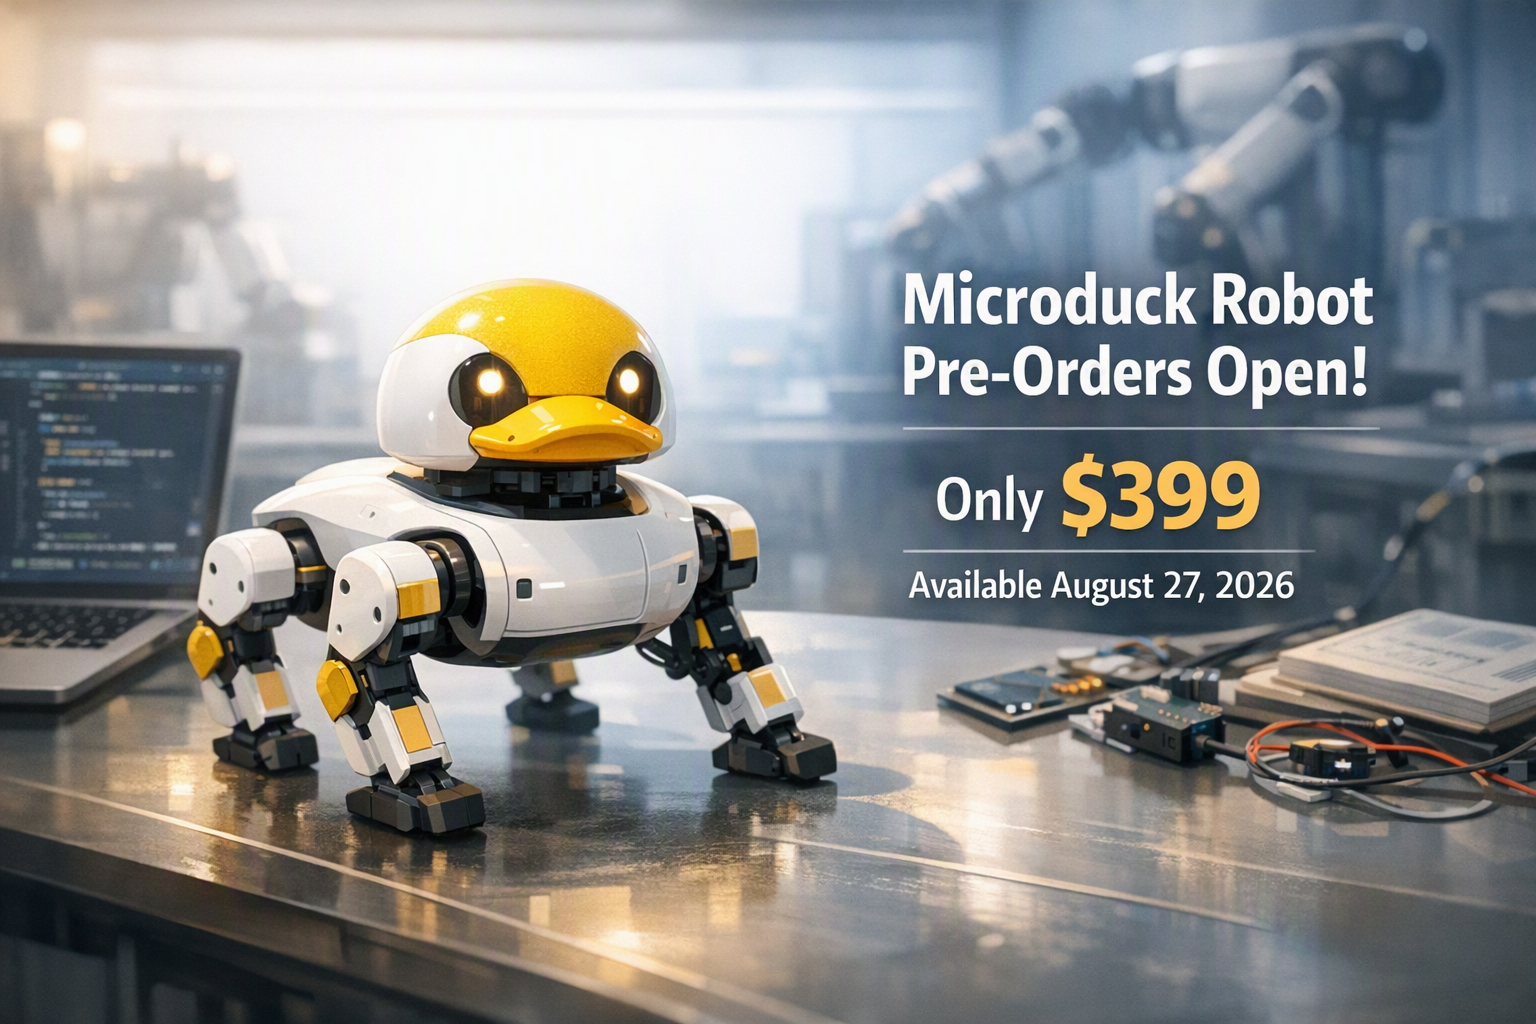
openai.comCreate a landscape editorial hero image for this Studio Global article: What is Hugging Face and Pollen Robotics’ Microduck robot, announced on August 27, 2026, including its $399 price and pre-order availability. Article summary: Microduck is a small, consumer-priced platform for learning and experimenting with legged-robot reinforcement learning—not a general-purpose home humanoid. Hugging Face and its Pollen Robotics team opened pre-orders on A. Topic tags: general, general web. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fake numbers, clic
Microduck er en lille, andeformet robot fra Hugging Face og Pollen Robotics, udviklet som en fysisk platform til at lære, hvordan reinforcement learning får en rigtig robot til at bevæge sig. Den er 25 centimeter høj, vejer under 800 gram og havde en introduktionspris på 399 dollar før skat og fragt. Forudbestillinger åbnede den 27. august 2026, men leveringstiden er allerede blevet mere usikker for nye ordrer. 29
38
42
Det afgørende er, hvad Microduck ikke er: Den bliver ikke markedsført som en autonom humanoid robot, der kan klare husarbejde eller fungere som samtalepartner. Den er snarere et kompakt testlaboratorium på skrivebordet. Robotten leveres med fungerende bevægelser, men udviklere kan også træne nye adfærdsmønstre i en offentlig simulation og forsøge at overføre dem til hardwaren.
Hvad kan Microduck?
Microduck har 15 motorer, et kamera, LiDAR, to inertimåleenheder (IMU'er) og et bevægeligt næb, der kan samle små genstande op. Den indbyggede computer er oplyst som et Rockchip RK3566-system med AI-accelerator, 1 GB RAM og 32 GB lagerplads. Det udtagelige batteri er beregnet til omkring en times brug, afhængigt af aktiviteten. 29
32
Den er tænkt til at kunne bruges med det samme. I pakken følger syv trænede bevægelser, herunder at gå eller vrikke af sted, sætte sig, sparke, samle genstande op, komme sig efter almindelige fald og rulleskøjte. Bevægelserne er neurale policies – altså indlærte styringsmodeller – og ikke blot forudindspillede animationsklip. 20
21
29
Det giver Microduck to oplagte målgrupper:
- Gør-det-selv-entusiaster og nysgerrige brugere kan styre de færdigtrænede bevægelser med en controller.
- Robot- og machine-learning-udviklere kan undersøge softwaren, ændre træningsmiljøerne og forsøge at overføre nye færdigheder til robotten.
Fra virtuel robot til fysisk robot
Kernen i projektet er at træne robotten i en simulation, før den samme policy køres på den fysiske maskine. Microduck-platformen bruger MuJoCo-baseret simulation og PPO-baseret reinforcement learning. Den færdigtrænede policy eksporteres til ONNX og afvikles på robotten i en kontrolsløjfe på 50 Hz. 20
21
30
Det svære er ikke nødvendigvis at få en virtuel and til at gå. Udfordringen er at få den indlærte adfærd til at fungere, når virkeligheden ikke opfører sig som simulationen. Derfor forsøger den offentliggjorte metode at gøre den simulerede robot mindre perfekt ved at modellere blandt andet motorernes opførsel, friktion, batteriets spændingsvariationer, forsinkelse i kommandoer og mekanisk slør. Samtidig varieres forholdene under træningen, så modellen møder flere realistiske situationer i stedet for at lære én idealiseret simulation udenad. 30
Mekanisk slør – også kaldet backlash – er særligt relevant for en lille tobenet robot. Når der er spillerum i et gear, giver en ønsket motorposition ikke nødvendigvis straks den forventede bevægelse i leddet. Ved at modellere dette mellemrum og tage højde for, hvor den fysiske encoder måler bevægelsen, bliver policyen udsat for nogle af de fejl, den senere møder på den rigtige robot. Målet er en mere pålidelig overgang fra simulation til virkelighed, ikke en garanti for, at hvert forsøg lykkes første gang. 30
Træningsprocessen er dog langt mere krævende, end prisen på 399 dollar umiddelbart antyder. Eksemplerne bruger tusindvis af parallelle simuleringer og CUDA-kompatibel hardware. Ifølge projektets hurtigstartopsætning tager en træning af en gang-policy cirka én til to timer. Brugere uden en egnet lokal GPU kan sende træningen til Hugging Face Jobs. 20
21
Hvor åbent er projektet egentlig?
Pollen beskriver SDK'et, simulatoren og hele reinforcement-learning-stakken som åben software under Apache 2.0-licensen. Projektet offentliggør også policies og træningsmateriale, så man kan undersøge, hvordan de medfølgende bevægelser fungerer. 29
43
Det betyder først og fremmest, at software- og læringsprocessen er åben. Det betyder ikke nødvendigvis, at alle mekaniske og elektroniske tegninger til den kommercielle robot er tilgængelige under samme licens. Købere bør derfor skelne mellem en åben softwareplatform og et fuldt åbent hardwareprodukt.
Det er en vigtig forskel, fordi Microducks egentlige værdi ikke primært ligger i at bygge et nyt ydre skal. Den ligger i at kunne gentage hele læringssløjfen: definere et miljø, træne en policy, eksportere den og teste resultatet på en fysisk robot.
Er den egnet til begyndere?
De færdigtrænede bevægelser gør robotten tilgængelig uden programmering fra første dag. At træne en ny og stabil bevægelse er en helt anden sag. Det kræver som minimum kendskab til Python, reinforcement learning, belønningsdesign, simulation, robotdynamik og GPU-baseret træning.
Derudover skal nye policies testes forsigtigt på den fysiske robot. Fald, sammenstød og uventede motorbevægelser kan beskadige både robotten og genstande i nærheden.
I praksis bør Microduck derfor forstås som en lærings- og eksperimentplatform med et charmerende design – ikke som en plug-and-play-robot, der lærer ethvert trick efter en kort instruktion på almindeligt sprog.
Hvad betyder prisen for roboteksperimenter?
Med en pris på 399 dollar før skat og fragt gør Microduck eksperimenter med sim-to-real langt mere tilgængelige end køb af en større forskningsrobot. Sammenligningen skal dog ses som vejledende og ikke som en ensartet markedsmåling: Microduck er betydeligt mindre, mindre kapabel og udviklet til en smallere type eksperimenter.
Den lave pris gør også forsøg med flere robotter mere realistiske. Pollen har peget på kapløb, fodbold og robotter, der reagerer på hinanden, som mulige fællesskabsprojekter. Flere billige robotter kan skabe læringsscenarier, der er vanskelige at undersøge med én dyr specialiseret forskningsplatform. 35
37
En del af Hugging Faces robotstrategi
Hugging Face købte Pollen Robotics i april 2025 som led i en strategi om at forbinde åben robot-hardware med virksomhedens software- og modeldelingsøkosystem. Pollen står blandt andet bag Reachy 2, en langt større humanoid robot til forskning, mens Reachy Mini fokuserer på interaktion, stemme, syn og kreativ programmering. 10
11
Microduck går en anden vej. Her handler det især om bevægelse, fysisk handling, reinforcement learning og overgangen fra simulation til virkelighed. Robotten bliver dermed en fysisk pendant til idéen om at dele modeller: Et fællesskab kan ikke kun dele sprog- eller synsmodeller, men også adfærd, miljøer og opskrifter på træning til den samme robotkrop.
Pris, farver og levering
Microduck blev lanceret i fire farver: Cream, Graphite, Lavender og Sky. Forudbestillinger åbnede til 399 dollar før skat og fragt, og de første leveringer var oprindeligt planlagt til før julen 2026 i Nordamerika og Europa. 37
38
En senere rapport oplyste dog, at virksomheden ikke længere lovede levering før jul for nye ordrer. I stedet blev der vist en forventet ventetid på fire til seks måneder, mens produktionen blev skaleret op. Den oprindelige julelevering bør derfor betragtes som et første mål – ikke som en garanteret leveringsdato. 42
Den korte konklusion er, at Microduck er usædvanligt billig som fysisk platform til reinforcement learning, men at dens værdi afhænger af køberens forventninger. Leder man efter en samtalende robot til hjemmet, vil en 25 centimeter høj tobenet robot sandsynligvis føles begrænset. Vil man derimod undersøge, hvordan en indlært bevægelse flyttes fra MuJoCo-simulation til en rigtig robot, er tilbuddet langt mere interessant: en lille, forudtrænet maskine med en offentlig softwarepipeline og plads til egne eksperimenter.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "Microduck til 399 dollar er en lille robotand, du selv kan træne"?
Microduck er en 25 centimeter høj og under 800 gram tung tobenet robot til eksperimenter med reinforcement learning – ikke en selvkørende husholdningsrobot.
What are the key points to validate first?
Microduck er en 25 centimeter høj og under 800 gram tung tobenet robot til eksperimenter med reinforcement learning – ikke en selvkørende husholdningsrobot. Robotten leveres med syv indlærte bevægelser, blandt andet at gå, sparke, samle små genstande op, rejse sig efter fald og rulleskøjte.
What should I do next in practice?
Den åbne softwareplatform gør det muligt at træne nye bevægelser i en MuJoCo simulation og overføre dem til den fysiske robot, men det kræver stadig viden om robotteknik, machine learning og GPU baseret træning.
Sources
pollen-robotics.comMicroduck - A tiny biped robot you can teach new tricks
businessinsider.comHugging Face says sales for its robot ducks topped $2.6 million in 24 hours. Now there's a backlog.
ai-daily.devAI Daily Dev — August 18, 2026
marktechpost.com