AnswersPublished20 sources
RP1: RoboParty åbner hele udviklingsstakken for sin humanoidrobot
RoboParty beskriver RP1 som en 135 cm høj humanoidplatform med ressourcer på tværs af hardware, firmware, robotmodeller, udrulning og læring. ROMOMO ledmoduler og værktøjer som MimicLite og UFO indgår i platformens udviklingsmiljø.
Udgivet afRedigeret med GPT-6 LunaBilleder genereret med GPT Image 2
Research answer
Key takeaways
- RoboParty beskriver RP1 som en 135 cm høj humanoidplatform med ressourcer på tværs af hardware, firmware, robotmodeller, udrulning og læring.
- ROMOMO ledmoduler og værktøjer som MimicLite og UFO indgår i platformens udviklingsmiljø.
- Kilderne nævner forskellige konfigurationer, og betegnelsen »open source i hele stakken« er ikke i sig selv garanti for, at alle dele er færdige eller lige lette at bruge.
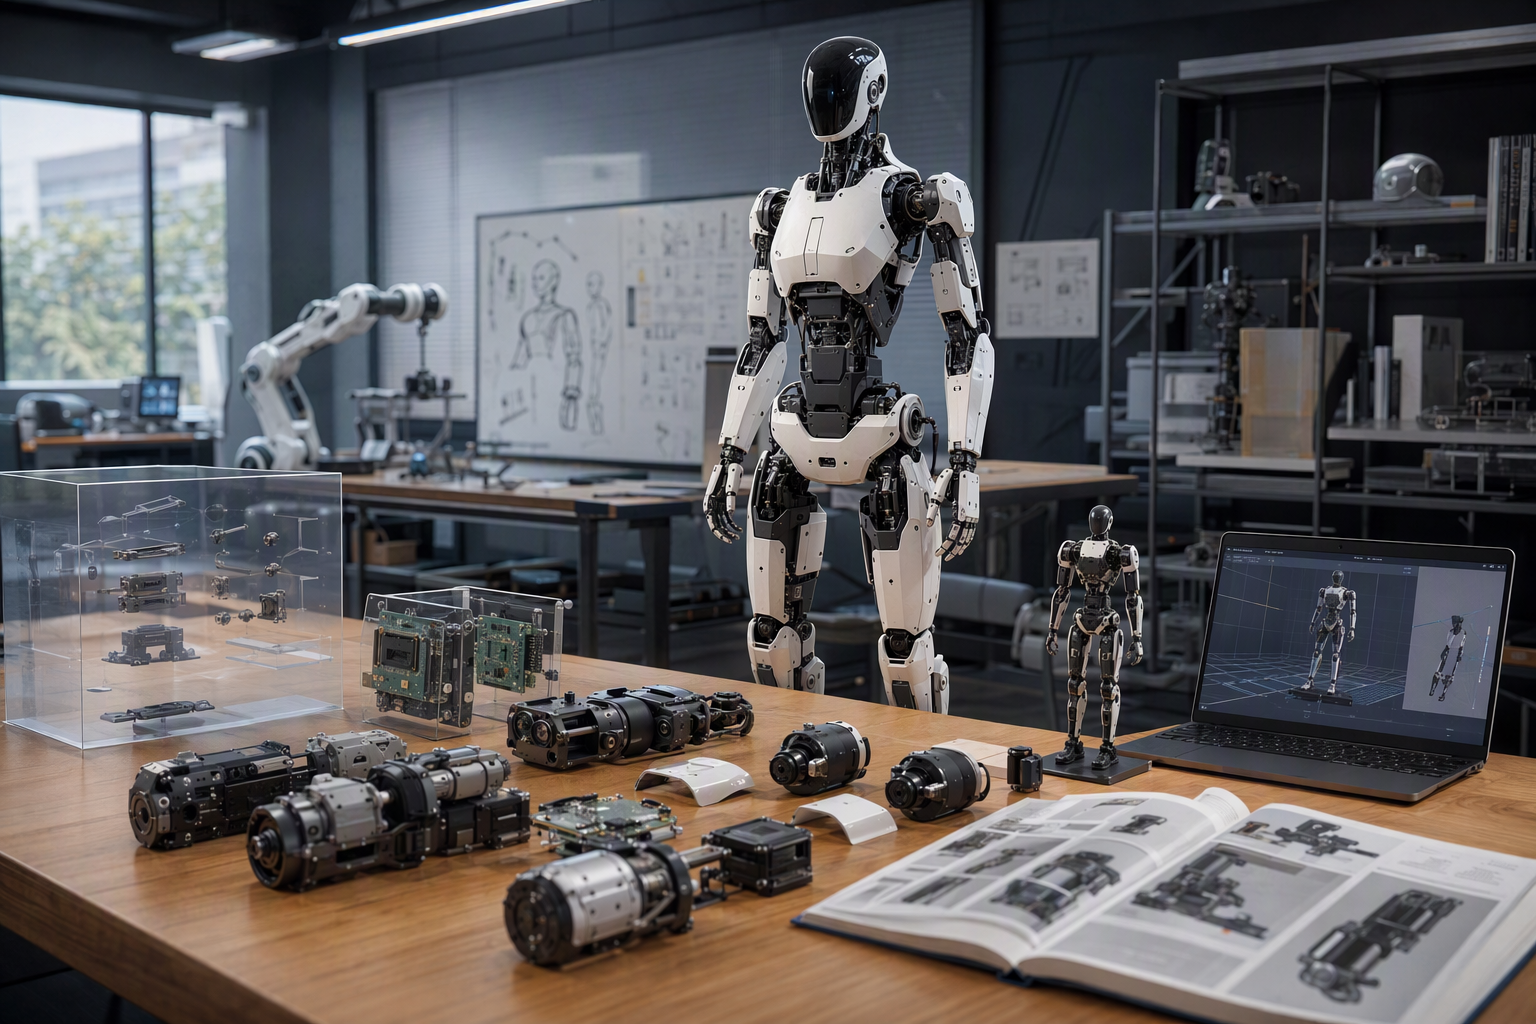
AI Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: What did RoboParty release with its RP1 full-stack open-source humanoid platform, as reported on October 28, 2026, following its October 25. Article summary: RoboParty released RP1 (ROBOTO 01) as a full-stack open-source humanoid platform combining hardware designs, joint modules, firmware, robot models, deployment and learning tools for robotics research and embodied AI deve. Topic tags: general, general web, user generated. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fak
RoboPartys RP1 (ROBOTO 01) er en åben humanoidplatform målrettet robotforskning og udvikling af såkaldt embodied AI – AI, der arbejder gennem en fysisk krop. Udgivelsen omfatter mere end selve robotten: RoboParty samler hardware, ledmoduler, firmware, robotmodeller samt værktøjer til udrulning og læring i én udviklingsstak. 1
7
Hvad RoboParty har gjort tilgængeligt
RP1-projektet på GitHub beskriver en samlet platform med mekaniske og elektriske konstruktioner, ROMOMO-ledmoduler, firmware, robotmodeller, udrulning og læring. Oversigten over hardware-repositoriet nævner også testmateriale og vejledninger til samling. 7
8
På produktsiden opremser RoboParty softwaremateriale som styresystem, motordrivere, gangalgoritmer, modeller til perception og beslutninger, ROS 2-middleware, et SDK, simulering og træningskode. Det viser, hvad virksomheden angiver som platformens omfang, men dokumenterer ikke i sig selv, hvor færdig eller produktionsklar hver enkelt del er. 24
For udviklere er fordelen, at det er muligt at undersøge flere lag af systemet – ikke kun bruge én API. Skal RP1 bruges til et konkret projekt, bør de relevante repositories og dokumentationen gennemgås hver for sig. 7
8
Størrelse, konfigurationer og moduler
En omtale af lanceringen beskriver RP1 som 135 cm høj og med konfigurationer på 24 eller 30 frihedsgrader (DoF). 11 RoboPartys produktside angiver også højden til 1,35 meter.
24 GitHub-projektet nævner desuden varianter med 28 og 42 DoF. Tallene kan altså afspejle forskellige konfigurationer i projektmaterialet og på produktsiden.
22
Omtale af robotten nævner udskiftelige hovedmoduler og mulighed for avancerede hænder. 17 De tilgængelige kildeuddrag bekræfter ikke selvstændigt den præcise DoF-fordeling for hver version eller de konkrete muligheder for udskiftelige håndmoduler.
ROMOMO-led og bevægelsesværktøjer
RP1 benytter RoboPartys egne ROMOMO-ledmoduler. Ifølge omtale findes de i fire størrelser og bygger på indvendige rotormotorer og totrins planetgear. Drivere i hvert led håndterer lokalt styring af strøm, hastighed og position. 17
18 For det største nævnte modul er det angivne drejningsmoment 44 Nm ved nominel belastning og 160 Nm som spidsværdi. Det er to forskellige målinger.
18
En kilde beskriver desuden CAN-FD-kommunikation mellem leddriverne og hovedstyringen. 17 De tilgængelige uddrag dokumenterer ikke alle de detaljer om konstruktionens fordele og kompromiser, som omtales andre steder.
På læringssiden nævner kilderne MimicLite og UFO som værktøjer knyttet til RP1. 5
22 RoboParty beskriver UFO som en træningsramme, der bruger uovervåget reinforcement learning til at udvikle motoriske færdigheder – blandt andet overgange mellem færdigheder, genopretning efter forstyrrelser og evnen til at rejse sig efter et fald.
20 Kilderne giver ikke en endelig, dokumenteret liste over bevægelser, robotten har demonstreret.
Hvad bør udviklere kontrollere?
»Open source i hele stakken« beskriver projektets brede ambition, men erstatter ikke en gennemgang af de enkelte repositories. Projektet nævner hardware, firmware, modeller, udrulning og læringsressourcer, mens produktsiden oplister flere softwarekategorier. 7
24 Tjek filer, instruktioner og afhængigheder for det delsystem, du vil bruge, før du går ud fra, at en funktion er tilgængelig eller færdig.
De kilder, der er gennemgået her, fastlægger heller ikke de præcise adgangskrav eller forventninger til feedback i RoboPartys udvikler-betaprogram. De bekræfter ikke krav til erfaring eller udstyr, udvælgelseskriterier, rapporteringsforpligtelser eller om deltagelse giver adgang til hardware.
Kort fortalt
RP1 præsenteres som en 135 cm høj humanoidplatform med åbne udviklingsressourcer til både hardware og software, herunder ROMOMO-led og læringsværktøjer. 7
11
20 Den brede ramme for udgivelsen er beskrevet, men konkrete konfigurationer, hvor komplette repositorierne er, og vilkårene for betaprogrammet kræver afklaring i de relevante primære kilder.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "RP1: RoboParty åbner hele udviklingsstakken for sin humanoidrobot"?
RoboParty beskriver RP1 som en 135 cm høj humanoidplatform med ressourcer på tværs af hardware, firmware, robotmodeller, udrulning og læring.
What are the key points to validate first?
RoboParty beskriver RP1 som en 135 cm høj humanoidplatform med ressourcer på tværs af hardware, firmware, robotmodeller, udrulning og læring. ROMOMO ledmoduler og værktøjer som MimicLite og UFO indgår i platformens udviklingsmiljø.
What should I do next in practice?
Kilderne nævner forskellige konfigurationer, og betegnelsen »open source i hele stakken« er ikke i sig selv garanti for, at alle dele er færdige eller lige lette at bruge.
Sources
finance.yahoo.comBorn to Be Open: RoboParty Launches RP1, a Full-Stack ...
github.comRP1/README.md at main · Roboparty/RP1
roboparty.comROBOTO 01
pandaily.comRoboParty Open-Sources Its RP1 Humanoid, From Mechanical Design and Joints to Control Software