AnswersPublished15 sources
HelloWorld lader udviklere ændre trafikken – og generere nye kørescener
HelloWorld kan generere flerkameravideo og LiDAR observationer ud fra redigerede kørescener eller beskrivelser i almindeligt sprog. Eksempler omfatter at indsætte en fodgænger, ændre bilen foran rute og skifte mellem regn, sne, dag og nat.
Udgivet afRedigeret med GPT-6 LunaBilleder genereret med GPT Image 2
Research answer
Key takeaways
- HelloWorld kan generere flerkameravideo og LiDAR observationer ud fra redigerede kørescener eller beskrivelser i almindeligt sprog.
- Eksempler omfatter at indsætte en fodgænger, ændre bilen foran rute og skifte mellem regn, sne, dag og nat.
- Formålet er at skabe kørselsdata efter behov og understøtte interaktive test af kørselsstrategier; de tilgængelige kilder dokumenterer ikke, hvor godt det virker i praksis.
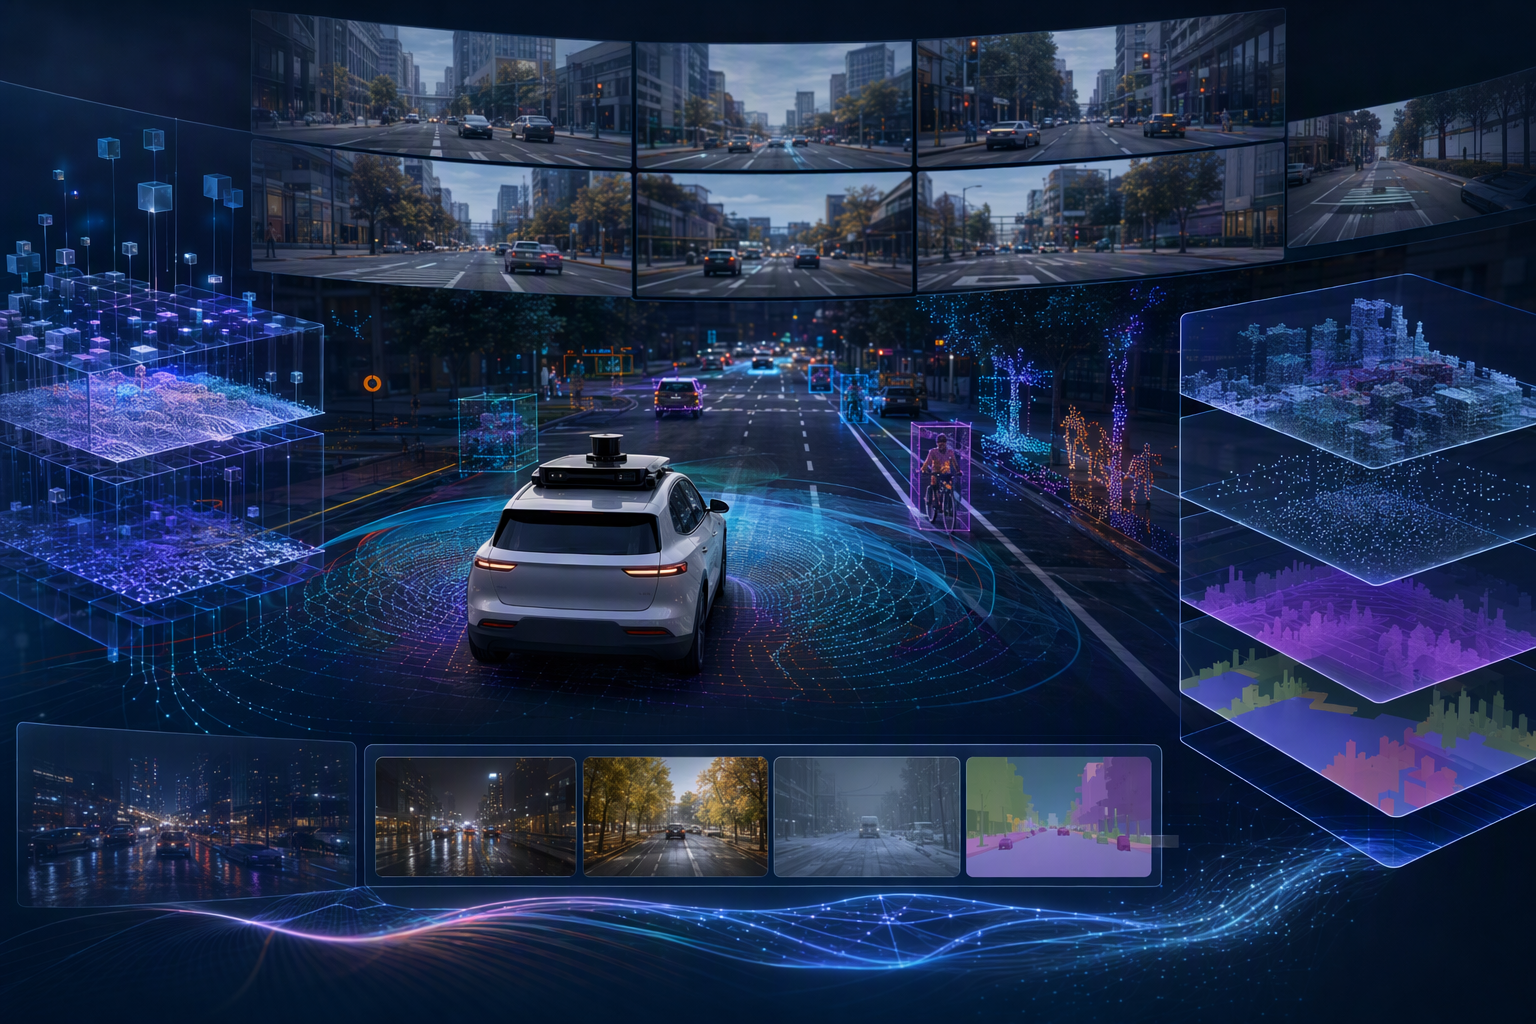
AI Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: What is HelloWorld, the generative driving world model announced by Hello Inc.’s robotaxi team on October 12, 2026, and described in an Octo. Article summary: HelloWorld is Hello Inc.’s robotaxi team’s generative driving world model: it creates synthetic multi view camera video and lidar observations from edited driving scenes or natural language requests, for on demand data g. Topic tags: general web, llm, ai, workflow, productivity. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts
HelloWorld er en generativ kørselsmodel fra Hello Inc.’s robotaxiteam. Den skal kunne skabe syntetiske observationer af trafikken – både flerkameravideo og LiDAR-data – når udviklere ændrer en scene eller beskriver, hvad de vil have modellen til at fremstille. LiDAR er en sensorteknologi, der måler afstande ved hjælp af laserlys. 8
En artikel offentliggjort 13. oktober 2026 siger, at modellen blev lanceret dagen før, hvilket peger på 12. oktober som lanceringsdato. En anden omtale af projektet er dateret 14. oktober. 8
Scener, der kan redigeres
Udviklere kan ændre køretøjer, fodgængere og deres bevægelsesbaner og derefter få modellen til at generere tilhørende observationer. De beskrevne eksempler omfatter at indsætte en fodgænger, der krydser vejen, og ændre ruten for bilen foran. Det er en måde at undersøge variationer af en køresituation på frem for kun at afspille et allerede indsamlet forløb. 8
En anden indgang er at beskrive den ønskede situation med almindeligt sprog. Ifølge omtalen organiserer en applikationsproces de relevante betingelser og sender dem videre til modellen. Det er altså beskrevet som en arbejdsgang til at bygge scener – ikke nødvendigvis som en fri tekstprompt, der alene styrer alt output. 6
Kilderne nævner også regn, sne og skift mellem dag og nat. En anden teknisk omtale nævner desuden byggepladser, tæt trafik og tåge som mulige scenebeskrivelser, men de korte tilgængelige uddrag dokumenterer ikke lige grundigt, hvordan alle disse situationer fungerer i modellen. 6
8
Hvad modellen skal bruges til
HelloWorld er tænkt til at skabe kørselsdata efter behov og til interaktive test af kørselsstrategier. Ideen er blandt andet at kunne undersøge situationer, som kan være vanskelige at få dækket tilstrækkeligt gennem indsamling på vejene – de såkaldte sjældne eller komplekse trafiksituationer. 8
Den offentliggjorte artikel beskriver HelloWorld som en model på omkring to milliarder parametre til datagenerering og interaktiv simulering. Projektbeskrivelsen fremhæver generering af video fra flere kameravinkler, få inferenstrin og LiDAR-generering betinget af RGB-billeder. Det er tekniske beskrivelser af systemet, ikke i sig selv dokumentation for, at de syntetiske data forbedrer en selvkørende bils præstationer. 9
Forskningsartiklen HelloWorld: Towards Practical Applications of Generative Driving World Models blev indsendt til arXiv 24. september 2026 – før lanceringen. 1
Hvad vi endnu ikke kan konkludere
De tilgængelige kilder er hovedsageligt korte uddrag, så de giver ikke grundlag for at fastslå alle detaljer om modellens opbygning eller resultater. En teknisk omtale beskriver syv synkroniserede kameravisninger, men de synlige uddrag forklarer ikke præcist, hvordan synkroniseringen foregår, eller hvor effektiv modellen er til længere, gentagne simuleringer. 13
Kilderne fremhæver datagenerering og interaktiv test som formål. De dokumenterer ikke i sig selv, at HelloWorld reducerer omkostningerne ved dataindsamling eller mærkning, forbedrer træningen af andre modeller eller har bestået validerede, lukkede tests af alternative trafikforløb. 8
De tilgængelige oplysninger fastslår heller ikke, om dette er teamets første offentlige forskningsudgivelse af denne type, eller hvornår og hvordan modellen eventuelt skal bruges i køretøjer. Det er derfor bedst at se HelloWorld som et udviklingsværktøj med beskrevne funktioner og mål – ikke som dokumentation for, at teknologien allerede er taget i brug på vejene.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "HelloWorld lader udviklere ændre trafikken – og generere nye kørescener"?
HelloWorld kan generere flerkameravideo og LiDAR observationer ud fra redigerede kørescener eller beskrivelser i almindeligt sprog.
What are the key points to validate first?
HelloWorld kan generere flerkameravideo og LiDAR observationer ud fra redigerede kørescener eller beskrivelser i almindeligt sprog. Eksempler omfatter at indsætte en fodgænger, ændre bilen foran rute og skifte mellem regn, sne, dag og nat.
What should I do next in practice?
Formålet er at skabe kørselsdata efter behov og understøtte interaktive test af kørselsstrategier; de tilgængelige kilder dokumenterer ikke, hvor godt det virker i praksis.
Sources
guandian.hk哈囉Robotaxi發佈生成式駕駛世界模型HelloWorld - 觀點網
finance.sina.com.cn哈啰 Robotaxi 发布生成式驾驶世界模型 HelloWorld,整合场景控制、连续生成、多传感器观测与高效推理能力
pandaily.comHello Inc.'s Robotaxi Unit Releases HelloWorld, a World ...
arxiv.orgTowards Practical Applications of Generative Driving World ...
eet-china.com哈啰发布的生成式驾驶世界模型HelloWorld,有哪些看点?