AnswersPublished21 sources
To virale hændelser sætter fokus på sikkerhedsbrister hos menneskelignende robotter
I Xinjiang, Kina, sparkede en Unitree G1 robot et barn i maven under en martial arts opvisning. På en HaiDiLao restaurant i Cupertino, Californien, begyndte en robot at svinge armene ukontrolleret og vælte service.
Udgivet afRedigeret med DeepSeek-V4-FlashBilleder genereret med GPT Image 1.5
Research answer
Key takeaways
- I Xinjiang, Kina, sparkede en Unitree G1 robot et barn i maven under en martial arts opvisning.
- På en HaiDiLao restaurant i Cupertino, Californien, begyndte en robot at svinge armene ukontrolleret og vælte service.
- Sikkerhedsingeniører advarer om, at menneskelignende robotter har helt andre risici end traditionelle industrirobotter: De kan vælte og kvæste folk, har uforudsigelig rækkevidde, og en nødstop kan få dem til at tabe b...
- ISO 25785 1, den første standard for dynamisk stabile robotter, er under udvikling, men forventes først klar i midten af 2028 [1][11].
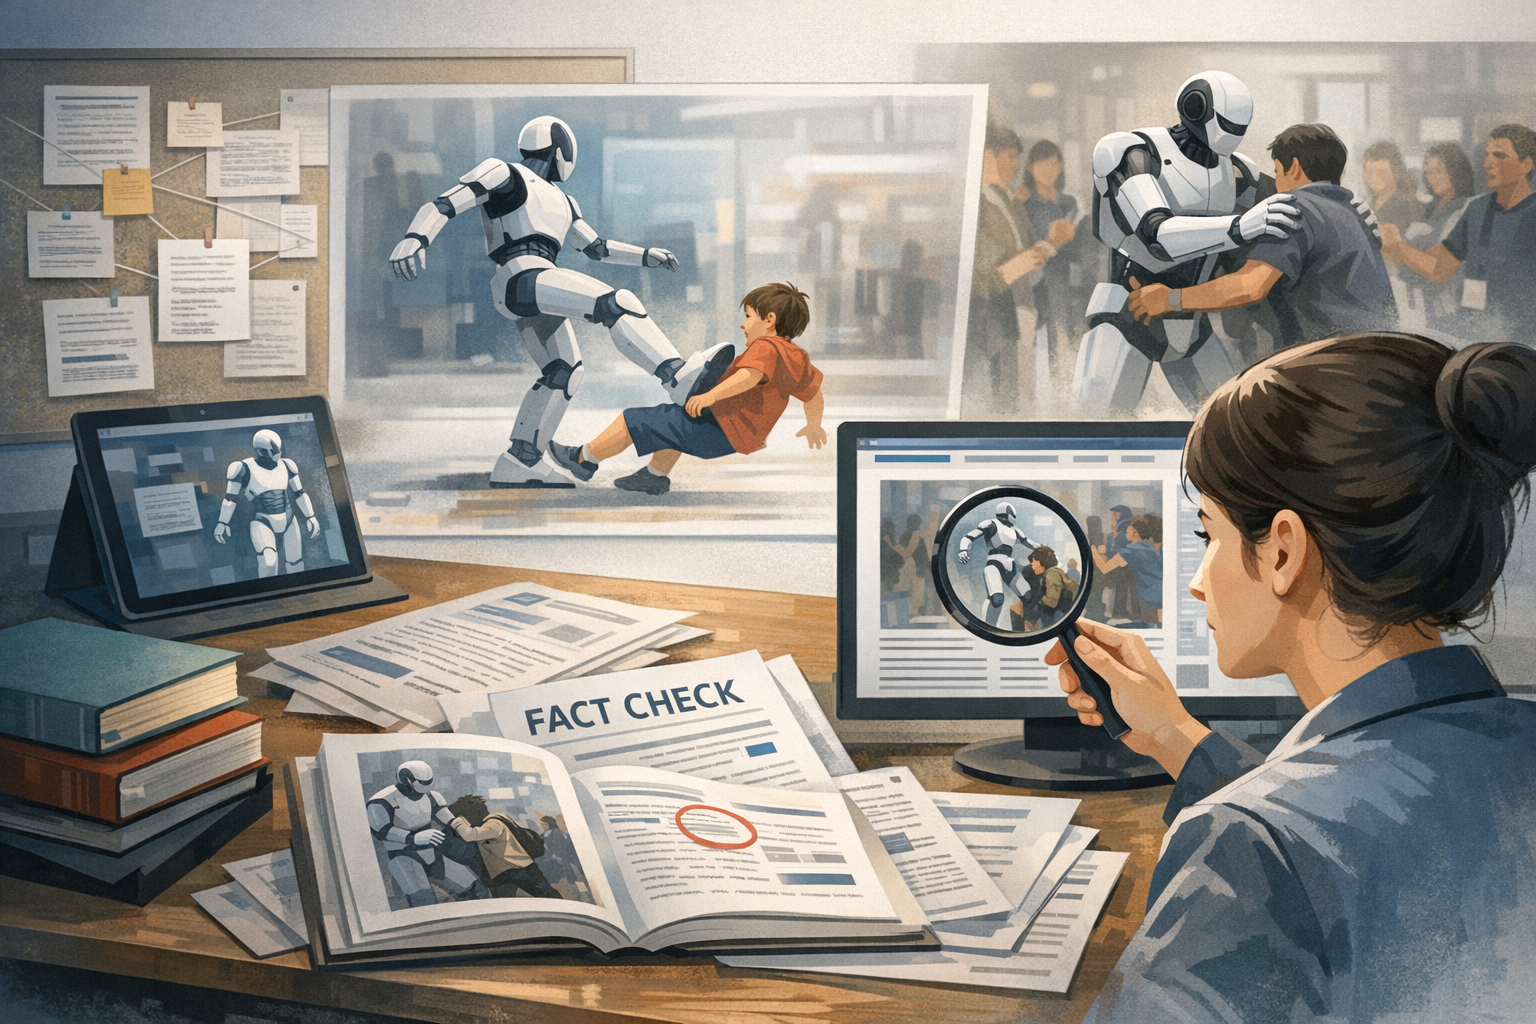
AI Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: Search & fact-check with cited sources for What recent viral incidents involving humanoid robots — including a robot kicking a child at an a. Article summary: ## Two recent viral incidents highlight humanoid robot safety gaps. Topic tags: general, general web, user generated, academic, education. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fake numbers, clickbait thumbnails, icons, and tiny thumbnail layouts. Make it useful as an illustrative visual, not as factual evidenc
To virale hændelser viser, at sikkerheden halter bagefter
Hændelserne
Xinjiang-forlystelsespark (juni 2026) – En Unitree G1 humanoide robot opførte en martial arts-rutine på en turistattraktion i Xinjiang, Kina, og sparkede en lille dreng i maven under et live-show. Drengen kom ikke alvorligt til skade, men hans mor kritiserede personalets langsomme reaktion, og parken suspenderede showet, efter at videoen gik viralt på sociale medier .
HaiDiLao Cupertino-danserobot (17. marts 2026) – En humanoide service-robot på en HaiDiLao hotpot-restaurant i Cupertino, Californien, begyndte at svinge armene ukontrolleret. Den væltede tallerkener og bestik, mens tre medarbejdere kæmpede for at få den stoppet. Medarbejderne forklarede, at en menneskelig fejl havde udløst robottens energiske danse-mode; ingen kom til skade .
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "To virale hændelser sætter fokus på sikkerhedsbrister hos menneskelignende robotter"?
I Xinjiang, Kina, sparkede en Unitree G1 robot et barn i maven under en martial arts opvisning.
What are the key points to validate first?
I Xinjiang, Kina, sparkede en Unitree G1 robot et barn i maven under en martial arts opvisning. På en HaiDiLao restaurant i Cupertino, Californien, begyndte en robot at svinge armene ukontrolleret og vælte service.
What should I do next in practice?
Sikkerhedsingeniører advarer om, at menneskelignende robotter har helt andre risici end traditionelle industrirobotter: De kan vælte og kvæste folk, har uforudsigelig rækkevidde, og en nødstop kan få dem til at tabe b...
Sources
arxiv.orgSafeFall: Learning Protective Control for Humanoid Robots - arXiv
sciencedirect.comMitigating safety challenges in human-robot collaboration: The role of human competence
blog.robozaps.comHumanoid Robots at Work [2026 Guide] | Robozaps
scmp.comHumanoid robot kicks child during performance in China’s western Xinjiang region | South China Morning Post