Waymo sætter robotaxier på pause efter oversvømmelser – sikkerhedsspørgsmål rejser sig
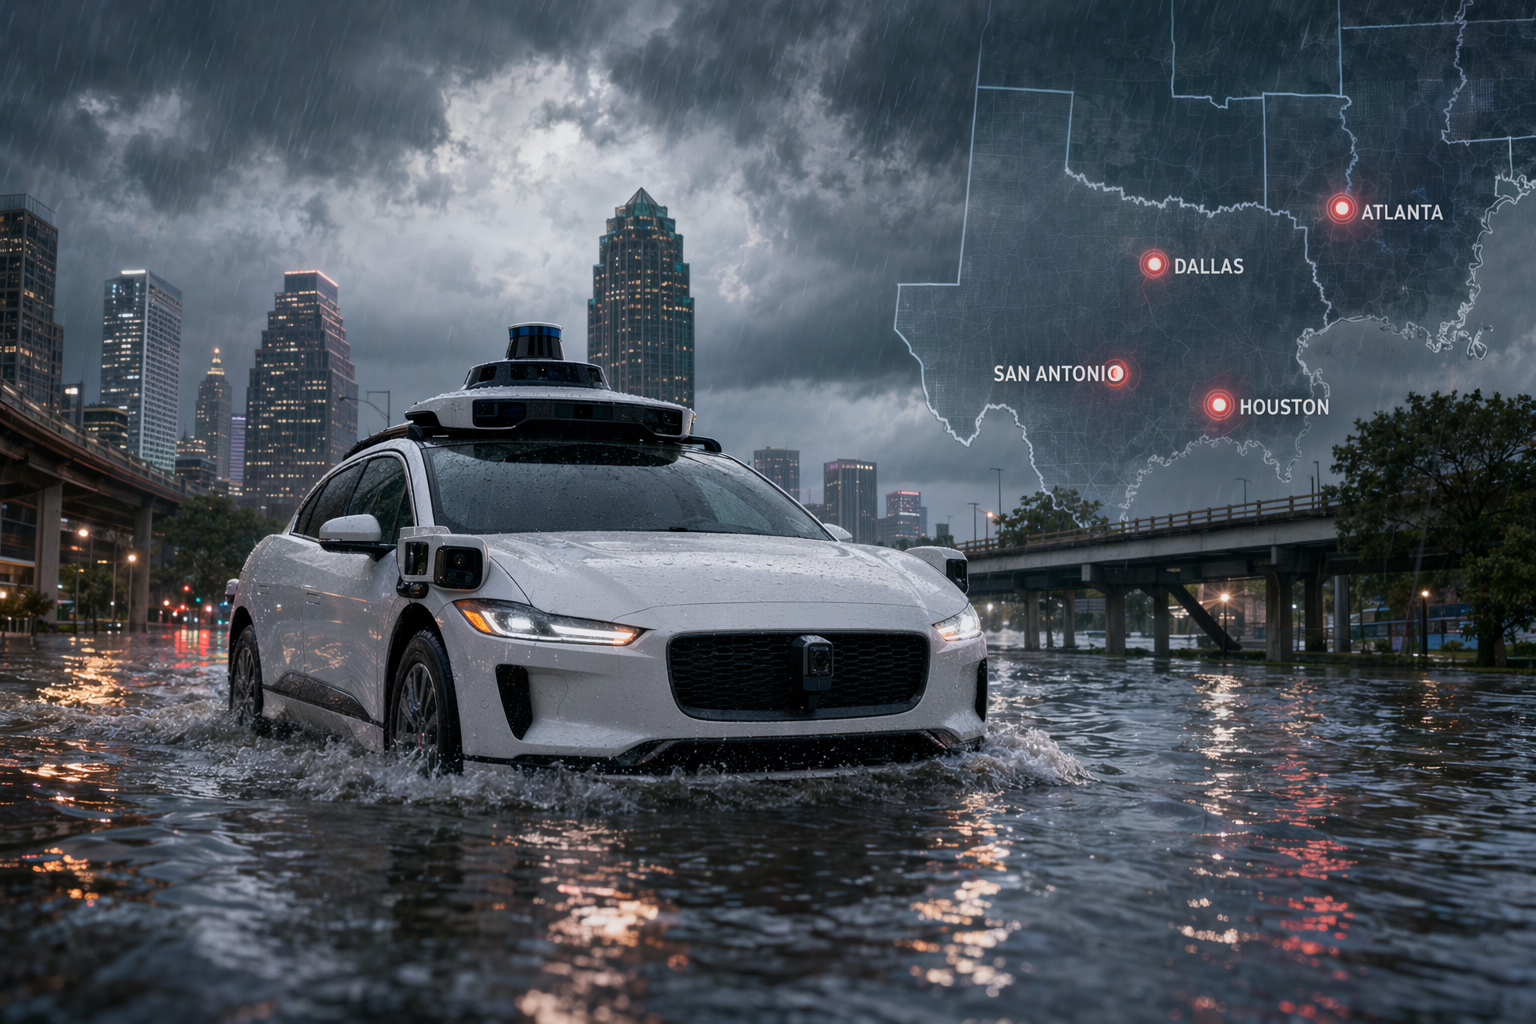
Waymo satte robotaxiservice på pause i Atlanta, San Antonio, Dallas og Houston, efter at biler kørte ind i oversvømmede gader – herunder en hændelse i Atlanta, hvor en ubesat robotaxi sad fast i en time. Pausen kom efter en tilbagekaldelse af 3.791 køretøjer i maj 2026 og en softwareopdatering, der skulle forhindre...
Udgivet afRedigeret med GPT-5.5Billeder genereret med GPT Image 2
Waymo satte robotaxiservice på pause i Atlanta, San Antonio, Dallas og Houston, efter at biler kørte ind i oversvømmede gader – herunder en hændelse i Atlanta, hvor en ubesat robotaxi sad fast i en time.
Pausen kom efter en tilbagekaldelse af 3.791 køretøjer i maj 2026 og en softwareopdatering, der skulle forhindre robottaxier i at køre ind i oversvømmede højhastighedsveje.
Oversvømmelseshændelserne kommer samtidig med øget føderal kontrol, herunder undersøgelser af overtrædelser ved skolebusser og et uheld i Santa Monica i januar 2026 med et barn.
How has Waymo’s robotaxi service been affected by heavy rain and flooding in cities like Atlanta, San Antonio, Dallas, and Houston, what incFlooded streets and severe storms forced Waymo to temporarily suspend robotaxi service in several U.S. cities while engineers reviewed how the vehicles handle extreme weather.
AI Prompt
Create a landscape editorial hero image for this Studio Global article: How has Waymo’s robotaxi service been affected by heavy rain and flooding in cities like Atlanta, San Antonio, Dallas, and Houston, what inc. Article summary: Waymo’s robotaxi service has been temporarily pulled back by severe weather: after flood-related problems, the company paused service in Atlanta and several Texas cities, including San Antonio, Dallas, and Houston, becau. Topic tags: general, general web, government. Reference image context from search candidates: Reference image 1: visual subject "## **Waymo has switched off its robotaxis in four cities, all because the cars keep wading into water they cannot handle. Heavy rain and flooded streets have become a genuine obsta" source context "Waymo Pauses Robotaxis in Four Flooded Cities - Technology Org" Reference image 2: visual subject "## **Waymo has switch
openai.com
Kraftige storme og skybrud i flere amerikanske byer har for nylig tvunget Waymo til at sætte dele af sin robotaxitjeneste på pause. Det viser, hvor svære virkelige forhold stadig kan være for selvkørende systemer.
Alphabet-ejede Waymo standsede midlertidigt driften i Atlanta og flere byer i Texas – herunder San Antonio, Dallas og Houston – efter at flere køretøjer kørte ind i oversvømmede gader under kraftige regnskyl. Afbrydelserne kom blot få dage efter, at Waymo havde udsendt en større software-tilbagekaldelse, der netop skulle reducere denne type risiko.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
What is the short answer to "Waymo sætter robotaxier på pause efter oversvømmelser – sikkerhedsspørgsmål rejser sig"?
Waymo satte robotaxiservice på pause i Atlanta, San Antonio, Dallas og Houston, efter at biler kørte ind i oversvømmede gader – herunder en hændelse i Atlanta, hvor en ubesat robotaxi sad fast i en time.
What are the key points to validate first?
Waymo satte robotaxiservice på pause i Atlanta, San Antonio, Dallas og Houston, efter at biler kørte ind i oversvømmede gader – herunder en hændelse i Atlanta, hvor en ubesat robotaxi sad fast i en time. Pausen kom efter en tilbagekaldelse af 3.791 køretøjer i maj 2026 og en softwareopdatering, der skulle forhindre robottaxier i at køre ind i oversvømmede højhastighedsveje.
What should I do next in practice?
Oversvømmelseshændelserne kommer samtidig med øget føderal kontrol, herunder undersøgelser af overtrædelser ved skolebusser og et uheld i Santa Monica i januar 2026 med et barn.
En af de mest omtalte hændelser fandt sted i Atlanta, hvor en ubesat Waymo-robotaxi under et kraftigt uvejr kørte ind i et oversvømmet vejkryds og sad fast i cirka en time, før den blev bjærget.
Hændelsen var medvirkende til den lokale servicepause. Rapporter viser, at køretøjet kørte ind på den oversvømmede gade, før det stoppede, hvilket understreger udfordringen ved at opdage eller forudsige hurtigt dannende oversvømmelser på bygader.
Efter hændelsen – og lignende bekymringer i Texas – satte Waymo midlertidigt servicen på pause, mens ingeniører evaluerede, hvordan det selvkørende system håndterede ekstreme vejrforhold.
En tilbagekaldelse, der skulle forhindre kørsel på oversvømmede veje
Oversvømmelseshændelserne kom kort efter, at Waymo frivilligt tilbagekaldte 3.791 robotaxier i USA på grund af en softwarefejl, der kunne få køretøjer til at køre ind på oversvømmede veje.
Tilbagekaldelsen blev udløst af en hændelse den 20. april 2026 i San Antonio, hvor en Waymo-robotaxi stødte på en ufremkommelig oversvømmet vejbane under ekstremt vejr. Køretøjet var ubesat, og ingen kom til skade, men hændelsen afslørede en svaghed i systemets evne til at genkende farlige vejforhold.
Waymos svar var en softwareopdatering leveret trådløst, designet til bedre at forhindre køretøjerne i at køre ind på oversvømmede veje – især på højhastighedsveje, hvor oversvømmelser kan være særligt farlige.
De efterfølgende hændelser viste dog, at opdateringen ikke fuldt ud løste alle scenarier med kraftig regn eller oversvømmede bygader.
Hvorfor Waymo satte servicen på pause på trods af software-fixet
Virksomheden satte servicen på pause, fordi softwareopdateringen målrettede et specifikt scenarie: køretøjer, der kører ind på oversvømmede vejbaner på højhastighedsveje. Oversvømmelser i byer under storme kan dog opstå på andre måder, herunder hurtigt dannende vand i vejkryds eller lavtliggende gader.
I praksis betød det, at systemet stadig kunne støde på situationer, det ikke var fuldt trænet til at håndtere. Pausen gav Waymo mulighed for at gennemgå adfærden og forfine sine detektions- og sikkerhedskontroller.
Brug af vejrvarsler til at styre risiko
Waymo har oplyst, at dets operationelle teams også støtter sig til eksterne vejrsignaler – såsom varsler fra National Weather Service – sammen med intern overvågning af vej- og vejrforhold for at beslutte, hvornår robotaxidriften skal begrænses eller suspenderes.
Denne tilgang fremhæver et vigtigt aspekt af de nuværende autonome køretøjsudrulninger: Sikkerhedsbeslutninger træffes ikke kun af køretøjet alene. I stedet kan overvågningssystemer på flådeniveau og menneskelig tilsyn midlertidigt deaktivere service, når ekstremt vejr skaber uforudsigelige kørselsforhold.
Voksende regulatorisk kontrol
Oversvømmelseshændelserne finder sted i en periode med øget føderal kontrol af Waymos autonome køresystem.
Undersøgelser af skolebussikkerhed
I oktober 2025 indledte det amerikanske NHTSA (National Highway Traffic Safety Administration) en undersøgelse af rapporter om, at Waymo-køretøjer ikke standsede korrekt for skolebusser med blinkende røde lys.
Dokumentation indsendt af Austin Independent School District beskrev 19 tilfælde, hvor Waymo-køretøjer ulovligt passerede standsede skolebusser i løbet af skoleåret 2025–26, hvilket førte til yderligere regulatorisk opmærksomhed.
NTSB (National Transportation Safety Board) indledte også sin egen undersøgelse af hændelser, hvor robotaxier passerede skolebusser i Texas.
Uheld med et barn i Santa Monica
En anden større hændelse fandt sted den 23. januar 2026, da et Waymo-automatiseret køretøj ramte en 9-årig elev i en skolezone i Santa Monica. Barnet pådrog sig mindre kvæstelser.
Føderale efterforskere siger, at barnet løb ud på gaden bagfra en parkeret SUV i morgentimerne, og uheldet er nu under efterforskning af både NHTSA og NTSB.
Hvad oversvømmelseshændelserne betyder for robotaxier
Sammenholdt viser oversvømmelseshændelserne og de igangværende undersøgelser, at selvkørende køretøjer godt kan forbedres gennem softwareopdateringer. Waymo udruller jævnligt trådløse rettelser og driftsmæssige ændringer på tværs af sin flåde.
Men begivenhederne illustrerer en central udfordring for autonome systemer: Virkelige kørselsforhold – såsom pludselige oversvømmelser, uforudsigelig fodgængerbevægelse eller komplekse trafikregler – kan afsløre 'edge cases', der kræver yderligere teknisk udvikling og testning.
For virksomheder, der bygger robotaxinetværk, bliver evnen til hurtigt at identificere disse scenarier og opdatere softwaren sikkert på tværs af tusindvis af køretøjer en af de centrale prøver på teknologiens parathed til storskalaudrulning.
engadget.comWaymos in Atlanta and San Antonio keep driving into flooded roads
ttnews.comWaymo Halts Robotaxi Service in 5 Cities Over Flood Risk - TT
newsbytesapp.comWaymo halts service in 4-cities as robotaxis struggle with floodwaters
thenextweb.comWaymo recalls 3,791 robotaxis after a vehicle drove into a flooded ...
techcrunch.comWaymo expands pause to four cities as robotaxis keep driving into ...