AnswersPublished17 sources
Unitree UniUni chce usnadnit společná vystoupení humanoidních robotů
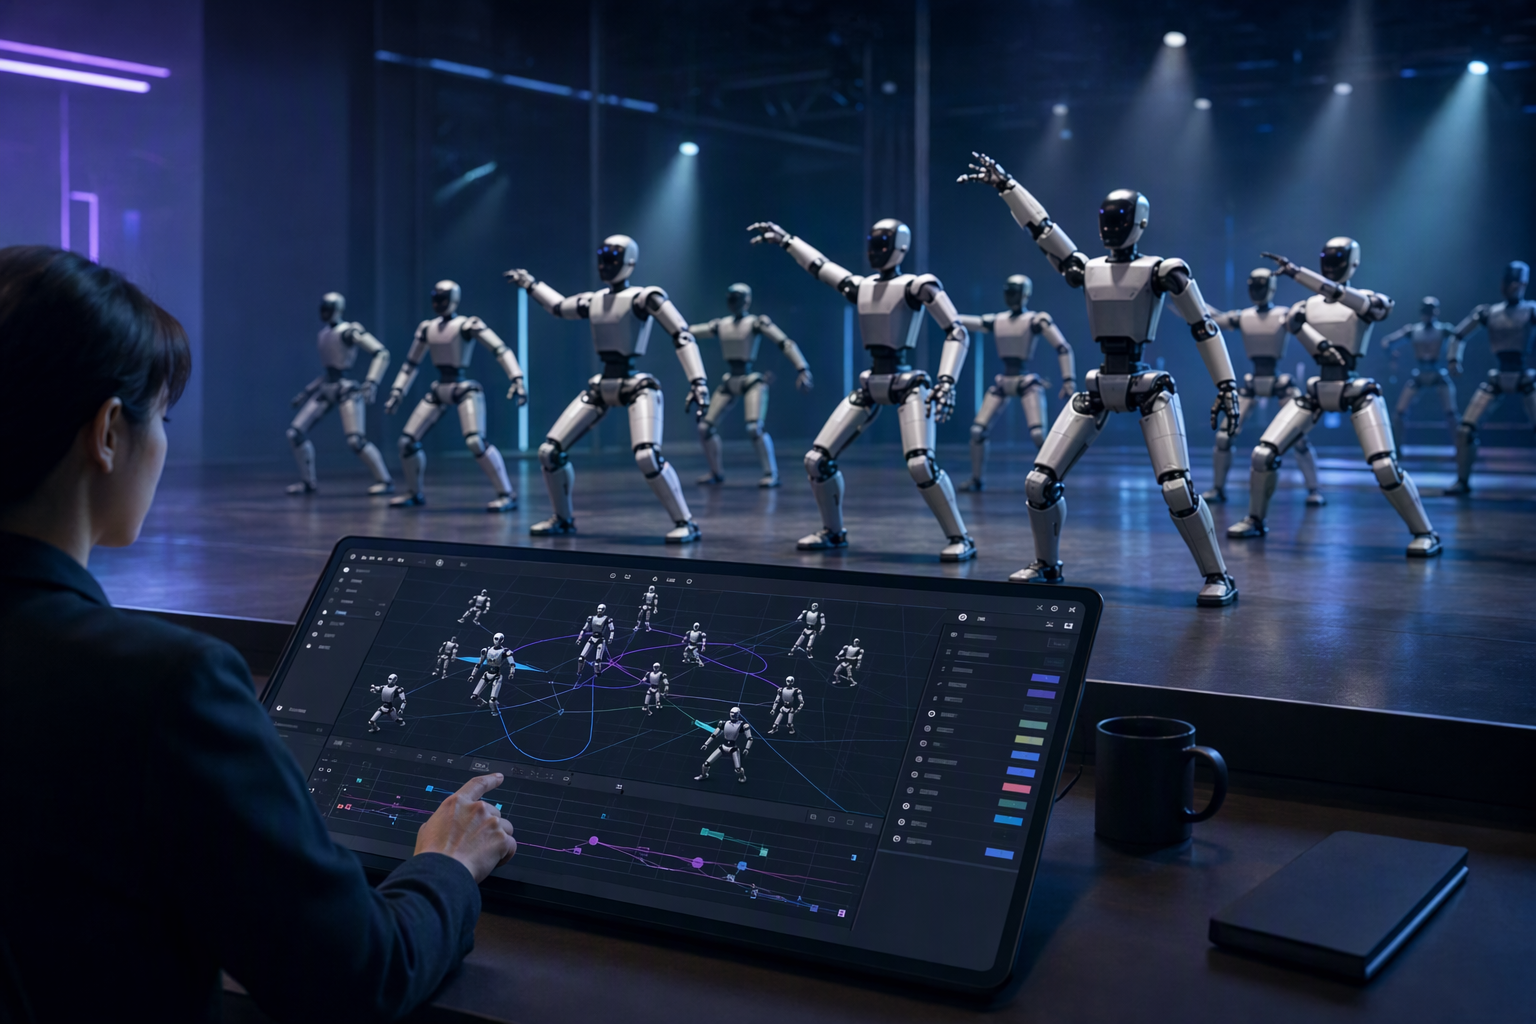
UniUni je bezplatná aplikace pro Windows a macOS určená zákazníkům Unitree; při uvedení podporuje humanoidní roboty H2 a G1. Umožňuje vizuálně plánovat trasy, načasovat pohyby, synchronizovat je s hudbou a sledovat stav robotů.
PublikovalUpraveno pomocí GPT-6 LunaObrázky vytvořeny pomocí GPT Image 2
Research answer
Key takeaways
- UniUni je bezplatná aplikace pro Windows a macOS určená zákazníkům Unitree; při uvedení podporuje humanoidní roboty H2 a G1.
- Umožňuje vizuálně plánovat trasy, načasovat pohyby, synchronizovat je s hudbou a sledovat stav robotů.
- Maximální velikost skupiny, požadavky na síť ani přesnost určování polohy zatím nejsou potvrzené.
AI Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: What is Unitree Robotics’ UniUni swarm-control software, released as reported on October 17, 2026, and how does it enable customers to chore. Article summary: UniUni is Unitree Robotics’ desktop software for planning, coordinating and supervising groups of humanoid robots through one interface, particularly for choreographed performances. Reports published on October 17, 2026 . Topic tags: general, general web, user generated. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fa
Unitree UniUni je desktopová aplikace pro plánování a dohled nad vystoupeními více humanoidních robotů z jednoho rozhraní. Její smysl je praktický: sladit, kam se jednotlivé stroje pohybují, kdy provedou určitou akci a jak si při vystoupení vedou. Nejde však o důkaz, že roboti dokážou bez dozoru spolehlivě pracovat jako autonomní průmyslová skupina. 3
5
10
Co aplikace nabízí
UniUni je podle dostupných zpráv zdarma pro zákazníky Unitree, funguje ve Windows a macOS a při uvedení podporuje humanoidní modely H2 a G1. 3
10
Obsluha může vizuálně plánovat trasy a skládat pohyby do časové osy. Zdroje zmiňují také mapování pomocí LiDARu, sledování formací a synchronizaci pohybů s hudbou. 5
10 Některé zprávy uvádějí i zadávání choreografie přirozeným jazykem, dostupné informace ale neupřesňují, nakolik software dokáže automaticky vytvářet kompletní pohyby celého těla.
4
8
Aplikace podle zpráv umí vyhledávat roboty připojené ke stejné síti, zobrazovat jejich aktuální stav a nabídnout nouzové zastavení celé skupiny. 2
3 Operátor tak může přípravu a dohled soustředit do jednoho nástroje, místo aby řídil každý robot zvlášť.
Co zatím není jasné
Plánování tras a načasování akcí řeší důležité organizační úkoly: rozestupy mezi roboty, jejich pohyb ve formaci i přehled o tom, co se děje během vystoupení. 4
5
10 Před samotnou akcí je přesto třeba nacvičit bezpečné rozestupy, křížení tras i postup pro případ, že robot nebo síťové spojení selže. Nouzové zastavení je užitečná funkce, dostupné informace ale nepotvrzují, že by nahrazovala samostatně ověřený bezpečnostní plán.
Neznámé zůstávají například maximální počet současně řízených robotů, konkrétní požadavky na síť a přesnost určování polohy. Nezávisle také nebylo ověřeno, jak si systém poradí ve složitějším prostředí. 2
10
31
UniUni je proto zatím nejpřesnější chápat jako nástroj pro choreografii a dohled nad roboty. Samotné jeho uvedení neprokazuje, že skupina humanoidů zvládne průmyslovou práci autonomně a spolehlivě. 10
31
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "Unitree UniUni chce usnadnit společná vystoupení humanoidních robotů"?
UniUni je bezplatná aplikace pro Windows a macOS určená zákazníkům Unitree; při uvedení podporuje humanoidní roboty H2 a G1.
What are the key points to validate first?
UniUni je bezplatná aplikace pro Windows a macOS určená zákazníkům Unitree; při uvedení podporuje humanoidní roboty H2 a G1. Umožňuje vizuálně plánovat trasy, načasovat pohyby, synchronizovat je s hudbou a sledovat stav robotů.
What should I do next in practice?
Maximální velikost skupiny, požadavky na síť ani přesnost určování polohy zatím nejsou potvrzené.
Sources
hasbrains.comUnitree releases UniUni, a free app to choreograph robot ...
innovationpost.itUniUni, la piattaforma di Unitree per la gestione no-code dei robot - Innovation Post
pandaily.comUnitree Releases UniUni Swarm Control Software, Free for Its Users, Starting With H2 and G1
humanoidsdaily.comUnitree’s UniUni Lets Operators Choreograph Robot Teams With ...