AnswersPublished17 sources
SeePhys Hub rozšiřuje záznam z první osoby o pohyb těla a hmat
SeePhys Hub, uvedený 14. října 2026 společnostmi PHANES AI a Tinno Mobile, má doplnit záznam z první osoby o pohyb celého těla a informace o doteku.
PublikovalUpraveno pomocí GPT-6 LunaObrázky vytvořeny pomocí GPT Image 2
Research answer
Key takeaways
- SeePhys Hub, uvedený 14. října 2026 společnostmi PHANES AI a Tinno Mobile, má doplnit záznam z první osoby o pohyb celého těla a informace o doteku.
- Sestava zahrnuje čtyřkamerovou čelenku, dva náramky, tři pohybové trackery na pase a dolních končetinách a volitelné hmatové rukavice.
- Pohybové signály IMU a měření vzdálenosti UWB se kombinují s obrazem z hlavy a zápěstí, aby systém odhadl polohu celého těla; nejde o přímé měření každého kloubu.
- Podle zveřejněných údajů váží čelenka nejvýše 220 g a každý náramek nejvýše 75 g.
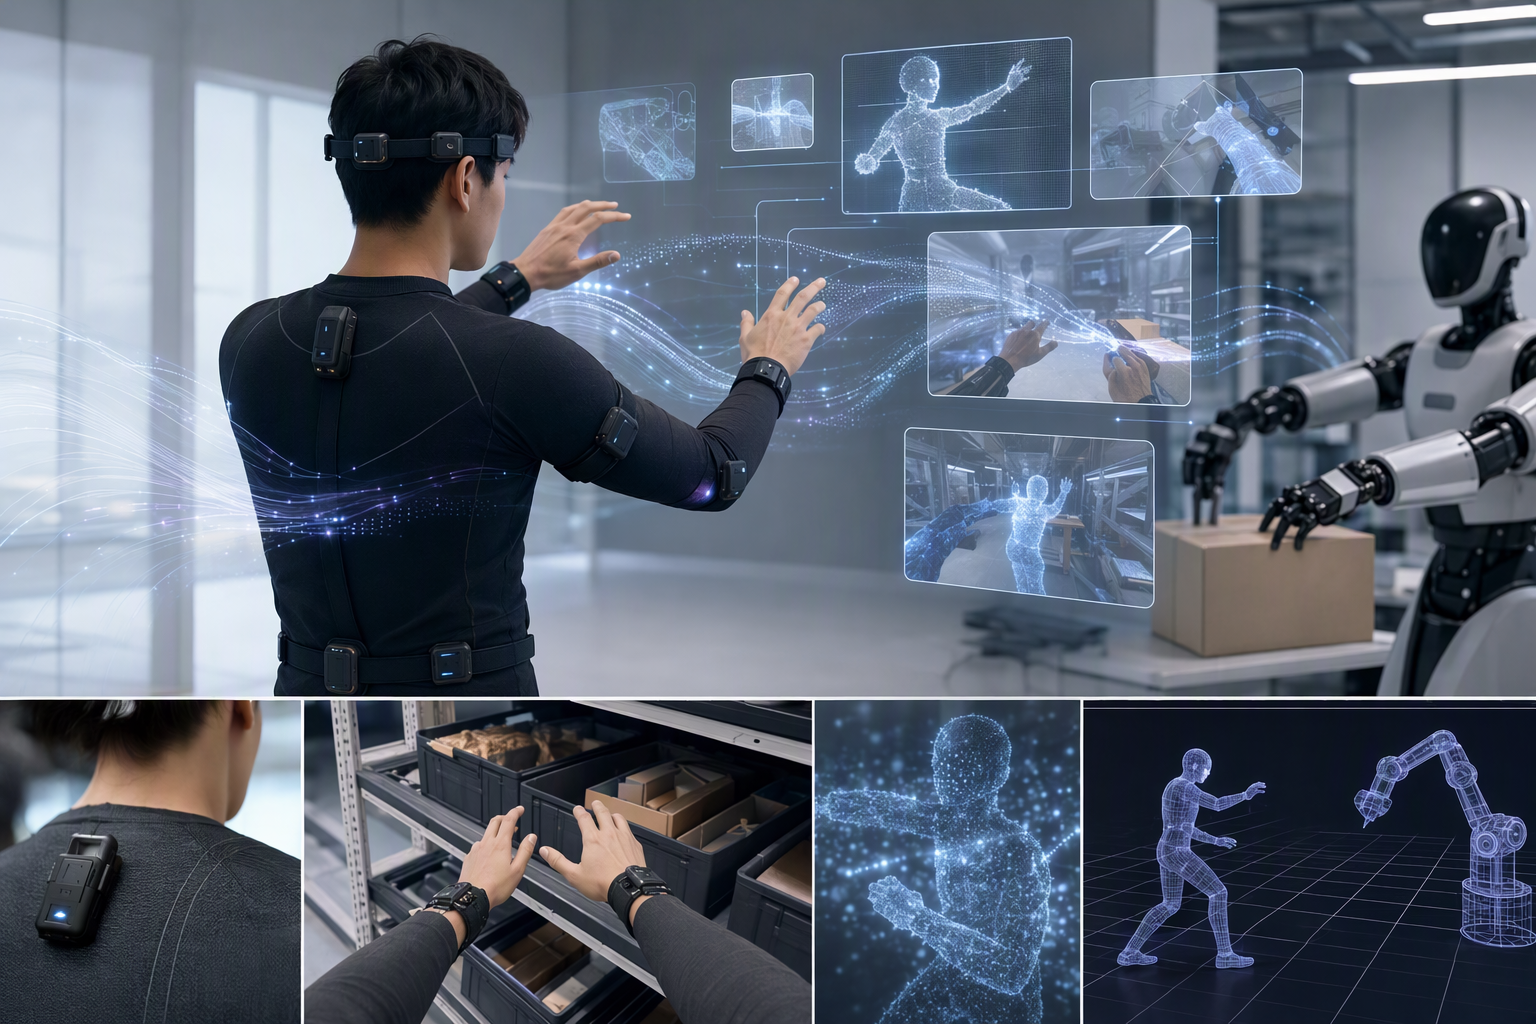
AI Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: What is PHANES AI’s SeePhys Hub, launched jointly with Tinno Mobile on October 14, 2026, and how do the partners’ respective roles, its four. Article summary: SeePhys Hub is a wearable, whole-body multimodal data-collection system jointly launched by PHANES AI and Tinno Mobile on October 14, 2026, to turn human demonstrations into robot-training data combining first-person vis. Topic tags: general, general web, user generated. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fa
SeePhys Hub je nositelná sestava pro záznam lidské činnosti, z níž mají vznikat multimodální tréninková data pro roboty. Společnosti PHANES AI a Tinno Mobile ji představily 14. října 2026. Systém kombinuje video z první osoby s informacemi o pohybu rukou a těla; podle úkolu lze přidat také data z hmatových rukavic.18
47
Smyslem je zachytit i to, co samotný pohled z hlavy nemusí ukázat: například polohu těla při předklonu nebo tlak ruky při uchopení předmětu.4
18
Co sestava obsahuje
Základem je čelenka se čtyřmi kamerami, dva náramky na zápěstí, tři pohybové trackery umístěné na pase a dolních končetinách a volitelné hmatové rukavice. Čelenka má snímat okolí v rozsahu 360°, zatímco kamery na zápěstích přidávají detailnější pohled na práci rukou. Trackery zaznamenávají pohyb těla a rukavice změny tlaku při kontaktu rukou s předměty.18
47
Podle informací zveřejněných při uvedení má PHANES AI na starosti návrh produktu a algoritmy. Tinno Mobile přináší zkušenosti s řízením nákladů, dodavatelským řetězcem a kontrolou kvality.18
Co přidává oproti samotnému videu
Záznam z první osoby ukazuje, co člověk vidí a jak pracuje rukama, ale nemusí dostatečně popsat pohyb, kterým úkol provedl. Při chůzi, otáčení nebo ohýbání může kamera směřující dopředu zachytit výsledek činnosti, aniž by dobře ukázala polohu trupu či nohou. Z videa také nelze přímo vyčíst, jak silně ruka na předmět tlačí.4
18
SeePhys Hub má tyto informace spojit v jednom záznamu. Pohledy ze zápěstí přidávají detail při manipulaci, zatímco trackery na těle slouží k odhadu celkové polohy. Volitelné rukavice doplňují hmatová data pro úkoly, při nichž záleží na tlaku při kontaktu. Zprávy popisují výstup systému jako kombinaci obrazu z první osoby, polohy a dotyku rukou a informací o poloze a síle celého těla. Nedokládají však, že zařízení přímo měří sílu v každém místě těla.6
9
Jak systém odhaduje polohu těla
Místo trackeru na každém segmentu těla používá SeePhys Hub tři uzly: jeden na pase a dva na dolních končetinách. Jejich pohybové signály z inerciálních jednotek (IMU) a měření vzdálenosti mezi uzly pomocí ultraširokopásmové technologie (UWB) systém kombinuje s obrazem z hlavy a zápěstí, aby odhadl polohu celého těla.18
Jde o výpočet založený na kombinaci senzorů, nikoli o přímé měření každého kloubu. Zprávy o uvedení zařízení neuvádějí nezávislé výsledky testů přesnosti, a proto je vhodné chápat popsané schopnosti jako tvrzení o produktu, ne jako ověřené výkonnostní parametry.18
Hmotnost, záznam a synchronizace
Podle zveřejněných údajů váží čelenka nejvýše 220 gramů a každý náramek nejvýše 75 gramů. Čelenka i náramky mají podporovat až 24 hodin nepřetržitého sběru dat.47
Deklarovaná synchronizační odchylka nejvýše 0,5 milisekundy se vztahuje ke kamerám, IMU a UWB v čelence. Nelze z ní automaticky vyvozovat stejnou přesnost časového sladění všech součástí celé sestavy.47
Proč jsou rukavice volitelné
Hmatové rukavice mohou zaznamenat tlak při kontaktu, ale při některých činnostech — například při mytí nádobí — mohou omezovat pohyb. Zprávy také upozorňují, že hmatové senzory mohou do záznamu vnášet šum. Rukavice a náramky lze proto používat odděleně: rukavice nasadit tam, kde jsou data o doteku důležitá, a vynechat je při úkolech, kterým by překážely.12
20
Podle některých zpráv tým zkoumá, zda lze dotyk odhadovat z obrazu. Dostupné informace ale neukazují, s jakou přesností by takový odhad fungoval, ani nedokládají, že může hmatové senzory nahradit. Zatím jde tedy o výzkumný směr, nikoli o prokázanou schopnost systému.18
Od záznamu k datům pro roboty
Doprovodná platforma má podle zveřejněných informací záznamy rozebírat a čistit, dělit je na úseky jednotlivých činností a doplňovat sémantickými štítky. Navazuje také na postupy pro rekonstrukci scény, odhad polohy celého těla, sledování pohybů rukou a převod pohybu člověka na pohyb robota.9
47
PHANES AI představuje SeePhys Hub jako řešení mezi jednoduchým videem z běžného prostředí a náročnějším sběrem dat pomocí profesionálního snímání pohybu nebo přímo na robotech. Cílem je zachovat možnost zaznamenávat lidi při běžných činnostech a zároveň získat více informací o pohybu těla a kontaktu s předměty.12
Zda tento kompromis přinese přesná a snadno škálovatelná tréninková data, případně zlepší výkon robotů, zatím musí ukázat nezávislé hodnocení.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "SeePhys Hub rozšiřuje záznam z první osoby o pohyb těla a hmat"?
SeePhys Hub, uvedený 14. října 2026 společnostmi PHANES AI a Tinno Mobile, má doplnit záznam z první osoby o pohyb celého těla a informace o doteku.
What are the key points to validate first?
SeePhys Hub, uvedený 14. října 2026 společnostmi PHANES AI a Tinno Mobile, má doplnit záznam z první osoby o pohyb celého těla a informace o doteku. Sestava zahrnuje čtyřkamerovou čelenku, dva náramky, tři pohybové trackery na pase a dolních končetinách a volitelné hmatové rukavice.
What should I do next in practice?
Pohybové signály IMU a měření vzdálenosti UWB se kombinují s obrazem z hlavy a zápěstí, aby systém odhadl polohu celého těla; nejde o přímé měření každého kloubu.