HELIOS: Čtyřruký vesmírný robot, který nepotřebuje nohy
Společnost Orbit Robotics odhalila prototyp robota HELIOS, který je navržen výhradně pro kosmické prostředí – místo nohou má čtyři paže, díky nimž se pohybuje, ukotvuje a provádí údržbářské úkoly v mikrogravitaci na v... Konstrukce robota upřednostňuje obratnost a stabilitu v beztížném stavu a odráží širší trend ve...
Společnost Orbit Robotics odhalila prototyp robota HELIOS, který je navržen výhradně pro kosmické prostředí – místo nohou má čtyři paže, díky nimž se pohybuje, ukotvuje a provádí údržbářské úkoly v mikrogravitaci na v...
Konstrukce robota upřednostňuje obratnost a stabilitu v beztížném stavu a odráží širší trend ve vývoji vesmírné robotiky, která se místo chůze zaměřuje na manipulátorová ramena pro orbitální údržbu.
HELIOS se připojuje k rostoucí celosvětové snaze o vývoj vesmírných robotů – vedle NASA Robonaut 2, plánovaného čínského robotického astronauta PM01 a volně létajícího robota Joy od Icarus Robotics, který by měl na IS...
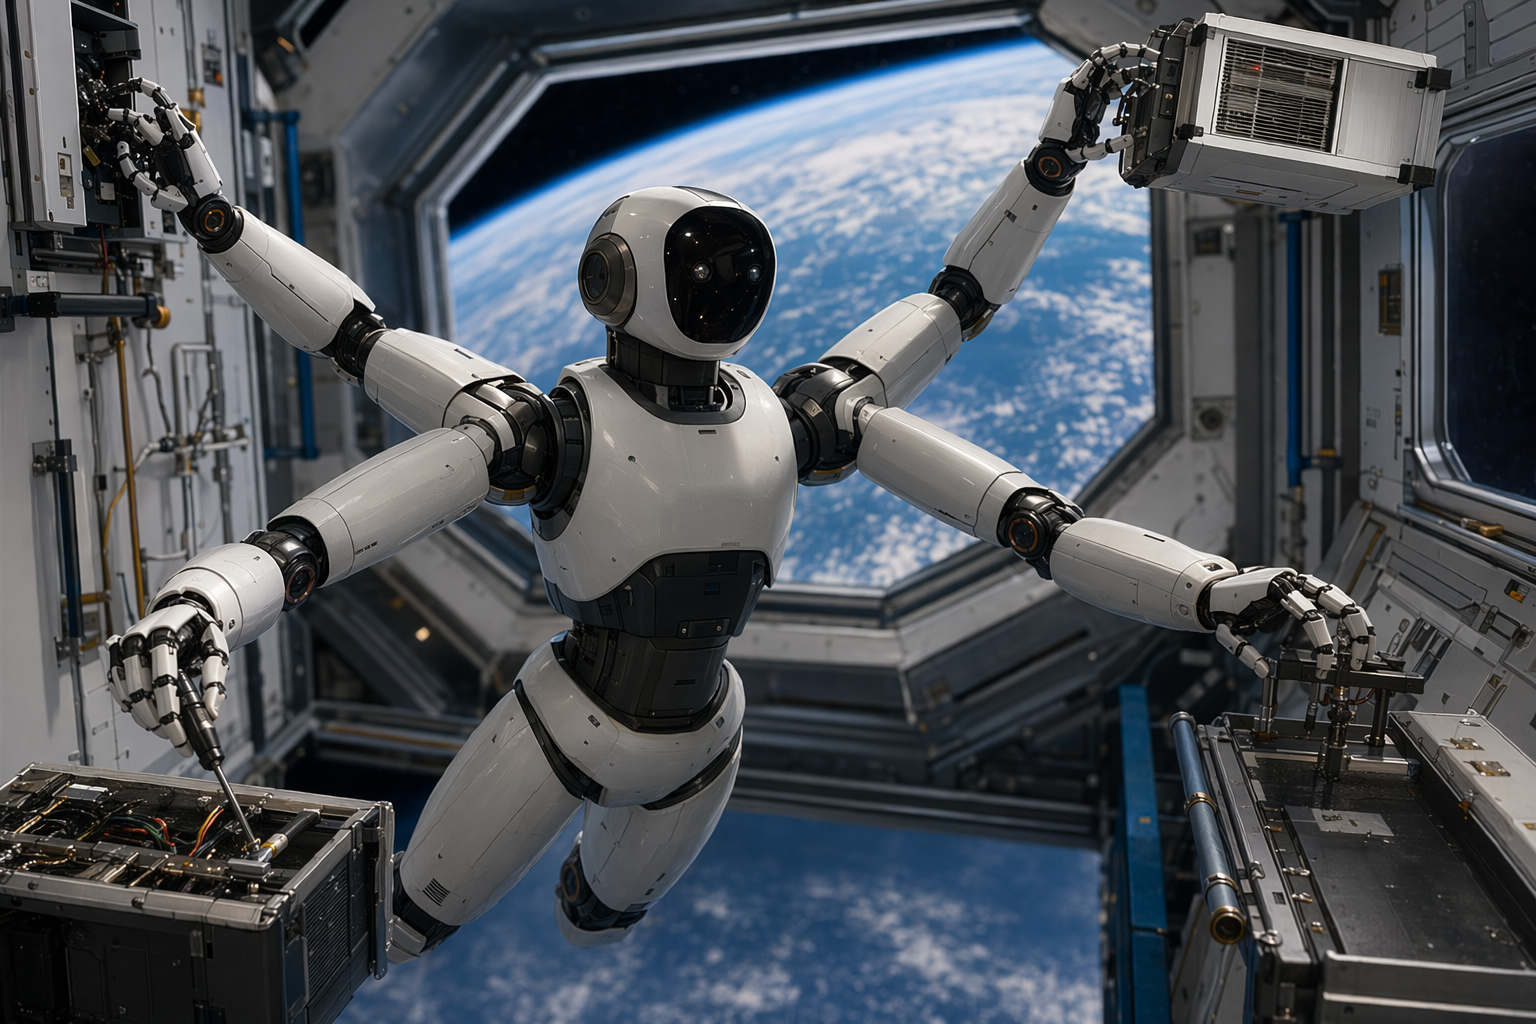
What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (inConcept visualization of HELIOS, a four‑armed humanoid robot designed for maneuvering and performing maintenance tasks in microgravity.
AI Prompt
Create a landscape editorial hero image for this Studio Global article: What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (in. Article summary: Orbit Robotics’ HELIOS, as described in your prompt, is a prototype space robot designed specifically for microgravity, using a legless body with four arms instead of a humanoid walking form. Based on the available evide. Topic tags: general, general web, user generated, government, academic. Reference image context from search candidates: Reference image 1: visual subject "* HELIOS Humanoid Robot With Four Arms for Orbital Missions. Orbit Robotics, a Canadian robotics firm, has unveiled a new humanoid robot designed specifically for space environment" source context "HELIOS Humanoid Robot With Four Arms for Orbital Missions - Hardware Busters" Reference image
openai.com
Kanadský startup Orbit Robotics představil prototyp humanoidního robota HELIOS, navrženého speciálně pro práci ve vesmíru. Na rozdíl od typických humanoidů se dvěma nohama a dvěma rukama volí HELIOS radikálně odlišný přístup: nohy nahrazuje dvěma dalšími pažemi. Výsledkem je čtyřruký robotický systém optimalizovaný pro realitu mikrogravitace.
Tento koncept vychází z prosté pravdy o orbitálním prostředí – roboti ve vesmíru nepotřebují chodit. Potřebují především obratnost, stabilitu a schopnost manévrovat a manipulovat s vybavením v beztížném stavu.
Robot bez nohou, zrozený pro mikrogravitaci
HELIOS byl vytvořen, aby pomáhal astronautům a plnil technické úkoly na orbitální infrastruktuře, jako jsou vesmírné stanice nebo satelity. V propagačních ukázkách se robot objevuje s lehkým rámem a sítí lanem poháněných kloubů, které mají zlepšit přesnost a ovladatelnost.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
What is the short answer to "HELIOS: Čtyřruký vesmírný robot, který nepotřebuje nohy"?
Společnost Orbit Robotics odhalila prototyp robota HELIOS, který je navržen výhradně pro kosmické prostředí – místo nohou má čtyři paže, díky nimž se pohybuje, ukotvuje a provádí údržbářské úkoly v mikrogravitaci na v...
What are the key points to validate first?
Společnost Orbit Robotics odhalila prototyp robota HELIOS, který je navržen výhradně pro kosmické prostředí – místo nohou má čtyři paže, díky nimž se pohybuje, ukotvuje a provádí údržbářské úkoly v mikrogravitaci na v... Konstrukce robota upřednostňuje obratnost a stabilitu v beztížném stavu a odráží širší trend ve vývoji vesmírné robotiky, která se místo chůze zaměřuje na manipulátorová ramena pro orbitální údržbu.
What should I do next in practice?
HELIOS se připojuje k rostoucí celosvětové snaze o vývoj vesmírných robotů – vedle NASA Robonaut 2, plánovaného čínského robotického astronauta PM01 a volně létajícího robota Joy od Icarus Robotics, který by měl na IS...
HELIOS: Čtyřruký vesmírný robot, který nepotřebuje nohy
Společnost Orbit Robotics odhalila prototyp robota HELIOS, který je navržen výhradně pro kosmické prostředí – místo nohou má čtyři paže, díky nimž se pohybuje, ukotvuje a provádí údržbářské úkoly v mikrogravitaci na v... Konstrukce robota upřednostňuje obratnost a stabilitu v beztížném stavu a odráží širší trend ve...
Společnost Orbit Robotics odhalila prototyp robota HELIOS, který je navržen výhradně pro kosmické prostředí – místo nohou má čtyři paže, díky nimž se pohybuje, ukotvuje a provádí údržbářské úkoly v mikrogravitaci na v...
Konstrukce robota upřednostňuje obratnost a stabilitu v beztížném stavu a odráží širší trend ve vývoji vesmírné robotiky, která se místo chůze zaměřuje na manipulátorová ramena pro orbitální údržbu.
HELIOS se připojuje k rostoucí celosvětové snaze o vývoj vesmírných robotů – vedle NASA Robonaut 2, plánovaného čínského robotického astronauta PM01 a volně létajícího robota Joy od Icarus Robotics, který by měl na IS...
What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (inConcept visualization of HELIOS, a four‑armed humanoid robot designed for maneuvering and performing maintenance tasks in microgravity.
AI Prompt
Create a landscape editorial hero image for this Studio Global article: What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (in. Article summary: Orbit Robotics’ HELIOS, as described in your prompt, is a prototype space robot designed specifically for microgravity, using a legless body with four arms instead of a humanoid walking form. Based on the available evide. Topic tags: general, general web, user generated, government, academic. Reference image context from search candidates: Reference image 1: visual subject "* HELIOS Humanoid Robot With Four Arms for Orbital Missions. Orbit Robotics, a Canadian robotics firm, has unveiled a new humanoid robot designed specifically for space environment" source context "HELIOS Humanoid Robot With Four Arms for Orbital Missions - Hardware Busters" Reference image
openai.com
Kanadský startup Orbit Robotics představil prototyp humanoidního robota HELIOS, navrženého speciálně pro práci ve vesmíru. Na rozdíl od typických humanoidů se dvěma nohama a dvěma rukama volí HELIOS radikálně odlišný přístup: nohy nahrazuje dvěma dalšími pažemi. Výsledkem je čtyřruký robotický systém optimalizovaný pro realitu mikrogravitace.
Tento koncept vychází z prosté pravdy o orbitálním prostředí – roboti ve vesmíru nepotřebují chodit. Potřebují především obratnost, stabilitu a schopnost manévrovat a manipulovat s vybavením v beztížném stavu.
Robot bez nohou, zrozený pro mikrogravitaci
HELIOS byl vytvořen, aby pomáhal astronautům a plnil technické úkoly na orbitální infrastruktuře, jako jsou vesmírné stanice nebo satelity. V propagačních ukázkách se robot objevuje s lehkým rámem a sítí lanem poháněných kloubů, které mají zlepšit přesnost a ovladatelnost.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
What is the short answer to "HELIOS: Čtyřruký vesmírný robot, který nepotřebuje nohy"?
Společnost Orbit Robotics odhalila prototyp robota HELIOS, který je navržen výhradně pro kosmické prostředí – místo nohou má čtyři paže, díky nimž se pohybuje, ukotvuje a provádí údržbářské úkoly v mikrogravitaci na v...
What are the key points to validate first?
Společnost Orbit Robotics odhalila prototyp robota HELIOS, který je navržen výhradně pro kosmické prostředí – místo nohou má čtyři paže, díky nimž se pohybuje, ukotvuje a provádí údržbářské úkoly v mikrogravitaci na v... Konstrukce robota upřednostňuje obratnost a stabilitu v beztížném stavu a odráží širší trend ve vývoji vesmírné robotiky, která se místo chůze zaměřuje na manipulátorová ramena pro orbitální údržbu.
What should I do next in practice?
HELIOS se připojuje k rostoucí celosvětové snaze o vývoj vesmírných robotů – vedle NASA Robonaut 2, plánovaného čínského robotického astronauta PM01 a volně létajícího robota Joy od Icarus Robotics, který by měl na IS...
Jeho nejvýraznější vlastností je architektura se čtyřmi pažemi. Místo nohou určených k chůzi po zemi používá HELIOS své přídavné paže k:
Pohybu v interiéru stanice
Stabilizaci vůči povrchům
Nastavení těla do správné polohy při údržbářských pracích
Toto uspořádání umožňuje robotu uchopovat konstrukce, přemísťovat se a pracovat ve stísněných prostorech, což jsou běžná omezení uvnitř kosmických lodí a orbitálních platforem.
Tvůrci uvádějí, že se design zaměřuje na úkoly, které astronauti pravidelně provádějí, včetně údržby zařízení, manipulace s nákladem a orbitální výstavby.
Proč dávají čtyři paže ve vesmíru smysl
Na Zemi humanoidní roboti obvykle potřebují nohy k pohybu po podlaze, schodech a nerovném terénu. V mikrogravitaci tato omezení mizí. Klíčovou výzvou se naopak stává kontrola pohybu bez nekontrolovaného odplouvání od pracoviště.
Vícepažný robot může tento problém vyřešit ukotvením k blízkým konstrukcím. Může se například přidržovat rámu nebo madla některými pažemi, zatímco jinými manipuluje s nástroji nebo vybavením. Tento přístup se podobá strategiím, které používají robotické manipulátory určené pro orbitální údržbu a servis kosmických lodí.
Z tohoto důvodu se mnoho konceptů vesmírné robotiky zaměřuje spíše na manipulátorová ramena, úchopové mechanismy a precizní řídicí systémy než na tradiční chůzi.
Rané prototypové stadium
HELIOS je stále raným prototypem. Veřejně dostupné informace o podrobných specifikacích – jako je velikost, hmotnost, nosnost nebo celkový počet stupňů volnosti – jsou v současných zprávách omezené.
Co je zřejmé, je, že robot je koncipován jako technologický demonstrátor, který zkoumá nové způsoby pohybu a práce robotů v mikrogravitaci. Projekt byl představen jako součást výzkumného úsilí zaměřeného na robotické asistenty pro budoucí orbitální operace.
Součást rostoucího závodu ve vývoji vesmírných robotů
HELIOS se objevuje v době, kdy kosmické agentury a startupy po celém světě zrychlují úsilí o vývoj robotických pracovníků pro oběžnou dráhu.
Několik významných projektů ilustruje tento trend:
Robonaut 2 (R2) od NASA
NASA vyslala Robonauta 2 na Mezinárodní vesmírnou stanici v roce 2011 na palubě raketoplánu Discovery. Stal se prvním humanoidním robotem ve vesmíru a byl navržen k asistování astronautům a testování schopností obratných robotů na orbitě.
Čínská iniciativa robotického astronauta PM01
Čínská robotická společnost Engine AI oznámila plány vyslat svého humanoidního robota PM01 do vesmíru jako součást programu „robotického astronauta“, čímž zdůraznila rostoucí zájem o autonomní robotické členy posádek pro nebezpečné úkoly.
Robot „Joy“ od Icarus Robotics (mise na ISS plánovaná na rok 2027)
Startup Icarus Robotics vyvíjí volně létajícího robota zvaného Joy, jehož testování na palubě ISS je naplánováno na začátek roku 2027. Mise má ověřit autonomní navigaci a robotické operace v reálném prostředí vesmírné stanice.
Tyto projekty společně odrážejí širší průmyslový posun: roboti stále častěji přebírají úkoly jako je inspekce, opravy, montáž a logistika na oběžné dráze, čímž snižují riziko pro lidské astronauty.
Hlavní myšlenka za HELIOS
HELIOS ukazuje, jak inženýři přemýšlejí o robotice pro vesmír novým způsobem, místo aby pouze přizpůsobovali pozemské konstrukce. Tím, že se zbavil nohou a zaměřil se na obratnost více paží a ukotvení, přímo odpovídá fyzice mikrogravitace.
Pokud se budoucí verze vyvinou z prototypového stadia, mohly by roboty jako HELIOS astronautům pomáhat s údržbou kosmických lodí, sestavováním velkých orbitálních konstrukcí a správou nákladu – a proměnit tak vesmírné stanice v pracoviště, kde lidé a roboti spolupracují bok po boku.
frontiersin.org
A comprehensive survey of space robotic manipulators for ...
Jeho nejvýraznější vlastností je architektura se čtyřmi pažemi. Místo nohou určených k chůzi po zemi používá HELIOS své přídavné paže k:
Pohybu v interiéru stanice
Stabilizaci vůči povrchům
Nastavení těla do správné polohy při údržbářských pracích
Toto uspořádání umožňuje robotu uchopovat konstrukce, přemísťovat se a pracovat ve stísněných prostorech, což jsou běžná omezení uvnitř kosmických lodí a orbitálních platforem.
Tvůrci uvádějí, že se design zaměřuje na úkoly, které astronauti pravidelně provádějí, včetně údržby zařízení, manipulace s nákladem a orbitální výstavby.
Proč dávají čtyři paže ve vesmíru smysl
Na Zemi humanoidní roboti obvykle potřebují nohy k pohybu po podlaze, schodech a nerovném terénu. V mikrogravitaci tato omezení mizí. Klíčovou výzvou se naopak stává kontrola pohybu bez nekontrolovaného odplouvání od pracoviště.
Vícepažný robot může tento problém vyřešit ukotvením k blízkým konstrukcím. Může se například přidržovat rámu nebo madla některými pažemi, zatímco jinými manipuluje s nástroji nebo vybavením. Tento přístup se podobá strategiím, které používají robotické manipulátory určené pro orbitální údržbu a servis kosmických lodí.
Z tohoto důvodu se mnoho konceptů vesmírné robotiky zaměřuje spíše na manipulátorová ramena, úchopové mechanismy a precizní řídicí systémy než na tradiční chůzi.
Rané prototypové stadium
HELIOS je stále raným prototypem. Veřejně dostupné informace o podrobných specifikacích – jako je velikost, hmotnost, nosnost nebo celkový počet stupňů volnosti – jsou v současných zprávách omezené.
Co je zřejmé, je, že robot je koncipován jako technologický demonstrátor, který zkoumá nové způsoby pohybu a práce robotů v mikrogravitaci. Projekt byl představen jako součást výzkumného úsilí zaměřeného na robotické asistenty pro budoucí orbitální operace.
Součást rostoucího závodu ve vývoji vesmírných robotů
HELIOS se objevuje v době, kdy kosmické agentury a startupy po celém světě zrychlují úsilí o vývoj robotických pracovníků pro oběžnou dráhu.
Několik významných projektů ilustruje tento trend:
Robonaut 2 (R2) od NASA
NASA vyslala Robonauta 2 na Mezinárodní vesmírnou stanici v roce 2011 na palubě raketoplánu Discovery. Stal se prvním humanoidním robotem ve vesmíru a byl navržen k asistování astronautům a testování schopností obratných robotů na orbitě.
Čínská iniciativa robotického astronauta PM01
Čínská robotická společnost Engine AI oznámila plány vyslat svého humanoidního robota PM01 do vesmíru jako součást programu „robotického astronauta“, čímž zdůraznila rostoucí zájem o autonomní robotické členy posádek pro nebezpečné úkoly.
Robot „Joy“ od Icarus Robotics (mise na ISS plánovaná na rok 2027)
Startup Icarus Robotics vyvíjí volně létajícího robota zvaného Joy, jehož testování na palubě ISS je naplánováno na začátek roku 2027. Mise má ověřit autonomní navigaci a robotické operace v reálném prostředí vesmírné stanice.
Tyto projekty společně odrážejí širší průmyslový posun: roboti stále častěji přebírají úkoly jako je inspekce, opravy, montáž a logistika na oběžné dráze, čímž snižují riziko pro lidské astronauty.
Hlavní myšlenka za HELIOS
HELIOS ukazuje, jak inženýři přemýšlejí o robotice pro vesmír novým způsobem, místo aby pouze přizpůsobovali pozemské konstrukce. Tím, že se zbavil nohou a zaměřil se na obratnost více paží a ukotvení, přímo odpovídá fyzice mikrogravitace.
Pokud se budoucí verze vyvinou z prototypového stadia, mohly by roboty jako HELIOS astronautům pomáhat s údržbou kosmických lodí, sestavováním velkých orbitálních konstrukcí a správou nákladu – a proměnit tak vesmírné stanice v pracoviště, kde lidé a roboti spolupracují bok po boku.
frontiersin.org
A comprehensive survey of space robotic manipulators for ...