AnswersPublished14 sources
Z fotografií skutečného místa vytvoří Mundo svět, ve kterém mohou roboti zkoušet své úkoly
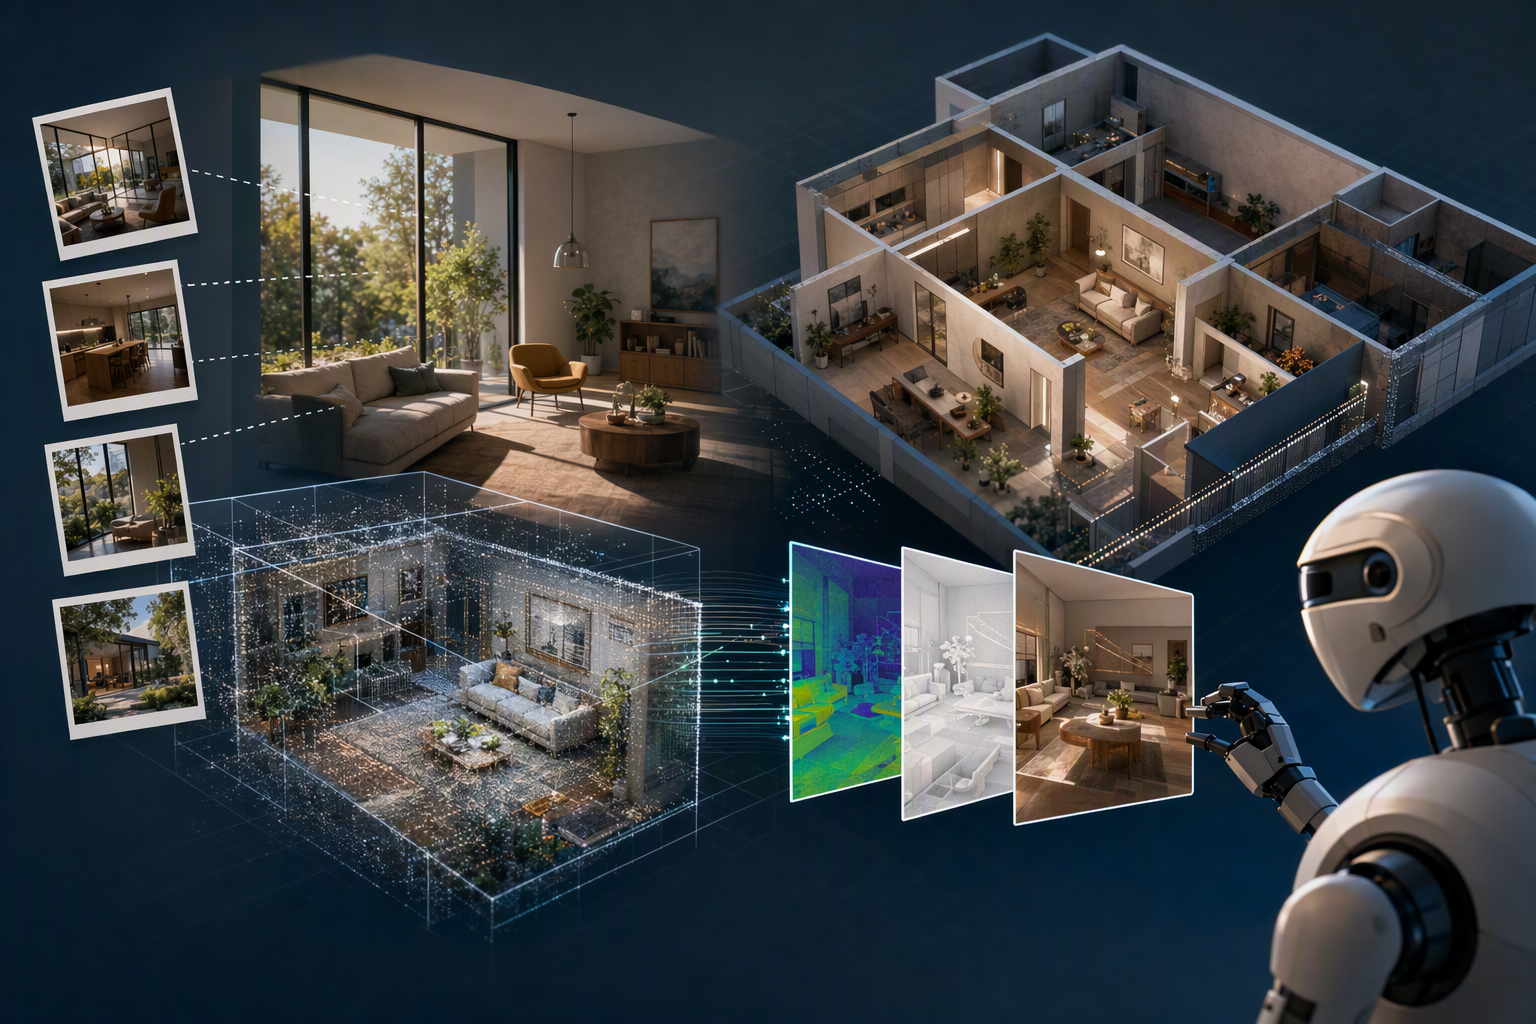
Mundo má z 1 až 12 fotografií skutečného místa vytvořit upravitelnou 3D scénu, v níž lze simulovat pohyb a úkoly robotů.[15] Základem je 3D reprezentace prostředí a jeho objektů; fyzikální vlastnosti a změny ve scéně popisuje program, zatímco video model vykresluje výsledek.[2][12] Článek na Hugging Face o projektu...
PublikovalUpraveno pomocí GPT-6 LunaObrázky vytvořeny pomocí GPT Image 2
Research answer
Key takeaways
- Mundo má z 1 až 12 fotografií skutečného místa vytvořit upravitelnou 3D scénu, v níž lze simulovat pohyb a úkoly robotů.[15]
- Základem je 3D reprezentace prostředí a jeho objektů; fyzikální vlastnosti a změny ve scéně popisuje program, zatímco video model vykresluje výsledek.[2][12]
- Článek na Hugging Face o projektu vyšel 23. října 2026.
AI Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: What is Mundo, the world model unveiled by ACE Robotics and Nanyang Technological University’s S-Lab and reported on October 31, 2026, and h. Article summary: Mundo is a scene-specific world-model system that turns photographs of a real place into an explicit 3D scene that can be explored, edited and simulated, with a video model rendering the results rather than merely genera. Topic tags: general, academic, general web, user generated. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, char
Mundo má z fotografií konkrétního místa vytvořit prostředí, které robot nejen „vidí“, ale může v něm také zkoušet různé pohyby a úkoly. Klíčová je upravitelná 3D scéna s informacemi o objektech a jejich fyzikálních vlastnostech. Výsledek pak vykresluje video model — nejde tedy jen o video, které si člověk prohlédne, ale o scénu určenou k simulaci.2
12
Nejdřív scéna, potom její obraz
Podle popisu projektu Mundo vytváří 3D zástupný model vyfotografovaného prostředí a v takzvaném programu scény zaznamenává objekty, jejich polohu i fyzikální vlastnosti. Program popisuje také to, jak se stav scény mění v čase.2 Jinými slovy, systém se snaží uchovat nejen viditelný vzhled místa, ale i informace, se kterými lze pracovat při simulaci.
Další technický přehled popisuje postup, v němž fyziku počítá simulátor — převážně MuJoCo, nástroj používaný k simulaci pohybu a kontaktu mezi objekty — a výsledek následně vykresluje doladěný video model. Podle tohoto přehledu byl model upraven z referenčního video systému MiniMax-H3 na přibližně 40 000 dvojicích videí. Tyto podrobnosti ale nejsou uvedeny v poskytnutém výňatku z Hugging Face.12
Co podle dostupných informací zvládne vstup z fotografií
Pandaily uvádí, že Mundo dokáže převést jednu až 12 fotografií skutečného místa na upravitelnou 3D scénu s fyzikou, v níž lze vykreslovat navigaci robota i manipulaci s předměty.15 Popis projektu na Hugging Face rovněž hovoří o vytváření modelu konkrétního prostředí z obrázků.
2
Dostupné materiály však podrobně nevysvětlují, jak systém zachází s rozdílem mezi jednou fotografií a více záběry. Jeden snímek nemůže ukázat všechny strany místnosti ani předmětů; více pohledů zase poskytuje další informace. Z uvedených zdrojů ale nelze ověřit přesný způsob rekonstrukce, určování polohy kamer ani doplňování míst, která na fotografiích nejsou vidět. Konkrétní tvrzení o těchto krocích proto zůstávají nepotvrzená.
Proč je důležité, že scénu lze upravovat
Když systém výslovně zaznamená objekty a jejich vlastnosti, lze je ve scéně měnit a simulovat, co se stane při určité akci. Přehled na webu věnovaném robotice uvádí například vlastnosti jako hmotnost a tření a popisuje využití fyzikálního enginu pro výpočet pohybu, kontaktu a kolizí. Zmiňuje také možnost upravovat objekty, jejich atributy i akce ve scéně.7 Projekt je představován jako způsob, jak vytvářet interaktivní prostředí pro testování a trénink robotů.
7
15
Užitečné je rozlišovat mezi tím, co scéna obsahuje, a tím, jak vypadá její výsledný obraz. Program scény nese informace o objektech a jejich fyzikálním chování; video model dodává vizuální podobu simulovaného dění. To je jiné zaměření než přístup, který se spoléhá hlavně na vygenerované pixely jako náhradu samotného prostředí.2
12
Co zatím potvrzené není
Dostupné zdroje nepotvrzují podrobný pracovní postup popisovaný v některých účtech: například detekci ohraničujících rámečků objektů, úpravy pomocí agenta propojujícího obraz a jazyk, číselnou optimalizaci ani přesné řešení dlouhých kamerových tras a překrývajících se úseků vykreslování. Nepotvrzují ani konkrétní ukázky, jako je navigace v hotelu nebo manipulace s předměty v domácnosti, ani údaje o době rekonstrukce, snímkové frekvenci, počtu GPU a nastavení inference.
Stejnou opatrnost je namístě zachovat u tvrzení o malých předmětech vznášejících se ve vzduchu, dlouhodobé paměti scény a konkrétních rozlišeních obrázků či klipů. Tyto informace se mohou objevovat v podrobnějších materiálech, ale ve zde dostupných výňatcích podložené nejsou. Nejbezpečnější shrnutí je užší: Mundo je prezentováno jako systém, který propojuje upravitelný 3D model prostředí, fyzikální simulaci a video vykreslování pro průzkum a interakci v robotice.2
7
12
Kdy má být k dispozici
Článek o Mundu na Hugging Face je datován 23. října 2026.2 Pandaily 31. října uvedl, že kód a váhy měly být zveřejněny do konce listopadu. Dostupné materiály ale nepotvrzují, zda k tomu následně skutečně došlo.
15
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "Z fotografií skutečného místa vytvoří Mundo svět, ve kterém mohou roboti zkoušet své úkoly"?
Mundo má z 1 až 12 fotografií skutečného místa vytvořit upravitelnou 3D scénu, v níž lze simulovat pohyb a úkoly robotů.[15]
What are the key points to validate first?
Mundo má z 1 až 12 fotografií skutečného místa vytvořit upravitelnou 3D scénu, v níž lze simulovat pohyb a úkoly robotů.[15] Základem je 3D reprezentace prostředí a jeho objektů; fyzikální vlastnosti a změny ve scéně popisuje program, zatímco video model vykresluje výsledek.[2][12]
What should I do next in practice?
Článek na Hugging Face o projektu vyšel 23. října 2026.