AnswersPublished22 sources
Microduck za 399 dolarů: malá robotická kachna, kterou můžete učit nové triky
Microduck je 25 centimetrů vysoký dvounohý robot s hmotností pod 800 gramů, určený hlavně k experimentům s posilovaným učením, nikoli jako univerzální domácí robot. Z výroby zvládá sedm naučených pohybů, například chůzi, kopnutí, zvedání drobných předmětů, bruslení a postavení se po pádu.
PublikovalUpraveno pomocí GPT-5.6 LunaObrázky vytvořeny pomocí GPT Image 1.5
Research answer
Key takeaways
- Microduck je 25 centimetrů vysoký dvounohý robot s hmotností pod 800 gramů, určený hlavně k experimentům s posilovaným učením, nikoli jako univerzální domácí robot.
- Z výroby zvládá sedm naučených pohybů, například chůzi, kopnutí, zvedání drobných předmětů, bruslení a postavení se po pádu.
- Otevřený softwarový stack pokrývá simulaci, trénování i přenos chování do skutečného hardwaru, ale nové spolehlivé dovednosti stále vyžadují znalosti robotiky, Pythonu a práce s GPU.
- Předobjednávky začaly 27. srpna 2026 za úvodní cenu 399 dolarů bez daní a dopravy; u nových objednávek se nyní uvádí čekání čtyři až šest měsíců.
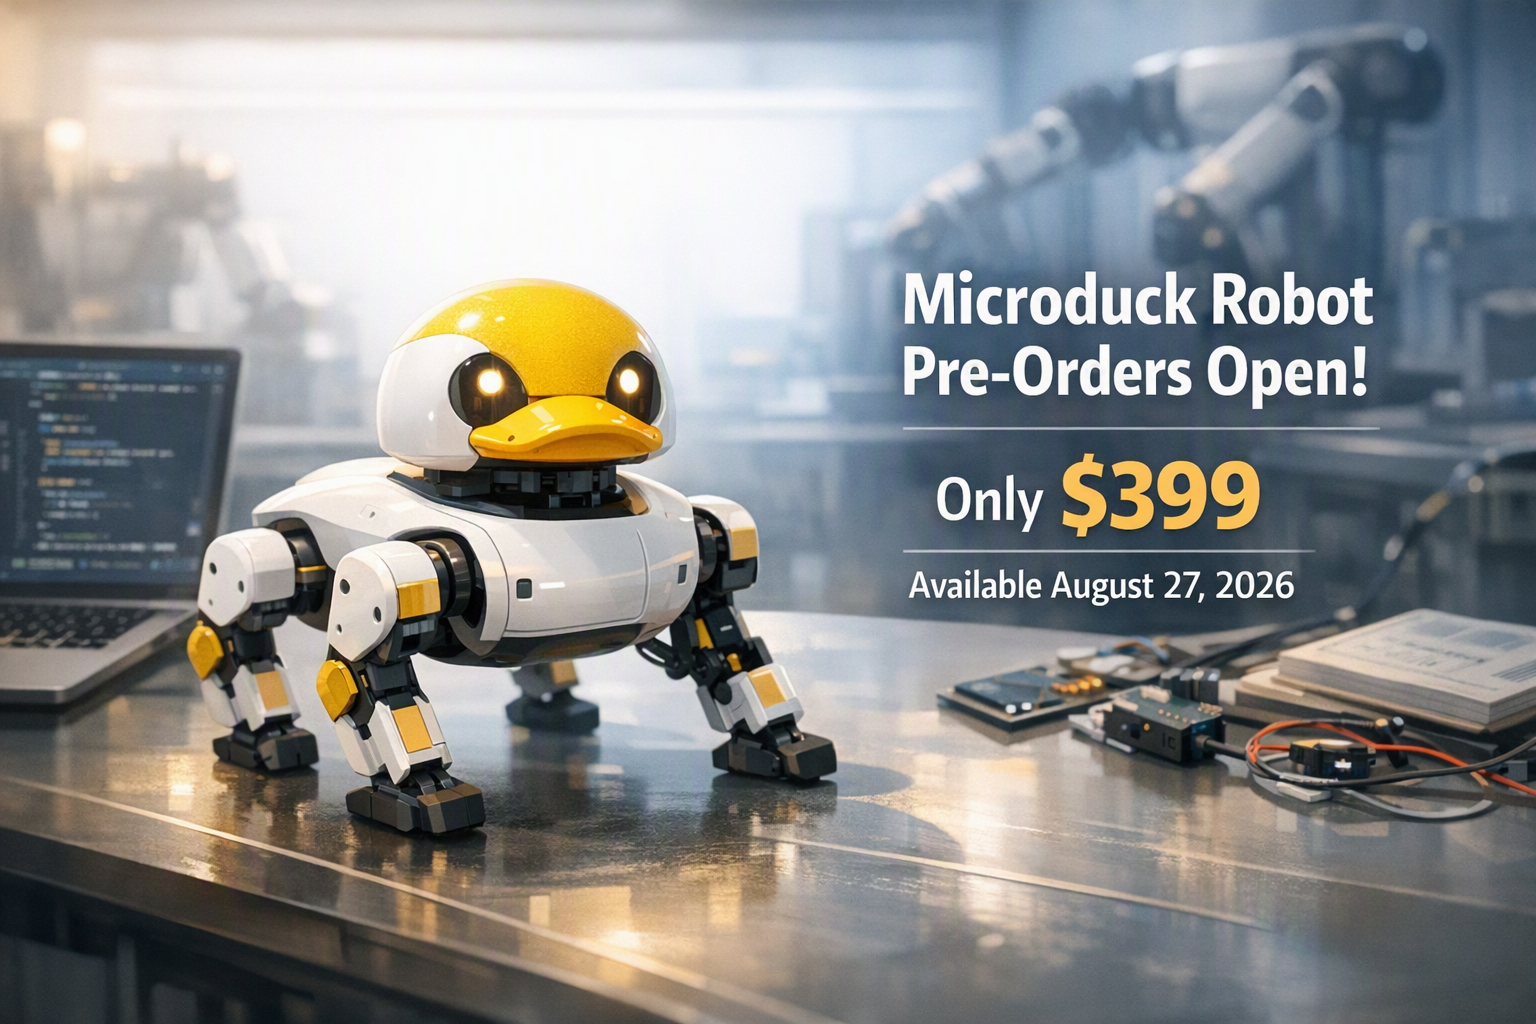
AI Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: What is Hugging Face and Pollen Robotics’ Microduck robot, announced on August 27, 2026, including its $399 price and pre-order availability. Article summary: Microduck is a small, consumer-priced platform for learning and experimenting with legged-robot reinforcement learning—not a general-purpose home humanoid. Hugging Face and its Pollen Robotics team opened pre-orders on A. Topic tags: general, general web. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fake numbers, clic
Microduck je malý dvounohý robot ve tvaru kachny, který Hugging Face vyvíjí s firmou Pollen Robotics jako dostupné fyzické hřiště pro posilované učení. Měří 25 centimetrů, váží méně než 800 gramů a v úvodní nabídce stojí 399 dolarů bez daní a dopravy. Předobjednávky byly otevřeny 27. srpna 2026, termín dodání se však u nových objednávek mezitím prodloužil. 29
38
42
Nejdůležitější je jeho určení: Microduck není autonomní domácí humanoid, který by měl uklízet nebo vést konverzaci. Je to kompaktní robotická platforma, na níž lze zkoumat, jak se chování natrénované v simulaci přenese do skutečného stroje.
Co Microduck umí
Robot má 15 motorů, kameru, LiDAR, dvě inerciální měřicí jednotky (IMU) a pohyblivý zobák, kterým dokáže zvedat malé předměty. Palubní počítač tvoří systém Rockchip RK3566 s AI akcelerátorem, 1 GB operační paměti a 32 GB úložiště. Vyjímatelná baterie má podle specifikace vydržet přibližně hodinu, záleží však na způsobu používání. 29
32
Microduck má být použitelný hned po vybalení. Dodává se se sedmi natrénovanými pohyby: umí chodit či kolébat se, sednout si, kopnout, zvednout předmět, zotavit se z běžných pádů a také jezdit na kolečkových bruslích. Nejde přitom jen o předem nahrané animace. Tyto pohyby řídí neuronové politiky vytvořené pomocí strojového učení. 20
21
29
Robot tak míří na dvě skupiny uživatelů:
- Tvůrci a zvídaví uživatelé mohou s ovladačem spouštět hotové pohyby bez psaní kódu.
- Vývojáři robotiky a strojového učení mohou prozkoumat software, upravit trénovací prostředí a pokusit se přenést nové chování do fyzického robota.
Jak funguje cesta ze simulace do reality
Základní myšlenka je jednoduchá: robot se nejprve učí v simulaci a výsledná politika se následně spustí na skutečném hardwaru. Stack pro Microduck využívá simulaci založenou na MuJoCo a posilované učení metodou PPO. Natrénovaná politika se exportuje do formátu ONNX a běží přímo v robotovi. Řídicí smyčka pracuje s frekvencí 50 Hz. 20
21
30
Obtížné ale není naučit virtuální kachnu chodit. Problémem je, aby se naučené chování vypořádalo s rozdíly mezi ideálním virtuálním modelem a skutečným mechanismem. Publikovaný postup proto do simulace zahrnuje například vlastnosti motorů, tření, změny napětí baterie, zpoždění příkazů a mechanickou vůli. Podmínky se navíc náhodně obměňují, aby se politika nenaučila pouze jeden dokonale předvídatelný scénář. 30
U malého dvounohého robota hraje významnou roli vůle v převodech. Motor může dostat příkaz, ale kloub se kvůli mechanické vůli nepohne okamžitě tak, jak by ideální model očekával. Když simulace tento nedostatek napodobí a zohlední také místo, odkud skutečný enkodér snímá pohyb, politika se během tréninku setká s částí chyb, které ji čekají po nasazení. Nejde však o záruku, že každý pokus bude fungovat napoprvé. 30
Trénování je také výpočetně náročnější, než by naznačovala cena samotného robota. Ukázky využívají tisíce paralelních simulovaných prostředí a hardware s podporou CUDA. Podle dokumentovaného rychlého startu trvá trénování chůze přibližně jednu až dvě hodiny. Kdo nemá vhodnou grafickou kartu, může trénování odeslat prostřednictvím služby Hugging Face Jobs. 20
21
Co zde znamená „open source“
Pollen Robotics uvádí, že SDK, simulátor i celý stack pro posilované učení jsou dostupné jako otevřený software pod licencí Apache 2.0. Projekt zveřejňuje také politiky a výukové materiály, takže je možné zkoumat, jak fungují pohyby dodávané s robotem. 29
43
Otevřenost se týká především softwaru a trénovacího procesu. Neznamená automaticky, že jsou pod stejnou licencí k dispozici všechny mechanické a elektronické konstrukční podklady komerčního robota. Zájemci by proto měli rozlišovat mezi otevřeným softwarovým stackem a kompletně otevřeným hardwarem.
Právě učicí smyčka je přitom hlavní hodnotou Microducku: uživatel vytvoří prostředí, natrénuje politiku, exportuje ji a otestuje výsledek na skutečném robotovi.
Je Microduck vhodný pro začátečníky?
Díky předtrénovaným pohybům lze robota ovládat bez programování. Natrénovat novou spolehlivou dovednost je ale výrazně náročnější. Uživatel bude potřebovat alespoň základní znalosti Pythonu, posilovaného učení, návrhu odměn, simulace, dynamiky robotů a trénování na GPU.
Nutné je také opatrné testování na fyzickém zařízení. Pád, kolize nebo nečekaný příkaz motoru mohou poškodit robota či předměty v jeho okolí. Microduck je proto nejlepší chápat jako vzdělávací a experimentální platformu s přívětivým vzhledem, nikoli jako hračku, která se naučí libovolný trik po jediné slovní instrukci.
Co mění cena 399 dolarů
Cena 399 dolarů bez daní a dopravy zpřístupňuje kompletní experiment typu sim-to-real mnohem širšímu okruhu lidí než nákup velkého výzkumného robota. Srovnání je ale pouze orientační: Microduck je menší, méně schopný a určený pro užší okruh experimentů.
Nižší cena zároveň usnadňuje práci s více roboty. Pollen Robotics zmiňuje například závody, fotbal nebo situace, v nichž roboti reagují jeden na druhého. Několik levnějších jednotek může vytvořit učicí scénáře, které se s jedinou specializovanou výzkumnou platformou reprodukují obtížně. 35
37
Místo v robotické strategii Hugging Face
Hugging Face koupil Pollen Robotics v dubnu 2025. Akvizice měla propojit zkušenosti Pollen Robotics s otevřeným robotickým hardwarem a ekosystém Hugging Face pro software a sdílení modelů. Portfolio Pollen Robotics zahrnuje také mnohem většího výzkumného humanoida Reachy 2 a stolního robota Reachy Mini, zaměřeného na interakci, hlas, obraz a kreativní programování. 10
11
Microduck se vydává jiným směrem. Jeho hlavními tématy jsou lokomoce, fyzické akce, posilované učení a přenos chování ze simulace do reality. Komunita tak může sdílet nejen modely, ale také konkrétní dovednosti, prostředí a recepty pro trénování na stejném robotickém těle.
Cena, barvy a dostupnost
Microduck je k dispozici ve čtyřech barevných variantách: Cream, Graphite, Lavender a Sky. Předobjednávky začaly za 399 dolarů bez daní a dopravy. První dodávky byly původně plánovány před Vánocemi 2026 pro Severní Ameriku a Evropu. 37
38
Pozdější informace ale uvádějí, že u nových objednávek už firma vánoční doručení neslibuje a odhadla čekání na čtyři až šest měsíců, zatímco navyšuje výrobu. Původní termín je proto lepší chápat jako úvodní cíl než jako garantované datum dodání. 42
Verdikt je poměrně jasný: Microduck je na poměry fyzických platforem pro posilované učení mimořádně levný. Pro někoho, kdo hledá domácího konverzačního společníka, však bude 25centimetrový dvounohý robot nejspíš příliš omezený. Pro vývojáře, kteří chtějí sledovat cestu od politiky v simulaci MuJoCo ke skutečnému pohybu, jde naopak o zajímavou nabídku: malý robot s předtrénovanými dovednostmi, veřejným softwarem a prostorem pro vlastní experimenty.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "Microduck za 399 dolarů: malá robotická kachna, kterou můžete učit nové triky"?
Microduck je 25 centimetrů vysoký dvounohý robot s hmotností pod 800 gramů, určený hlavně k experimentům s posilovaným učením, nikoli jako univerzální domácí robot.
What are the key points to validate first?
Microduck je 25 centimetrů vysoký dvounohý robot s hmotností pod 800 gramů, určený hlavně k experimentům s posilovaným učením, nikoli jako univerzální domácí robot. Z výroby zvládá sedm naučených pohybů, například chůzi, kopnutí, zvedání drobných předmětů, bruslení a postavení se po pádu.
What should I do next in practice?
Otevřený softwarový stack pokrývá simulaci, trénování i přenos chování do skutečného hardwaru, ale nové spolehlivé dovednosti stále vyžadují znalosti robotiky, Pythonu a práce s GPU.
Sources
pollen-robotics.comMicroduck - A tiny biped robot you can teach new tricks
businessinsider.comHugging Face says sales for its robot ducks topped $2.6 million in 24 hours. Now there's a backlog.
ai-daily.devAI Daily Dev — August 18, 2026
marktechpost.com