AnswersPublished21 sources
Čína plánuje vyslat robotické psy na Měsíc. Budou skautovat, těžit i dělat společnost astronautům
Čínští výzkumníci z CAST publikovali v časopise Chinese Space Science and Technology koncept, podle kterého mají na měsíční základně ILRS působit dva čtyřnozí roboti po boku tříčlenné posádky. Tříčlenná posádka má jasně rozdělené role: první astronaut ovládá dva robotické psy pro průzkum terénu a identifikaci nebezp...
PublikovalUpraveno pomocí DeepSeek-V4-FlashObrázky vytvořeny pomocí GPT Image 1.5
Research answer
Key takeaways
- Čínští výzkumníci z CAST publikovali v časopise Chinese Space Science and Technology koncept, podle kterého mají na měsíční základně ILRS působit dva čtyřnozí roboti po boku tříčlenné posádky.
- Tříčlenná posádka má jasně rozdělené role: první astronaut ovládá dva robotické psy pro průzkum terénu a identifikaci nebezpečí, druhý odebírá vzorky a provádí vědecký výzkum, třetí koordinuje misi z tlakovaného roveru.
- Tento výzkumný koncept zapadá do čínské fáze projektu ILRS: robotické průzkumné mise (Chang'e 7 v roce 2026, Chang'e 8 v roce 2028), přistání lidí na Měsíci do roku 2030 a základna na jižním pólu v základní podobě kol...
AI Prompt
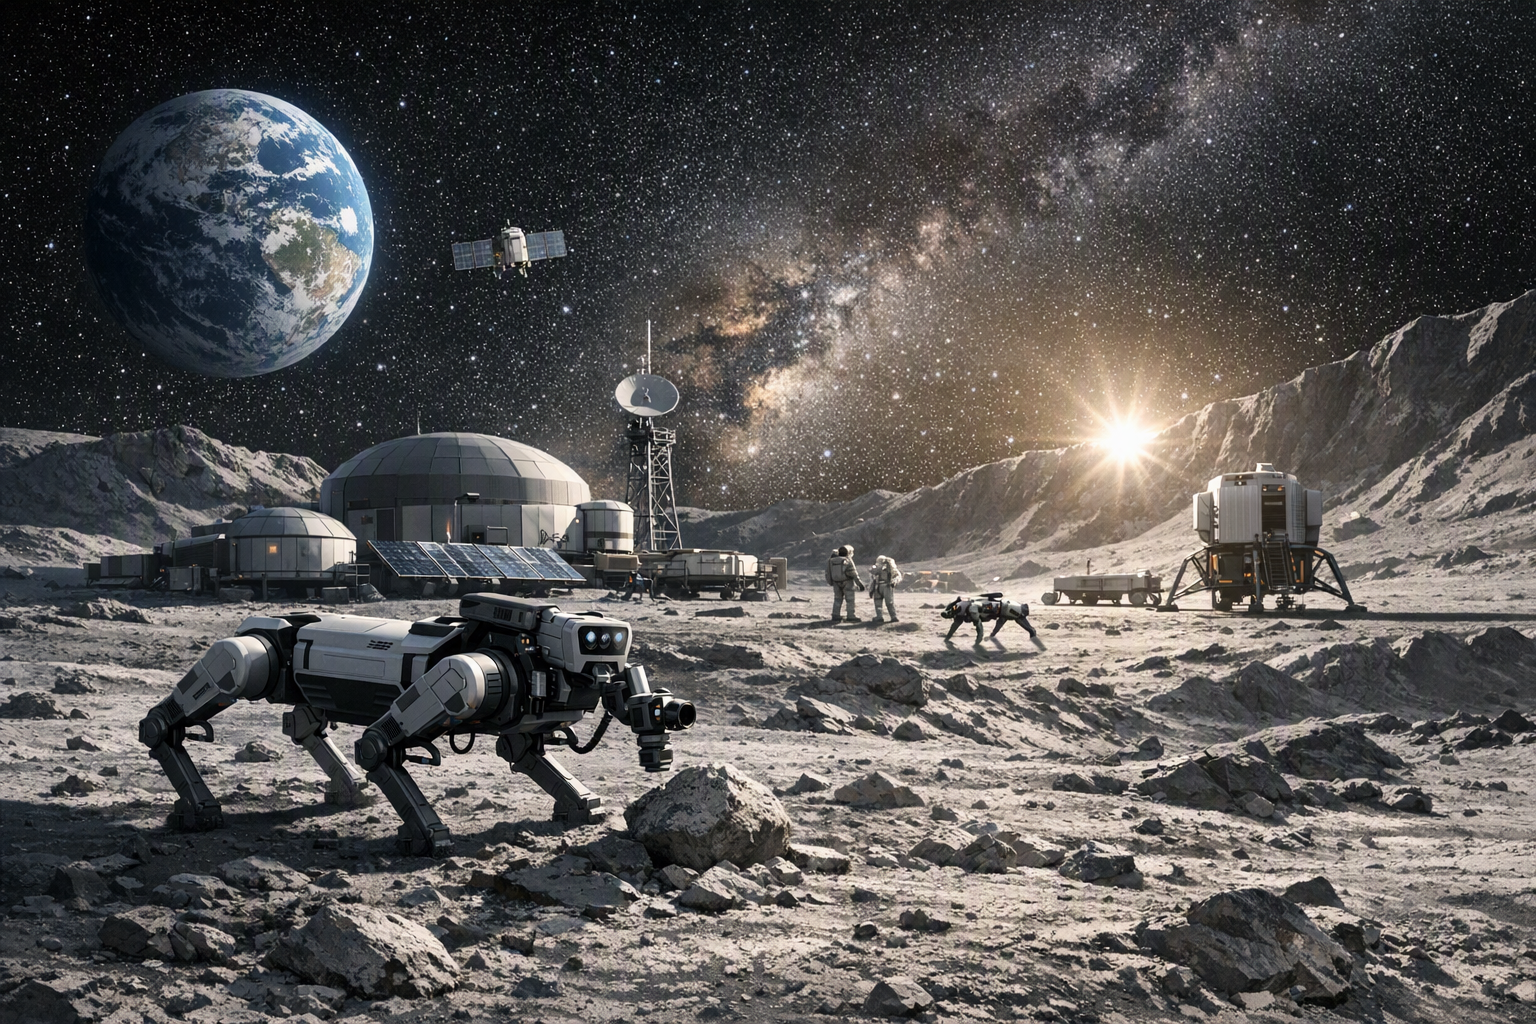
openai.comCreate a landscape editorial hero image for this Studio Global article: What is China's proposed plan for using robot dogs at its future International Lunar Research Station on the Moon's south pole, including th. Article summary: Chinese researchers from the China Academy of Space Technology (CAST) published a concept in the journal *Chinese Space Science and Technology* outlining how robot dogs could operate at the International Lunar Research S. Topic tags: general, general web, user generated, news. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts w
Čínští výzkumníci z China Academy of Space Technology (CAST) publikovali v časopise Chinese Space Science and Technology koncept, který popisuje, jak by čtyřnozí roboti – lidově nazývaní „robotičtí psi“ – mohli působit na Mezinárodní lunární výzkumné stanici (ILRS) na jižním pólu Měsíce . Návrh počítá s tříčlennou posádkou astronautů, která bude spolupracovat se dvěma inteligentními stroji. Jejich role sahají od průzkumu terénu a těžby surovin až po každodenní údržbu a dokonce i psychologickou podporu posádky .
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "Čína plánuje vyslat robotické psy na Měsíc. Budou skautovat, těžit i dělat společnost astronautům"?
Čínští výzkumníci z CAST publikovali v časopise Chinese Space Science and Technology koncept, podle kterého mají na měsíční základně ILRS působit dva čtyřnozí roboti po boku tříčlenné posádky.
What are the key points to validate first?
Čínští výzkumníci z CAST publikovali v časopise Chinese Space Science and Technology koncept, podle kterého mají na měsíční základně ILRS působit dva čtyřnozí roboti po boku tříčlenné posádky. Tříčlenná posádka má jasně rozdělené role: první astronaut ovládá dva robotické psy pro průzkum terénu a identifikaci nebezpečí, druhý odebírá vzorky a provádí vědecký výzkum, třetí koordinuje misi z tlakovaného roveru.
What should I do next in practice?
Tento výzkumný koncept zapadá do čínské fáze projektu ILRS: robotické průzkumné mise (Chang'e 7 v roce 2026, Chang'e 8 v roce 2028), přistání lidí na Měsíci do roku 2030 a základna na jižním pólu v základní podobě kol...
Sources
scmp.comChina’s lunar research station could be guarded by robot watchdogs: scientists
news24online.comChina's moon base plan: Robot dogs could soon patrol the ...
interestingengineering.comChina's 2035 moon base could see robot dogs patrol, build ...
gadgetreview.comChina Wants Robot Dogs to Help Build Its Moon Base by 2035