AnswersPublished20 sources
RP1 od RoboParty: otevřený humanoid od konstrukce po učení pohybu
RP1 je humanoid vysoký 135 cm; RoboParty zveřejnila materiály pokrývající konstrukci, elektroniku, kloubové moduly, firmware, modely robota i nástroje pro vývoj a učení. Zdroje uvádějí několik konfigurací s různým počtem stupňů volnosti.
PublikovalUpraveno pomocí GPT-6 LunaObrázky vytvořeny pomocí GPT Image 2
Research answer
Key takeaways
- RP1 je humanoid vysoký 135 cm; RoboParty zveřejnila materiály pokrývající konstrukci, elektroniku, kloubové moduly, firmware, modely robota i nástroje pro vývoj a učení.
- Zdroje uvádějí několik konfigurací s různým počtem stupňů volnosti. Jejich přesné rozdíly ale nejsou ve všech podkladech vysvětlené stejně.
- Označení „open source“ popisuje široký záběr projektu, ne záruku, že je každý díl kompletní nebo připravený k okamžitému použití.
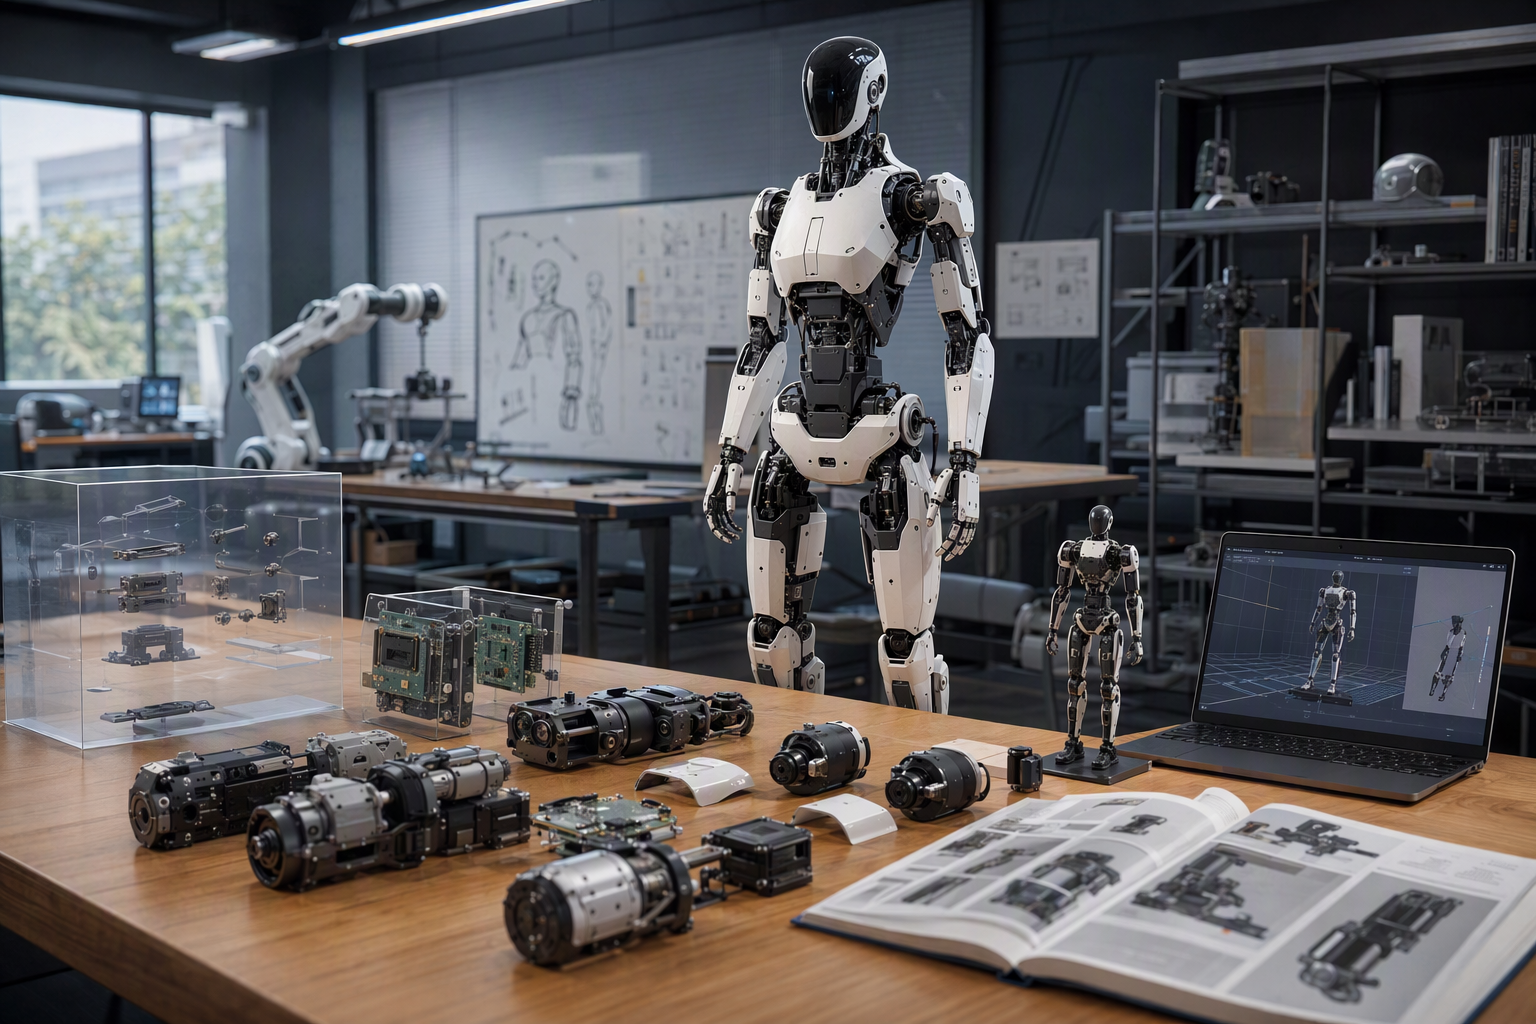
AI Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: What did RoboParty release with its RP1 full-stack open-source humanoid platform, as reported on October 28, 2026, following its October 25. Article summary: RoboParty released RP1 (ROBOTO 01) as a full-stack open-source humanoid platform combining hardware designs, joint modules, firmware, robot models, deployment and learning tools for robotics research and embodied AI deve. Topic tags: general, general web, user generated. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fak
RoboParty představila RP1 (ROBOTO 01) jako otevřenou humanoidní platformu pro robotický výzkum a vývoj takzvané vtělené umělé inteligence — tedy systémů, které se učí a jednají prostřednictvím fyzického robota. Nejde jen o model robota nebo jedno vývojářské rozhraní: projekt propojuje hardware, firmware, modely robota, nasazení i nástroje pro učení. 1
7
Co všechno platforma zahrnuje
Repozitář RP1 na GitHubu popisuje společný vývojový celek pro mechanickou a elektrickou konstrukci, kloubové moduly ROMOMO, firmware, modely robota, nasazení a učení. V přehledu hardwarového repozitáře jsou uvedeny také podklady pro testování a montáž. 7
8
Produktová stránka RoboParty vypočítává další softwarové oblasti: operační systém, ovladače motorů, algoritmy chůze, modely pro vnímání a rozhodování, middleware ROS 2, vývojářskou sadu SDK, simulaci a trénovací kód. Jde o popis zamýšleného rozsahu; sám o sobě ale nepotvrzuje, že je každá součást úplná nebo připravená pro produkční nasazení. 24
Vývojáři tak mohou zkoumat více vrstev systému, nejen pracovat s jediným API. Před použitím konkrétní části je ale rozumné projít příslušný repozitář a dokumentaci — skutečný obsah se může lišit podle jednotlivých komponent. 7
8
Rozměry, konfigurace a vyměnitelné části
Zpráva o vydání uvádí výšku 135 cm a konfigurace s 24 nebo 30 stupni volnosti. 11 Stejnou výšku uvádí také produktová stránka RoboParty.
24 Repozitář RP1 zmiňuje navíc varianty s 28 a 42 stupni volnosti. Počty se tedy napříč materiály liší a nelze bez dalšího předpokládat, že všechny označují totožné provedení.
22
Podle dalšího článku má robot vyměnitelné hlavové moduly a může být vybaven obratnými rukama. 17 Dostupné výňatky však nezávisle nepotvrzují podrobný rozpis stupňů volnosti jednotlivých verzí ani konkrétní možnosti výměny rukou.
Klouby ROMOMO a software pro pohyb
RP1 používá vlastní kloubové moduly ROMOMO. Podle dostupných zpráv existují ve čtyřech velikostech a kombinují motory s vnitřním rotorem a dvoustupňovou planetovou převodovku. Integrovaný ovladač v modulu místně řídí proud, rychlost a polohu. 17
18
Největší uváděný modul má jmenovitý točivý moment 44 N·m a špičkový 160 N·m. Jde o dvě různé hodnoty: jmenovitý a špičkový moment nelze zaměňovat. 18 Zpráva dále popisuje komunikaci mezi ovladači kloubů a hlavním řadičem prostřednictvím sběrnice CAN-FD.
17 Dostupné podklady nepotvrzují všechny podrobné konstrukční vlastnosti ani kompromisy, které se v širších diskusích o platformě zmiňují.
Mezi nástroji spojovanými s RP1 zdroje uvádějí MimicLite a UFO. 5
22 RoboParty popisuje UFO jako trénovací rámec, který pomocí neřízeného posilovaného učení hledá pohybové dovednosti. Má zahrnovat přechody mezi dovednostmi, zotavení po vychýlení i po pádu.
20 Z dostupných zdrojů ale nelze sestavit spolehlivý seznam pohybů, které robot skutečně předvedl.
Co ověřit před vlastním vývojem
Označení „otevřený vývojový stack“ vypovídá o šíři projektu, nenahrazuje však kontrolu jednotlivých repozitářů. Projekt popisuje hardware, firmware, modely, nasazení a nástroje pro učení, zatímco produktová stránka vypočítává i další softwarové oblasti. 7
24 Než se na konkrétní funkci spolehnete, ověřte si v příslušném repozitáři dostupné soubory, návody a závislosti.
Prostudované zdroje také neuvádějí přesná pravidla účasti v programu pro vývojářské testování ani povinnosti účastníků. Není z nich jasné, jaké zkušenosti či vybavení jsou potřeba, podle čeho se zájemci vybírají, jakou zpětnou vazbu mají poskytovat ani zda program zahrnuje přístup k samotnému hardwaru.
Co si z toho odnést
RP1 je prezentován jako humanoid vysoký 135 cm s otevřenými vývojovými materiály pro hardware i software. Patří k nim klouby ROMOMO a nástroje pro učení pohybu. 7
11
20 Široký záběr vydání je doložený, přesné konfigurace, úplnost jednotlivých repozitářů i podmínky testovacího programu je však třeba ověřit v příslušných primárních materiálech.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "RP1 od RoboParty: otevřený humanoid od konstrukce po učení pohybu"?
RP1 je humanoid vysoký 135 cm; RoboParty zveřejnila materiály pokrývající konstrukci, elektroniku, kloubové moduly, firmware, modely robota i nástroje pro vývoj a učení.
What are the key points to validate first?
RP1 je humanoid vysoký 135 cm; RoboParty zveřejnila materiály pokrývající konstrukci, elektroniku, kloubové moduly, firmware, modely robota i nástroje pro vývoj a učení. Zdroje uvádějí několik konfigurací s různým počtem stupňů volnosti. Jejich přesné rozdíly ale nejsou ve všech podkladech vysvětlené stejně.
What should I do next in practice?
Označení „open source“ popisuje široký záběr projektu, ne záruku, že je každý díl kompletní nebo připravený k okamžitému použití.
Sources
finance.yahoo.comBorn to Be Open: RoboParty Launches RP1, a Full-Stack ...
github.comRP1/README.md at main · Roboparty/RP1
roboparty.comROBOTO 01
pandaily.comRoboParty Open-Sources Its RP1 Humanoid, From Mechanical Design and Joints to Control Software