AnswersPublished17 sources
Jak chce Encord pomocí mozkových vln, svalových signálů a teleoperace vyřešit krizi trénovacích dat pro roboty
Encord testuje sběr dat pro roboty pomocí EEG čepic (snímání mozkových vln) od německého startupu Zander Labs a EMG senzorů na předloktí, spolu s teleoperací a kamerami na hlavě operátorů. Firma celkově získala 110 milionů dolarů (včetně 60milionové série C v únoru 2026) a vybudovala datovou linku s vlastními operát...
PublikovalUpraveno pomocí DeepSeek-V4-FlashObrázky vytvořeny pomocí GPT Image 1.5
Research answer
Key takeaways
- Encord testuje sběr dat pro roboty pomocí EEG čepic (snímání mozkových vln) od německého startupu Zander Labs a EMG senzorů na předloktí, spolu s teleoperací a kamerami na hlavě operátorů.
- Firma celkově získala 110 milionů dolarů (včetně 60milionové série C v únoru 2026) a vybudovala datovou linku s vlastními operátory, přestavitelnými laboratořemi a pokročilou fúzí multimodálních senzorů.
- Klíčovou otázkou je, zda mozkové vlny reálně zlepší výkon robotických modelů natolik, aby ospravedlnily dramaticky vyšší náklady oproti trénování na textových datech z internetu.
AI Prompt
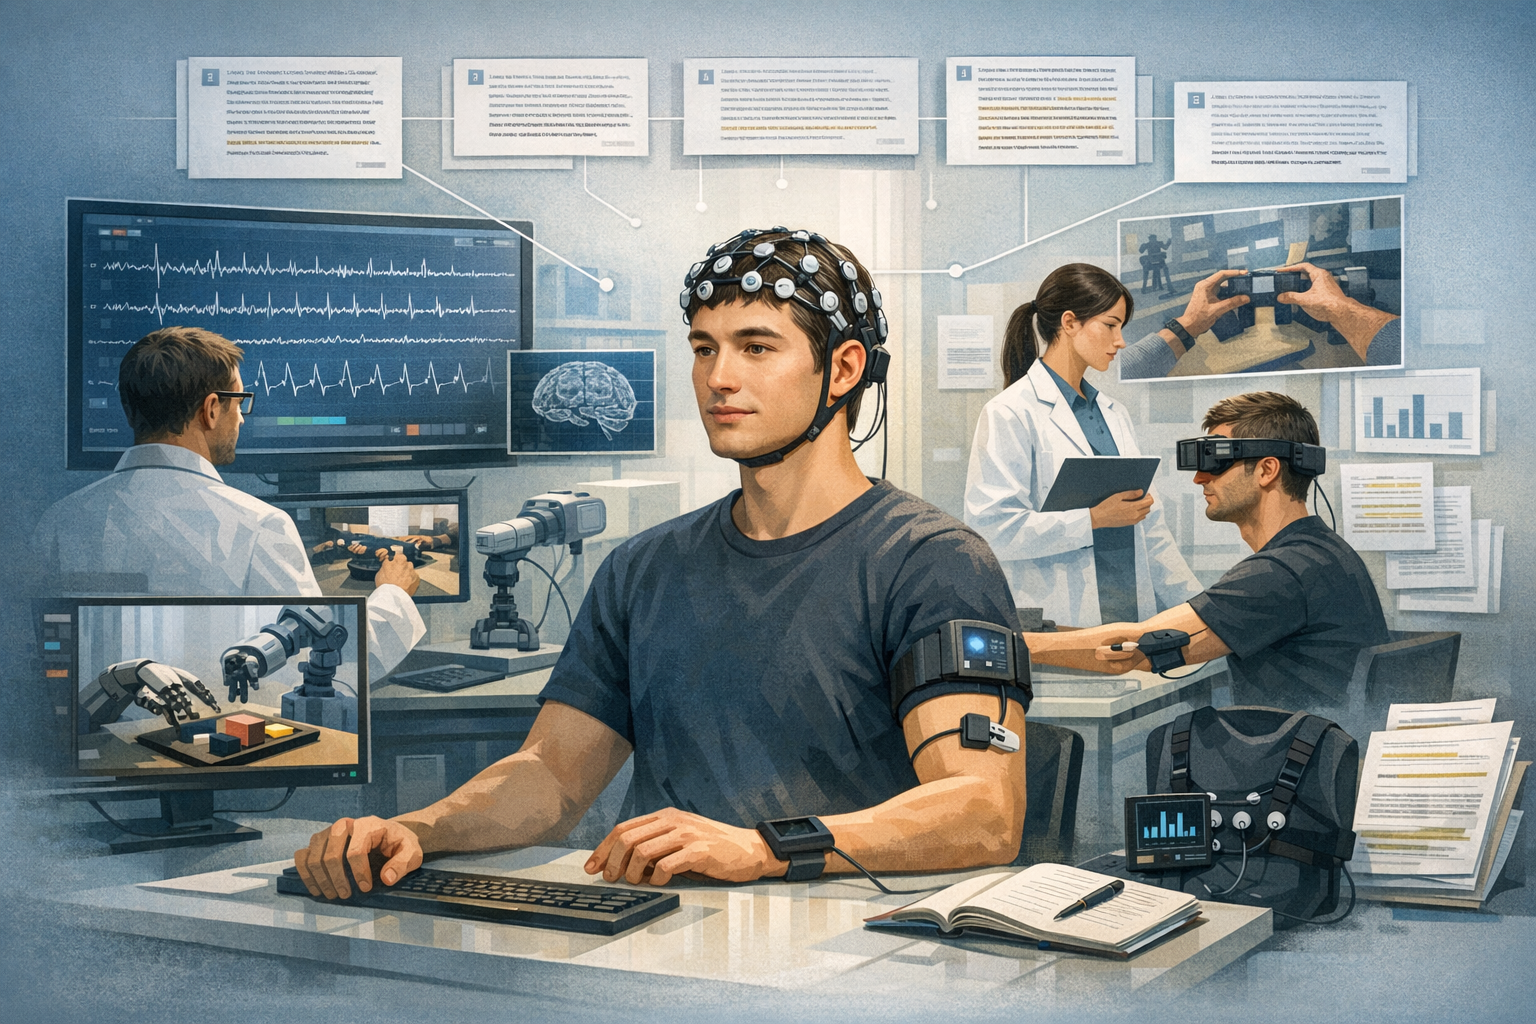
openai.comCreate a landscape editorial hero image for this Studio Global article: Search & fact-check with cited sources for How is Encord using brain wave sensors and other data collection methods to address the shortage. Article summary: Encord is pioneering experimental biosignal capture (brain waves and muscle sensors) alongside teleoperation, egocentric video, and lab-based physical data collection to address the industry's shortage of real-world trai. Topic tags: general, general web, user generated. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fak
Fyzická AI — systémy, které robotům umožňují uchopovat předměty, chodit, řídit a manipulovat s okolím — naráží na problém, který žádná efektní architektura modelu nevyřeší: kritický nedostatek reálných trénovacích dat. Na rozdíl od velkých jazykových modelů, které lze trénovat na bilionech slov stažených z internetu, roboti potřebují vysoce věrná fyzická data z reálného světa. Ta jsou drahá na výrobu, obtížně se anotují a je jich málo.
Encord, firma, která původně stavěla datové nástroje pro AI týmy, se nyní snaží tento nedostatek řešit tím, že se sama stává „výrobcem“ dat. Ve skladu v kalifornském San Leandru kombinuje experimentální snímání biosignálů — mozkové vlny a svalové signály — s rozsáhlou teleoperací, egocentrickým videem a laboratorním sběrem, aby vytvořila multimodální datové sady, které si robotické firmy jen těžko dokážou vyrobit samy. Jak to funguje a kde jsou hlavní úskalí?
Jak Encord sbírá trénovací data
Senzory mozkových vln (EEG)
Operátoři Encord, nazývaní „piloti“, nosí při plnění fyzických úkolů čepice vyrobené německým neurovědeckým startupem Zander Labs, které měří mozkovou aktivitu . Zatímco pilot opatrně rozebírá věž z Jengy, čepice zachycuje signály indikující mentální stavy, jako je záměr, detekce chyby nebo překvapení. Cílem je vytvořit datovou sadu označenou mozkovými vlnami, která by mohla robotickým modelům pomoci pochopit, kdy nasadit usilovnější uvažování nebo detekovat chybové stavy .
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "Jak chce Encord pomocí mozkových vln, svalových signálů a teleoperace vyřešit krizi trénovacích dat pro roboty"?
Encord testuje sběr dat pro roboty pomocí EEG čepic (snímání mozkových vln) od německého startupu Zander Labs a EMG senzorů na předloktí, spolu s teleoperací a kamerami na hlavě operátorů.
What are the key points to validate first?
Encord testuje sběr dat pro roboty pomocí EEG čepic (snímání mozkových vln) od německého startupu Zander Labs a EMG senzorů na předloktí, spolu s teleoperací a kamerami na hlavě operátorů. Firma celkově získala 110 milionů dolarů (včetně 60milionové série C v únoru 2026) a vybudovala datovou linku s vlastními operátory, přestavitelnými laboratořemi a pokročilou fúzí multimodálních senzorů.
What should I do next in practice?
Klíčovou otázkou je, zda mozkové vlny reálně zlepší výkon robotických modelů natolik, aby ospravedlnily dramaticky vyšší náklady oproti trénování na textových datech z internetu.