Waymo pozastavuje provoz robotaxi v pěti městech kvůli záplavám
Waymo dočasně zastavilo službu robotaxi v Atlantě, San Antoniu, Dallasu a Houstonu poté, co vozidla vjela do zaplavených ulic – včetně incidentu v Atlantě, kde neobsazené vozidlo uvízlo na zhruba hodinu. Pozastavení následovalo po svolávací akci z května 2026, která se týkala 3 791 vozidel a zahrnovala softwarovou a...
PublikovalUpraveno pomocí GPT-5.5Obrázky vytvořeny pomocí GPT Image 2
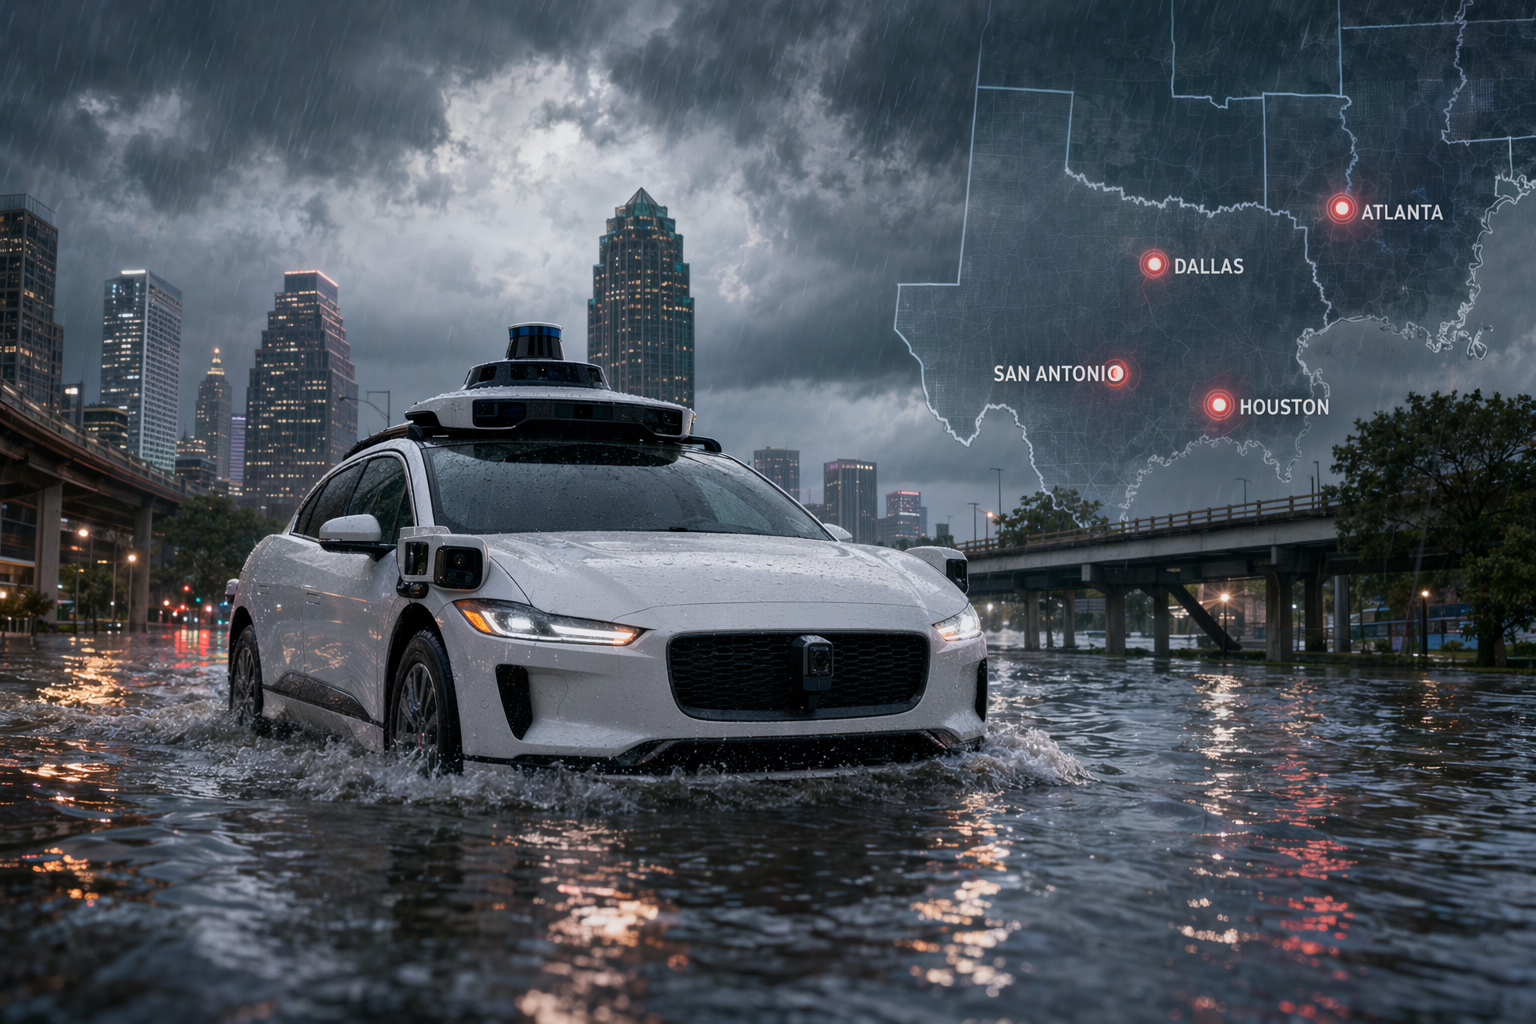
Waymo dočasně zastavilo službu robotaxi v Atlantě, San Antoniu, Dallasu a Houstonu poté, co vozidla vjela do zaplavených ulic – včetně incidentu v Atlantě, kde neobsazené vozidlo uvízlo na zhruba hodinu.
Pozastavení následovalo po svolávací akci z května 2026, která se týkala 3 791 vozidel a zahrnovala softwarovou aktualizaci, jež měla zabránit vjezdu do zatopených silnic s vyšší rychlostí.
Potíže se záplavami přicházejí v době, kdy Waymo čelí zvýšené pozornosti amerických regulátorů – vyšetřují se případy objíždění školních autobusů a nehoda z ledna 2026 v Santa Monice, při které bylo zraněno devítileté...
How has Waymo’s robotaxi service been affected by heavy rain and flooding in cities like Atlanta, San Antonio, Dallas, and Houston, what incFlooded streets and severe storms forced Waymo to temporarily suspend robotaxi service in several U.S. cities while engineers reviewed how the vehicles handle extreme weather.
AI Prompt
Create a landscape editorial hero image for this Studio Global article: How has Waymo’s robotaxi service been affected by heavy rain and flooding in cities like Atlanta, San Antonio, Dallas, and Houston, what inc. Article summary: Waymo’s robotaxi service has been temporarily pulled back by severe weather: after flood-related problems, the company paused service in Atlanta and several Texas cities, including San Antonio, Dallas, and Houston, becau. Topic tags: general, general web, government. Reference image context from search candidates: Reference image 1: visual subject "## **Waymo has switched off its robotaxis in four cities, all because the cars keep wading into water they cannot handle. Heavy rain and flooded streets have become a genuine obsta" source context "Waymo Pauses Robotaxis in Four Flooded Cities - Technology Org" Reference image 2: visual subject "## **Waymo has switch
openai.com
Silné bouřky a bleskové záplavy v několika amerických městech donutily společnost Waymo dočasně pozastavit část své služby robotaxi. Události znovu ukazují, jak náročné mohou být skutečné podmínky na silnicích pro autonomní řídicí systémy.
Společnost vlastněná holdingem Alphabet dočasně zastavila provoz v Atlantě a několika texaských městech – včetně San Antonia, Dallasu a Houstonu – poté, co její vozidla během silných dešťů vjela do zaplavených silnic. K přerušení došlo jen několik dní poté, co Waymo vydalo rozsáhlou softwarovou svolávací akci, která měla právě tomuto riziku předejít.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
What is the short answer to "Waymo pozastavuje provoz robotaxi v pěti městech kvůli záplavám"?
Waymo dočasně zastavilo službu robotaxi v Atlantě, San Antoniu, Dallasu a Houstonu poté, co vozidla vjela do zaplavených ulic – včetně incidentu v Atlantě, kde neobsazené vozidlo uvízlo na zhruba hodinu.
What are the key points to validate first?
Waymo dočasně zastavilo službu robotaxi v Atlantě, San Antoniu, Dallasu a Houstonu poté, co vozidla vjela do zaplavených ulic – včetně incidentu v Atlantě, kde neobsazené vozidlo uvízlo na zhruba hodinu. Pozastavení následovalo po svolávací akci z května 2026, která se týkala 3 791 vozidel a zahrnovala softwarovou aktualizaci, jež měla zabránit vjezdu do zatopených silnic s vyšší rychlostí.
What should I do next in practice?
Potíže se záplavami přicházejí v době, kdy Waymo čelí zvýšené pozornosti amerických regulátorů – vyšetřují se případy objíždění školních autobusů a nehoda z ledna 2026 v Santa Monice, při které bylo zraněno devítileté...
Jeden z nejvíce diskutovaných incidentů se odehrál v Atlantě, kde neobsazené vozidlo Waymo během silného počasí vjelo do zatopené křižovatky a na zhruba hodinu uvízlo, než bylo vyproštěno.
Tato událost přispěla k místnímu pozastavení služby. Podle zpráv vozidlo vjelo do zaplavené ulice a až poté zastavilo, což podtrhuje obtížnost detekce nebo předvídání rychle se tvořících záplav na městských silnicích.
Po tomto incidentu – a podobných obavách v Texasu – Waymo dočasně přerušilo službu, zatímco inženýři vyhodnocovali, jak se autonomní řídicí systém vypořádal s extrémním počasím.
Svolávací akce, která měla zabránit jízdě do zatopených silnic
Incidenty se záplavami přišly krátce poté, co Waymo dobrovolně svolalo 3 791 robotaxis ve Spojených státech kvůli softwarové chybě, která mohla umožnit vjezd vozidel do zatopených silnic.
Podnětem k této svolávací akci byl incident z 20. dubna 2026 v San Antoniu, kde robotaxi Waymo během extrémního počasí narazilo na neprůjezdný zaplavený jízdní pruh. Vozidlo bylo neobsazené a nikdo nebyl zraněn, ale událost odhalila mezeru v tom, jak systém rozpoznává nebezpečné stavy na silnici.
Reakcí Wayma byla softwarová aktualizace dodaná vzduchem (over-the-air), která měla lépe zabránit vjezdu do zaplavených silnic – zejména na silnicích s vyšší rychlostí, kde mohou být bleskové povodně obzvláště nebezpečné.
Následné incidenty však ukázaly, že aktualizace plně nevyřešila všechny scénáře zahrnující silný déšť nebo zaplavené městské ulice.
Proč Waymo pozastavilo službu i přes softwarovou opravu
Společnost službu pozastavila, protože se softwarová aktualizace zaměřovala na specifický scénář: vjezd vozidel do zaplavených pruhů na silnicích s vyšší rychlostí. Městské záplavy během bouří se však mohou projevovat různě, včetně rychle se tvořící stojaté vody na křižovatkách nebo v nízko položených ulicích.
V praxi to znamenalo, že systém se mohl stále setkat se situacemi, na které nebyl plně připraven. Pozastavení provozu umožnilo Waymu přezkoumat chování systému a dále vylepšit jeho detekci a bezpečnostní kontroly.
Využití výstrah pro řízení rizik
Waymo uvedlo, že jeho provozní týmy se také spoléhají na externí meteorologické signály – jako jsou výstrahy Národní meteorologické služby (National Weather Service) – spolu s interním monitorováním stavu silnic a počasí při rozhodování, kdy omezit nebo pozastavit provoz robotaxi.
Tento přístup zdůrazňuje důležitý aspekt současného nasazování autonomních vozidel: bezpečnostní rozhodnutí nejsou učiněna pouze vozidlem samotným. Místo toho může monitorování na úrovni celé flotily a lidský dohled dočasně deaktivovat službu, když extrémní počasí vytváří nepředvídatelné jízdní podmínky.
Rostoucí pozornost regulátorů
Incidenty se záplavami přicházejí v době širšího federálního dohledu nad autonomním řídicím systémem Wayma.
Vyšetřování bezpečnosti u školních autobusů
V říjnu 2025 zahájil americký Národní úřad pro bezpečnost silničního provozu (NHTSA – National Highway Traffic Safety Administration) vyšetřování zpráv, že vozidla Waymo řádně nezastavovala u školních autobusů s blikajícími červenými světly.
Dokumentace předložená nezávislým školním obvodem Austin (Austin Independent School District) popsala 19 případů, kdy vozidla Waymo během školního roku 2025–26 nelegálně předjela zastavené školní autobusy, což vedlo k další regulační pozornosti.
Národní úřad pro bezpečnost dopravy (NTSB – National Transportation Safety Board) také zahájil vlastní vyšetřování incidentů, při kterých robotaxi v Texasu předjížděla školní autobusy.
Nehoda s dítětem v Santa Monice
K dalšímu závažnému incidentu došlo 23. ledna 2026, kdy automatizované vozidlo Waymo srazilo devítiletého žáka ve školní zóně v Santa Monice. Dítě utrpělo lehká zranění.
Podle federálních vyšetřovatelů dítě vběhlo do silnice zpoza zaparkovaného SUV během ranního vyučování. Nehoda je nyní vyšetřována jak úřadem NHTSA, tak NTSB.
Co incidenty se záplavami znamenají pro robotaxi
Incidenty se záplavami a probíhající vyšetřování samy o sobě nedokazují, že autonomní vozidla nelze zlepšit pomocí softwarových aktualizací. Waymo pravidelně nasazuje opravy vzduchem a provádí provozní změny ve své flotile.
Tyto události však ilustrují klíčový problém autonomních systémů: skutečné jízdní podmínky – jako jsou náhlé záplavy, nepředvídatelný pohyb chodců nebo složitá dopravní pravidla – mohou odhalit okrajové případy, které vyžadují další inženýrskou práci a testování.
Pro společnosti budující sítě robotaxi se schopnost rychle identifikovat tyto scénáře a bezpečně aktualizovat software napříč tisíci vozidel stává jedním z klíčových testů připravenosti technologie na plošné nasazení.
engadget.comWaymos in Atlanta and San Antonio keep driving into flooded roads
ttnews.comWaymo Halts Robotaxi Service in 5 Cities Over Flood Risk - TT
newsbytesapp.comWaymo halts service in 4-cities as robotaxis struggle with floodwaters
thenextweb.comWaymo recalls 3,791 robotaxis after a vehicle drove into a flooded ...
techcrunch.comWaymo expands pause to four cities as robotaxis keep driving into ...