AnswersPublished16 sources
Od lidské ukázky k robotické dovednosti: jak funguje KINO-2
KINO 2 převádí ukázky úkolů od lidí na dovednosti, které Bear trénuje, zkouší na humanoidním robotu KR1 a následně ověřuje v zákaznických pilotních projektech. Bear uvádí, že čas inference modelu Isaac GR00T zkrátil přibližně z 500 na 60 milisekund.
PublikovalUpraveno pomocí GPT-6 LunaObrázky vytvořeny pomocí GPT Image 2
Research answer
Key takeaways
- KINO 2 převádí ukázky úkolů od lidí na dovednosti, které Bear trénuje, zkouší na humanoidním robotu KR1 a následně ověřuje v zákaznických pilotních projektech.
- Bear uvádí, že čas inference modelu Isaac GR00T zkrátil přibližně z 500 na 60 milisekund.
- Společnost zatím nezveřejnila údaje o přesnosti manipulace, délce kompletních úkolů ani dlouhodobé spolehlivosti.
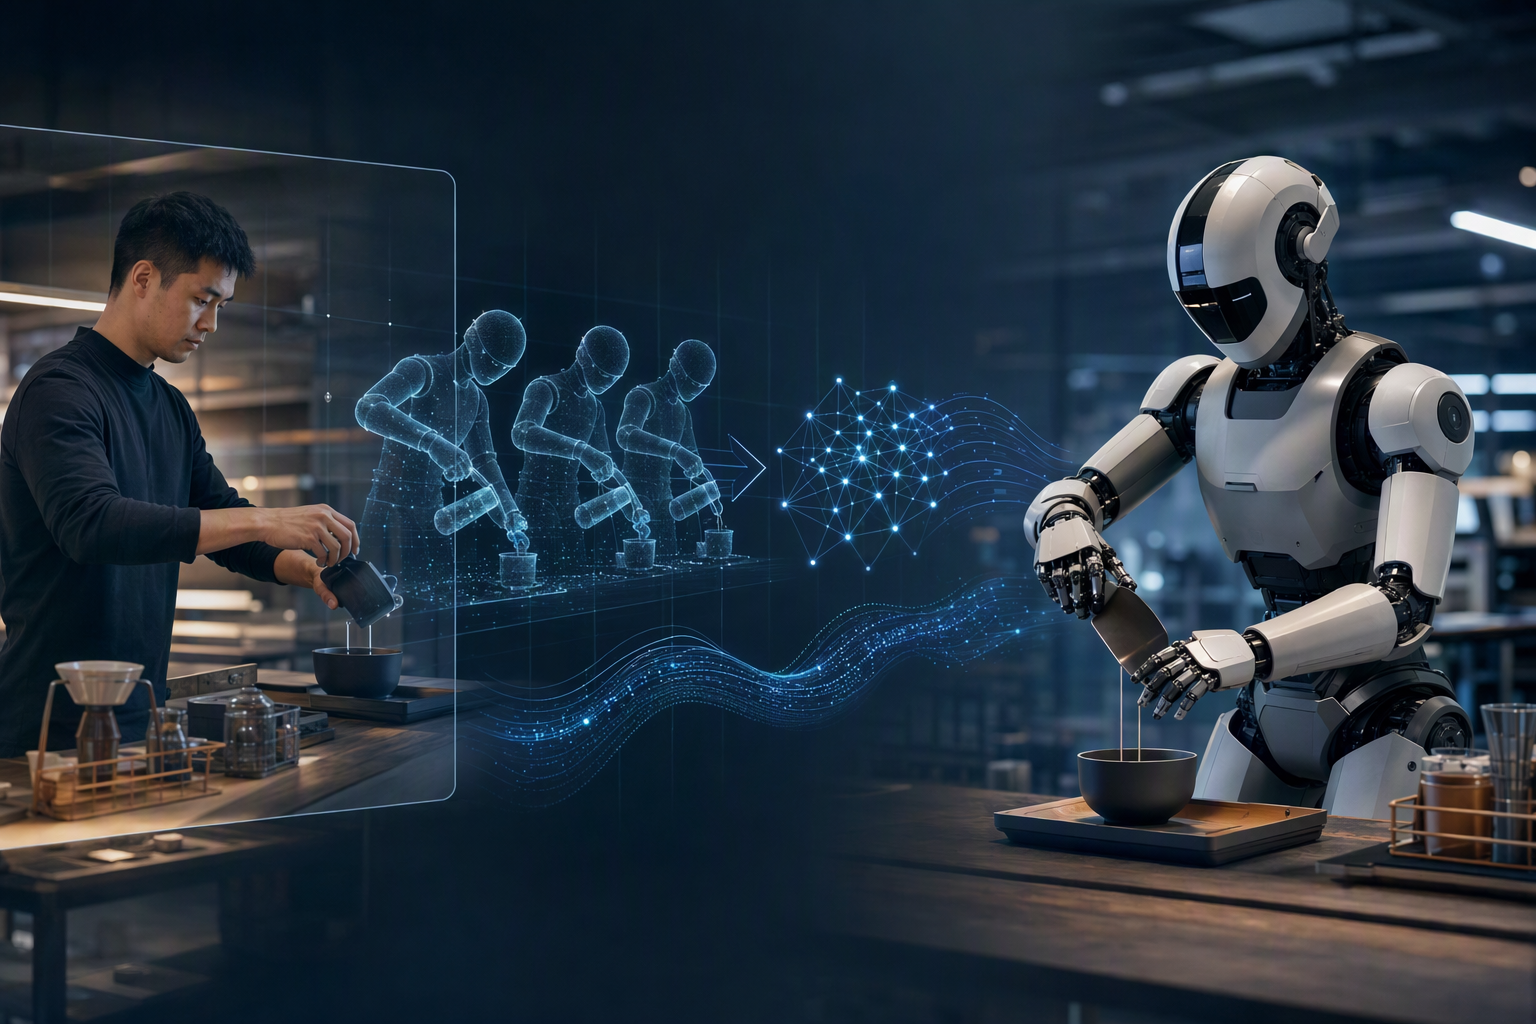
AI Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: How does Bear Robotics’ KINO-2 robot-learning platform, launched on October 21, 2026, at NVIDIA GTC Berlin, turn human task demonstrations i. Article summary: KINO-2 is Bear Robotics’ learning-and-deployment platform for turning human task demonstrations into manipulation skills on its KR1 humanoid, announced on October 21, 2026, at NVIDIA GTC Berlin. Its central aim is to con. Topic tags: general, general web. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fake numbers, clic
Když člověk ukáže, jak zvednout předmět a uložit ho do přepravky, může se robot naučit podobný úkon bez toho, aby někdo ručně naprogramoval každý pohyb? Právě na tomto principu stojí KINO-2, platforma společnosti Bear Robotics pro výuku a nasazování manipulačních dovedností na humanoidním robotu KR1. Firma ji představila 21. října 2026 na konferenci NVIDIA GTC Berlin. 4
20
KINO-2 má rozšířit automatizaci od samotného převážení zboží také k jeho uchopování a manipulaci. Bear popisuje postup od sběru ukázek práce přes trénování a dolaďování modelů až po ověření dovedností na KR1 a zákaznický pilot. 10
20
Jak se z ukázky stane robotická dovednost
Nejprve se shromáždí ukázky konkrétního úkolu. Na nich Bear trénuje a upravuje modely, jejichž schopnosti následně testuje na KR1. Pokud je firma vyhodnotí jako použitelné, může je posunout do pilotního nasazení u zákazníka. Cílem je propojit manipulaci s předměty s navigací a pracovními postupy, které už robotické systémy využívají. 10
20
KINO-2 navazuje na dřívější vývojový program KINO. V roce 2026 Bear Robotics koupila společnost Kinisi Robotics a získala tak robota KR1 i původní program KINO. Nová platforma má tento základ posunout směrem ke komerčnímu nasazení. Bear uvádí, že má nasazeno přes 16 000 robotů, převážně servisních, na více než 5 000 zákaznických místech. 20
21
Co do systému přináší NVIDIA
KINO-2 využívá NVIDIA Isaac OS jako běhové prostředí pro zpracování vjemů robota KR1. Bear uvádí, že Isaac OS s Holoscan SDK 5.0 propojuje zpracování vjemů s inferencí modelů na platformě NVIDIA Jetson AGX Thor. K optimalizaci inference firma používá také TensorRT a kvantizaci modelů. 4
Podle údajů Bear Robotics klesl čas inference modelu Isaac GR00T zhruba z 500 na 60 milisekund. U vlastního modelu firmy se měl snížit ze 72,3 na 17,2 milisekundy. Jde o firemní měření doby zpracování modelu, nikoli o čas potřebný k provedení celého úkolu robotem. 4
6
NVIDIA uvádí, že Bear prostřednictvím KINO-2 dále trénuje model GR00T pro využití ve skladech, při zpracování vráceného zboží a v průmyslových pracovních postupech. 9 Dostupné informace ale podrobně nevysvětlují, jak platforma pracuje s externími základními modely ani nakolik omezuje potřebu technického přizpůsobení pro jednotlivé úkoly. Tyto možnosti proto nelze vyvozovat jen z obecného popisu platformy.
Co ukazují první příklady — a co zatím chybí
Bear popisuje například manipulaci při balení ve skladu: KR1 se může naučit vzít lahve a vložit je do přepravky, zatímco další systémy firmy zajišťují pohyb zboží v rámci pracovního postupu. Zákaznické piloty už probíhají. 10
20
Zatím však nejsou k dispozici zveřejněné údaje o délce celého cyklu, přesnosti manipulace ani dlouhodobé spolehlivosti. Rychlejší inference může robotovi pomoci reagovat, sama o sobě ale nedokazuje, že zvládne celý skladový úkol rychleji, přesněji nebo spolehlivěji v dlouhodobém provozu. Hlavní deklarovanou novinkou KINO-2 je cesta od lidské ukázky k pilotnímu nasazení; skutečný výkon v provozu ukážou až výsledky z reálných úkolů.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "Od lidské ukázky k robotické dovednosti: jak funguje KINO-2"?
KINO 2 převádí ukázky úkolů od lidí na dovednosti, které Bear trénuje, zkouší na humanoidním robotu KR1 a následně ověřuje v zákaznických pilotních projektech.
What are the key points to validate first?
KINO 2 převádí ukázky úkolů od lidí na dovednosti, které Bear trénuje, zkouší na humanoidním robotu KR1 a následně ověřuje v zákaznických pilotních projektech. Bear uvádí, že čas inference modelu Isaac GR00T zkrátil přibližně z 500 na 60 milisekund.
What should I do next in practice?
Společnost zatím nezveřejnila údaje o přesnosti manipulace, délce kompletních úkolů ani dlouhodobé spolehlivosti.