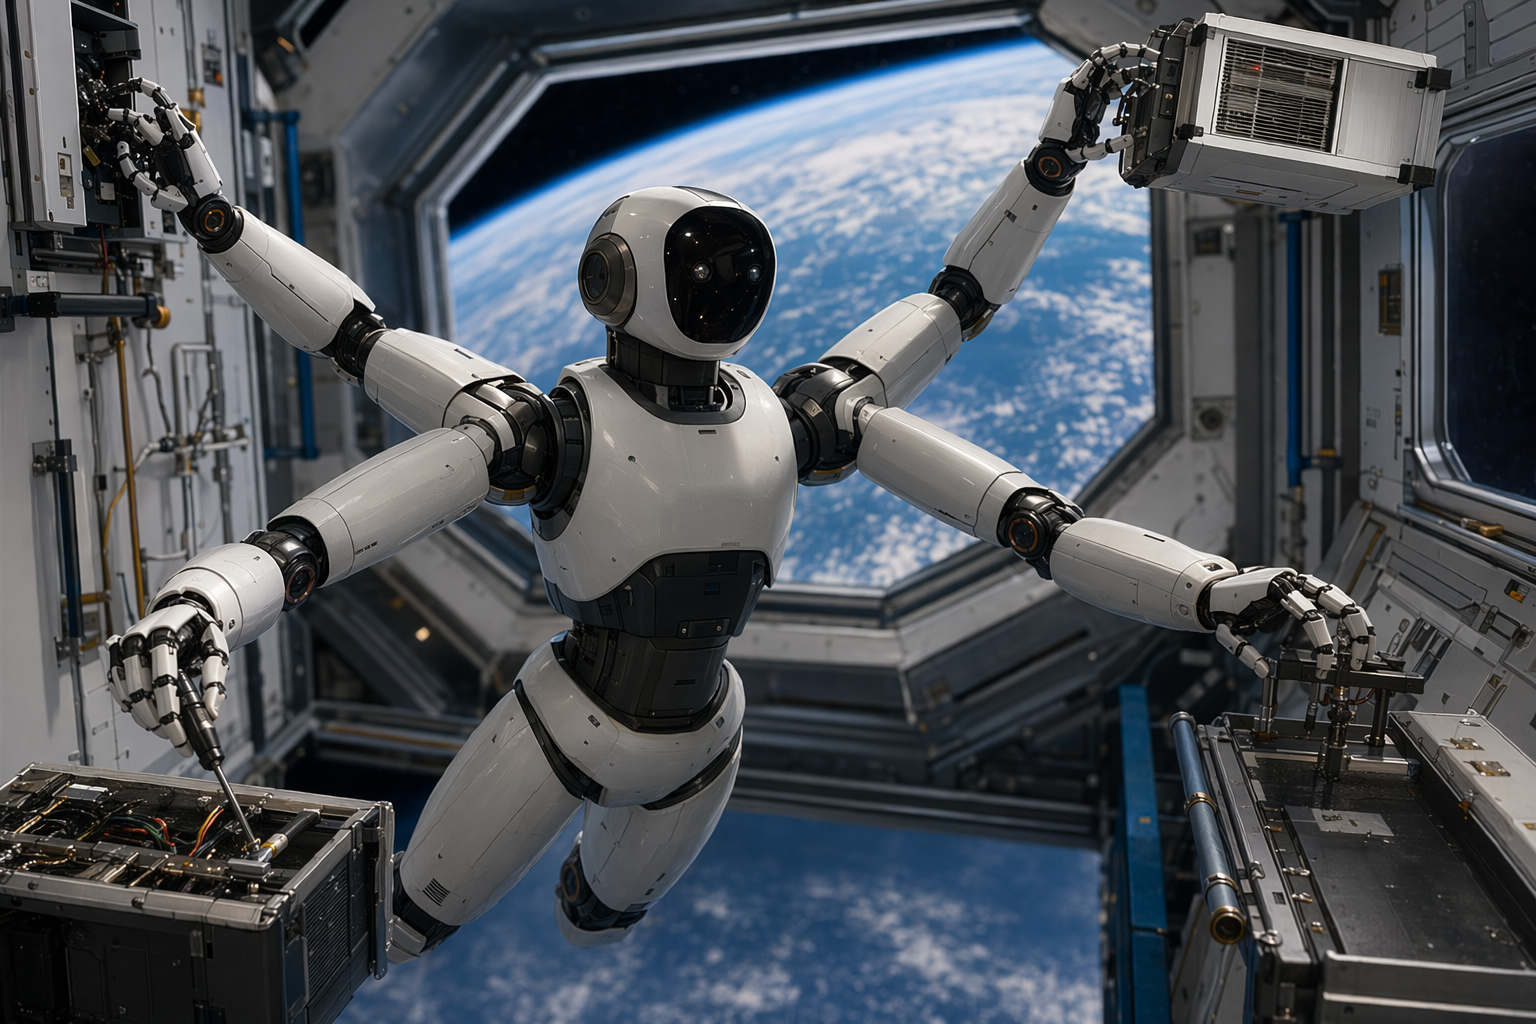
HELIOS: لماذا استغنى هذا الروبوت الفضائي عن الأرجل واكتفى بأربع أذرع؟
كشفت شركة Orbit Robotics عن روبوت فضائي تجريبي يدعى HELIOS مزود بأربع أذرع بدلًا من الأرجل ليعمل بكفاءة في بيئة انعدام الجاذبية داخل المحطات المدارية والأقمار الصناعية. التصميم يركز على المهارة اليدوية والتثبيت على الهياكل بدلاً من المشي، ما يسمح للروبوت بالتحرك داخل المحطة والقيام بأعمال الصيانة ونقل المعدات.
كشفت شركة Orbit Robotics عن روبوت فضائي تجريبي يدعى HELIOS مزود بأربع أذرع بدلًا من الأرجل ليعمل بكفاءة في بيئة انعدام الجاذبية داخل المحطات المدارية والأقمار الصناعية.
التصميم يركز على المهارة اليدوية والتثبيت على الهياكل بدلاً من المشي، ما يسمح للروبوت بالتحرك داخل المحطة والقيام بأعمال الصيانة ونقل المعدات.
يأتي المشروع ضمن سباق عالمي لتطوير روبوتات فضائية إلى جانب مشاريع مثل Robonaut 2 التابع لناسا، وبرنامج الصين لإرسال الروبوت PM01 إلى الفضاء، ومنصة Joy التابعة لشركة Icarus Robotics المتوقع اختبارها في محطة الفضاء الدو...
What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (inConcept visualization of HELIOS, a four‑armed humanoid robot designed for maneuvering and performing maintenance tasks in microgravity.
موجّه الذكاء الاصطناعي
Create a landscape editorial hero image for this Studio Global article: What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (in. Article summary: Orbit Robotics’ HELIOS, as described in your prompt, is a prototype space robot designed specifically for microgravity, using a legless body with four arms instead of a humanoid walking form. Based on the available evide. Topic tags: general, general web, user generated, government, academic. Reference image context from search candidates: Reference image 1: visual subject "* HELIOS Humanoid Robot With Four Arms for Orbital Missions. Orbit Robotics, a Canadian robotics firm, has unveiled a new humanoid robot designed specifically for space environment" source context "HELIOS Humanoid Robot With Four Arms for Orbital Missions - Hardware Busters" Reference image
openai.com
كشفت شركة Orbit Robotics عن نموذج أولي لروبوت فضائي يُدعى HELIOS صُمم خصيصًا للعمل في بيئات انعدام الجاذبية. الفكرة الأساسية في تصميمه بسيطة لكنها جريئة: التخلي عن الأرجل تمامًا واستبدالها بذراعين إضافيتين، ليصبح الروبوت مزودًا بأربع أذرع تساعده على الحركة والعمل داخل المدار.
في الفضاء، لا يحتاج الروبوت إلى المشي كما يفعل على الأرض. ما يحتاجه فعليًا هو القدرة على التثبيت، الإمساك، والمناورة بدقة أثناء الطفو في بيئة عديمة الوزن.
روبوت بلا أرجل… صُمم خصيصًا لانعدام الجاذبية
يهدف HELIOS إلى مساعدة رواد الفضاء في تنفيذ مهام تقنية داخل المحطات الفضائية أو أثناء صيانة الأقمار الصناعية. وفي العروض التوضيحية التي نشرتها الشركة، يظهر الروبوت بهيكل خفيف الوزن ونظام مفاصل يعمل بالكابلات لتعزيز الدقة والتحكم في الحركة.
Studio Global AI
مواصلة البحث الخاص بك
تتضمن هذه الصفحة إجابة مدعومة بالمصدر يمكنك المتابعة داخل Studio Global.
ما هي الإجابة المختصرة على "HELIOS: لماذا استغنى هذا الروبوت الفضائي عن الأرجل واكتفى بأربع أذرع؟"؟
كشفت شركة Orbit Robotics عن روبوت فضائي تجريبي يدعى HELIOS مزود بأربع أذرع بدلًا من الأرجل ليعمل بكفاءة في بيئة انعدام الجاذبية داخل المحطات المدارية والأقمار الصناعية.
ما هي النقاط الأساسية التي يجب التحقق منها أولاً؟
كشفت شركة Orbit Robotics عن روبوت فضائي تجريبي يدعى HELIOS مزود بأربع أذرع بدلًا من الأرجل ليعمل بكفاءة في بيئة انعدام الجاذبية داخل المحطات المدارية والأقمار الصناعية. التصميم يركز على المهارة اليدوية والتثبيت على الهياكل بدلاً من المشي، ما يسمح للروبوت بالتحرك داخل المحطة والقيام بأعمال الصيانة ونقل المعدات.
ماذا يجب أن أفعل بعد ذلك في الممارسة العملية؟
يأتي المشروع ضمن سباق عالمي لتطوير روبوتات فضائية إلى جانب مشاريع مثل Robonaut 2 التابع لناسا، وبرنامج الصين لإرسال الروبوت PM01 إلى الفضاء، ومنصة Joy التابعة لشركة Icarus Robotics المتوقع اختبارها في محطة الفضاء الدو...
HELIOS: لماذا استغنى هذا الروبوت الفضائي عن الأرجل واكتفى بأربع أذرع؟
كشفت شركة Orbit Robotics عن روبوت فضائي تجريبي يدعى HELIOS مزود بأربع أذرع بدلًا من الأرجل ليعمل بكفاءة في بيئة انعدام الجاذبية داخل المحطات المدارية والأقمار الصناعية. التصميم يركز على المهارة اليدوية والتثبيت على الهياكل بدلاً من المشي، ما يسمح للروبوت بالتحرك داخل المحطة والقيام بأعمال الصيانة ونقل المعدات.
كشفت شركة Orbit Robotics عن روبوت فضائي تجريبي يدعى HELIOS مزود بأربع أذرع بدلًا من الأرجل ليعمل بكفاءة في بيئة انعدام الجاذبية داخل المحطات المدارية والأقمار الصناعية.
التصميم يركز على المهارة اليدوية والتثبيت على الهياكل بدلاً من المشي، ما يسمح للروبوت بالتحرك داخل المحطة والقيام بأعمال الصيانة ونقل المعدات.
يأتي المشروع ضمن سباق عالمي لتطوير روبوتات فضائية إلى جانب مشاريع مثل Robonaut 2 التابع لناسا، وبرنامج الصين لإرسال الروبوت PM01 إلى الفضاء، ومنصة Joy التابعة لشركة Icarus Robotics المتوقع اختبارها في محطة الفضاء الدو...
What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (inConcept visualization of HELIOS, a four‑armed humanoid robot designed for maneuvering and performing maintenance tasks in microgravity.
موجّه الذكاء الاصطناعي
Create a landscape editorial hero image for this Studio Global article: What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (in. Article summary: Orbit Robotics’ HELIOS, as described in your prompt, is a prototype space robot designed specifically for microgravity, using a legless body with four arms instead of a humanoid walking form. Based on the available evide. Topic tags: general, general web, user generated, government, academic. Reference image context from search candidates: Reference image 1: visual subject "* HELIOS Humanoid Robot With Four Arms for Orbital Missions. Orbit Robotics, a Canadian robotics firm, has unveiled a new humanoid robot designed specifically for space environment" source context "HELIOS Humanoid Robot With Four Arms for Orbital Missions - Hardware Busters" Reference image
openai.com
كشفت شركة Orbit Robotics عن نموذج أولي لروبوت فضائي يُدعى HELIOS صُمم خصيصًا للعمل في بيئات انعدام الجاذبية. الفكرة الأساسية في تصميمه بسيطة لكنها جريئة: التخلي عن الأرجل تمامًا واستبدالها بذراعين إضافيتين، ليصبح الروبوت مزودًا بأربع أذرع تساعده على الحركة والعمل داخل المدار.
في الفضاء، لا يحتاج الروبوت إلى المشي كما يفعل على الأرض. ما يحتاجه فعليًا هو القدرة على التثبيت، الإمساك، والمناورة بدقة أثناء الطفو في بيئة عديمة الوزن.
روبوت بلا أرجل… صُمم خصيصًا لانعدام الجاذبية
يهدف HELIOS إلى مساعدة رواد الفضاء في تنفيذ مهام تقنية داخل المحطات الفضائية أو أثناء صيانة الأقمار الصناعية. وفي العروض التوضيحية التي نشرتها الشركة، يظهر الروبوت بهيكل خفيف الوزن ونظام مفاصل يعمل بالكابلات لتعزيز الدقة والتحكم في الحركة.
Studio Global AI
مواصلة البحث الخاص بك
تتضمن هذه الصفحة إجابة مدعومة بالمصدر يمكنك المتابعة داخل Studio Global.
ما هي الإجابة المختصرة على "HELIOS: لماذا استغنى هذا الروبوت الفضائي عن الأرجل واكتفى بأربع أذرع؟"؟
كشفت شركة Orbit Robotics عن روبوت فضائي تجريبي يدعى HELIOS مزود بأربع أذرع بدلًا من الأرجل ليعمل بكفاءة في بيئة انعدام الجاذبية داخل المحطات المدارية والأقمار الصناعية.
ما هي النقاط الأساسية التي يجب التحقق منها أولاً؟
كشفت شركة Orbit Robotics عن روبوت فضائي تجريبي يدعى HELIOS مزود بأربع أذرع بدلًا من الأرجل ليعمل بكفاءة في بيئة انعدام الجاذبية داخل المحطات المدارية والأقمار الصناعية. التصميم يركز على المهارة اليدوية والتثبيت على الهياكل بدلاً من المشي، ما يسمح للروبوت بالتحرك داخل المحطة والقيام بأعمال الصيانة ونقل المعدات.
ماذا يجب أن أفعل بعد ذلك في الممارسة العملية؟
يأتي المشروع ضمن سباق عالمي لتطوير روبوتات فضائية إلى جانب مشاريع مثل Robonaut 2 التابع لناسا، وبرنامج الصين لإرسال الروبوت PM01 إلى الفضاء، ومنصة Joy التابعة لشركة Icarus Robotics المتوقع اختبارها في محطة الفضاء الدو...
الميزة الأبرز في تصميمه هي البنية ذات الأربع أذرع. فبدلاً من استخدام الأرجل للمشي، يعتمد الروبوت على أذرعه الإضافية من أجل:
التنقل داخل ممرات المحطات الفضائية
تثبيت نفسه على الجدران أو الهياكل
تغيير وضعه أثناء تنفيذ أعمال الصيانة
هذا التصميم يسمح له بالإمساك بالهياكل والتحرك بينها والعمل في المساحات الضيقة، وهي ظروف شائعة داخل المركبات الفضائية والمنشآت المدارية.
ويقول المطورون إن الروبوت مصمم لتنفيذ مهام يقوم بها رواد الفضاء عادة، مثل صيانة المعدات، التعامل مع الشحنات، والمساعدة في أعمال البناء داخل المدار.
لماذا أربع أذرع أفضل في الفضاء؟
على الأرض، تحتاج الروبوتات البشرية الشكل إلى الأرجل للتنقل عبر الأرضيات أو السلالم أو التضاريس غير المستوية. أما في بيئة الجاذبية الصغرى، فالمشكلة مختلفة تمامًا.
التحدي الرئيسي هناك هو منع الروبوت من الانجراف بعيدًا أثناء العمل.
وجود عدة أذرع يسمح للروبوت بتثبيت نفسه بسهولة. فعلى سبيل المثال يمكنه الإمساك بدرابزين أو هيكل معدني بذراعين، بينما يستخدم الذراعين الآخرين لتشغيل الأدوات أو التعامل مع المعدات.
هذا الأسلوب يشبه الطريقة التي تعمل بها أذرع الروبوتات المستخدمة في خدمات الأقمار الصناعية والصيانة المدارية، والتي تعتمد على مفاصل متعددة الدرجات للالتقاط والتحكم الدقيق بالأجسام في الفضاء.
نموذج أولي ما زال في مراحله المبكرة
رغم الاهتمام الكبير بالمشروع، لا يزال HELIOS نموذجًا تجريبيًا مبكرًا. المعلومات العامة المتاحة حتى الآن حول المواصفات التقنية مثل الحجم والوزن أو القدرة على الرفع وعدد درجات الحرية ما تزال محدودة في التقارير المنشورة.
ويُقدَّم الروبوت أساسًا باعتباره منصة اختبار لتجربة طرق جديدة لحركة الروبوتات والعمل في بيئة الجاذبية الصغرى.
جزء من سباق عالمي لبناء روبوتات فضائية
ظهور HELIOS يأتي في وقت تتسارع فيه الجهود العالمية لتطوير روبوتات قادرة على العمل في المدار إلى جانب البشر.
روبوت ناسا Robonaut 2
أطلقت وكالة ناسا روبوت Robonaut 2 إلى محطة الفضاء الدولية عام 2011 على متن مكوك الفضاء ديسكفري. ويعد أول روبوت بشري الشكل يصل إلى الفضاء، وقد صُمم لمساعدة رواد الفضاء واختبار كيفية عمل الروبوتات الماهرة في بيئة المدار.
برنامج الصين لإرسال روبوت فضائي
أعلنت شركة Engine AI الصينية عن خطة لإرسال الروبوت البشري الشكل PM01 إلى الفضاء ضمن برنامج يهدف إلى تطوير ما يُعرف بـ"الروبوت رائد الفضاء"، في خطوة تعكس الاهتمام المتزايد بالأنظمة الروبوتية القادرة على تنفيذ المهام الخطرة في المدار.
روبوت Joy المتوقع إطلاقه عام 2027
تعمل شركة Icarus Robotics أيضًا على تطوير روبوت طائر حرًا يُدعى Joy، ومن المقرر اختباره على متن محطة الفضاء الدولية في أوائل عام 2027 لتقييم قدراته على التنقل الذاتي والعمل داخل بيئة محطة فضائية حقيقية.
تشير هذه المشاريع مجتمعة إلى اتجاه واضح في صناعة الفضاء: الاعتماد المتزايد على الروبوتات لأعمال الفحص والصيانة والبناء والخدمات اللوجستية في المدار، ما يقلل المخاطر التي يتعرض لها رواد الفضاء.
الفكرة الكبرى وراء HELIOS
يمثل HELIOS مثالًا على كيفية إعادة التفكير في تصميم الروبوتات عندما يتعلق الأمر بالفضاء. فبدلاً من تقليد شكل الإنسان بالكامل، يركز التصميم على ما تحتاجه البيئة المدارية فعليًا: المرونة اليدوية والقدرة على التثبيت والتحكم الدقيق.
إذا تطورت هذه الفكرة إلى نماذج أكثر تقدمًا في المستقبل، فقد نرى روبوتات مثل HELIOS تعمل جنبًا إلى جنب مع البشر في المدار—تساعد في صيانة المحطات الفضائية وبناء الهياكل الكبيرة في الفضاء والتعامل مع الشحنات والمعدات.
وفي تلك الحالة قد تتحول المحطات الفضائية إلى أماكن عمل مشتركة بين البشر والروبوتات، حيث يتولى كل طرف المهام التي يناسبه أداؤها أكثر.
frontiersin.org
A comprehensive survey of space robotic manipulators for ...
الميزة الأبرز في تصميمه هي البنية ذات الأربع أذرع. فبدلاً من استخدام الأرجل للمشي، يعتمد الروبوت على أذرعه الإضافية من أجل:
التنقل داخل ممرات المحطات الفضائية
تثبيت نفسه على الجدران أو الهياكل
تغيير وضعه أثناء تنفيذ أعمال الصيانة
هذا التصميم يسمح له بالإمساك بالهياكل والتحرك بينها والعمل في المساحات الضيقة، وهي ظروف شائعة داخل المركبات الفضائية والمنشآت المدارية.
ويقول المطورون إن الروبوت مصمم لتنفيذ مهام يقوم بها رواد الفضاء عادة، مثل صيانة المعدات، التعامل مع الشحنات، والمساعدة في أعمال البناء داخل المدار.
لماذا أربع أذرع أفضل في الفضاء؟
على الأرض، تحتاج الروبوتات البشرية الشكل إلى الأرجل للتنقل عبر الأرضيات أو السلالم أو التضاريس غير المستوية. أما في بيئة الجاذبية الصغرى، فالمشكلة مختلفة تمامًا.
التحدي الرئيسي هناك هو منع الروبوت من الانجراف بعيدًا أثناء العمل.
وجود عدة أذرع يسمح للروبوت بتثبيت نفسه بسهولة. فعلى سبيل المثال يمكنه الإمساك بدرابزين أو هيكل معدني بذراعين، بينما يستخدم الذراعين الآخرين لتشغيل الأدوات أو التعامل مع المعدات.
هذا الأسلوب يشبه الطريقة التي تعمل بها أذرع الروبوتات المستخدمة في خدمات الأقمار الصناعية والصيانة المدارية، والتي تعتمد على مفاصل متعددة الدرجات للالتقاط والتحكم الدقيق بالأجسام في الفضاء.
نموذج أولي ما زال في مراحله المبكرة
رغم الاهتمام الكبير بالمشروع، لا يزال HELIOS نموذجًا تجريبيًا مبكرًا. المعلومات العامة المتاحة حتى الآن حول المواصفات التقنية مثل الحجم والوزن أو القدرة على الرفع وعدد درجات الحرية ما تزال محدودة في التقارير المنشورة.
ويُقدَّم الروبوت أساسًا باعتباره منصة اختبار لتجربة طرق جديدة لحركة الروبوتات والعمل في بيئة الجاذبية الصغرى.
جزء من سباق عالمي لبناء روبوتات فضائية
ظهور HELIOS يأتي في وقت تتسارع فيه الجهود العالمية لتطوير روبوتات قادرة على العمل في المدار إلى جانب البشر.
روبوت ناسا Robonaut 2
أطلقت وكالة ناسا روبوت Robonaut 2 إلى محطة الفضاء الدولية عام 2011 على متن مكوك الفضاء ديسكفري. ويعد أول روبوت بشري الشكل يصل إلى الفضاء، وقد صُمم لمساعدة رواد الفضاء واختبار كيفية عمل الروبوتات الماهرة في بيئة المدار.
برنامج الصين لإرسال روبوت فضائي
أعلنت شركة Engine AI الصينية عن خطة لإرسال الروبوت البشري الشكل PM01 إلى الفضاء ضمن برنامج يهدف إلى تطوير ما يُعرف بـ"الروبوت رائد الفضاء"، في خطوة تعكس الاهتمام المتزايد بالأنظمة الروبوتية القادرة على تنفيذ المهام الخطرة في المدار.
روبوت Joy المتوقع إطلاقه عام 2027
تعمل شركة Icarus Robotics أيضًا على تطوير روبوت طائر حرًا يُدعى Joy، ومن المقرر اختباره على متن محطة الفضاء الدولية في أوائل عام 2027 لتقييم قدراته على التنقل الذاتي والعمل داخل بيئة محطة فضائية حقيقية.
تشير هذه المشاريع مجتمعة إلى اتجاه واضح في صناعة الفضاء: الاعتماد المتزايد على الروبوتات لأعمال الفحص والصيانة والبناء والخدمات اللوجستية في المدار، ما يقلل المخاطر التي يتعرض لها رواد الفضاء.
الفكرة الكبرى وراء HELIOS
يمثل HELIOS مثالًا على كيفية إعادة التفكير في تصميم الروبوتات عندما يتعلق الأمر بالفضاء. فبدلاً من تقليد شكل الإنسان بالكامل، يركز التصميم على ما تحتاجه البيئة المدارية فعليًا: المرونة اليدوية والقدرة على التثبيت والتحكم الدقيق.
إذا تطورت هذه الفكرة إلى نماذج أكثر تقدمًا في المستقبل، فقد نرى روبوتات مثل HELIOS تعمل جنبًا إلى جنب مع البشر في المدار—تساعد في صيانة المحطات الفضائية وبناء الهياكل الكبيرة في الفضاء والتعامل مع الشحنات والمعدات.
وفي تلك الحالة قد تتحول المحطات الفضائية إلى أماكن عمل مشتركة بين البشر والروبوتات، حيث يتولى كل طرف المهام التي يناسبه أداؤها أكثر.
frontiersin.org
A comprehensive survey of space robotic manipulators for ...