الإجاباتمنشور22 المصادر
Microduck من Hugging Face: بطة روبوتية بسعر 399 دولاراً تتعلم حركاتها بالتعلّم المعزّز
Microduck روبوت ثنائي الساقين بارتفاع 25 سم ووزن أقل من 800 غرام، صُمم لتجارب التعلّم المعزّز وليس كروبوت منزلي متعدد الاستخدامات. يأتي بسبع حركات مدرّبة مسبقاً، مثل المشي والجلوس والركل والتقاط الأشياء والتعافي من السقوط والتزلج بالعجلات.
نشر بواسطةتم التحرير باستخدام GPT-5.6 Lunaتم إنشاء الصور باستخدام GPT Image 1.5
إجابة البحث
الوجبات السريعة الرئيسية
- Microduck روبوت ثنائي الساقين بارتفاع 25 سم ووزن أقل من 800 غرام، صُمم لتجارب التعلّم المعزّز وليس كروبوت منزلي متعدد الاستخدامات.
- يأتي بسبع حركات مدرّبة مسبقاً، مثل المشي والجلوس والركل والتقاط الأشياء والتعافي من السقوط والتزلج بالعجلات.
- تغطي المنظومة البرمجية المفتوحة المحاكاة والتدريب والنشر على الروبوت الفعلي، لكن تدريب سلوكيات موثوقة جديدة يتطلب معرفة بالبرمجة والروبوتات ووحدات معالجة الرسوميات.
- بدأت الطلبات المسبقة بسعر 399 دولاراً قبل الضرائب والشحن، لكن الطلبات الجديدة قد تواجه فترة انتظار تقديرية بين أربعة وستة أشهر.
موجّه الذكاء الاصطناعي
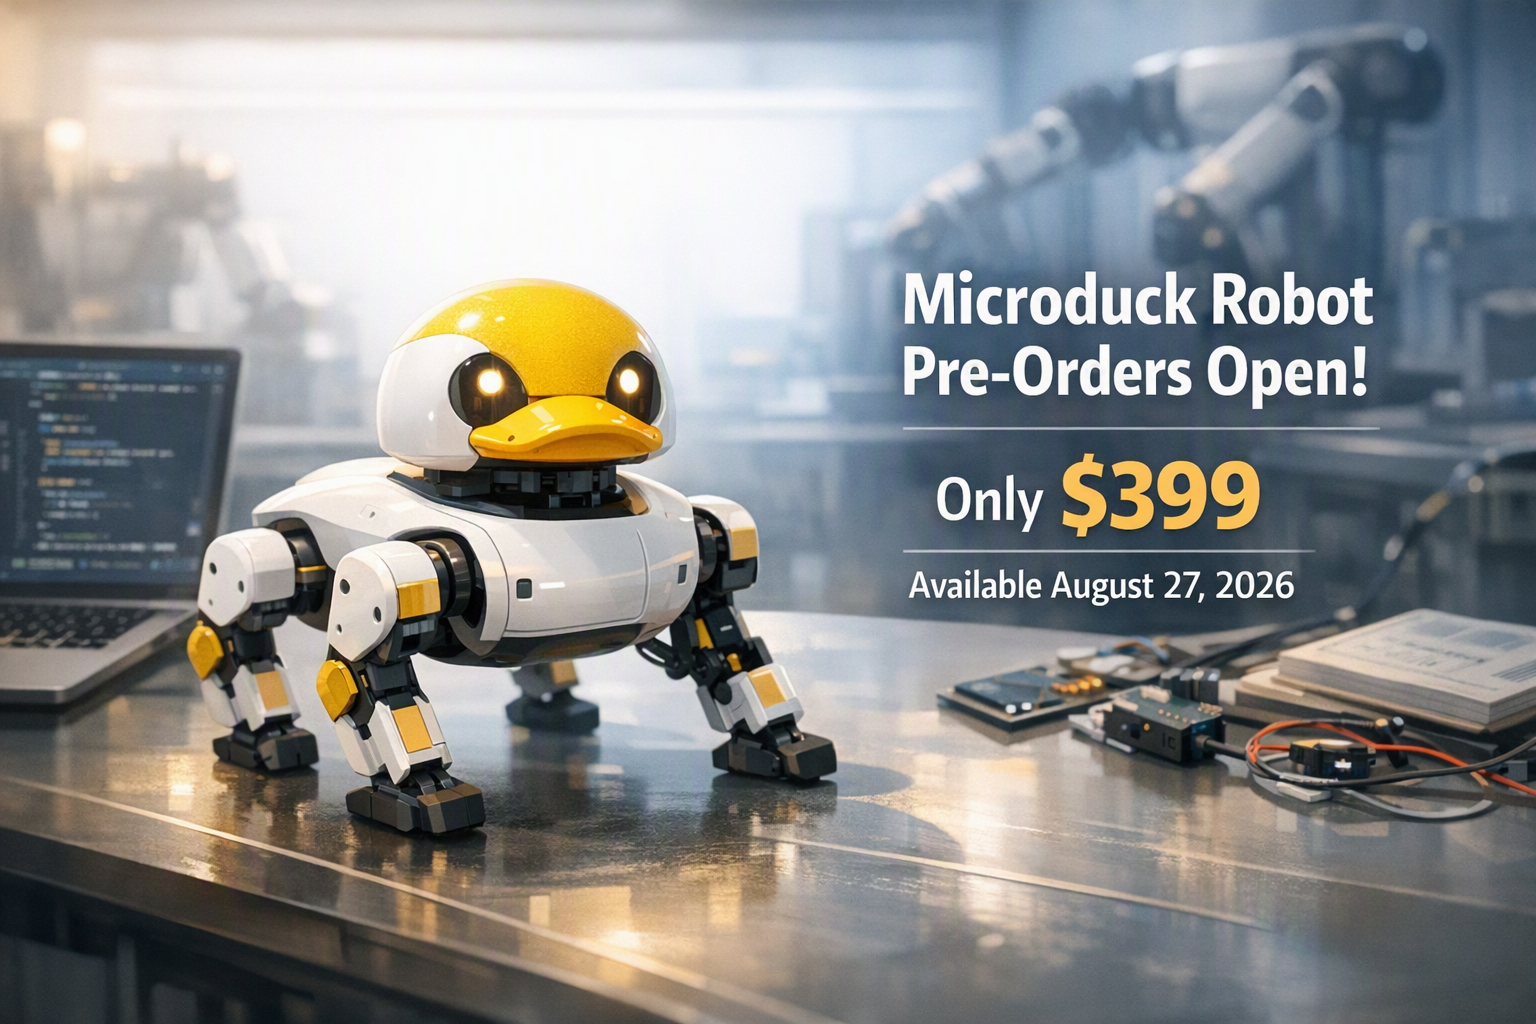
openai.comCreate a landscape editorial hero image for this Studio Global article: What is Hugging Face and Pollen Robotics’ Microduck robot, announced on August 27, 2026, including its $399 price and pre-order availability. Article summary: Microduck is a small, consumer-priced platform for learning and experimenting with legged-robot reinforcement learning—not a general-purpose home humanoid. Hugging Face and its Pollen Robotics team opened pre-orders on A. Topic tags: general, general web. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fake numbers, clic
ما هو Microduck؟
Microduck هو روبوت صغير على هيئة بطة، طورته Pollen Robotics التابعة لـHugging Face، بهدف تعليم المطورين والباحثين كيف تنتقل سياسات الحركة من المحاكاة إلى روبوت حقيقي. يبلغ ارتفاعه 25 سنتيمتراً، ويزن أقل من 800 غرام، وبدأت الطلبات المسبقة له في 27 أغسطس 2026 بسعر افتتاحي قدره 399 دولاراً قبل الضرائب والشحن. 29
38
42
لكن من المهم فهم موقعه بدقة: Microduck ليس روبوتاً منزلياً بشري الشكل يستطيع إدارة المنزل أو التحدث مع صاحبه بصورة مستقلة. إنه منصة تجريبية صغيرة تصلح للتعلم والاختبار؛ فهي تأتي بسلوكيات جاهزة، ثم تتيح للمستخدمين تدريب سلوكيات أخرى ونقلها إلى العتاد الحقيقي عبر أدوات محاكاة وتعلّم معزّز منشورة للعامة.
ماذا يستطيع أن يفعل؟
يضم الروبوت 15 محركاً، وكاميرا، ومستشعر LiDAR، ووحدتي قياس قصوري IMU، إضافة إلى منقار متحرك يمكنه التقاط أجسام صغيرة. ويعتمد على حاسوب مدمج بمعالج Rockchip RK3566، ومسرّع للذكاء الاصطناعي، وذاكرة وصول عشوائي سعتها 1 غيغابايت، وسعة تخزين تبلغ 32 غيغابايت. أما البطارية القابلة للإزالة فتوفّر نحو ساعة من الاستخدام، بحسب طبيعة النشاط. 29
32
ويصل Microduck جاهزاً للتجربة، مع سبع حركات مدرّبة مسبقاً، من بينها:
- المشي أو التمايل مثل البطة؛
- الجلوس والانحناء؛
- الركل؛
- التقاط الأشياء بالمنقار؛
- النهوض بعد بعض حالات السقوط؛
- التزلج بالعجلات.
هذه الحركات ليست مجرد رسوم متحركة ثابتة؛ بل سياسات عصبية تعلّمها الروبوت عبر التعلّم المعزّز في بيئة محاكاة. 20
21
29
لذلك يخاطب Microduck فئتين مختلفتين:
- الهواة وصنّاع المشاريع: يمكنهم تشغيل الحركات الجاهزة باستخدام وحدة تحكم، من دون كتابة كود منذ اللحظة الأولى.
- مطورو الروبوتات وتعلّم الآلة: يمكنهم فحص البرمجيات، وتعديل بيئات التدريب، وتجربة نقل سياسات جديدة إلى الروبوت الحقيقي.
كيف ينتقل من المحاكاة إلى الروبوت الحقيقي؟
الفكرة الأساسية هي تدريب الروبوت افتراضياً قبل تشغيل السياسة الناتجة على العتاد. تستخدم منظومة Microduck محاكاة مبنية على MuJoCo، وخوارزمية PPO للتعلّم المعزّز، ثم تصدّر السياسة المدرّبة بصيغة ONNX لتشغيلها على الروبوت. وتعمل حلقة التحكم على الجهاز بسرعة 50 هرتز، أي إنها تحدّث أوامر الحركة 50 مرة في الثانية. 20
21
30
التحدي الحقيقي ليس جعل بطة افتراضية تمشي، بل جعل السياسة تنجح رغم الفروقات بين العالم الافتراضي والروبوت الفعلي. ولهذا تحاول المنظومة تمثيل عيوب واقعية مثل سلوك المحركات، والاحتكاك، وتغير جهد البطارية، وتأخر الأوامر، والفراغ الميكانيكي في التروس. كما تُستخدم ظروف عشوائية متعددة أثناء التدريب حتى لا تحفظ السياسة سيناريو مثالياً واحداً. 30
ويكتسب الفراغ الميكانيكي أو Backlash أهمية خاصة في روبوت صغير ثنائي الساقين. فقد لا يؤدي المحرك الأمر فوراً بالطريقة المتوقعة بسبب وجود لعب بين التروس. وتمثل المحاكاة هذا الفرق، إلى جانب موضع مستشعر الحركة الفعلي، بحيث تتعرض السياسة أثناء التدريب لبعض الأخطاء التي ستواجهها بعد تشغيلها على الجهاز الحقيقي. الهدف هو تحسين النقل من المحاكاة إلى الواقع، لا ضمان نجاح كل تجربة من المحاولة الأولى. 30
وتحتاج عملية التدريب إلى قدرة حوسبية أكبر مما قد يوحي به سعر الروبوت. فالإعدادات المنشورة تستخدم آلاف البيئات الافتراضية المتوازية وبطاقات رسومية تدعم CUDA، ويستغرق تدريب سياسة مشي أساسية نحو ساعة إلى ساعتين في إعداد البدء السريع. ومن لا يملك وحدة معالجة رسومية مناسبة يمكنه إرسال مهام التدريب عبر Hugging Face Jobs. 20
21
ماذا يعني «مفتوح المصدر» هنا؟
تصف Pollen Robotics حزمة التطوير، والمحاكي، ومنظومة التعلّم المعزّز الكاملة بأنها مفتوحة ومتاحة بموجب ترخيص Apache 2.0. كما تنشر السياسات ومواد التدريب اللازمة لفحص طريقة عمل الحركات المرفقة وإعادة تدريبها. 29
43
لكن هذا الانفتاح يتعلق أساساً بالبرمجيات ومسار التعلّم، وليس بالضرورة بكل تفاصيل التصميم الميكانيكي والإلكتروني للروبوت التجاري. وتوضح معلومات المشروع أن ملفات تصميم العتاد ليست مفتوحة بالطريقة نفسها، كما أن بعض ملفات النماذج ثلاثية الأبعاد تخضع لترخيص مختلف. لذلك ينبغي التمييز بين منظومة برمجية مفتوحة ومنتج مفتوح العتاد بالكامل.
تكمن قيمة Microduck في إمكانية تكرار دورة التعلّم نفسها: تحديد بيئة، وتصميم مكافأة، وتدريب سياسة، وتصديرها، ثم اختبارها على جسم روبوت حقيقي.
هل يناسب المبتدئين؟
تجعل الحركات المدربة مسبقاً الروبوت قابلاً للاستخدام من دون خبرة برمجية كبيرة. أما تدريب حركة جديدة يمكن الاعتماد عليها فمسألة مختلفة تماماً. سيحتاج المستخدم إلى معرفة، ولو أساسية، بلغة Python، ومفاهيم التعلّم المعزّز، وتصميم المكافآت، والمحاكاة، وديناميكيات الروبوت، والتدريب باستخدام وحدات معالجة الرسوميات.
كما يجب اختبار السياسات بحذر على العتاد الحقيقي، لأن السقوط أو الاصطدام أو إرسال أوامر غير متوقعة إلى المحركات قد يتسبب في تلف الروبوت أو الأجسام القريبة منه.
وعملياً، من الأفضل النظر إلى Microduck بوصفه منصة تعليمية وتجريبية ذات تصميم لطيف، لا روبوتاً جاهزاً لتعلّم أي خدعة بمجرد إعطائه أمراً قصيراً باللغة الطبيعية.
ماذا يضيف سعر 399 دولاراً؟
يضع السعر المنخفض دورة التجربة الكاملة، من المحاكاة إلى الروبوت الحقيقي، على مكتب المستخدم بدلاً من حصرها في مختبرات متخصصة أو منصات بحثية مرتفعة التكلفة. لكن المقارنة يجب أن تبقى تقريبية؛ فـMicroduck أصغر وأقل قدرة ومصمم لنطاق أضيق بكثير من روبوتات الأبحاث الكبيرة. 29
10
كما يجعل السعر العمل بعدة روبوتات أكثر واقعية. فقد اقترحت Pollen Robotics تجارب مجتمعية مثل السباقات، ومباريات كرة القدم، وروبوتات تستجيب لحركات بعضها بعضاً. ويمكن لامتلاك عدة وحدات منخفضة التكلفة أن يفتح سيناريوهات للتعلّم الجماعي يصعب تنفيذها باستخدام روبوت بحثي واحد. 35
37
مكانه في استراتيجية Hugging Face للروبوتات
استحوذت Hugging Face على Pollen Robotics في أبريل 2025، في خطوة تهدف إلى الجمع بين عتاد روبوتي مفتوح ومنظومة Hugging Face للبرمجيات ومشاركة النماذج. وتشمل منتجات Pollen روبوت Reachy 2 الأكبر حجماً والموجه إلى الأبحاث، إلى جانب Reachy Mini المكتبي الذي يركز على التفاعل التعبيري، والصوت، والرؤية، والبرمجة الإبداعية. 10
11
أما Microduck فيسلك مساراً مختلفاً؛ فمشكلته الأساسية ليست المحادثة، بل الحركة والتنقل والفعل الجسدي والتعلّم المعزّز والنقل من المحاكاة إلى الواقع.
وهذا يوسّع فكرة مشاركة النماذج: فالمجتمع قد لا يشارك نموذجاً للغة أو الرؤية فقط، بل يمكنه أيضاً مشاركة سلوكيات وبيئات تدريب ووصفات تعلّم لروبوت يمتلك الجسم نفسه.
السعر والألوان ومواعيد التسليم
يتوفر Microduck عند الإطلاق بأربعة ألوان: الكريمي، والغرافيتي، واللافندر، والسماوي. وفتحت الشركة الطلبات المسبقة بسعر 399 دولاراً قبل الضرائب والشحن، مع استهداف بدء التسليم الأولي قبل عيد الميلاد عام 2026 في أميركا الشمالية وأوروبا. 37
38
لكن تقريراً لاحقاً أفاد بأن الشركة لم تعد تضمن التسليم قبل عيد الميلاد للطلبات الجديدة، وأن صفحة الشراء تعرض فترة انتظار تقديرية بين أربعة وستة أشهر مع زيادة الإنتاج. لذلك ينبغي التعامل مع الموعد الأصلي بوصفه هدفاً أولياً، لا تاريخ تسليم مضموناً. 42
الخلاصة أن Microduck يقدم، بسعره، مدخلاً لافتاً إلى تجارب التعلّم المعزّز على روبوت حقيقي. ومن يبحث عن رفيق منزلي يتحدث وينفذ مهام عامة سيجد روبوتاً محدوداً لا يتجاوز طوله 25 سنتيمتراً. أما من يريد فهم كيفية انتقال حركة متعلّمة من محاكي MuJoCo إلى آلة حقيقية، فسيحصل على منصة صغيرة جاهزة نسبياً، مع سياسات مدرّبة ومنظومة برمجية عامة ومساحة واسعة للتجربة.
Studio Global AI
مواصلة البحث الخاص بك
تتضمن هذه الصفحة إجابة مدعومة بالمصدر يمكنك المتابعة داخل Studio Global.
يسأل الناس أيضا
ما هي الإجابة المختصرة على "Microduck من Hugging Face: بطة روبوتية بسعر 399 دولاراً تتعلم حركاتها بالتعلّم المعزّز"؟
Microduck روبوت ثنائي الساقين بارتفاع 25 سم ووزن أقل من 800 غرام، صُمم لتجارب التعلّم المعزّز وليس كروبوت منزلي متعدد الاستخدامات.
ما هي النقاط الأساسية التي يجب التحقق منها أولاً؟
Microduck روبوت ثنائي الساقين بارتفاع 25 سم ووزن أقل من 800 غرام، صُمم لتجارب التعلّم المعزّز وليس كروبوت منزلي متعدد الاستخدامات. يأتي بسبع حركات مدرّبة مسبقاً، مثل المشي والجلوس والركل والتقاط الأشياء والتعافي من السقوط والتزلج بالعجلات.
ماذا يجب أن أفعل بعد ذلك في الممارسة العملية؟
تغطي المنظومة البرمجية المفتوحة المحاكاة والتدريب والنشر على الروبوت الفعلي، لكن تدريب سلوكيات موثوقة جديدة يتطلب معرفة بالبرمجة والروبوتات ووحدات معالجة الرسوميات.
المصادر
pollen-robotics.comMicroduck - A tiny biped robot you can teach new tricks
businessinsider.comHugging Face says sales for its robot ducks topped $2.6 million in 24 hours. Now there's a backlog.
ai-daily.devAI Daily Dev — August 18, 2026
marktechpost.com