الإجاباتمنشور21 المصادر
كلاب روبوتية صينية تستكشف وتبني وتحرس قاعدة القمر بحلول 2035
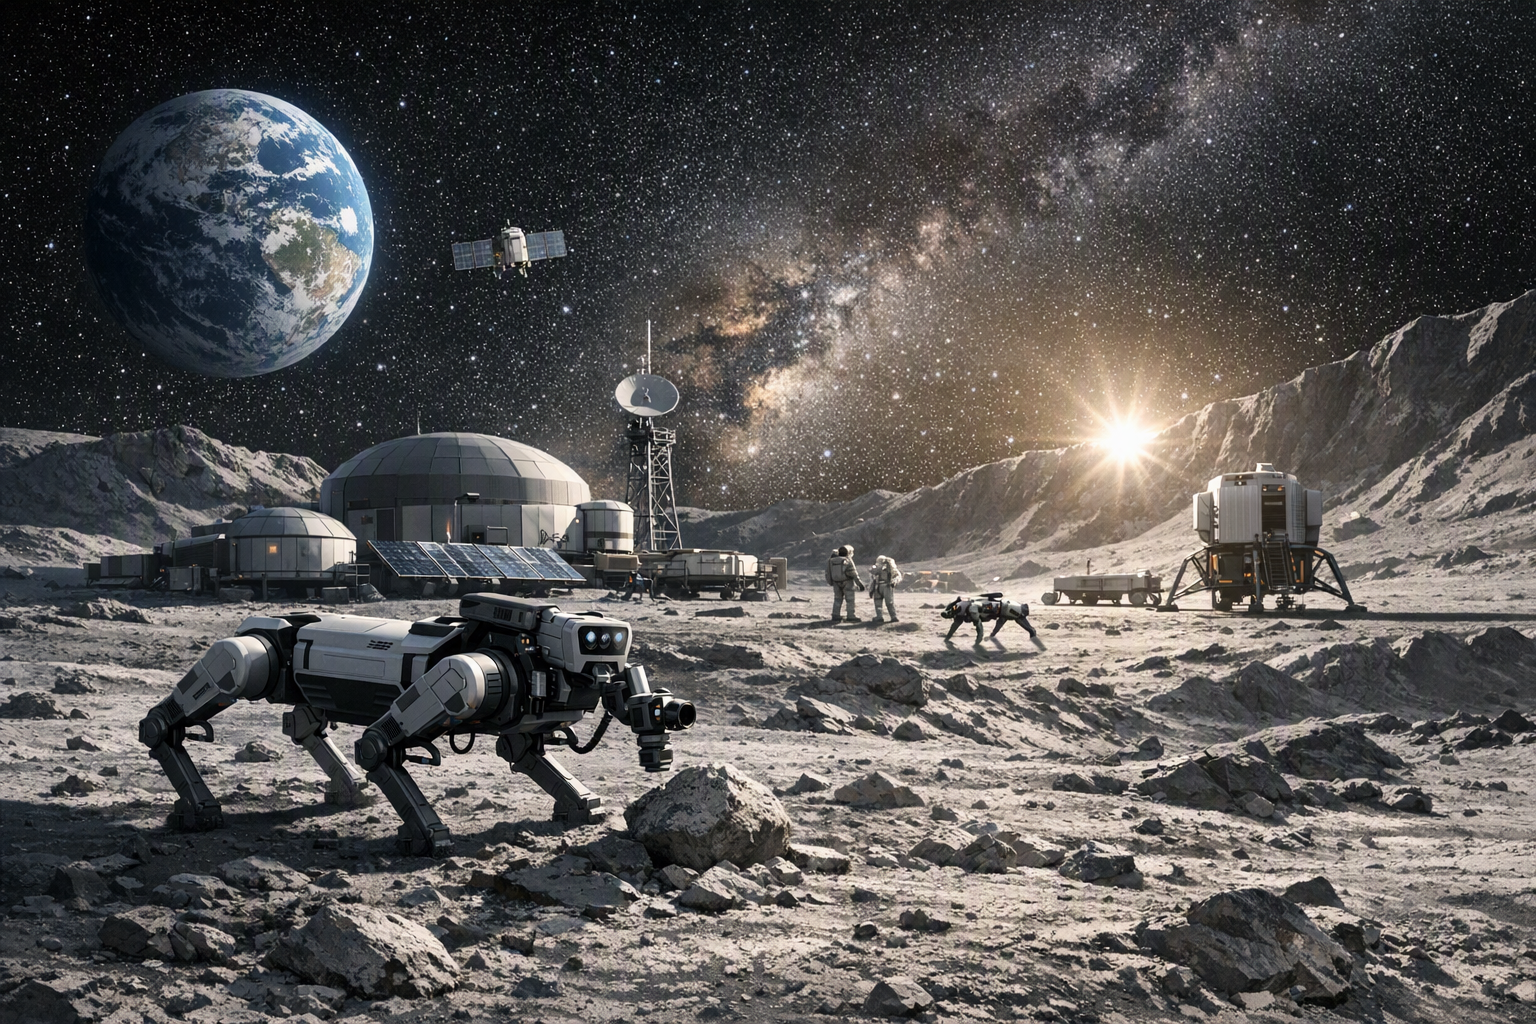
باحثون من أكاديمية الصين لتكنولوجيا الفضاء (CAST) نشروا تصورًا في مجلة "علوم وتكنولوجيا الفضاء الصينية" يصور كلبين آليين يعملان مع طاقم من 3 رواد فضاء على سطح القمر التصور يقسم طاقم القمر المكون من 3 أفراد إلى أدوار محددة: رائد فضاء 1 يتحكم بكلبين آليين لاستكشاف التضاريس وتحديد المخاطر، رائد فضاء 2 يجمع العينات ويجر...
نشر بواسطةتم التحرير باستخدام DeepSeek-V4-Flashتم إنشاء الصور باستخدام GPT Image 1.5
إجابة البحث
الوجبات السريعة الرئيسية
- باحثون من أكاديمية الصين لتكنولوجيا الفضاء (CAST) نشروا تصورًا في مجلة "علوم وتكنولوجيا الفضاء الصينية" يصور كلبين آليين يعملان مع طاقم من 3 رواد فضاء على سطح القمر
- التصور يقسم طاقم القمر المكون من 3 أفراد إلى أدوار محددة: رائد فضاء 1 يتحكم بكلبين آليين لاستكشاف التضاريس وتحديد المخاطر، رائد فضاء 2 يجمع العينات ويجري الأبحاث، رائد فضاء 3 ينسق المهمة داخل مركبة مضغوطة بحجم شاحنة ص...
- هذا المخطط البحثي يتوافق مع استراتيجية الصين المرحلية لمحطة ILRS: بعثات روبوتية أولية (تشانغ آه 7 في النصف الثاني من 2026، تشانغ آه 8 في 2028)، هبوط مأهول بحلول 2030، ومحطة قاعدية دائمة في القطب الجنوبي القمري بحلول 2035
موجّه الذكاء الاصطناعي
openai.comCreate a landscape editorial hero image for this Studio Global article: What is China's proposed plan for using robot dogs at its future International Lunar Research Station on the Moon's south pole, including th. Article summary: Chinese researchers from the China Academy of Space Technology (CAST) published a concept in the journal *Chinese Space Science and Technology* outlining how robot dogs could operate at the International Lunar Research S. Topic tags: general, general web, user generated, news. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts w
نشر باحثون صينيون من أكاديمية الصين لتكنولوجيا الفضاء (CAST) تصورًا في مجلة علوم وتكنولوجيا الفضاء الصينية يوضح كيفية عمل روبوتات رباعية الأرجل تُعرف شعبياً باسم "الكلاب الروبوتية" في المحطة الدولية لأبحاث القمر (ILRS) الواقعة في القطب الجنوبي للقمر . يصف المخطط فريقًا مكونًا من ثلاثة رواد فضاء يعملون جنبًا إلى جنب مع آليين ذكيين، مع مهام تتراوح بين الاستكشاف الميداني واستخراج الموارد وصولاً إلى الصيانة اليومية وحتى الدعم النفسي للطاقم .
Studio Global AI
مواصلة البحث الخاص بك
تتضمن هذه الصفحة إجابة مدعومة بالمصدر يمكنك المتابعة داخل Studio Global.
يسأل الناس أيضا
ما هي الإجابة المختصرة على "كلاب روبوتية صينية تستكشف وتبني وتحرس قاعدة القمر بحلول 2035"؟
باحثون من أكاديمية الصين لتكنولوجيا الفضاء (CAST) نشروا تصورًا في مجلة "علوم وتكنولوجيا الفضاء الصينية" يصور كلبين آليين يعملان مع طاقم من 3 رواد فضاء على سطح القمر
ما هي النقاط الأساسية التي يجب التحقق منها أولاً؟
باحثون من أكاديمية الصين لتكنولوجيا الفضاء (CAST) نشروا تصورًا في مجلة "علوم وتكنولوجيا الفضاء الصينية" يصور كلبين آليين يعملان مع طاقم من 3 رواد فضاء على سطح القمر التصور يقسم طاقم القمر المكون من 3 أفراد إلى أدوار محددة: رائد فضاء 1 يتحكم بكلبين آليين لاستكشاف التضاريس وتحديد المخاطر، رائد فضاء 2 يجمع العينات ويجري الأبحاث، رائد فضاء 3 ينسق المهمة داخل مركبة مضغوطة بحجم شاحنة ص...
ماذا يجب أن أفعل بعد ذلك في الممارسة العملية؟
هذا المخطط البحثي يتوافق مع استراتيجية الصين المرحلية لمحطة ILRS: بعثات روبوتية أولية (تشانغ آه 7 في النصف الثاني من 2026، تشانغ آه 8 في 2028)، هبوط مأهول بحلول 2030، ومحطة قاعدية دائمة في القطب الجنوبي القمري بحلول 2035
المصادر
scmp.comChina’s lunar research station could be guarded by robot watchdogs: scientists
news24online.comChina's moon base plan: Robot dogs could soon patrol the ...
interestingengineering.comChina's 2035 moon base could see robot dogs patrol, build ...
gadgetreview.comChina Wants Robot Dogs to Help Build Its Moon Base by 2035