الإجاباتمنشور18 المصادر
سيربيونيكس تطوّر واجهة لتحويل إشارات الدماغ إلى أوامر للروبوتات
تطوّر سيربيونيكس واجهة محمولة وغير جراحية لالتقاط إشارات الدماغ وتحويلها إلى أوامر للروبوتات والطائرات المسيّرة.[3] يبقى تفسير الإشارات على نحو موثوق وتقليل المعايرة المطلوبة لكل مستخدم أو جلسة من أبرز تحديات تطويرها.[3]
نشر بواسطةتم التحرير باستخدام GPT-6 Solتم إنشاء الصور باستخدام GPT Image 2
إجابة البحث
الوجبات السريعة الرئيسية
- تطوّر سيربيونيكس واجهة محمولة وغير جراحية لالتقاط إشارات الدماغ وتحويلها إلى أوامر للروبوتات والطائرات المسيّرة.[3]
- يبقى تفسير الإشارات على نحو موثوق وتقليل المعايرة المطلوبة لكل مستخدم أو جلسة من أبرز تحديات تطويرها.[3]
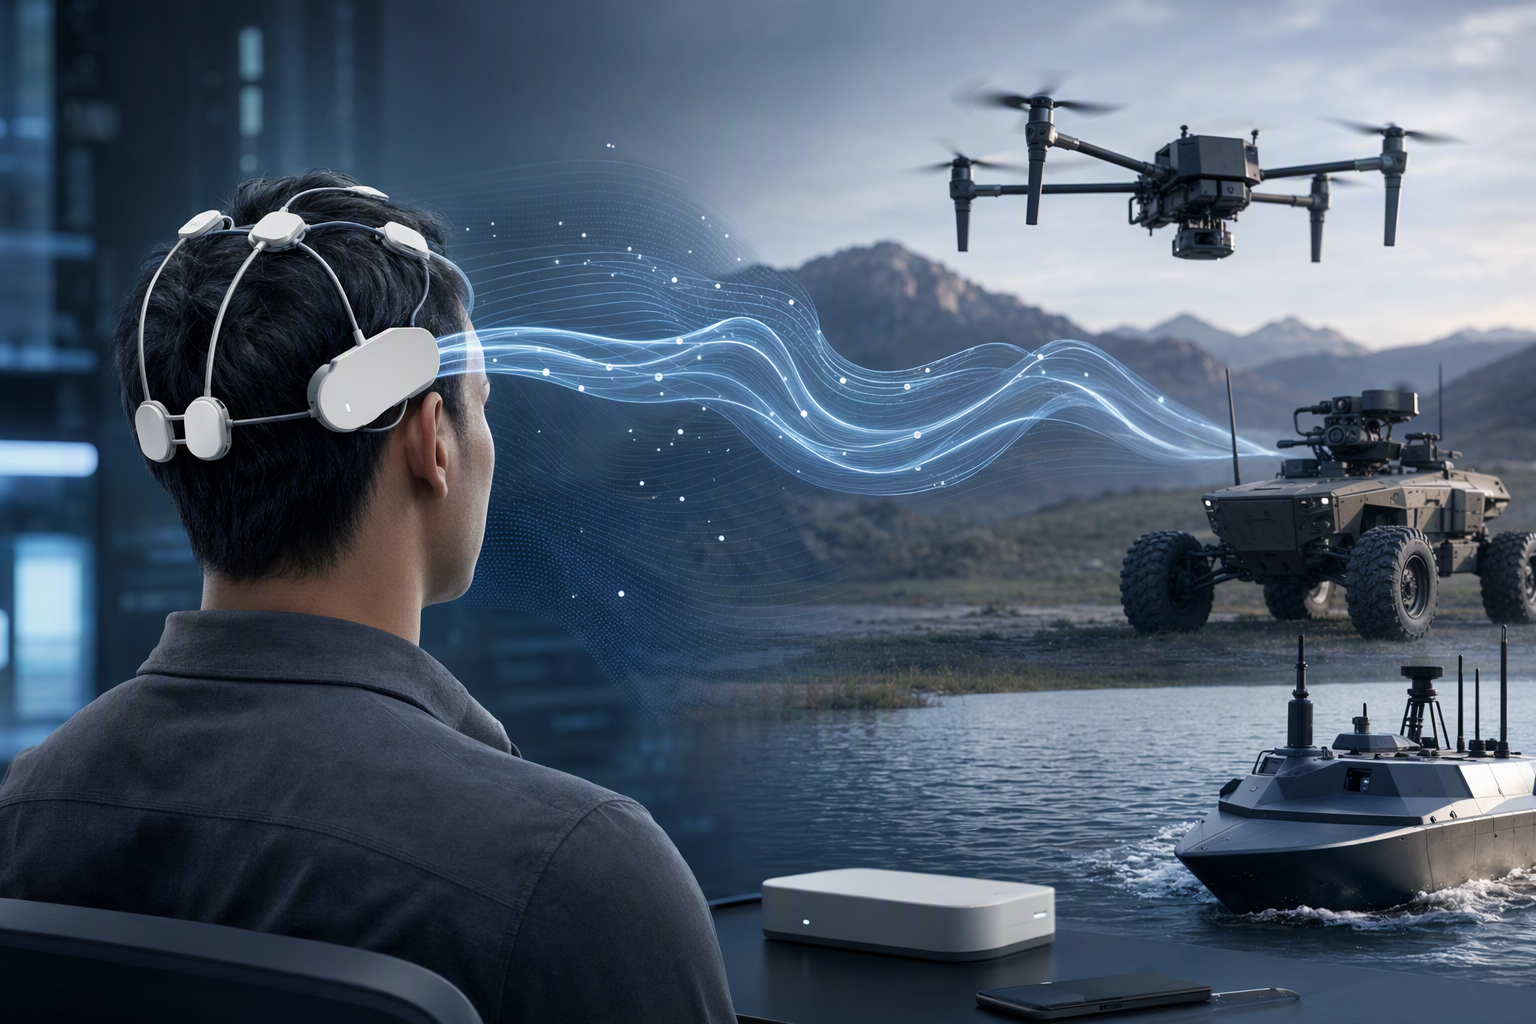
موجّه الذكاء الاصطناعي
openai.comCreate a landscape editorial hero image for this Studio Global article: How is Cerebionics developing a portable, lightweight, modular, non-invasive EEG brain-computer interface that translates human intent into. Article summary: Cerebionics is developing a portable, non-invasive EEG interface that turns brain signals into higher-level commands for robots, drones and other unmanned systems, with software reliability and reduced calibration centra. Topic tags: general, government, general web, user generated. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, cha
الفكرة التي تعمل عليها سيربيونيكس ليست تحريك روبوت بمجرد التفكير في كل تفصيل من حركته. هدفها أضيق وأكثر عملية: التقاط نية المستخدم عبر واجهة تعتمد على تخطيط كهربائية الدماغ (EEG)، ثم تحويلها إلى أمر أعلى مستوى يستطيع الروبوت أو الطائرة المسيّرة تنفيذه. ولا يفترض هذا النهج أن يحاكي كل ما تتيحه أداة تحكم يدوية.2
3
من ذراع ترسم الصور إلى واجهة تقرأ النية
بدأ اهتمام المؤسسة أغنيسا بيدرسن بالروبوتات مبكراً. فبحسب برنامج «بروجكت يوروب»، صنعت في سن السادسة عشرة ذراعاً آلية ترسم صوراً شخصية؛ وتربط «تك دوت إي يو» أيضاً نشأة سيربيونيكس بروبوتات الرسم التي بنتها في مراهقتها.12
2 أما الفكرة التي تتابعها الشركة اليوم، فهي الانتقال من جعل الآلة تقلّد حركة اليد إلى محاولة جعلها تستجيب لحركة يقصدها الإنسان.
تقول سيربيونيكس إن واجهتها تستخدم إشارات عصبية للتحكم في الروبوتات. وتشرح الشركة المسار المقترح: تلتقط حساسات EEG الإشارات، وتفسّرها خوارزميات تعلّم آلي، ثم تُترجم إلى أوامر للآلة.8
10 وتصف التغطيات الواجهة بأنها محمولة وغير جراحية، مع تركيز على الأوامر الأعلى مستوى بدلاً من التحكم الدقيق بكل حركة.
3
التحدي ليس ارتداء الجهاز فحسب
التقاط نشاط الدماغ لا يكفي؛ فلا بد من التمييز بين إشارة تعبّر عن أمر مقصود وإشارات لا ينبغي أن تحرّك الآلة. ويصف «بروجكت يوروب» نهج الشركة بأنه يفكّ إشارات تخيّل الحركة، لكنه لا يقدّم قياسات أداء مستقلة.12 وتشير تغطية أخرى إلى أن تطوير البرمجيات وتقليل المعايرة المطلوبة للمستخدمين تحدّيان أساسيان لتوسيع استخدام الواجهة.
3
لهذا لا تثبت العروض التوضيحية وحدها أن النظام يعمل بالقدر نفسه من الموثوقية مع أشخاص مختلفين أو عبر جلسات متعاقبة. ولا تقدّم المصادر المتاحة أرقاماً متحققاً منها بصورة مستقلة عن الأوامر غير المقصودة أو زمن استجابة الآلة المتصلة.
ماذا تعني التجارب في أوكرانيا؟
تقول «تك دوت إي يو» إن سيربيونيكس أمضت أشهراً تختبر منصتها وتحسّنها مع مستخدمين في أوكرانيا. وقالت بيدرسن إنها قضت معظم فترة امتدت ستة أشهر هناك للعمل مع مستخدمين في ظروف تشغيل فعلية، فيما يذكر تقرير آخر أن عسكريين أوكرانيين كانوا بين من اختبروا التقنية.2
11
6 ويُظهر ذلك أن ملاحظات المستخدمين تدخل في تطوير المنتج، لا أن أداءه ثبت في جميع البيئات المستهدفة.
اختيرت سيربيونيكس ضمن الدفعة الأولى من برنامج «بروجكت يوروب» للشركات الناشئة عام 2025، ويُدرج البرنامج بيدرسن بوصفها مؤسستها.7
8 وحتى الآن، تشير الأدلة إلى قناة تحكم إضافية قيد التطوير قد تفيد حين تصبح أدوات التحكم المعتادة غير ملائمة أو غير متاحة؛ لا إلى بديل مثبت لأداة التحكم اليدوية أو نظام جاهز للنشر على نطاق واسع.
3
11
Studio Global AI
مواصلة البحث الخاص بك
تتضمن هذه الصفحة إجابة مدعومة بالمصدر يمكنك المتابعة داخل Studio Global.
يسأل الناس أيضا
ما هي الإجابة المختصرة على "سيربيونيكس تطوّر واجهة لتحويل إشارات الدماغ إلى أوامر للروبوتات"؟
تطوّر سيربيونيكس واجهة محمولة وغير جراحية لالتقاط إشارات الدماغ وتحويلها إلى أوامر للروبوتات والطائرات المسيّرة.[3]
ما هي النقاط الأساسية التي يجب التحقق منها أولاً؟
تطوّر سيربيونيكس واجهة محمولة وغير جراحية لالتقاط إشارات الدماغ وتحويلها إلى أوامر للروبوتات والطائرات المسيّرة.[3] يبقى تفسير الإشارات على نحو موثوق وتقليل المعايرة المطلوبة لكل مستخدم أو جلسة من أبرز تحديات تطويرها.[3]