كيف تعلّم روبوت Atlas رفع ثلاجة صغيرة ثقيلة باستخدام التعلم المعزز
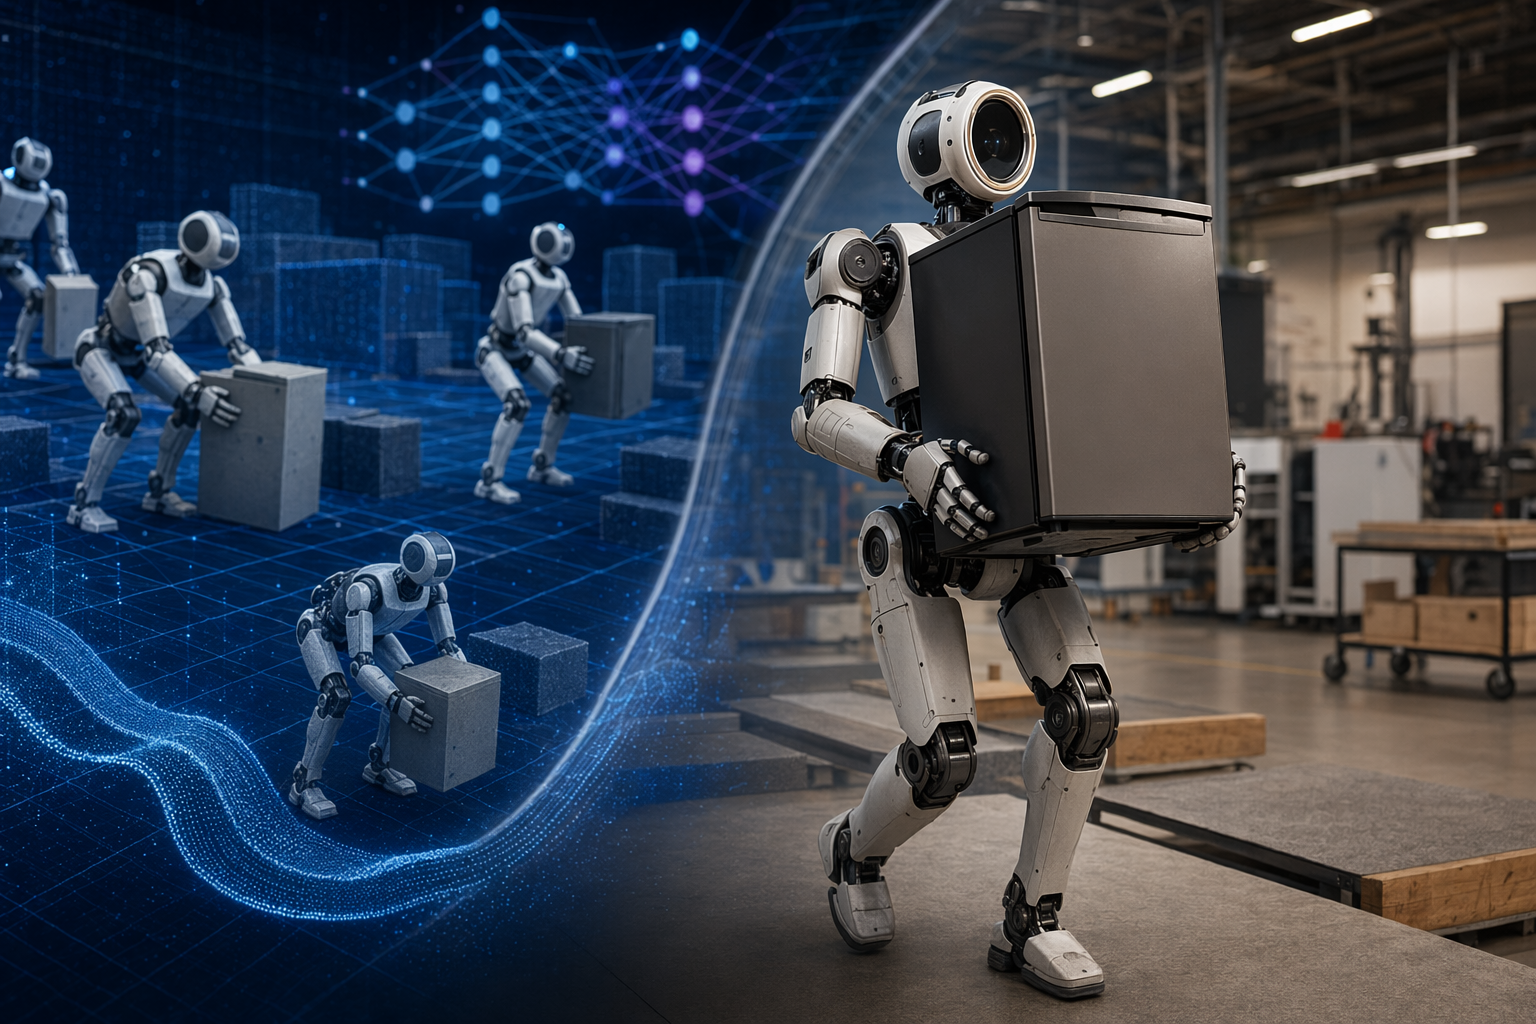
تعلّم روبوت Atlas رفع الأجسام الثقيلة عبر التعلم المعزز داخل بيئات محاكاة ضخمة تضمنت اختلافات في الوزن والاحتكاك وطريقة الإمساك. يعتمد الروبوت على الاستشعار الداخلي للجسم (proprioception) لمراقبة وضعية المفاصل والقوى والتوازن أثناء حمل الأوزان الثقيلة.
تعلّم روبوت Atlas رفع الأجسام الثقيلة عبر التعلم المعزز داخل بيئات محاكاة ضخمة تضمنت اختلافات في الوزن والاحتكاك وطريقة الإمساك.
يعتمد الروبوت على الاستشعار الداخلي للجسم (proprioception) لمراقبة وضعية المفاصل والقوى والتوازن أثناء حمل الأوزان الثقيلة.
تنويع ظروف المحاكاة يساعد على حل مشكلة الانتقال من المحاكاة إلى الواقع، مما يجعل الروبوت قادراً على العمل في مصانع ومستودعات حقيقية.
How did Boston Dynamics train Atlas to lift and carry a 100-plus-pound mini-fridge using reinforcement learning and millions of GPU-poweredAtlas learns heavy lifting behaviors through reinforcement learning in simulation before applying them to the real robot.
موجّه الذكاء الاصطناعي
Create a landscape editorial hero image for this Studio Global article: How did Boston Dynamics train Atlas to lift and carry a 100-plus-pound mini-fridge using reinforcement learning and millions of GPU-powered. Article summary: Boston Dynamics trained Atlas by having it learn lifting-and-carrying behaviors in simulation with reinforcement learning, then applying those learned behaviors to the real robot [2][3]. The mini-fridge demo matters beca. Topic tags: general, general web, user generated. Reference image context from search candidates: Reference image 1: visual subject "Boston Dynamics showed off a prototype of its humanoid robot Atlas at CES 2026 and it walked along the stage showing off its moves. But the crowd also got a peek at the production" source context "Atlas, meet Atlas - TechCrunch" Reference image 2: visual subject "Boston Dynamics showed off a prototype of its human
openai.com
أظهرت Boston Dynamics مؤخراً عرضاً لروبوتها البشري Atlas وهو يرفع ثلاجة صغيرة ويحملها عبر الغرفة. قد يبدو الأمر مجرد استعراض للقوة، لكنه في الحقيقة يمثل تحولاً مهماً في طريقة تدريب الروبوتات. فبدلاً من برمجة كل حركة يدوياً، تعلّم Atlas هذه المهمة عبر التعلم المعزز (Reinforcement Learning) داخل محاكاة رقمية واسعة النطاق. والنتيجة هي نظام تحكم قادر على تنسيق حركة الجسم بالكامل للتعامل مع أجسام ثقيلة وغير مريحة في الإمساك — وهي مهام شائعة في المصانع والمستودعات.
التعلم المعزز بدلاً من البرمجة اليدوية
الروبوتات الصناعية التقليدية تعمل غالباً وفق حركات محددة مسبقاً يكتبها المهندسون بدقة. أما Atlas فيتعلم السلوكيات عبر التعلم المعزز، حيث تقوم شبكة عصبية بمحاولة تنفيذ المهمة آلاف أو ملايين المرات في بيئة محاكاة، ثم تتلقى مكافآت أو عقوبات بناءً على نجاحها أو فشلها، ما يسمح لها بالتحسن تدريجياً عبر التجربة والخطأ.
Studio Global AI
مواصلة البحث الخاص بك
تتضمن هذه الصفحة إجابة مدعومة بالمصدر يمكنك المتابعة داخل Studio Global.
ما هي الإجابة المختصرة على "كيف تعلّم روبوت Atlas رفع ثلاجة صغيرة ثقيلة باستخدام التعلم المعزز"؟
تعلّم روبوت Atlas رفع الأجسام الثقيلة عبر التعلم المعزز داخل بيئات محاكاة ضخمة تضمنت اختلافات في الوزن والاحتكاك وطريقة الإمساك.
ما هي النقاط الأساسية التي يجب التحقق منها أولاً؟
تعلّم روبوت Atlas رفع الأجسام الثقيلة عبر التعلم المعزز داخل بيئات محاكاة ضخمة تضمنت اختلافات في الوزن والاحتكاك وطريقة الإمساك. يعتمد الروبوت على الاستشعار الداخلي للجسم (proprioception) لمراقبة وضعية المفاصل والقوى والتوازن أثناء حمل الأوزان الثقيلة.
ماذا يجب أن أفعل بعد ذلك في الممارسة العملية؟
تنويع ظروف المحاكاة يساعد على حل مشكلة الانتقال من المحاكاة إلى الواقع، مما يجعل الروبوت قادراً على العمل في مصانع ومستودعات حقيقية.
كيف تعلّم روبوت Atlas رفع ثلاجة صغيرة ثقيلة باستخدام التعلم المعزز
تعلّم روبوت Atlas رفع الأجسام الثقيلة عبر التعلم المعزز داخل بيئات محاكاة ضخمة تضمنت اختلافات في الوزن والاحتكاك وطريقة الإمساك. يعتمد الروبوت على الاستشعار الداخلي للجسم (proprioception) لمراقبة وضعية المفاصل والقوى والتوازن أثناء حمل الأوزان الثقيلة.
تعلّم روبوت Atlas رفع الأجسام الثقيلة عبر التعلم المعزز داخل بيئات محاكاة ضخمة تضمنت اختلافات في الوزن والاحتكاك وطريقة الإمساك.
يعتمد الروبوت على الاستشعار الداخلي للجسم (proprioception) لمراقبة وضعية المفاصل والقوى والتوازن أثناء حمل الأوزان الثقيلة.
تنويع ظروف المحاكاة يساعد على حل مشكلة الانتقال من المحاكاة إلى الواقع، مما يجعل الروبوت قادراً على العمل في مصانع ومستودعات حقيقية.
How did Boston Dynamics train Atlas to lift and carry a 100-plus-pound mini-fridge using reinforcement learning and millions of GPU-poweredAtlas learns heavy lifting behaviors through reinforcement learning in simulation before applying them to the real robot.
موجّه الذكاء الاصطناعي
Create a landscape editorial hero image for this Studio Global article: How did Boston Dynamics train Atlas to lift and carry a 100-plus-pound mini-fridge using reinforcement learning and millions of GPU-powered. Article summary: Boston Dynamics trained Atlas by having it learn lifting-and-carrying behaviors in simulation with reinforcement learning, then applying those learned behaviors to the real robot [2][3]. The mini-fridge demo matters beca. Topic tags: general, general web, user generated. Reference image context from search candidates: Reference image 1: visual subject "Boston Dynamics showed off a prototype of its humanoid robot Atlas at CES 2026 and it walked along the stage showing off its moves. But the crowd also got a peek at the production" source context "Atlas, meet Atlas - TechCrunch" Reference image 2: visual subject "Boston Dynamics showed off a prototype of its human
openai.com
أظهرت Boston Dynamics مؤخراً عرضاً لروبوتها البشري Atlas وهو يرفع ثلاجة صغيرة ويحملها عبر الغرفة. قد يبدو الأمر مجرد استعراض للقوة، لكنه في الحقيقة يمثل تحولاً مهماً في طريقة تدريب الروبوتات. فبدلاً من برمجة كل حركة يدوياً، تعلّم Atlas هذه المهمة عبر التعلم المعزز (Reinforcement Learning) داخل محاكاة رقمية واسعة النطاق. والنتيجة هي نظام تحكم قادر على تنسيق حركة الجسم بالكامل للتعامل مع أجسام ثقيلة وغير مريحة في الإمساك — وهي مهام شائعة في المصانع والمستودعات.
التعلم المعزز بدلاً من البرمجة اليدوية
الروبوتات الصناعية التقليدية تعمل غالباً وفق حركات محددة مسبقاً يكتبها المهندسون بدقة. أما Atlas فيتعلم السلوكيات عبر التعلم المعزز، حيث تقوم شبكة عصبية بمحاولة تنفيذ المهمة آلاف أو ملايين المرات في بيئة محاكاة، ثم تتلقى مكافآت أو عقوبات بناءً على نجاحها أو فشلها، ما يسمح لها بالتحسن تدريجياً عبر التجربة والخطأ.
Studio Global AI
مواصلة البحث الخاص بك
تتضمن هذه الصفحة إجابة مدعومة بالمصدر يمكنك المتابعة داخل Studio Global.
ما هي الإجابة المختصرة على "كيف تعلّم روبوت Atlas رفع ثلاجة صغيرة ثقيلة باستخدام التعلم المعزز"؟
تعلّم روبوت Atlas رفع الأجسام الثقيلة عبر التعلم المعزز داخل بيئات محاكاة ضخمة تضمنت اختلافات في الوزن والاحتكاك وطريقة الإمساك.
ما هي النقاط الأساسية التي يجب التحقق منها أولاً؟
تعلّم روبوت Atlas رفع الأجسام الثقيلة عبر التعلم المعزز داخل بيئات محاكاة ضخمة تضمنت اختلافات في الوزن والاحتكاك وطريقة الإمساك. يعتمد الروبوت على الاستشعار الداخلي للجسم (proprioception) لمراقبة وضعية المفاصل والقوى والتوازن أثناء حمل الأوزان الثقيلة.
ماذا يجب أن أفعل بعد ذلك في الممارسة العملية؟
تنويع ظروف المحاكاة يساعد على حل مشكلة الانتقال من المحاكاة إلى الواقع، مما يجعل الروبوت قادراً على العمل في مصانع ومستودعات حقيقية.
خلال التدريب على رفع الثلاجة الصغيرة، مارس الروبوت التسلسل التالي في المحاكاة:
القرفصاء وتحديد موضع اليدين حول الجسم
رفع الثلاجة مع الحفاظ على التوازن
الدوران والمشي أثناء حملها
وضعها على السطح بشكل مستقر
بدلاً من تعلم حركة كل مفصل على حدة، يتعلم النظام تنسيق الجسم بالكامل — الساقين والجذع والذراعين — حتى يتمكن الروبوت من التعامل مع القوى المتغيرة الناتجة عن الوزن الثقيل. في العرض، يمكن رؤية Atlas وهو يقرفص ويدير جذعه ثم يمشي بينما يثبت الجسم الذي يحمله.
لماذا يعتبر الإحساس الداخلي بالجسم مهماً
عند التعامل مع أوزان ثقيلة، يحتاج الروبوت إلى فهم دقيق لوضعية جسمه في كل لحظة. لهذا يعتمد Atlas على ما يسمى الاستشعار الذاتي للجسم (Proprioception)، وهو نظام من الحساسات الداخلية التي تتابع حركة المفاصل والقوى المؤثرة على الروبوت.
تتيح هذه الحساسات للروبوت أن:
يراقب زوايا المفاصل وعزم الدوران
يكتشف تلامس القدمين مع الأرض ويحافظ على التوازن
يعدّل وضعية الجسم عندما يتحرك الحمل أو يتغير مركز الكتلة
الأجسام الثقيلة تغيّر مركز الثقل باستمرار، لذلك يجب على Atlas إعادة موازنة نفسه أثناء المشي أو الالتفاف. وتساعد حساسات مثل مقاييس التسارع ووحدات القياس بالقصور الذاتي وحساسات القوة نظام التحكم على الاستجابة فوراً دون الاعتماد الكامل على الكاميرات أو الرؤية الخارجية.
التدريب عبر محاكاة مليئة بالاختلافات
أحد أكبر التحديات في الروبوتات هو ما يعرف بمشكلة الانتقال من المحاكاة إلى الواقع (Sim‑to‑Real)، حيث قد يعمل النظام جيداً في المحاكاة لكنه يفشل في العالم الحقيقي.
للتغلب على ذلك، تستخدم Boston Dynamics تقنية تسمى عشوائية المحاكاة. أثناء التدريب، يواجه Atlas نسخاً مختلفة من الجسم الذي يرفعه، مثل:
اختلاف وزن الجسم
تغير الاحتكاك بين اليدين والجسم
اختلاف مواقع الإمساك
تغير مركز الكتلة داخل الجسم
بهذه الطريقة يتعلم الروبوت استراتيجية عامة للتعامل مع الأجسام بدلاً من حفظ حركة واحدة مثالية. ووفقاً لوصف عملية التدريب، يتعرض Atlas لعدد هائل من السيناريوهات المختلفة حتى يصبح قادراً على التكيف مع أي نسخة حقيقية من الجسم في الواقع.
عند نقل النظام المتعلم إلى الروبوت الحقيقي، يصبح العالم الواقعي مجرد حالة أخرى من الحالات التي سبق أن تدرب عليها في المحاكاة.
التحكم بالجسم بالكامل
أحد الجوانب اللافتة في العرض هو أن Atlas لا يعتمد فقط على يديه. بل يستخدم التحكم الكامل بالجسم لإدارة وزن الجسم الذي يحمله والحفاظ على التوازن.
فمثلاً يمكنه:
القرفصاء بعمق للاقتراب من الجسم
تدوير الجذع بشكل كبير
تغيير مركز كتلته أثناء الحمل
هذا الأسلوب يوزع القوى عبر الجسم كله بدلاً من تحميل مفصل واحد أو ذراع واحدة عبئاً كبيراً. وهو أمر مهم خصوصاً لأن الأجسام الصناعية غالباً ما تكون كبيرة الحجم أو غير منتظمة الشكل.
لماذا يعد عرض الثلاجة الصغيرة مهماً
تعمل Boston Dynamics حالياً على تحويل Atlas إلى روبوت بشري صناعي مخصص للعمل في الشركات، وليس مجرد منصة بحثية أو استعراضية.
وتشمل المهام المحتملة في المصانع والمخازن:
ترتيب القطع في خطوط الإنتاج
تغذية الآلات بالمواد
تجهيز الطلبات في المستودعات
صُمم Atlas ليقدم معالجة مرنة للمواد ويمكن دمجه مع أنظمة العمل الصناعية مثل أنظمة تتبع الباركود وسير العمل في المستودعات.
أهمية عرض رفع الثلاجة تكمن في أنه يجمع ثلاث قدرات أساسية لأي روبوت صناعي بشري الشكل:
التعامل مع أجسام ثقيلة
التفاعل مع أجسام ذات أشكال غير مريحة
المشي والتوازن أثناء حمل وزن كبير
بمعنى آخر، يوضح العرض انتقال Atlas من عروض رياضية مبهرة إلى مهام يمكن أن تكون مفيدة اقتصادياً في البيئات الصناعية. وقد بدأت الشركة بالفعل اختبار الروبوت في بيئات تصنيع حقيقية، بما في ذلك مصانع السيارات حيث يشارك في مهام مرتبطة بخطوط التجميع.
التحدي المتبقي: الاعتمادية على نطاق واسع
رغم أن العرض التقني مثير للإعجاب، فإن الانتقال إلى الاستخدام الصناعي الكامل لا يزال يتطلب التغلب على عدة تحديات، مثل:
شهادات السلامة الصناعية
تكاليف الصيانة ومدة التشغيل
الأداء المستقر مع آلاف أنواع الأجسام المختلفة
التكامل مع أنظمة المصانع والبرمجيات التشغيلية
مع ذلك، يشير أسلوب التدريب — الذي يجمع بين التعلم المعزز والمحاكاة واسعة النطاق والاستشعار الداخلي الدقيق — إلى طريق قابل للتوسع لتعليم الروبوتات البشرية مهارات جسدية معقدة. ومع تطور هذه الأنظمة، قد تصبح مهام مثل الرفع والنقل والفرز جزءاً روتينياً من عمل روبوتات مثل Atlas داخل المصانع الحديثة.
bostondynamics.com
[PDF] EMBODIED MANUFACTURING INTELLIGENCE - Boston Dynamics
خلال التدريب على رفع الثلاجة الصغيرة، مارس الروبوت التسلسل التالي في المحاكاة:
القرفصاء وتحديد موضع اليدين حول الجسم
رفع الثلاجة مع الحفاظ على التوازن
الدوران والمشي أثناء حملها
وضعها على السطح بشكل مستقر
بدلاً من تعلم حركة كل مفصل على حدة، يتعلم النظام تنسيق الجسم بالكامل — الساقين والجذع والذراعين — حتى يتمكن الروبوت من التعامل مع القوى المتغيرة الناتجة عن الوزن الثقيل. في العرض، يمكن رؤية Atlas وهو يقرفص ويدير جذعه ثم يمشي بينما يثبت الجسم الذي يحمله.
لماذا يعتبر الإحساس الداخلي بالجسم مهماً
عند التعامل مع أوزان ثقيلة، يحتاج الروبوت إلى فهم دقيق لوضعية جسمه في كل لحظة. لهذا يعتمد Atlas على ما يسمى الاستشعار الذاتي للجسم (Proprioception)، وهو نظام من الحساسات الداخلية التي تتابع حركة المفاصل والقوى المؤثرة على الروبوت.
تتيح هذه الحساسات للروبوت أن:
يراقب زوايا المفاصل وعزم الدوران
يكتشف تلامس القدمين مع الأرض ويحافظ على التوازن
يعدّل وضعية الجسم عندما يتحرك الحمل أو يتغير مركز الكتلة
الأجسام الثقيلة تغيّر مركز الثقل باستمرار، لذلك يجب على Atlas إعادة موازنة نفسه أثناء المشي أو الالتفاف. وتساعد حساسات مثل مقاييس التسارع ووحدات القياس بالقصور الذاتي وحساسات القوة نظام التحكم على الاستجابة فوراً دون الاعتماد الكامل على الكاميرات أو الرؤية الخارجية.
التدريب عبر محاكاة مليئة بالاختلافات
أحد أكبر التحديات في الروبوتات هو ما يعرف بمشكلة الانتقال من المحاكاة إلى الواقع (Sim‑to‑Real)، حيث قد يعمل النظام جيداً في المحاكاة لكنه يفشل في العالم الحقيقي.
للتغلب على ذلك، تستخدم Boston Dynamics تقنية تسمى عشوائية المحاكاة. أثناء التدريب، يواجه Atlas نسخاً مختلفة من الجسم الذي يرفعه، مثل:
اختلاف وزن الجسم
تغير الاحتكاك بين اليدين والجسم
اختلاف مواقع الإمساك
تغير مركز الكتلة داخل الجسم
بهذه الطريقة يتعلم الروبوت استراتيجية عامة للتعامل مع الأجسام بدلاً من حفظ حركة واحدة مثالية. ووفقاً لوصف عملية التدريب، يتعرض Atlas لعدد هائل من السيناريوهات المختلفة حتى يصبح قادراً على التكيف مع أي نسخة حقيقية من الجسم في الواقع.
عند نقل النظام المتعلم إلى الروبوت الحقيقي، يصبح العالم الواقعي مجرد حالة أخرى من الحالات التي سبق أن تدرب عليها في المحاكاة.
التحكم بالجسم بالكامل
أحد الجوانب اللافتة في العرض هو أن Atlas لا يعتمد فقط على يديه. بل يستخدم التحكم الكامل بالجسم لإدارة وزن الجسم الذي يحمله والحفاظ على التوازن.
فمثلاً يمكنه:
القرفصاء بعمق للاقتراب من الجسم
تدوير الجذع بشكل كبير
تغيير مركز كتلته أثناء الحمل
هذا الأسلوب يوزع القوى عبر الجسم كله بدلاً من تحميل مفصل واحد أو ذراع واحدة عبئاً كبيراً. وهو أمر مهم خصوصاً لأن الأجسام الصناعية غالباً ما تكون كبيرة الحجم أو غير منتظمة الشكل.
لماذا يعد عرض الثلاجة الصغيرة مهماً
تعمل Boston Dynamics حالياً على تحويل Atlas إلى روبوت بشري صناعي مخصص للعمل في الشركات، وليس مجرد منصة بحثية أو استعراضية.
وتشمل المهام المحتملة في المصانع والمخازن:
ترتيب القطع في خطوط الإنتاج
تغذية الآلات بالمواد
تجهيز الطلبات في المستودعات
صُمم Atlas ليقدم معالجة مرنة للمواد ويمكن دمجه مع أنظمة العمل الصناعية مثل أنظمة تتبع الباركود وسير العمل في المستودعات.
أهمية عرض رفع الثلاجة تكمن في أنه يجمع ثلاث قدرات أساسية لأي روبوت صناعي بشري الشكل:
التعامل مع أجسام ثقيلة
التفاعل مع أجسام ذات أشكال غير مريحة
المشي والتوازن أثناء حمل وزن كبير
بمعنى آخر، يوضح العرض انتقال Atlas من عروض رياضية مبهرة إلى مهام يمكن أن تكون مفيدة اقتصادياً في البيئات الصناعية. وقد بدأت الشركة بالفعل اختبار الروبوت في بيئات تصنيع حقيقية، بما في ذلك مصانع السيارات حيث يشارك في مهام مرتبطة بخطوط التجميع.
التحدي المتبقي: الاعتمادية على نطاق واسع
رغم أن العرض التقني مثير للإعجاب، فإن الانتقال إلى الاستخدام الصناعي الكامل لا يزال يتطلب التغلب على عدة تحديات، مثل:
شهادات السلامة الصناعية
تكاليف الصيانة ومدة التشغيل
الأداء المستقر مع آلاف أنواع الأجسام المختلفة
التكامل مع أنظمة المصانع والبرمجيات التشغيلية
مع ذلك، يشير أسلوب التدريب — الذي يجمع بين التعلم المعزز والمحاكاة واسعة النطاق والاستشعار الداخلي الدقيق — إلى طريق قابل للتوسع لتعليم الروبوتات البشرية مهارات جسدية معقدة. ومع تطور هذه الأنظمة، قد تصبح مهام مثل الرفع والنقل والفرز جزءاً روتينياً من عمل روبوتات مثل Atlas داخل المصانع الحديثة.
bostondynamics.com
[PDF] EMBODIED MANUFACTURING INTELLIGENCE - Boston Dynamics
digg.comBoston Dynamics demonstrates Atlas robot lifting and carrying mini ...
interestingengineering.comBoston Dynamics reveals how Atlas lifts 100-pound industrial loads
ctco.blogInside Boston Dynamics' Atlas Reinforcement Learning Demo - CTCO
bostondynamics.comFlipping the Script with Atlas | Boston Dynamics